Generador de Caixes
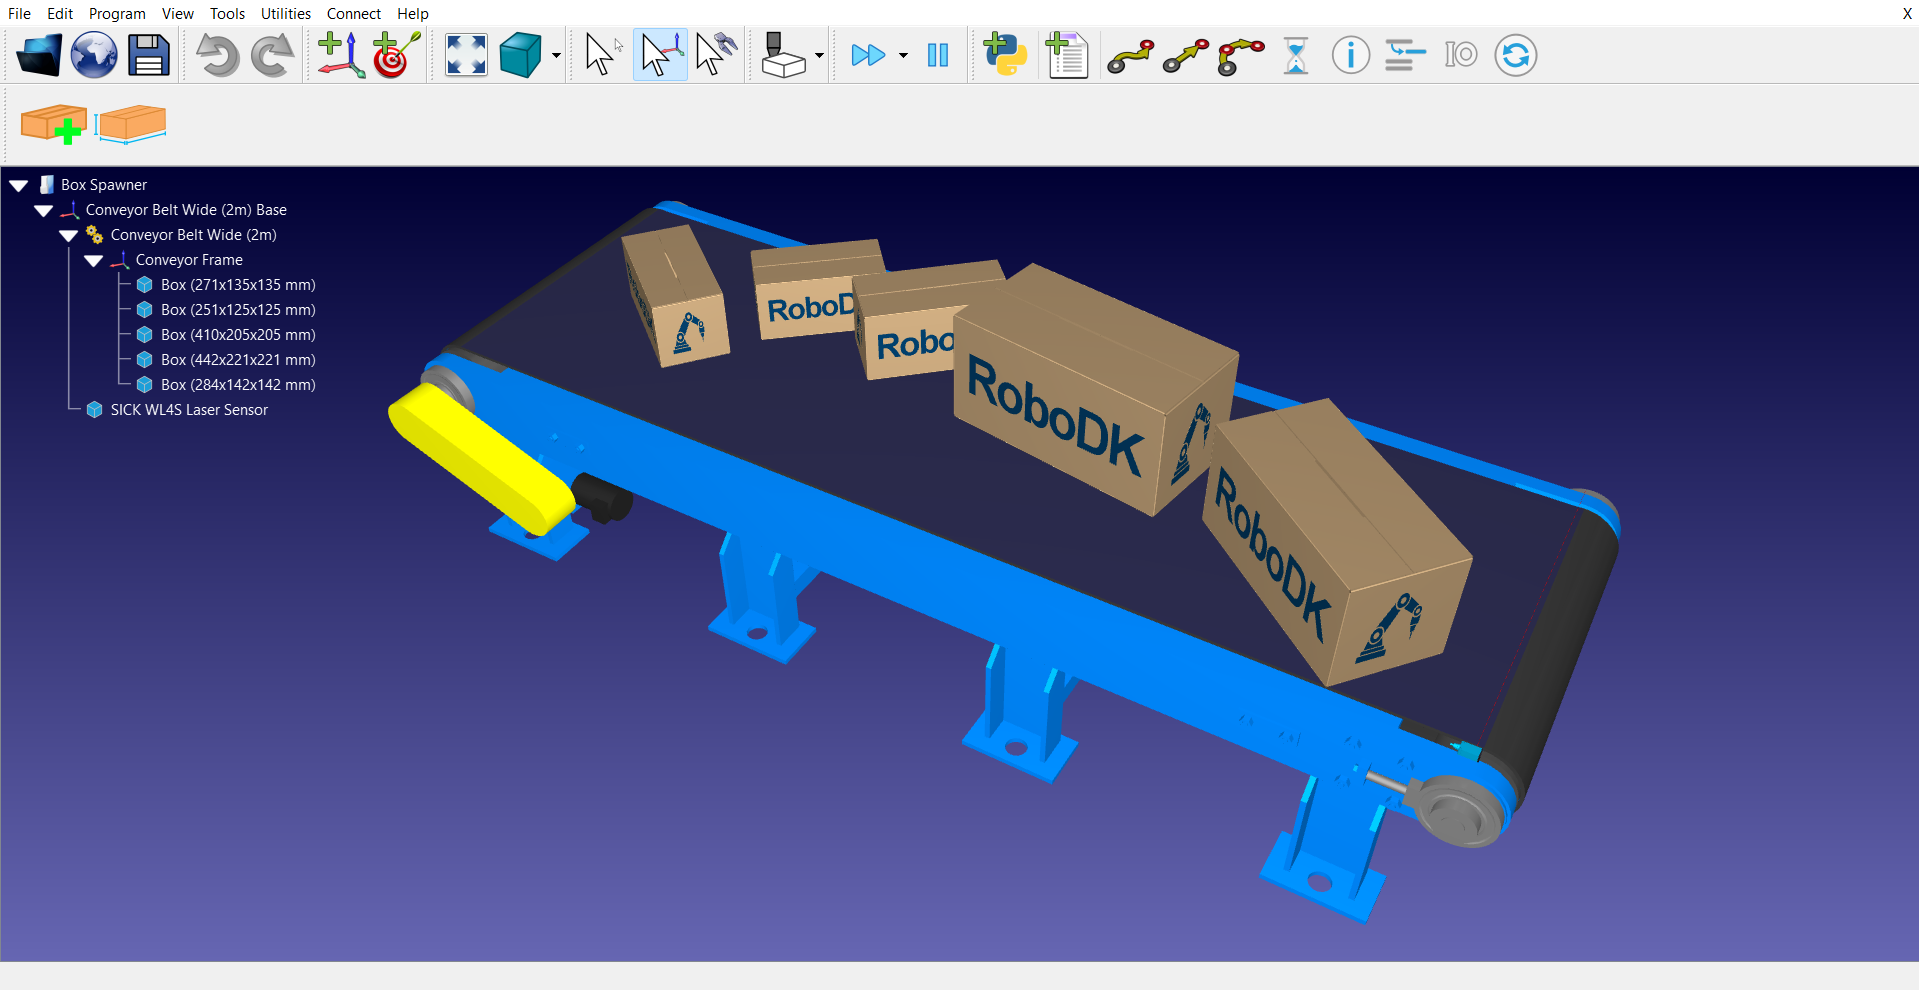
L'Add-in Box Spawner per a RoboDK és una eina de productivitat dissenyada per generar programàticament objectes de caixa 3D dins d'una estació. Aquest Add-in proporciona eines per automatitzar la creació, l'escala i la col·locació de components, la qual cosa el fa ideal per simular aplicacions de recollida i col·locació, paletització o alimentades per cinta transportadora.
L'Add-in Box Spawner també es pot utilitzar per personalitzar les ubicacions dels generadors, les dimensions de les caixes i els paràmetres d'aleatorització mitjançant un script de Python, que es pot executar directament des d'un programa de RoboDK.
L'Add-in admet diverses ubicacions de generador utilitzant un ID de generador en les crides del programa.
Instal·lació
Podeu trobar i instal·lar l'Add-in Box Spawner des de la Biblioteca d'Add-ins de RoboDK.
Un cop instal·lat, l'Add-in s'integra a la interfície de RoboDK, permetent tant el control manual mitjançant una interfície d'usuari com els desencadenants automatitzats a través de scripts d'estació.
Ús de l'editor
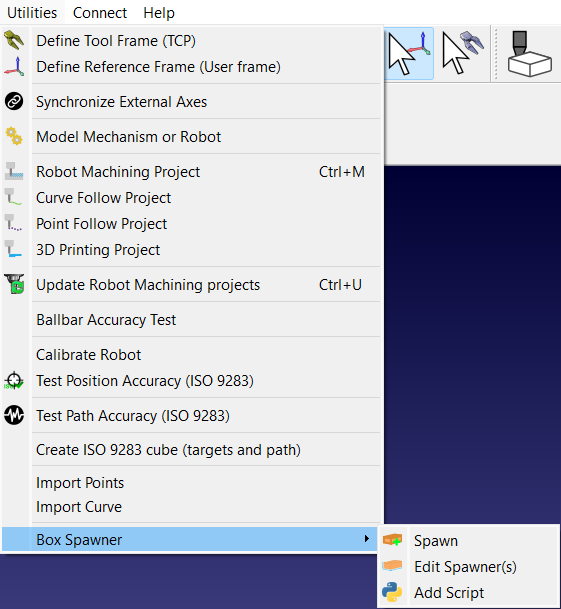
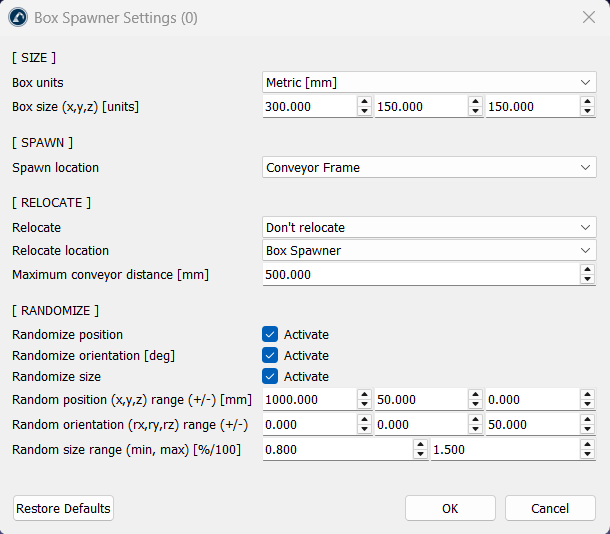
Podeu trobar la configuració del Box Spawner fent clic a Utilitats ➔ Box Spawner ➔ secció Edita els Spawners. La configuració està organitzada en quatre seccions: Mida, Spawn, Relocalització i Aleatorització. Disposa d'una llista dinàmica de sistemes de referència que es refresca segons l'estació activa, la qual cosa garanteix que només seleccioneu elements vàlids per als objectius de spawn i relocalització.
Mida i Unitats
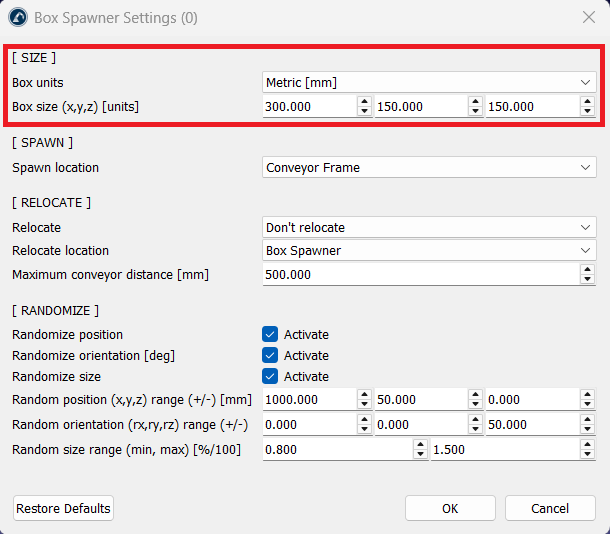
Els usuaris poden definir les propietats físiques de les caixes generades per satisfer els requisits específics del projecte.
Els paràmetres inclouen:
1.Sistemes d'unitats: Admet tant el sistema mètric (mm) com l'imperial (polzades).
2.Dimensions bàsiques: permet introduir valors específics d'X, Y i Z per determinar el volum de la caixa.
Ubicació de generació
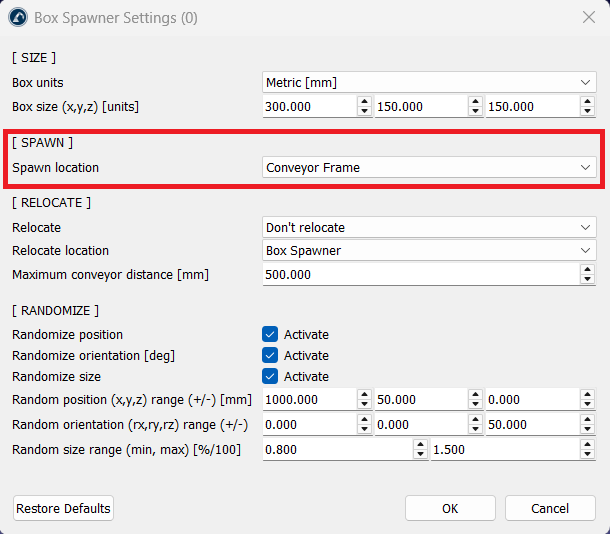
L'Add-in utilitza un enfocament jeràrquic per a la col·locació que inclou l'entrada de la manera següent:
1.Sistema de referència: Podeu designar un sistema de coordenades específic (sistema de referència) o l'estació mateixa com a "Ubicació de generació".
Reubicació i acoblament a la cinta transportadora
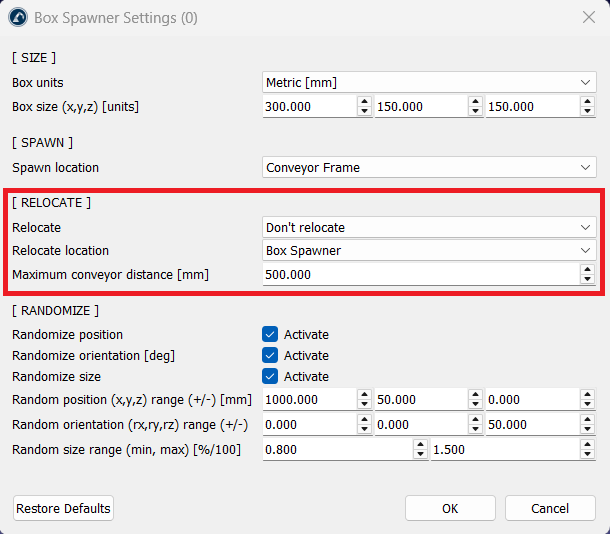
Aquesta funció permet als objectes passar automàticament del seu punt de generació a un mecanisme en moviment mitjançant les opcions següents:
1.Modes de reubicació:
a.Cinta transportadora més propera: Detecta automàticament i fixa la caixa al mecanisme de cinta transportadora més proper.
b.Ubicació específica: transfereix la caixa a un sistema de referència secundari predefinit immediatament després de la creació.
2.Límit de distància: Podeu establir una distància màxima de la cinta transportadora (per defecte: 500 mm). La caixa només s'acoblarà a una cinta transportadora si es troba dins d'aquest rang.
Lògica d'aleatorització
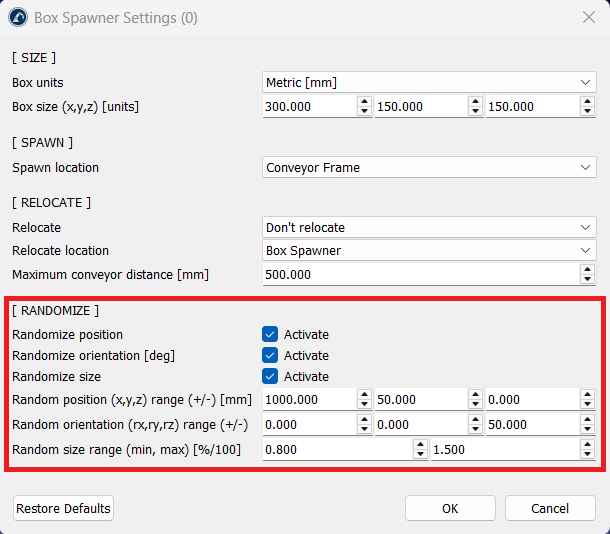
Per simular la variabilitat i el "soroll" del món real, l'Add-in ofereix tres nivells d'aleatorització:
1.Posició: Desplaça aleatòriament la caixa dins d'un rang +/- X, Y, Z definit per l'usuari.
2.Orientació: Aleatoritza la rotació (Rx, Ry, Rz) en graus, útil per simular elements desalineats en una cinta transportadora.
3.Escala: Ajusta la mida global de la caixa en funció d'un factor percentual mínim i màxim (p. ex., de 0,6 a 1,0).
Múltiples perfils de generador
L'Add-in admet configuracions Multi-ID. Assignant IDs diferents (p. ex., l'ID 1 per a «Caixes grans» i l'ID 2 per a «Caixes petites»), podeu desar paràmetres únics per a cadascun. En cridar un ID específic al vostre programa, s'executaran els paràmetres exactes desats per a aquest perfil.
Execució manual vs. programàtica
Hi ha dues maneres principals d'utilitzar l'Add-in: mitjançant la interfície d'usuari i a través d'una crida programàtica.
1.Activació de la IU: utilitzeu el botó Spawn de la barra d'eines de RoboDK per crear una caixa a l'instant amb la configuració actual (s'assigna per defecte l'ID de Spawner #0).
2.Crida de programa: Per a una automatització completa, utilitzeu la funció Add Script. Això insereix un fitxer Python anomenat SpawnBox a la vostra estació. A continuació, podeu afegir la comanda proporcionada a qualsevol programa de RoboDK per integrar la creació de la caixa al flux del vostre programa:
Call SpawnBox(ID)