Menú d'utilitats
Finalitzeu la configuració de l'automatització convertint corbes en objectius del robot i important fitxers DXF externs o de programa per a la simulació.
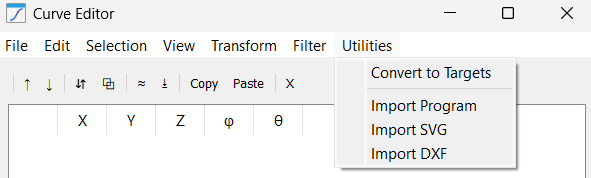
Aquest menú conté eines d'integració per passar la vostra feina de l'editor al robot:
1.Converteix a objectius: l'últim pas. Agafa les vostres dades matemàtiques refinades i genera "objectius" físics a l'arbre de RoboDK, a punt per a un "projecte de seguiment de corba" o un "programa de robot".
2.Importa programa: Una eina d'enginyeria inversa avançada. Extreu les dades de coordenades d'un programa de robot existent (com un script o un fitxer .src) i les importa a l'editor perquè pugueu suavitzar o filtrar una trajectòria antiga.
3.Importa SVG: Importador dedicat d'art vectorial. Tradueix les corbes Bézier d'un logotip o text en una trajectòria robòtica, la qual cosa el converteix en l'eina principal per a tasques de gravat làser o pintura decorativa.
4.Importa DXF: La interfície d'enginyeria estàndard. Importa línies, arcs i polilínies de dibuixos CAD, mantenint l'escala i les dimensions exactes que va establir el dissenyador.


