Menú Transformar
Aplica transformacions geomètriques avançades com la projecció de superfície, l'inversió de la normal i el desplaçament de la trajectòria per alinear les trajectòries de l'eina amb la geometria de la peça 3D.
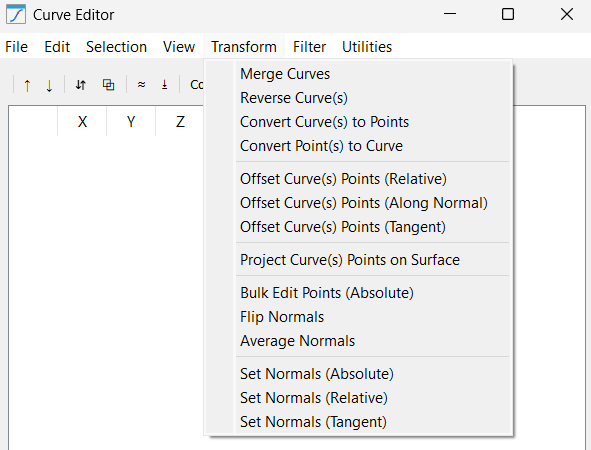
Aquest menú conté lògica geomètrica que altera fonamentalment la manera com el robot es relaciona amb la peça de treball. Les eines que realitzen aquestes transformacions inclouen:
1.Fusiona corbes: Agafa diversos segments de corbes separats i els fusiona en una única trajectòria contínua. Això és vital per a operacions d'estil CNC en què es vol que el robot mantingui una velocitat d'avanç constant a través de diverses capes de CAD.
2.Invertir corbes: Inverteix la llista de punts de final a principi. Aquesta és la manera més ràpida de corregir una trajectòria en què el robot es mou "enrere" respecte a la direcció de mecanitzat desitjada.
3.Convertir corbes en punts: trenca la "cadena" d'una corba, convertint-la en una llista de punts independents. Això és útil si voleu realitzar operacions de recollida i col·locació en nodes específics d'una trajectòria en lloc de seguir la línia.
4.Convertir punt(s) en corba: La inversa de l'anterior; agafa punts individuals i dibuixa una trajectòria robòtica entre ells. Feu-la servir després d'importar una llista de punts de mesurament aleatoris per convertir-los en una trajectòria recorregible.
5.Desplaça els punts de la corba (relatiu): Aplica una translació relativa fixa als punts de la corba basada en la combinació dels eixos seleccionats. Per exemple, afegir 50 mm als eixos X i Y desplaça tota la trajectòria en diagonal.
6.Desplaçar punts de la corba (al llarg de la normal): Una translació complexa que allunya o aproxima els punts a la superfície de la peça en funció de la seva orientació individual.
7.Desplaçar punts de corba (tangent): Desplaça els punts en la direcció de desplaçament. Això s'utilitza sovint per a l'inici o el final d'un tall, estenent la trajectòria lleugerament cap endavant o cap enrere sense desviar-se de la línia.
8.Projectar punts de corba sobre la superfície: projecta els vostres punts 2D o 3D sobre la malla d'un objecte seleccionat. Això garanteix que, fins i tot si la vostra trajectòria CAD està lleugerament desplaçada, el robot tocarà físicament la superfície de la peça a la simulació.
9.Edició massiva de punts (absoluta): Una eina de "substitució" que us permet forçar un valor absolut específic (respecte al sistema de referència pare). Per exemple, podeu establir els valors X de tots els punts a 100,0. Això és perillós però potent per alinear una trajectòria desordenada a un pla específic.
10.Inverteix normals: gira l'orientació de l'eina (IJK) 180 graus.
11.Mitjana de normals: compara l'orientació dels punts veïns i suavitza els canvis angulars bruscos. Això evita que el canell del robot "capgiri" o es sacsegi durant moviments corbats complexos.
12.Estableix normals (absolutes): Força tots els punts seleccionats a orientar-se en una sola direcció (p. ex., [0, 0, 1]). Això és perfecte per a operacions senzilles de 3 eixos en taula plana on l'orientació de l'eina no canvia mai.
13.Estableix normals (relatiu): Aplica una rotació (p. ex., +15° al voltant de l'eix Y) a les normals existents. Això permet "inclinar" una trajectòria d'eina per proporcionar un millor espai lliure per a un mandril de robot voluminós.
14.Estableix normals (tangent): calcula el vector normal a partir de la direcció de desplaçament. S'utilitza en aplicacions de tall amb ganivet on la fulla sempre ha d'estar orientada cap endavant al llarg de la trajectòria.


