Menú de filtre
Millora la qualitat del moviment mitjançant algorismes de suavitzat de trajectòries, eliminació de punts duplicats i simplificació de línies per garantir un desplaçament fluid i sense vibracions del robot.
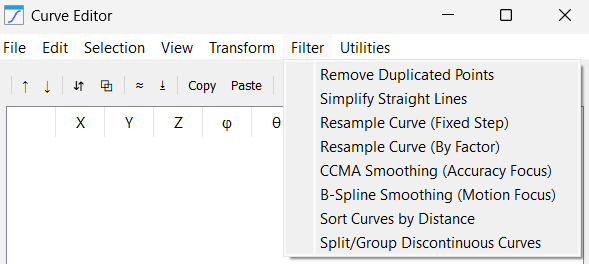
Aquest menú comprèn algorismes matemàtics avançats que s'utilitzen per millorar la trajectòria per al moviment de grau industrial, amb les característiques següents:
1.Supressió de punts duplicats: elimina punts consecutius que són efectivament idèntics.
2.Simplificació de línies rectes: Analitza els segments i elimina els punts redundants que es troben en una línia perfectament recta. Redueix una trajectòria de 1.000 punts a 2 punts (inici/fi) si el segment és recte, la qual cosa redueix dràsticament la mida del programa.
3.Remostreig de la corba (pas fix): Afegeix nous punts als intervals de pas fix per forçar una distància específica entre tots els punts (p. ex., exactament 5,0 mm). Això és crucial per a la dosificació de cola o segellador, on es requereix una relació constant de velocitat/distància per a una gota uniforme.
4.Remostreig de la corba (per factor): Augmenta el nombre de segments mitjançant un multiplicador (p. ex., si s'introdueix 2, cada segment de la corba es dividirà en 2 parts; s'afegirà un punt extra entre cada parell de punts consecutius).
5.Suavitzat CCMA (enfocament a la precisió): Utilitza una mitjana mòbil per amortir les sacsejades (jitter) en la trajectòria. Com que calcula la mitjana dels punts propers, és excel·lent per a les dades d'escaneig 3D on es vol eliminar el soroll mantenint-se molt a prop de les coordenades originals.
6.Suavitzat B-Spline (enfocament en el moviment): Crea una splina polinòmica d'ordre superior a través dels punts.
7.Ordenar corbes per distància: Reordena els segments de corba perquè el robot sempre es mogui al punt d'inici de la trajectòria següent més proper, minimitzant el temps de desplaçament en l'aire.
8.Divisió/Grup de corbes discontínues: Escaneja grans buits físics en una trajectòria i els divideix automàticament en elements RoboDK separats. Això permet tractar les trajectòries "illa" (com les lletres d'un logotip) com a operacions separades.


