Menú de fitxer
Gestioneu les dades del vostre projecte robòtic important i exportant trajectòries CAD, fitxers de coordenades CSV i vectors SVG per a una càrrega de trajectòries sense complicacions.
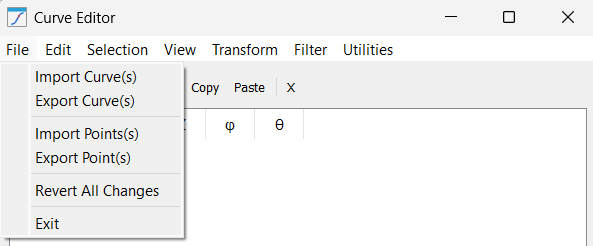
Aquest menú gestiona el cicle de vida de les dades de corbes/punts amb l'ajuda de les eines següents:
1.Importa corbes: Aquesta eina permet importar trajectòries d'eina complexes des de diversos formats, incloent-hi CSV, SVG i DXF. En importar, el sistema intenta analitzar automàticament l'estructura i generar elements de corba diferents a l'arbre de l'editor en funció de les capes o grups interns del fitxer.
2.Exporta corbes: Utilitzeu aquesta opció per desar la vostra feina refinada. Extreu totes les dades geomètriques actuals, incloses les coordenades i els vectors normals, en un fitxer CSV o TXT estandarditzat. Això és vital per al control de versions o per transferir trajectòries entre diferents estacions RoboDK.
3.Importar punt(s): A diferència d'importar corbes senceres, aquesta funció permet injectar punts independents en una selecció existent. S'utilitza principalment per "apedaçar" manualment forats en una trajectòria d'eina o per afegir punts d'aproximació/retracció específics que no estaven presents en el fitxer CAD original. Una altra aplicació dels punts és en un projecte de trepat en què la posició dels forats que s'han de trepar està representada per punts de coordenades.
4.Exportar punt(s): Això proporciona una sortida de dades en brut de coordenades seleccionades específiques. És molt útil quan necessiteu extreure valors objectiu específics per a la documentació, l'anàlisi en fulls de càlcul externs o per al seu ús en la programació de scripts d'alt nivell.
5.Revertir tots els canvis: una funció de seguretat que actua com un "desfer" global. Recarrega les dades de la corba tal com existien a l'inici de la sessió, descartant tots els filtres, desplaçaments i transformacions realitzats a l'editor des de l'últim desament o importació.
6.Surt: Tanca de manera segura la sessió de les Utilitats de corbes i torna a l'entorn principal de simulació 3D.


