Menú de selecció
Organitzeu ràpidament el vostre flux de treball ressaltant corbes o punts específics i reordenant-los per definir la seqüència d'execució del robot.
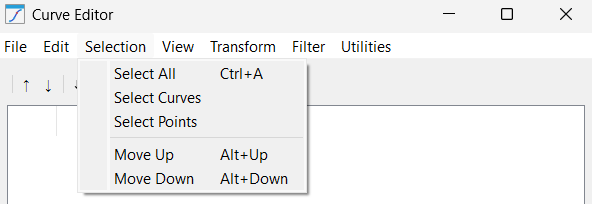
Aquestes funcions permeten un control fàcil de la selecció de dades, cosa que és fonamental abans d'aplicar filtres o transformacions:
1.Selecciona-ho tot: ressalta cada punt i cada objecte de corba carregats actualment a la sessió. Utilitzeu-ho quan necessiteu aplicar una transformació global, com ara un desplaçament XYZ, a tot el projecte.
2.Selecciona corbes: Un filtre que selecciona només els contenidors "Corba" a l'arbre. Això és útil quan voleu moure o ordenar els segments de trajectòria com a unitats completes en lloc de com a punts individuals.
3.Selecciona punts: Un filtre que selecciona només les files "Punt" de la taula. Això és estàndard per aplicar algorismes de suavitzat o de remostreig que només operen sobre llistes de coordenades.
4.Mou amunt: Desplaça l'element seleccionat una posició més amunt a la llista. Això canvia directament l'ordre d'execució del robot, forçant-lo a visitar aquell punt o segment específic abans en la seqüència del programa.
5.Mou cap avall: Desplaça l'element seleccionat una posició més avall. Això s'utilitza normalment per moure els punts de retracció fins al final de la corba per garantir que el robot s'allunyi de la peça de manera segura.


