Aferrar objecte a l'enllaç del robot
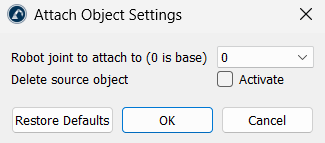
Aquesta utilitat fixa permanentment un objecte a una articulació o enllaç mòbil específic d'un braç de robot. L'objecte seleccionat esdevé una part permanent del braç de robot i es mou juntament amb aquesta articulació específica durant la simulació. Podeu triar qualsevol enllaç mòbil, des de la base (Articulació 0) fins a la placa de muntatge del final del braç.
Nota: La geometria de l'objecte es fusiona amb l'enllaç del robot, de manera que no es pot desfer des de l'Add-in. Activeu l'opció Suprimeix l'objecte font (la casella de selecció Activar que hi ha al seu costat) per eliminar l'objecte original de l'arbre de l'estació un cop s'hagi fusionat.