Converteix punt(s) a objectiu(s)
Un robot no es pot desplaçar a punts estàtics mitjançant una instrucció de moviment de robot. Per tant, l'acció de convertir punts en objectius converteix els punts de coordenades bàsics en objectius funcionals de RoboDK a l'arbre de l'estació.
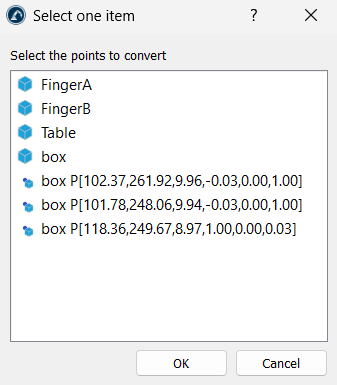
Per convertir un punt en un objectiu, seleccioneu el punt (o els punts) i feu clic a l'opció «Converteix punt(s) a objectiu(s)». Si feu clic a l'opció sense seleccionar prèviament els punts, apareixerà una finestra que us permetrà seleccionar els punts desitjats.
L'script llegeix el vector normal del punt (I, J, K) i l'utilitza per alinear l'eix Z local del nou objectiu. Això indica al robot en quina direcció ha d'orientar l'eina quan arribi a aquest punt.
Per defecte, una normal de superfície apunta lluny de l'objecte, la qual cosa pot fer que l'eina del robot miri enrere. Per solucionar-ho, l'script inclou una configuració de normal de punt inversa (a Utilitats ➔Utilitats de punts ➔Configuració). Quan està seleccionada, l'script multiplica les coordenades del vector per "-1", invertint la direcció perquè l'eina del robot apunti directament a la superfície.


