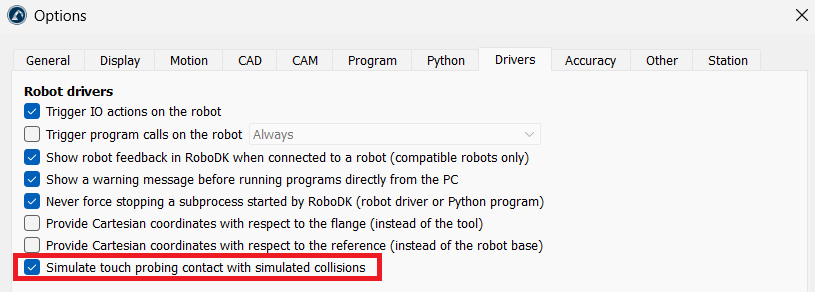
Activeu el sondatge simulat
Per provar la rutina sense una sonda real, deixeu que el RoboDK simuli el desencadenant. Seleccioneu Eines ➔Opcions ➔Controladors, seleccioneu Simular el contacte del sondatge tàctil amb col·lisions simulades i feu clic a D'acord. Els moviments de cerca s'aturen aleshores en el contacte simulat entre la sonda i la peça; l'Add-in activa aquesta parella de col·lisions per a vós quan genera el programa.