Creació d'un projecte de sondeig
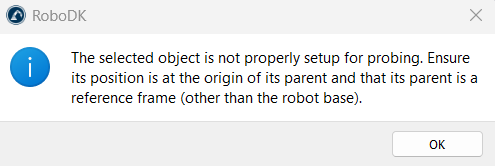
Configureu la vostra estació RoboDK amb el robot, l'eina de sonda i la peça que voleu mesurar. La peça ha de pertànyer a un sistema de referència dedicat: col·loqueu l'objecte directament sota aquest sistema de referència, deixeu-lo a l'origen exacte del sistema de referència i assegureu-vos que el sistema de referència no sigui la base del robot. El calibratge funciona movent aquest sistema de referència, de manera que la peça no ha de tenir una posa pròpia.
Seleccioneu Probing ➔Probe Reference Frame Project a la barra de menú, o feu clic al botó corresponent a la barra d'eines. RoboDK afegeix un element de configuració ProbeFrame1 a l'arbre de l'estació i n'obre la finestra d'edició.
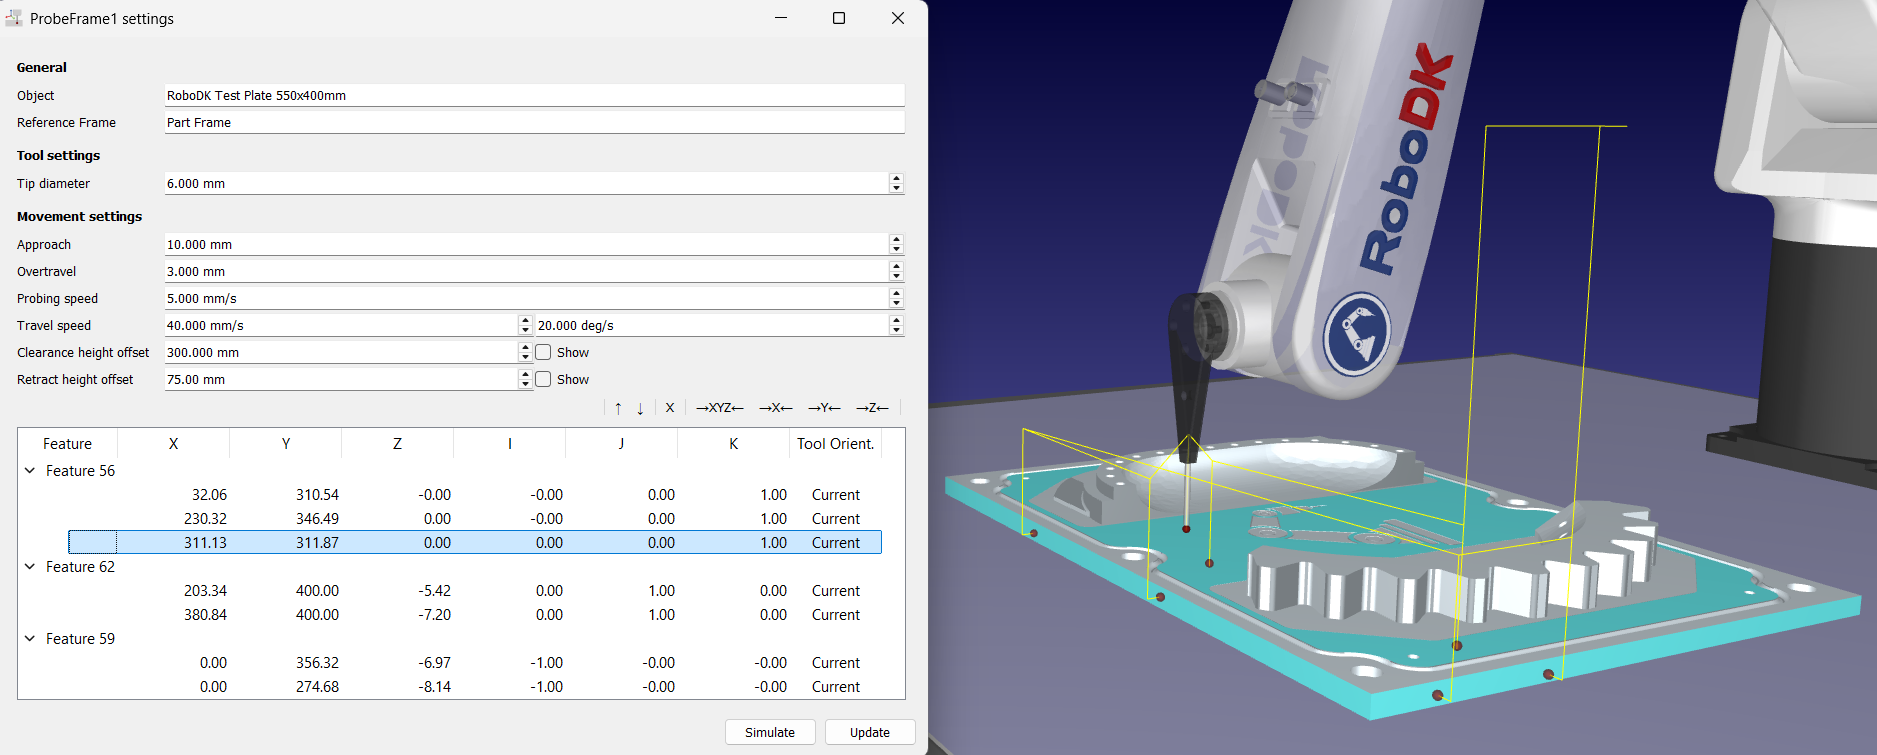
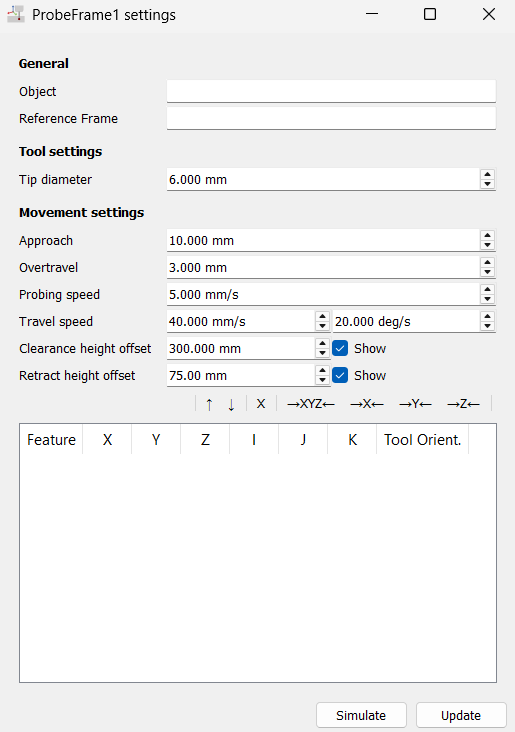
L'editor agrupa la configuració de la seqüència de sondeig en tres seccions:
1.General mostra l'objecte que s'està sondejant i el seu sistema de referència. Ambdós camps són de només lectura; s'omplen automàticament quan feu clic a la peça per afegir el primer punt de sondeig.
2.La configuració de l'eina conté el diàmetre de la punta, el diàmetre del rubí a la punta del vostre palpador (6 mm per defecte). Introduïu el valor exacte: RoboDK desplaça cada punt de la superfície per la meitat d'aquest valor al llarg de la normal a la superfície per obtenir el punt de contacte de l'eina, de manera que un diàmetre incorrecte desplaça tots els mesuraments.
3.Configuració de moviment conté les distàncies, les velocitats i les alçades utilitzades al voltant de cada punt:
a.Aproximació (10 mm per defecte, de 2 a 100 mm) és la distància davant de la superfície on la sonda canvia de la velocitat de desplaçament a la velocitat de sondeig.
b.El recorregut excessiu (3 mm per defecte, de 0 a 100 mm) és la distància més enllà del punt de contacte esperat fins on la sonda continua cercant, de manera que el contacte es produeix igualment quan la peça real es troba lleugerament allunyada de la seva posició nominal.
c.Velocitat de sondeig (5 mm/s per defecte) és la velocitat lineal lenta que s'utilitza mentre es busca el contacte. Mantingueu-la baixa per protegir la sonda i millorar la repetibilitat.
d.La velocitat de desplaçament (40 mm/s i 20 deg/s per defecte) s'utilitza per als moviments en espai lliure entre punts.
e.Desplaçament de l'alçada de separació (300 mm per defecte) és l'alçada a la qual es desplaça el robot abans del primer punt i després de l'últim punt de tota la seqüència.
f.Desplaçament d'alçada de retracció (75 mm per defecte) és l'alçada a la qual la sonda es retira entre dos punts, tant dins d'una característica com entre característiques.
Feu clic al vostre objecte, com ara una peça o un utillatge, per crear un primer punt de sondeig. Això omple els dos camps generals de només lectura de la finestra de configuració de ProbeFrame1:
1.Objecte
2.Sistema de referència