Execució final
Ara que tots els punts estan definits, els passos restants són simular la seqüència, generar el programa del robot i calibrar el sistema de referència.
Activeu el sondatge simulat
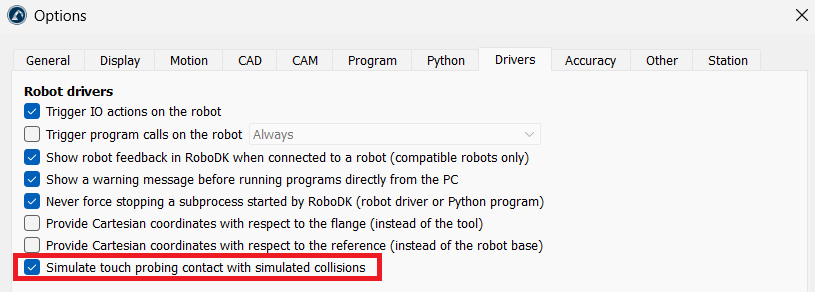
Per provar la rutina sense una sonda real, deixeu que el RoboDK simuli el desencadenant. Seleccioneu Eines ➔Opcions ➔Controladors, seleccioneu Simular el contacte del sondatge tàctil amb col·lisions simulades i feu clic a D'acord. Els moviments de cerca s'aturen aleshores en el contacte simulat entre la sonda i la peça; l'Add-in activa aquesta parella de col·lisions per a vós quan genera el programa.
Previsualitzar la simulació
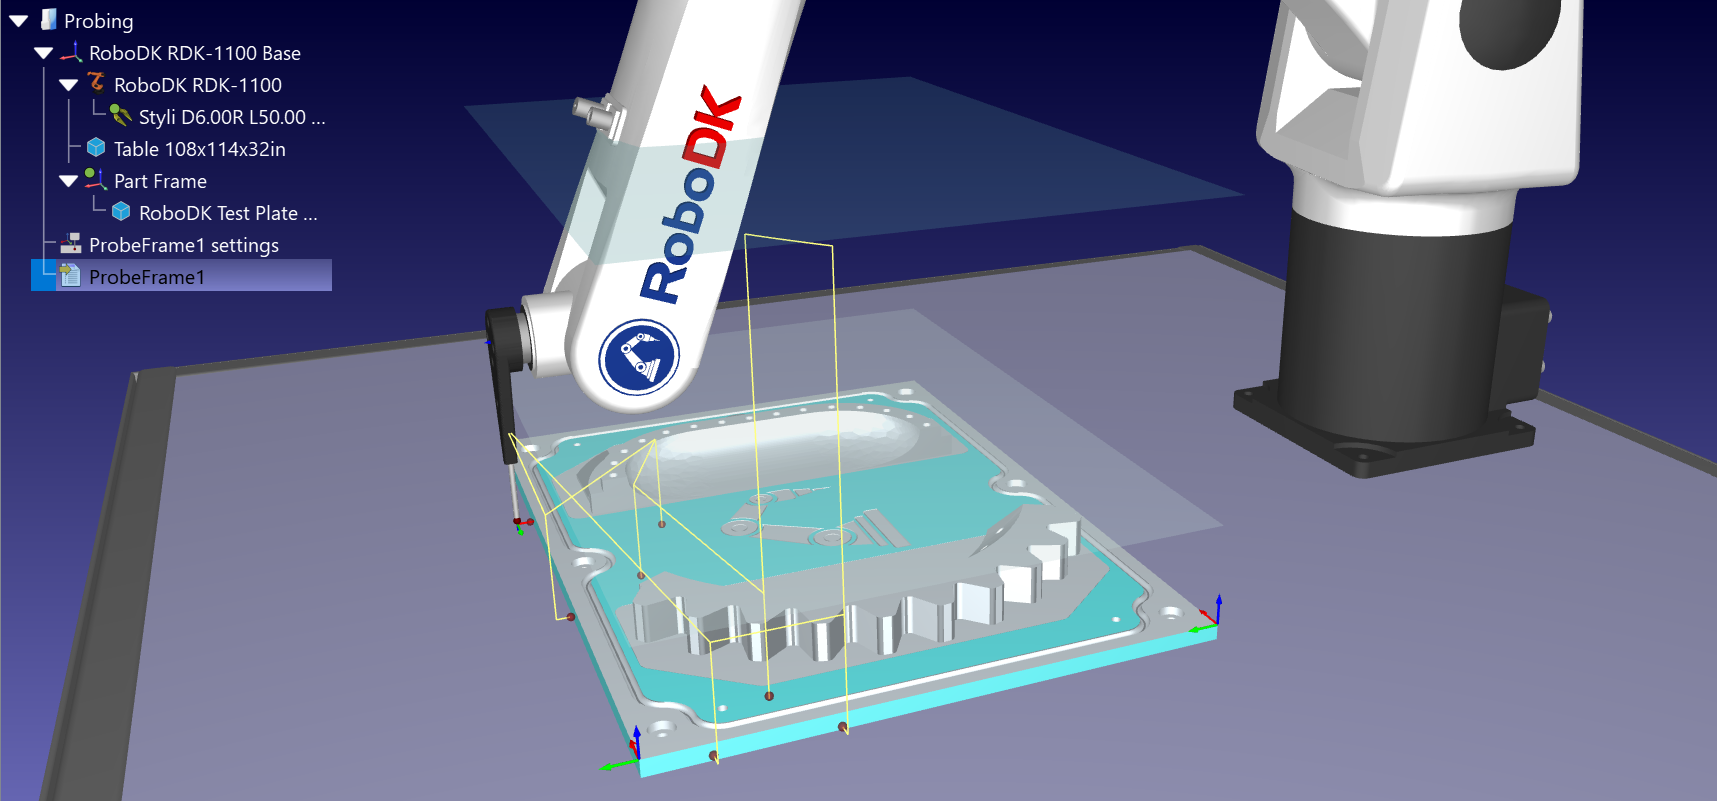
A la finestra de configuració de ProbeFrame1, feu clic a Simulate. Observeu com el robot es mou cap avall, toca cada punt a la velocitat de sondeig, es retira a l'alçada de retracció i es desplaça a l'alçada de separació. Verifiqueu que ambdues alçades deixen espai a tots els suports i pinces, i ajusteu la configuració abans d'executar el programa al robot.
Generar el programa del robot
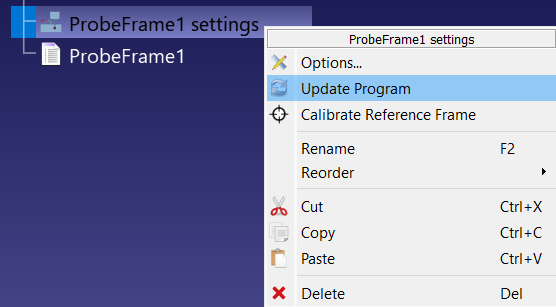
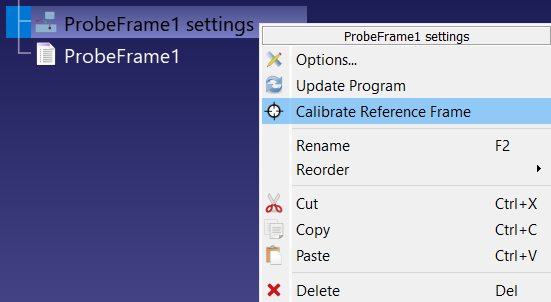
Feu clic a Actualitza per generar el programa del robot per a la seqüència de sondeig. També podeu fer clic amb el botó dret a l'element ProbeFrame1 settings a l'arbre de l'estació i seleccionar Actualitza programa. RoboDK crea (o substitueix) un programa amb el nom del projecte sense la paraula settings, per exemple, ProbeFrame1, i el col·loca just a sota de l'element del projecte.
Calibrar el sistema de referència
Executeu la seqüència de sondeig i comproveu que cada instrucció de cerca lineal hagi tornat amb un punt verd. A continuació, feu clic amb el botó dret a l'element de configuració ProbeFrame1 a l'arbre de l'estació i seleccioneu Calibrar sistema de referència. El RoboDK llegeix la posició de contacte registrada per cada moviment de cerca, torna a ajustar els datums a partir d'aquests punts mesurats i compara el resultat amb el sistema de referència nominal.
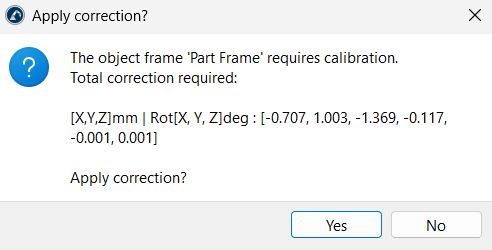
Un quadre de diàleg «Aplicar la correcció?» mostra la translació i la rotació totals necessàries per ajustar-se a la peça mesurada. Feu clic a Sí i RoboDK desplaçarà el sistema de referència de la peça a la posició mesurada. Si la correcció és superior a la distància d'aproximació i la de sobrepassament combinades, o si alguna rotació supera els 30 graus, el quadre de diàleg us adverteix primer; això normalment significa que s'ha mesurat un punt en una característica incorrecta, així que reviseu la seqüència en lloc d'acceptar-la.