Opcions i configuracions addicionals
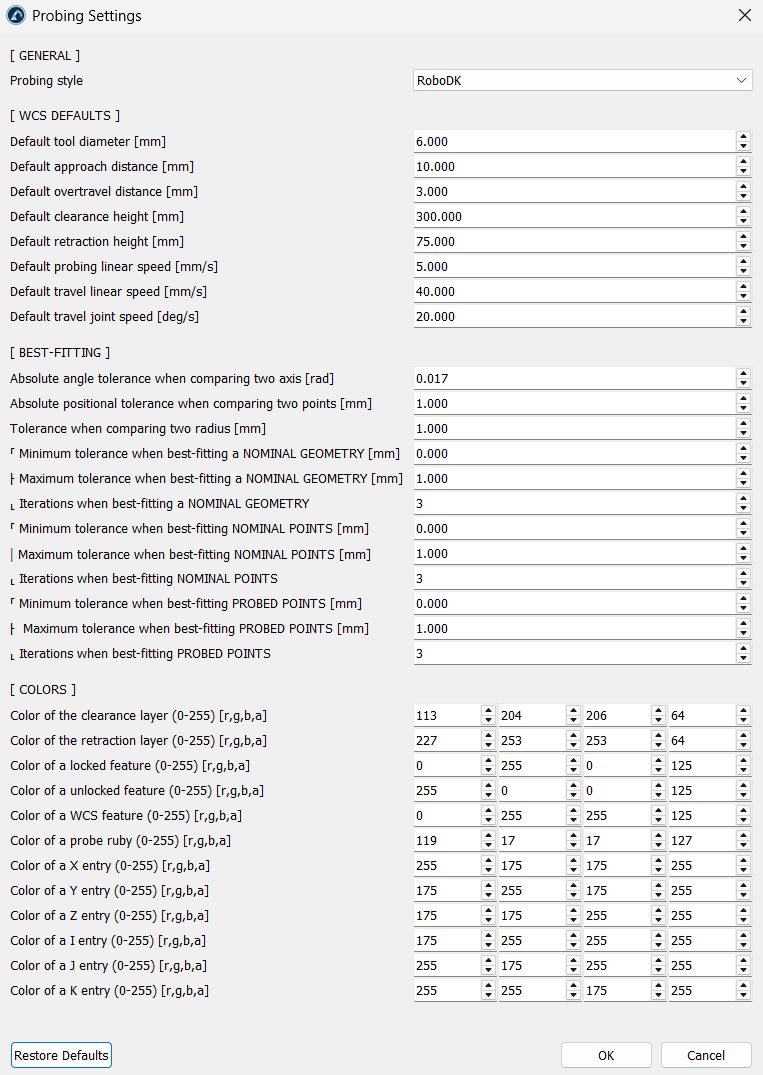
RoboDK proporciona una finestra global de Configuració de la sonda. Seleccioneu Sonda ➔ Configuració per obrir-la. Els valors que establiu aquí són els predeterminats que s'utilitzen sempre que comenceu un nou projecte de sondatge; no modifiquen els projectes que ja existeixen. Feu clic a Restableix valors predeterminats per tornar als valors estàndard.
General
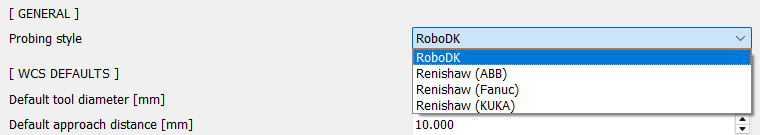
L'estil de sondeig selecciona com s'escriuen les rutines de sondeig. RoboDK és l'opció predeterminada i genera instruccions de cerca que s'executen a través d'un controlador de robot. Les sis entrades de Renishaw (per a ABB, Fanuc, KUKA, Yaskawa, Mitsubishi i Staubli) generen crides de macros Renishaw Daytona per al controlador corresponent.
WCS per defecte
En lloc d'editar manualment les distàncies i altres paràmetres cada vegada que creeu un projecte, aquests valors omplen automàticament la configuració del vostre projecte:
1.Diàmetre d'eina per defecte [mm]: el diàmetre del rubí a la punta de la sonda. Per defecte: 6 mm.
2.Distància d'aproximació per defecte [mm]: la distància a la qual la sonda s'alentitza davant d'una superfície. Per defecte: 10 mm.
3.Distància de recorregut excessiu per defecte [mm]: la profunditat de cerca addicional més enllà de la superfície esperada. Per defecte: 3 mm.
4.Alçada de separació per defecte [mm]: l'alçada de seguretat que s'utilitza abans del primer punt i després de l'últim punt. Per defecte: 300 mm.
5.Alçada de retracció per defecte [mm]: l'alçada a la qual la sonda es retira entre punts. Per defecte: 75 mm.
6.Velocitat lineal de sondeig per defecte [mm/s]: la velocitat de cerca amb detecció de contacte. Per defecte: 5 mm/s.
7.Velocitat lineal de desplaçament per defecte [mm/s]: la velocitat lineal en espai lliure. Per defecte: 40 mm/s.
8.Velocitat de desplaçament per defecte de l'articulació [deg/s]: la velocitat de l'articulació per als moviments de desplaçament. Per defecte: 20 deg/s.
Millor ajustament
Aquests paràmetres controlen com RoboDK alinea matemàticament els punts mesurats amb la geometria CAD nominal:
1.Tolerància d'angle absolut en comparar dos eixos [rad]: La desviació angular màxima permesa en fer coincidir els eixos de les característiques.
2.Tolerància posicional absoluta en comparar dos punts [mm]: L'error posicional màxim permès entre els punts palpats i els punts nominals.
3.Tolerància en comparar dos radis [mm]: La diferència màxima permesa en fer coincidir els radis mesurats de forats o esferes amb models CAD.
4.Toleràncies i iteracions de millor ajustament: Aquestes defineixen la tolerància mínima, la tolerància màxima i el límit d'iteracions en fer el millor ajustament de la Geometria Nominal, els Punts Nominals i els Punts Palpats.
Colors
1.Capes de marge i retracció: Podeu ajustar la transparència i el color dels plans de moviment segur.
2.Estats de les característiques: També podeu personalitzar els colors per a les característiques bloquejades, desbloquejades i de WCS.
3.Rubí de sonda: Podeu canviar el color de la punta del palpador de la sonda.
4.Indicadors de coordenades i vectors: Podeu assignar colors diferents per a les posicions X, Y i Z i els camps de vectors d'aproximació I, J i K, que es veuen a la taula de configuració.


