Resolució de problemes comuns
A continuació, es mostren respostes a preguntes freqüents i missatges d'error que podeu trobar:
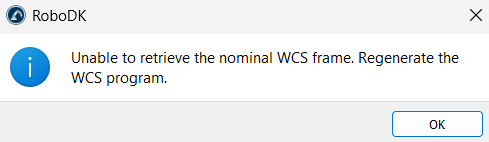
1.No es pot recuperar el sistema de referència WCS nominal. Torneu a generar el programa WCS. Heu intentat calibrar abans d'executar la seqüència. Executeu primer el programa generat ProbeFrame1 perquè es registri la informació de contacte i, a continuació, calibreu. Si heu canviat alguna configuració des de l'última execució, genereu i executeu el programa de nou.
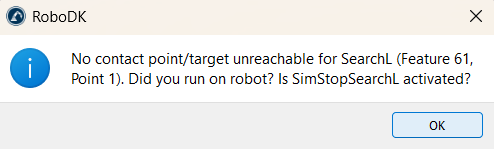
2.Cap punt de contacte/objectiu inabastable per a la Característica 3, Punt 1. Heu executat el programa al robot? SimStopSearchL està activat? No es va registrar cap contacte per a aquest moviment de cerca. Si esteu provant en simulació, comproveu que l'opció Simulate touch probing contact with simulated collisions estigui habilitada a Eines ➔Opcions ➔Controladors. Si heu executat el programa al robot, comproveu que el controlador hagi enviat el senyal d'activació de la sonda de nou a RoboDK.
3.La sonda no s'acosta correctament a les cares laterals. Per defecte, cada punt es sondeja amb l'orientació actual de l'eina. Seleccioneu el punt a la taula de configuració de ProbeFrame1 i canvieu el seu valor de Tool Orient. a X- o Y+, per exemple, perquè la sonda s'inclini cap a la cara lateral. Augmentar els valors d'Approach i Overtravel també pot ajudar.
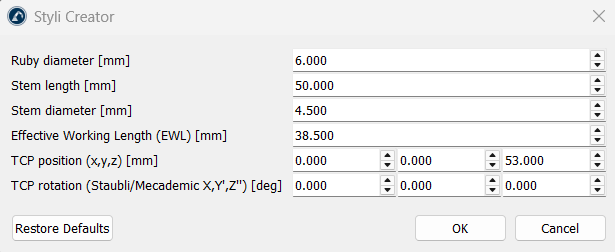
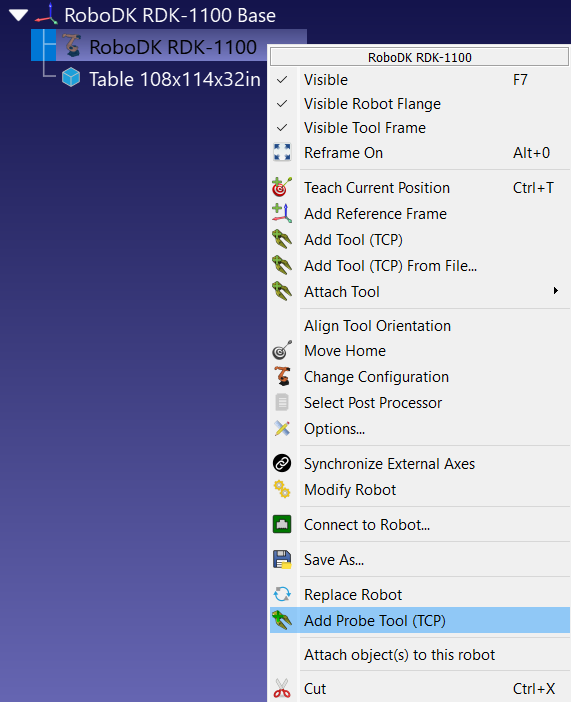
4.Com puc crear una geometria personalitzada de palpador de sonda? Seleccioneu Probing ➔Add Probe Tool (TCP), o bé feu clic amb el botó dret al robot i seleccioneu Add Probe Tool (TCP). S'obre la finestra Styli Creator, on heu d'introduir el diàmetre del rubí [mm], la longitud de la tija [mm], el diàmetre de la tija [mm], la longitud de treball efectiva (EWL) [mm], la posició TCP (x,y,z) [mm] i la rotació TCP (Staubli/Mecademic X,Y′,Z″) [deg]. Els dos camps de TCP s'omplen automàticament amb el TCP actual del robot. RoboDK construeix un model de tija i rubí, li dona el nom dels valors que heu introduït (per exemple, Styli D6.00R L50.00 EWL38.5 D4.5) i el converteix en l'eina activa del robot. El valor EWL només apareix al nom de l'eina; no canvia la geometria.