Consells i bones pràctiques
Us recomanem que seguiu aquestes bones pràctiques quan utilitzeu l'add-in de zones de seguretat.
1.Assegureu-vos que els objectes de l'espai de treball incloguin les paraules clau correctes ("Box", "Plane", "Blocked") perquè l'add-in els pugui trobar automàticament.
2.Si un postprocessador no admet zones de seguretat, RoboDK mostrarà un missatge corresponent.
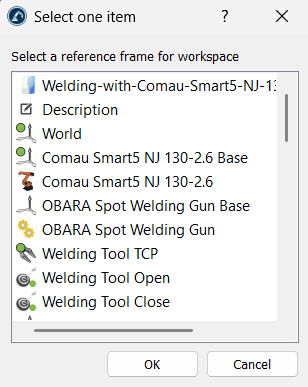
3.En crear un espai de treball, l'eina us demanarà que seleccioneu un sistema de referència. És millor utilitzar un sistema de referència consistent perquè les coordenades exportades al controlador coincideixin amb la vostra configuració física.
4.Feu sempre que les caixes de seguretat virtuals siguin lleugerament més grans que els obstacles del món real per tenir en compte les petites diferències de calibratge entre la simulació i el robot real.


