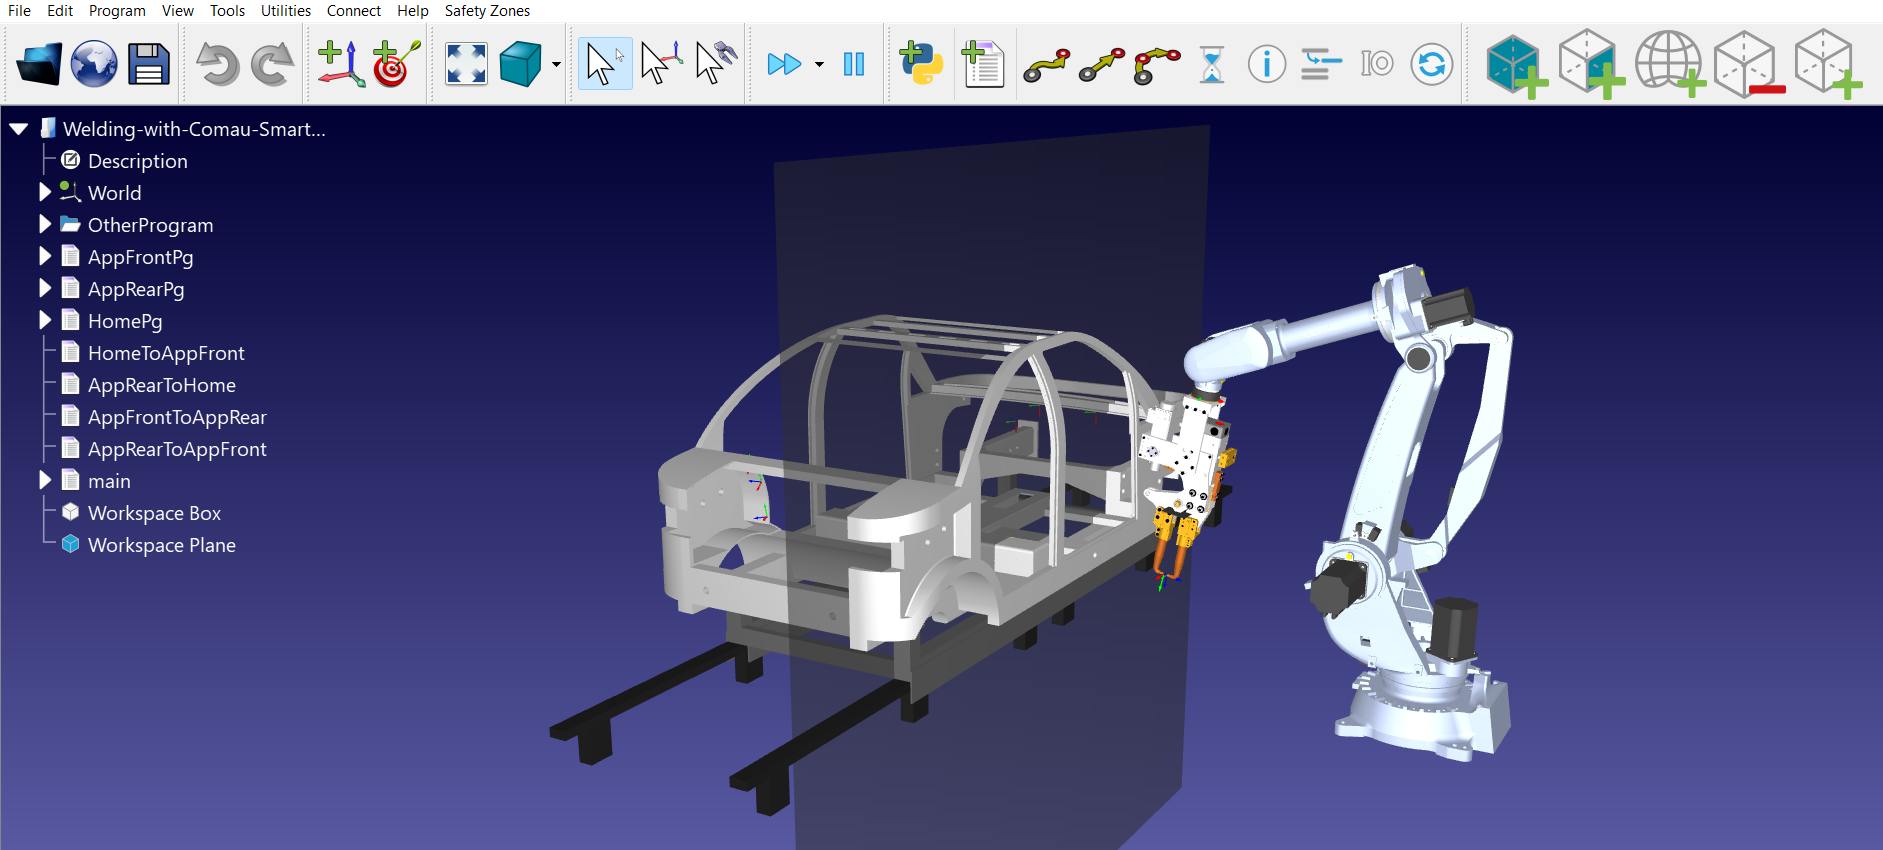
Creació de geometria de seguretat
Abans de definir un espai de treball, cal crear les formes físiques que representen els volums de seguretat. L'add-in proporciona dues eines principals per a això:
Afegeix caixa
Aquesta eina crea una caixa 3D que s'utilitza per definir una zona de seguretat volumètrica.
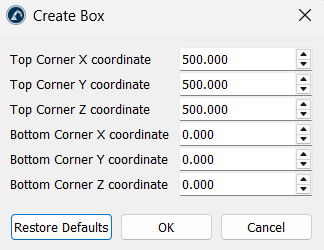
1.Coordenades dels vèrtexs: Definiu la zona introduint les coordenades del vèrtex superior i del vèrtex inferior en X, Y i Z. Aquests dos punts defineixen els vèrtexs oposats de la caixa 3D.
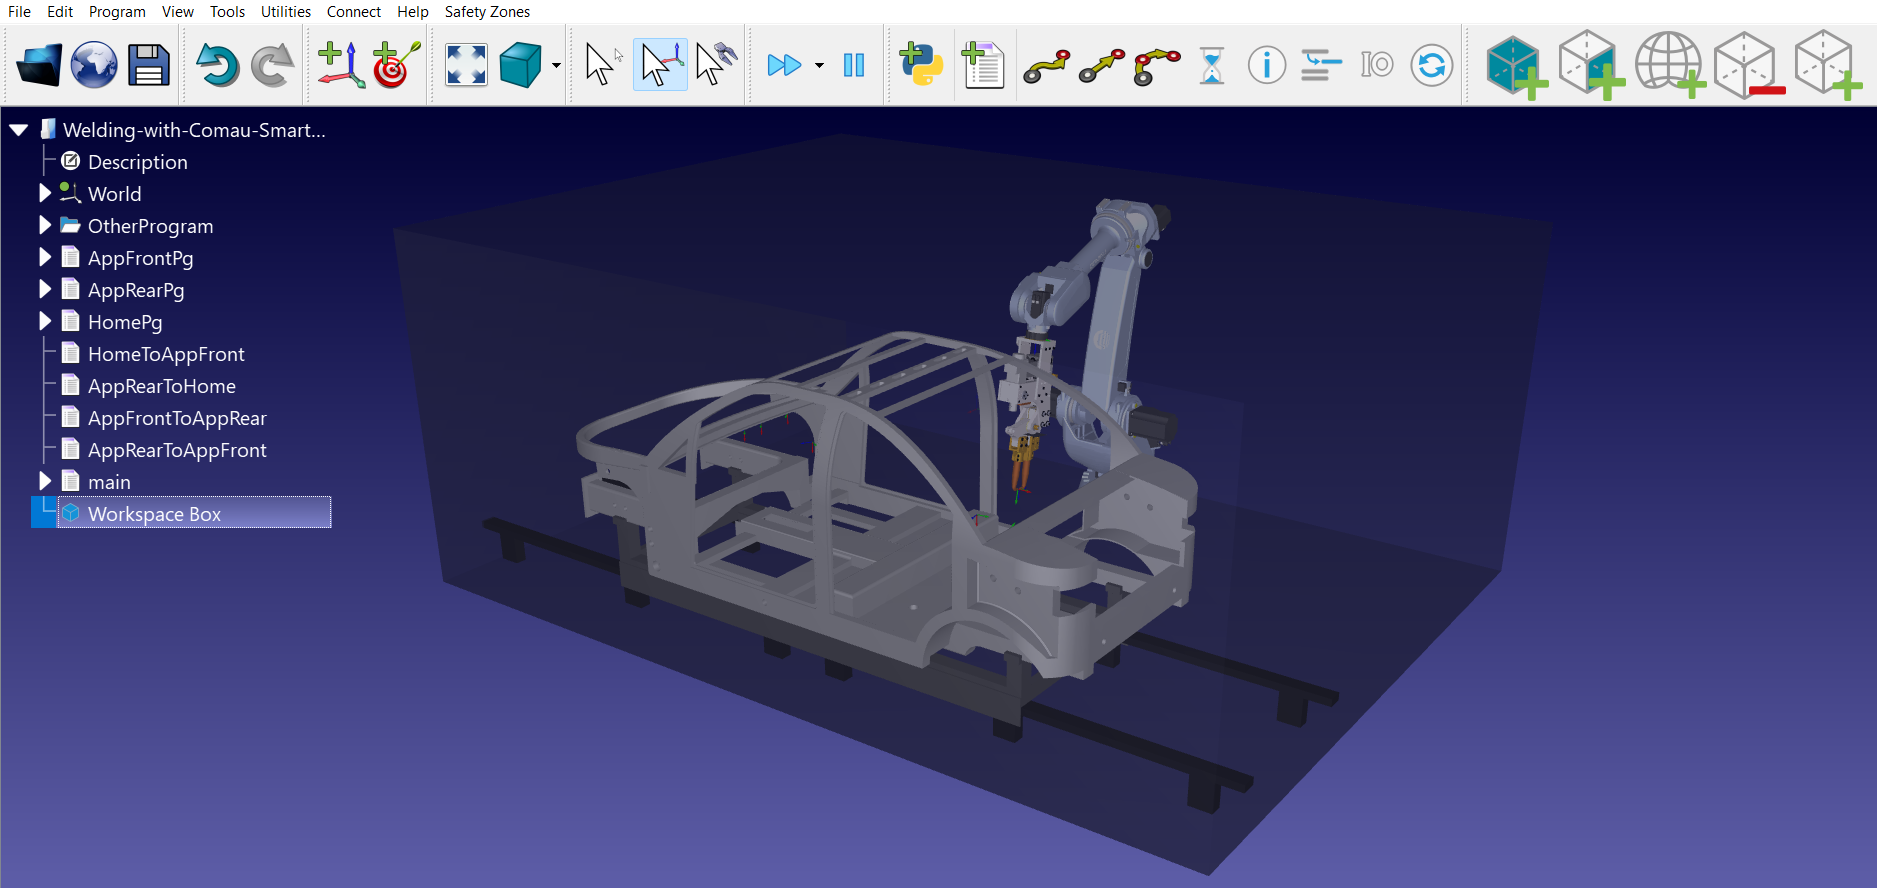
2.Configuració visual: L'script genera automàticament un objecte gris semitransparent anomenat "Workspace Box".
Afegeix un pla
Aquesta interfície d'usuari permet crear una frontera plana 2D dins de l'entorn del robot.
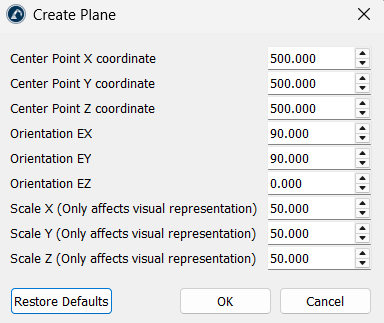
Els paràmetres següents són importants:
1.Posicionament: Especifiqueu un punt central (X, Y, Z) i l'orientació (EX, EY, EZ) del pla.
2.Escala: Podeu ajustar l'escala visual (X, Y, Z) per fer que el pla sigui més fàcil de veure a la simulació.