H-bot
Podeu crear un H-bot paramètric establint paràmetres per a la biga X, la biga Y, el carro i la biga Z.
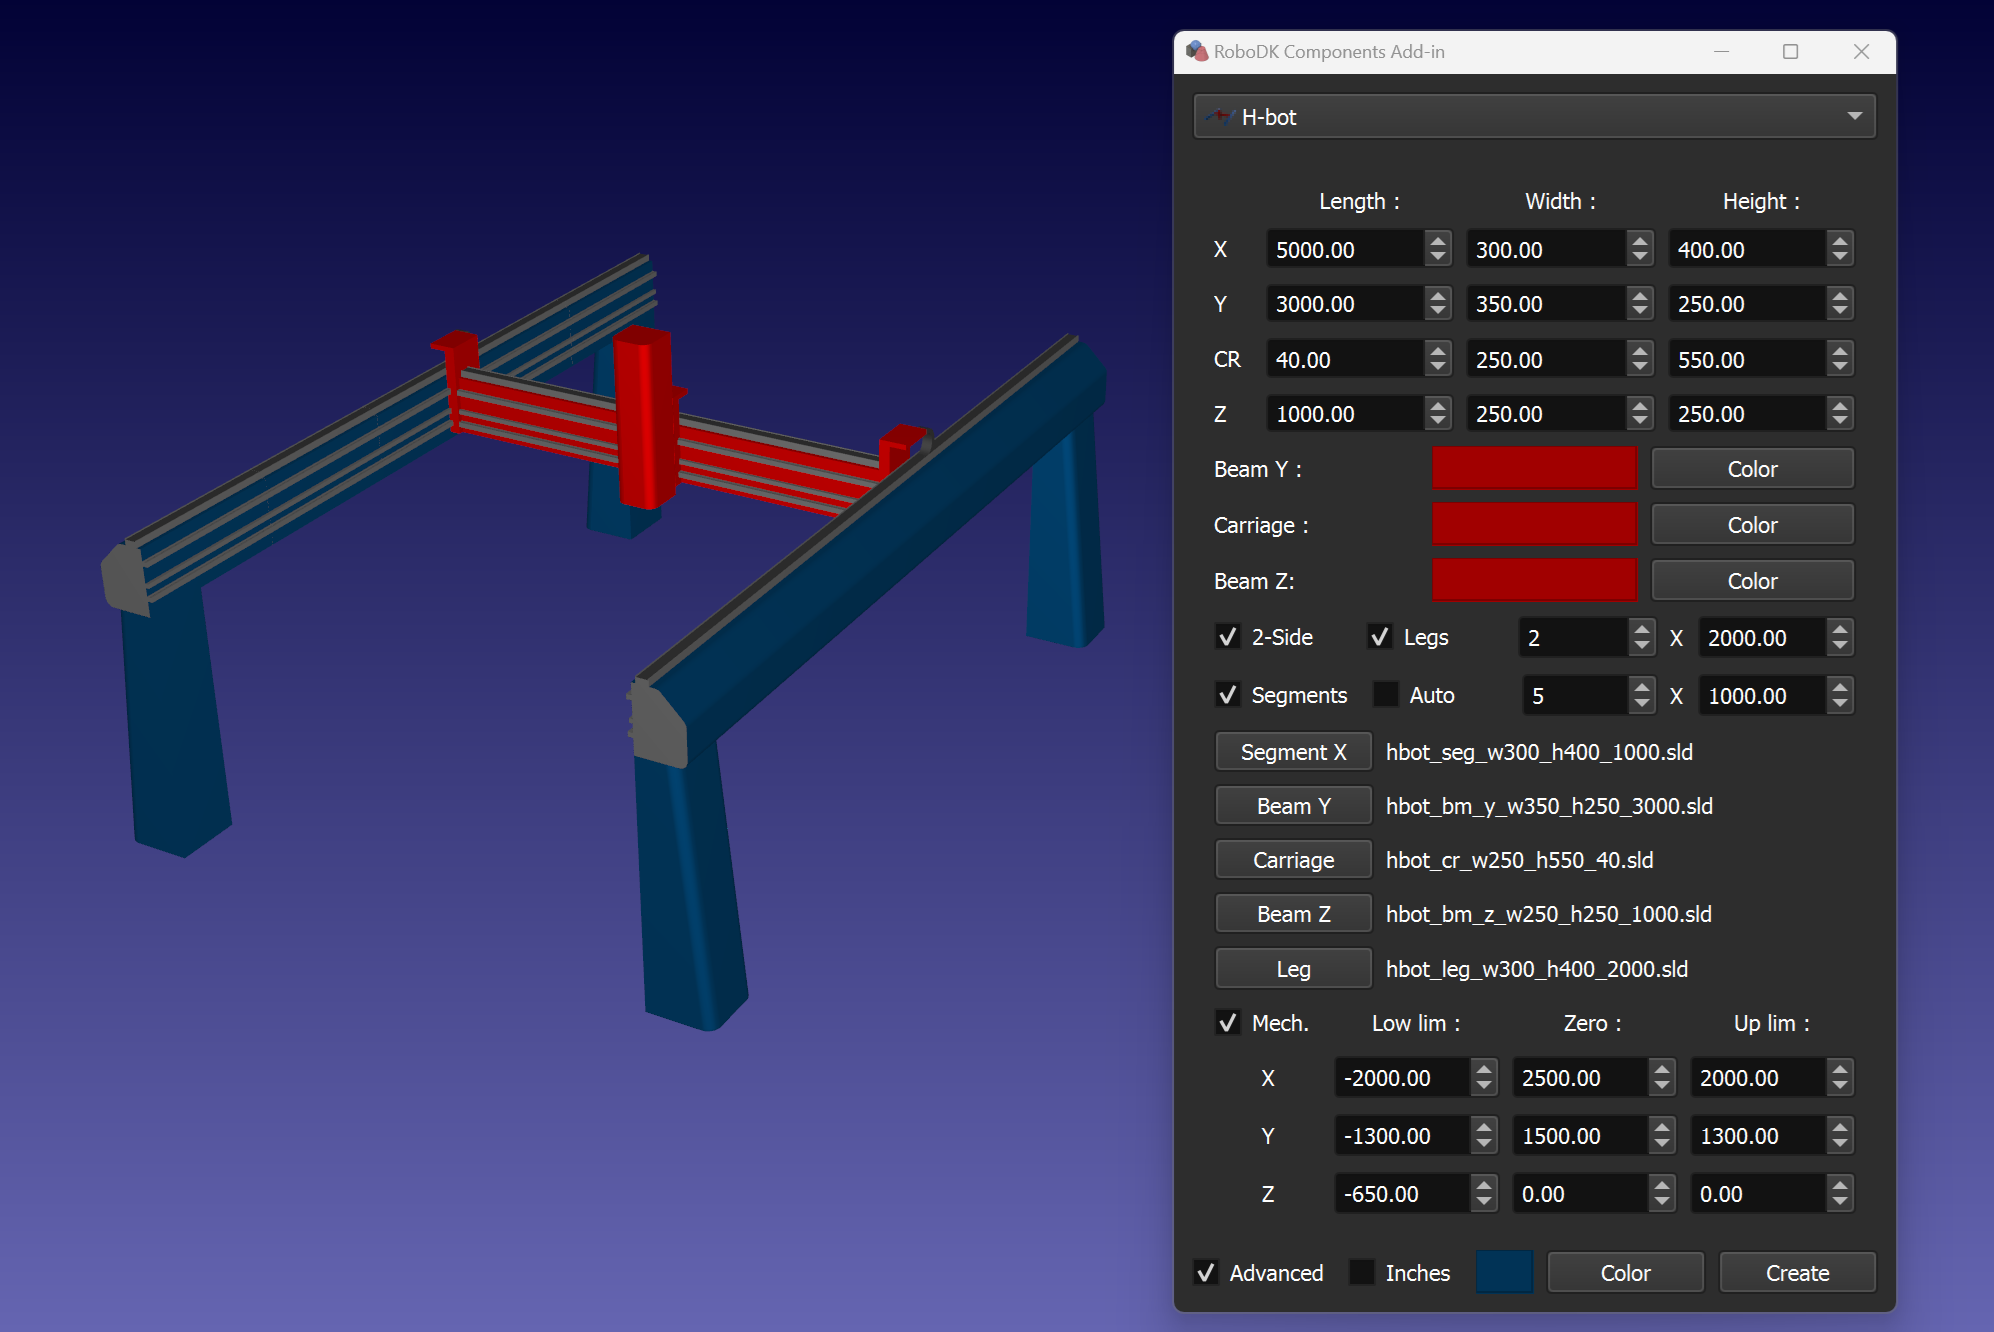
Consell: Podeu crear un H-bot amb una biga X segmentada utilitzant els models Segment, Biga Y, Biga Z i Carro. Cal establir els fitxers de model adequats mitjançant els botons Segment X, Biga Y, Carro i Biga Z. Assegureu-vos d'utilitzar els valors de dimensió correctes i el nombre de segments correcte. Utilitzeu la casella de selecció Segments per construir el model de H-bot adequat.
Consell: utilitzeu la casella de selecció Mecanisme per crear un mecanisme H-bot. A més, podeu establir els límits de moviment i la posició zero dels eixos amb els paràmetres corresponents.
Nota: Verifiqueu el desplaçament dels segments, del model de biga i del model de carro en cas que s'utilitzi l'opció Segments. Hi ha diversos exemples a la carpeta Models. Per defecte, la carpeta amb els exemples de models és C:\RoboDK\Addins\com.robodk.app.shape\Components\models\hbot\.
Consell: utilitzeu la casella Auto per establir els paràmetres basant-vos en els mesuraments de la caixa de contenció del model. Els detalls petits del model poden afectar el resultat del mesurament. Podeu desactivar la casella Auto després del mesurament i establir els paràmetres manualment.
Consell: utilitzeu la casella Legs per afegir el nombre de columnes de base requerides de l'alçada especificada.
Consell: utilitzeu la casella 2-Side per afegir una biga X mirallada.


