Plataforma giratòria (3x)
Podeu crear un posicionador de 3 eixos especificant paràmetres com el radi de la brida, els desplaçaments laterals i horitzontals, l'alçada i els colors per a la base, la biga i les brides.
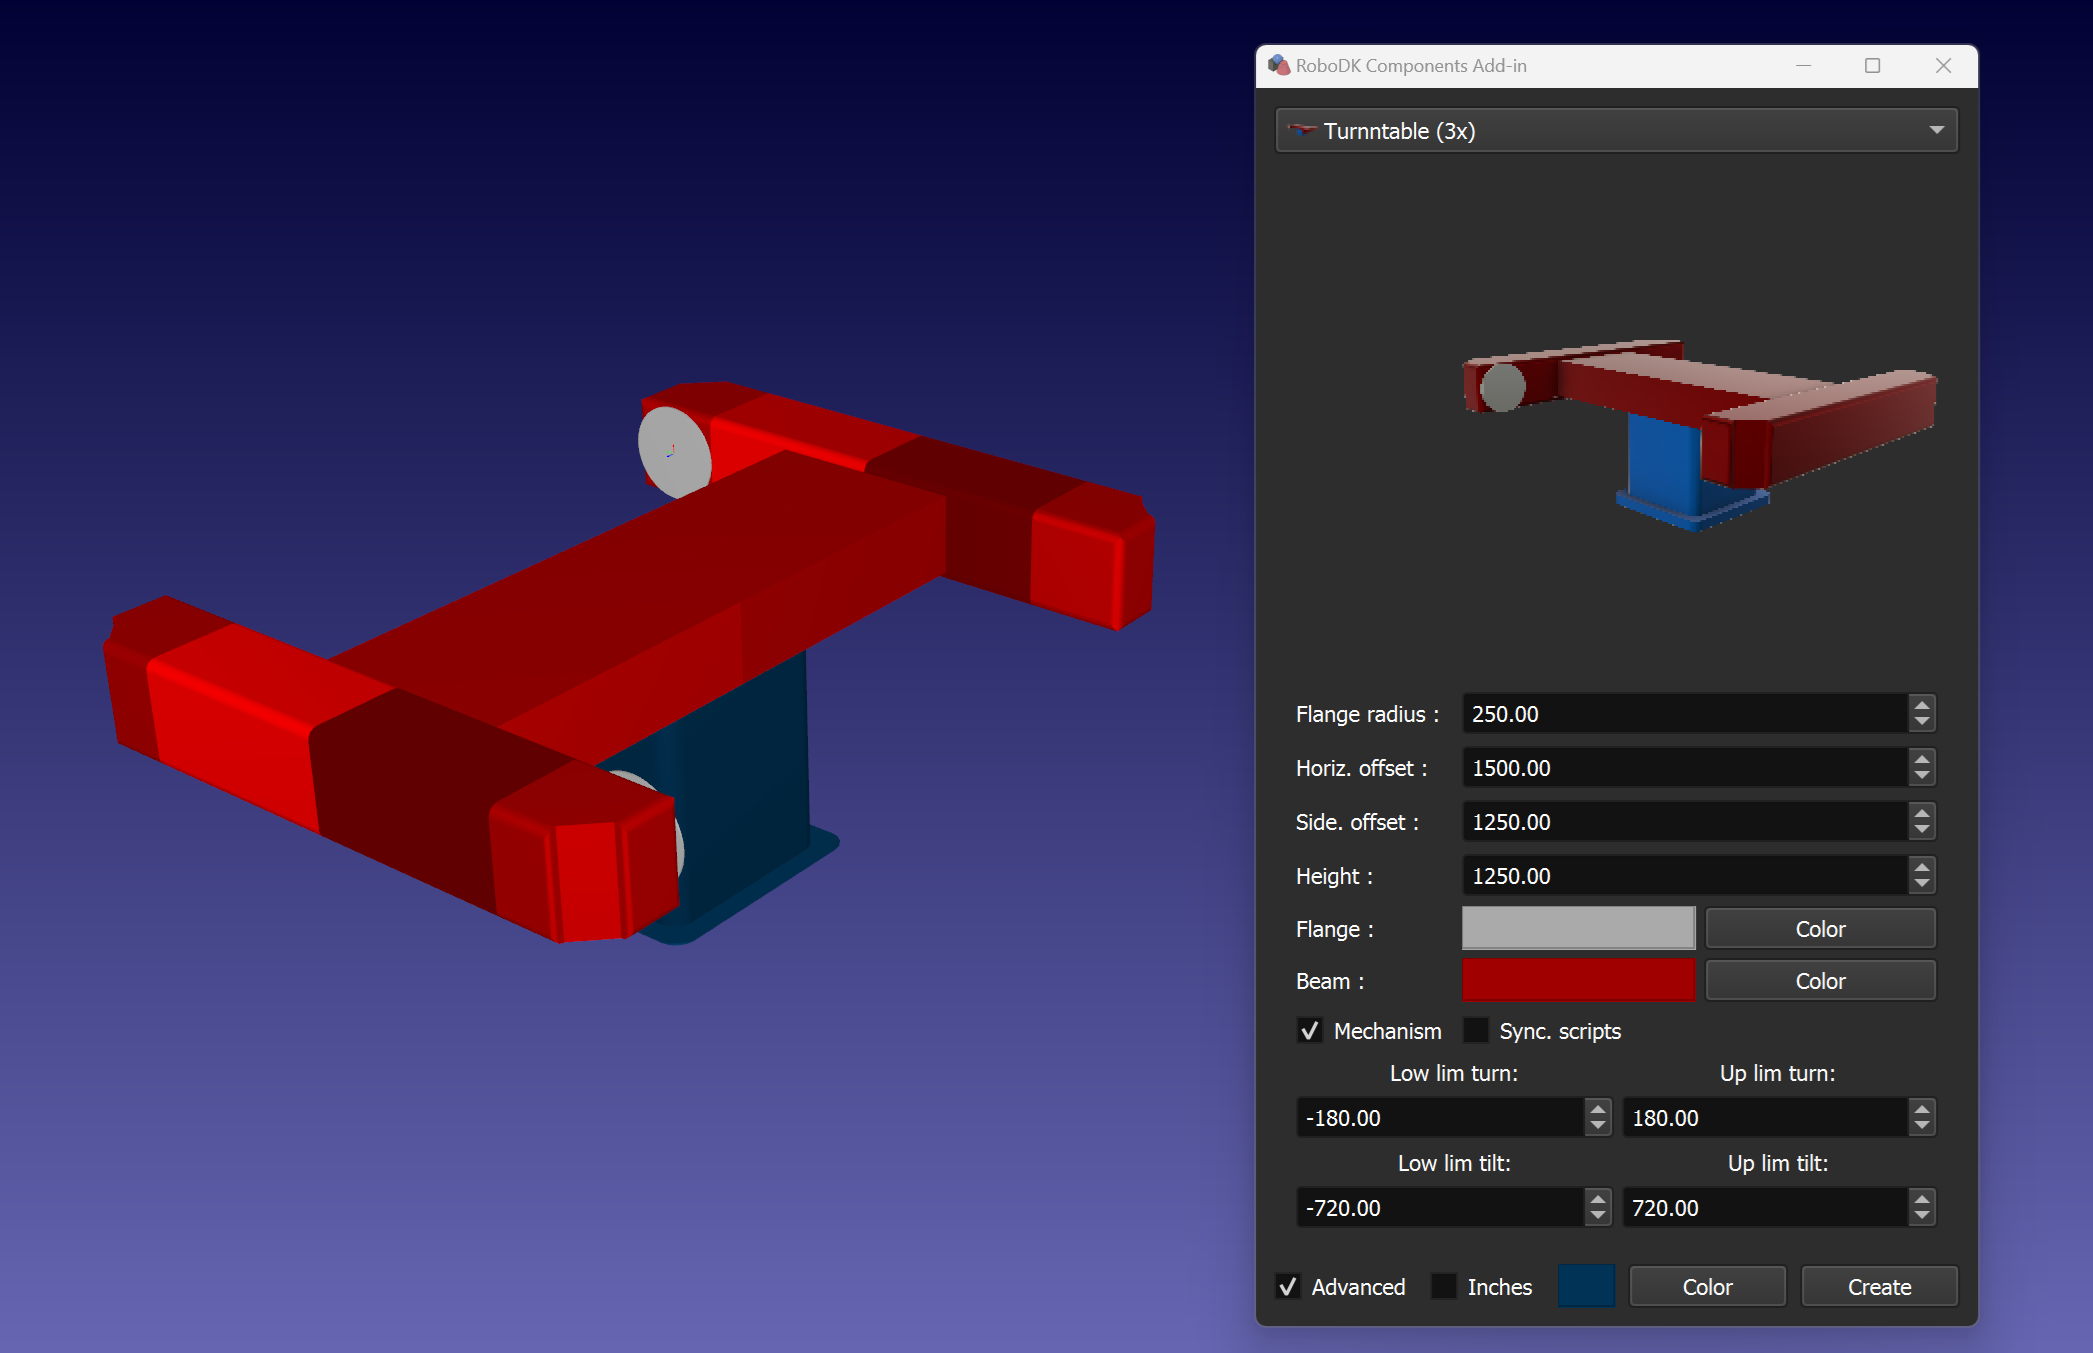
Consell: utilitzeu la casella Mecanisme per crear un mecanisme posicionador de 3 eixos. A més, podeu establir els límits de moviment amb els paràmetres corresponents.
Consell: utilitzeu la casella de selecció "Sync. scripts" per crear scripts de Python addicionals que sincronitzaran el robot amb l'eix horitzontal requerit executant l'script corresponent.
Nota: Per defecte, C:\RoboDK\Addins\com.robodk.app.shape\Components\scripts\ és la carpeta que conté els exemples de scripts de sincronització.


