Configuració de paràmetres
Les configuracions determinen com es construeix, es dimensiona i es distribueix la disposició de projecció a la superfície de la peça.
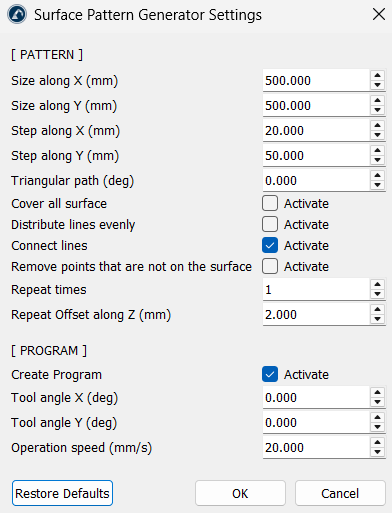
Dimensions de la disposició del patró
1.Mida al llarg de l'eix X (mm) i mida al llarg de l'eix Y (mm): Controla els límits globals d'amplada i longitud de l'àrea de projecció a partir de l'origen del sistema de referència d'origen.
2.Pas en X (mm) i Pas en Y (mm): Defineix l'espaiat de resolució. El pas en X determina la distància entre passades paral·leles, mentre que el pas en Y dicta com de junts es col·loquen els marcadors de càlcul individuals al llarg de cada línia.
3.Trajectòria triangular (deg): Establir un angle superior a zero fa que els extrems de la frontera exterior s'endinsin. Això transforma una graella rectangular estàndard en un patró triangular net i afusat.
Regles de distribució i connexió
1.Cobrir tota la superfície: Quan està seleccionat, obliga el bucle de càlcul a estendre's fins als límits màxims, garantint que no quedin vores incompletes si els passos de mida no es divideixen de manera uniforme.
2.Distribuir les línies de manera uniforme: Quan s'activa, redimensiona dinàmicament l'espai entre línies perquè cada passada estigui perfectament espaiada per tota l'àrea seleccionada, sense deixar un espai desigual a l'extrem final.
3.Connectar línies: Uneix les línies paral·leles individuals als seus extrems en una única trajectòria en ziga-zaga ininterrompuda, per evitar que el robot s'aixequi i es reiniciï constantment entre files. Aquesta opció està activada per defecte.
4.Eliminar punts que no són a la superfície: Això filtra els marcadors de càlcul que no toquen en absolut la geometria objectiu. Quan està actiu, les línies que surten de les vores o passen a través de retalls o forats buits s'eliminen automàticament en lloc de crear trajectòries flotants en l'aire.
Desplaçaments de passades múltiples
1.Repeticions: Estableix el nombre total de capes de trajectòria idèntiques que cal generar.
2.Desplaçament de repetició al llarg de l'eix Z (mm): Estableix una distància d'espaiat vertical per a cada capa extra. Això crea capes de passades múltiples paral·leles apilades al llarg de l'eix Z, la qual cosa ajuda a programar la deposició de material en capes o tractaments de superfície de diverses etapes.
Integració de programa
1.Crea programa: Genera automàticament un programa de moviment funcional juntament amb les línies de geometria en brut. Està activat per defecte.
2.Angle de l'eina X (deg) i Angle de l'eina Y (deg): Inclina l'angle d'orientació del TCP del robot respecte a la normal de la superfície, la qual cosa permet angles de boquilla fixos o inclinacions personalitzades de la torxa durant l'execució.
3.Velocitat d'operació (mm/s): Injecta un límit de velocitat de desplaçament lineal uniforme directament als paràmetres de moviment.


