Generador de patrons de superfície
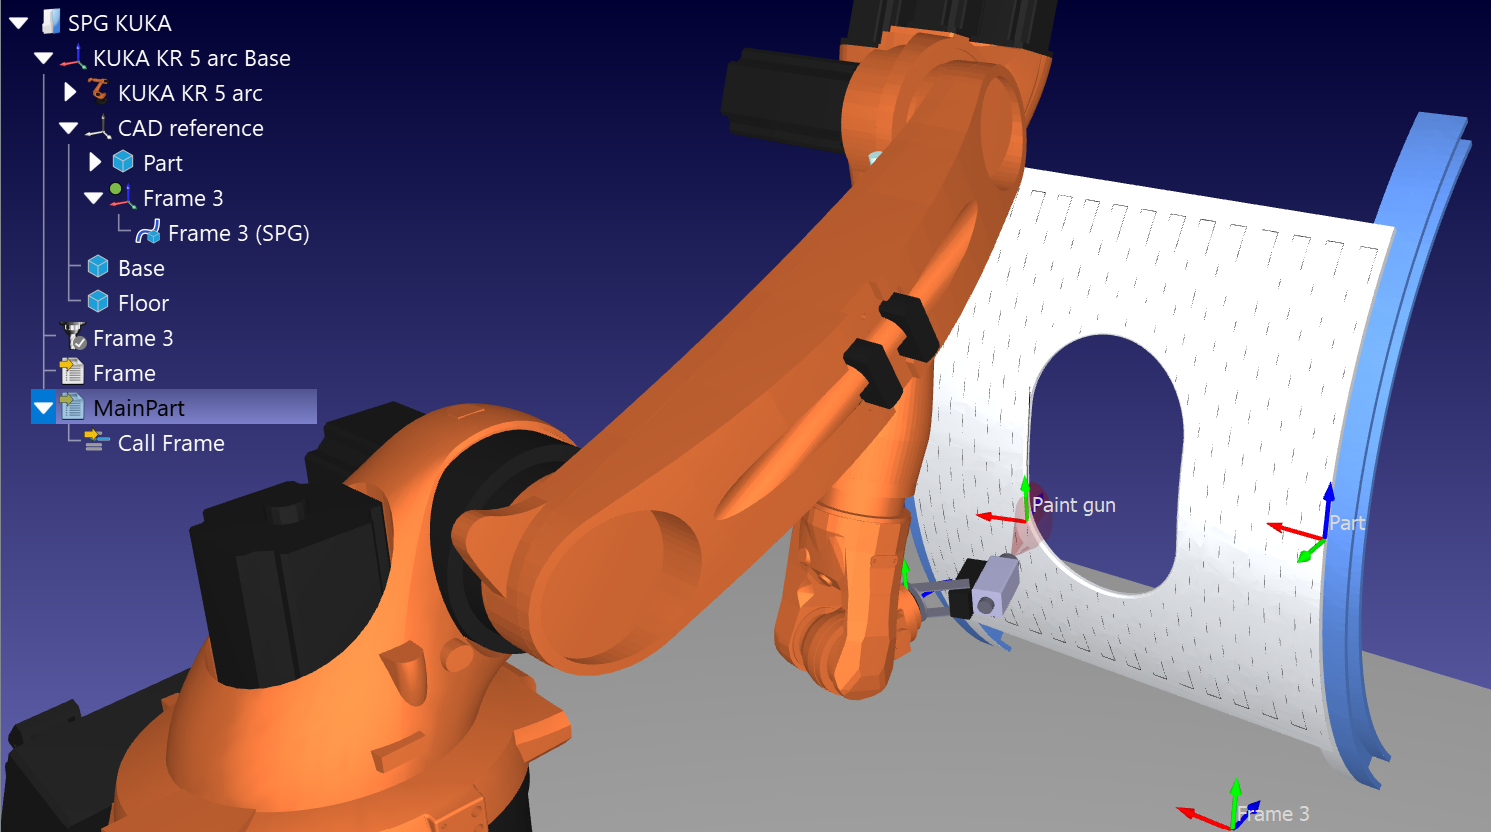
L'Add-in Surface Pattern Generator projecta dissenys de trajectòries estructurades directament sobre geometries d'objectes 3D. En lloc de dibuixar punts manualment, aquest Add-in utilitza marcs de referència locals per projectar trajectòries geomètriques personalitzades, com ara quadrícules paral·leles, triangles o traçats en ziga-zaga continus, directament sobre una superfície de destinació.
Aquest Add-in proporciona un mapeig de trajectòries automatitzat per a operacions com ara la pintura per polvorització industrial, el polit de superfícies, la soldadura estructural o l'escaneig d'àrees, i enllaça automàticament les formes generades amb un projecte de seguiment de corba.
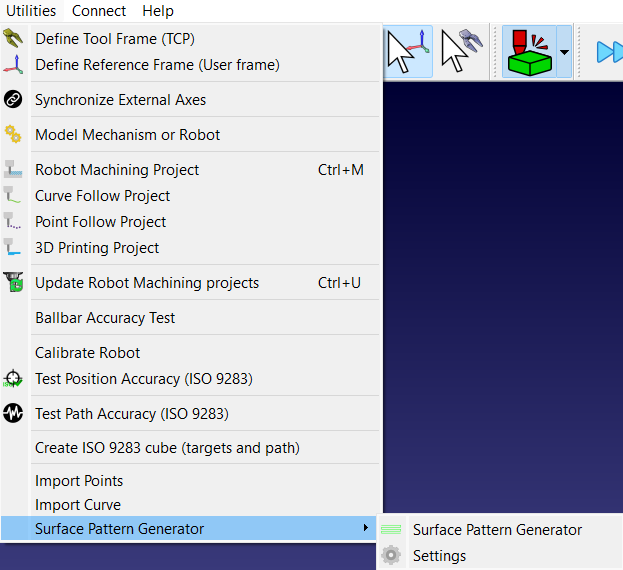
Podeu instal·lar l'Add-in Surface Pattern Generator des del RoboDK Add-in Marketplace de la Biblioteca en línia. Una altra manera de fer-ho des del programari RoboDK és anar a Eines ➔Gestor d'Add-ins (o prémer Shift+A) i activar l'Add-in Surface Pattern Generator.
Després d'instal·lar l'Add-in, el podeu trobar a Utilitats ➔Surface Pattern Generator. La icona corresponent també es troba a la barra d'eines per a un accés ràpid.
Requisits de configuració
L'estació de RoboDK s'ha d'organitzar amb els elements següents per poder treballar amb l'Add-in Surface Pattern Generator:
1.Objecte: Almenys un model 3D s'ha de carregar a l'arbre de l'estació.
2.Sistemes de referència: El projecte requereix un o més sistemes de referència estàndard col·locats al mateix nivell de l'arbre que la peça. També ha de tenir el mateix nom que el nom desitjat per al projecte de seguiment de corba.
3.Alineament del sistema de referència: El sistema de referència ha d'estar orientat de manera que el seu eix Z apunti directament a la superfície de la peça. Els eixos X i Y estableixen l'alineament direccional exterior per al patró de quadrícula.
Configuració de paràmetres
Les configuracions determinen com es construeix, es dimensiona i es distribueix la disposició de projecció a la superfície de la peça.
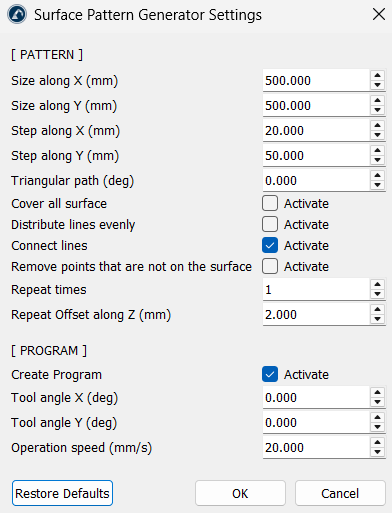
Dimensions de la disposició del patró
1.Mida al llarg de l'eix X (mm) i mida al llarg de l'eix Y (mm): Controla els límits globals d'amplada i longitud de l'àrea de projecció a partir de l'origen del sistema de referència d'origen.
2.Pas en X (mm) i Pas en Y (mm): Defineix l'espaiat de resolució. El pas en X determina la distància entre passades paral·leles, mentre que el pas en Y dicta com de junts es col·loquen els marcadors de càlcul individuals al llarg de cada línia.
3.Trajectòria triangular (deg): Establir un angle superior a zero fa que els extrems de la frontera exterior s'endinsin. Això transforma una graella rectangular estàndard en un patró triangular net i afusat.
Regles de distribució i connexió
1.Cobrir tota la superfície: Quan està seleccionat, obliga el bucle de càlcul a estendre's fins als límits màxims, garantint que no quedin vores incompletes si els passos de mida no es divideixen de manera uniforme.
2.Distribuir les línies de manera uniforme: Quan s'activa, redimensiona dinàmicament l'espai entre línies perquè cada passada estigui perfectament espaiada per tota l'àrea seleccionada, sense deixar un espai desigual a l'extrem final.
3.Connectar línies: Uneix les línies paral·leles individuals als seus extrems en una única trajectòria en ziga-zaga ininterrompuda, per evitar que el robot s'aixequi i es reiniciï constantment entre files. Aquesta opció està activada per defecte.
4.Eliminar punts que no són a la superfície: Això filtra els marcadors de càlcul que no toquen en absolut la geometria objectiu. Quan està actiu, les línies que surten de les vores o passen a través de retalls o forats buits s'eliminen automàticament en lloc de crear trajectòries flotants en l'aire.
Desplaçaments de passades múltiples
1.Repeticions: Estableix el nombre total de capes de trajectòria idèntiques que cal generar.
2.Desplaçament de repetició al llarg de l'eix Z (mm): Estableix una distància d'espaiat vertical per a cada capa extra. Això crea capes de passades múltiples paral·leles apilades al llarg de l'eix Z, la qual cosa ajuda a programar la deposició de material en capes o tractaments de superfície de diverses etapes.
Integració de programa
1.Crea programa: Genera automàticament un programa de moviment funcional juntament amb les línies de geometria en brut. Està activat per defecte.
2.Angle de l'eina X (deg) i Angle de l'eina Y (deg): Inclina l'angle d'orientació del TCP del robot respecte a la normal de la superfície, la qual cosa permet angles de boquilla fixos o inclinacions personalitzades de la torxa durant l'execució.
3.Velocitat d'operació (mm/s): Injecta un límit de velocitat de desplaçament lineal uniforme directament als paràmetres de moviment.
Ús
L'Add-in Surface Pattern Generator funciona com una solució d'un sol clic per generar les trajectòries d'eina del robot només amb l'objecte de la peça. Seguiu els passos següents per utilitzar aquest Add-in:
1.Obreu el fitxer d'estació i col·loqueu un sistema de referència objectiu orientat a la superfície de la peça.
2.Feu clic a la icona del Surface Pattern Generator a la barra d'eines.
3.Seleccioneu el model de peça objectiu en el missatge emergent (apareix només si hi ha més d'un element d'objecte a l'estació).
4.Ajusteu les mides, els espais de pas i els commutadors de connexió al panell de configuració.
5.Feu clic a D'acord per processar.
L'Add-in genera un objecte de línia geomètrica sota el sistema de referència objectiu que vam afegir al primer pas, crea un projecte de seguiment de corba, resol les trajectòries d'eina i compila automàticament una seqüència de programa principal.