Configurar la càmera simulada
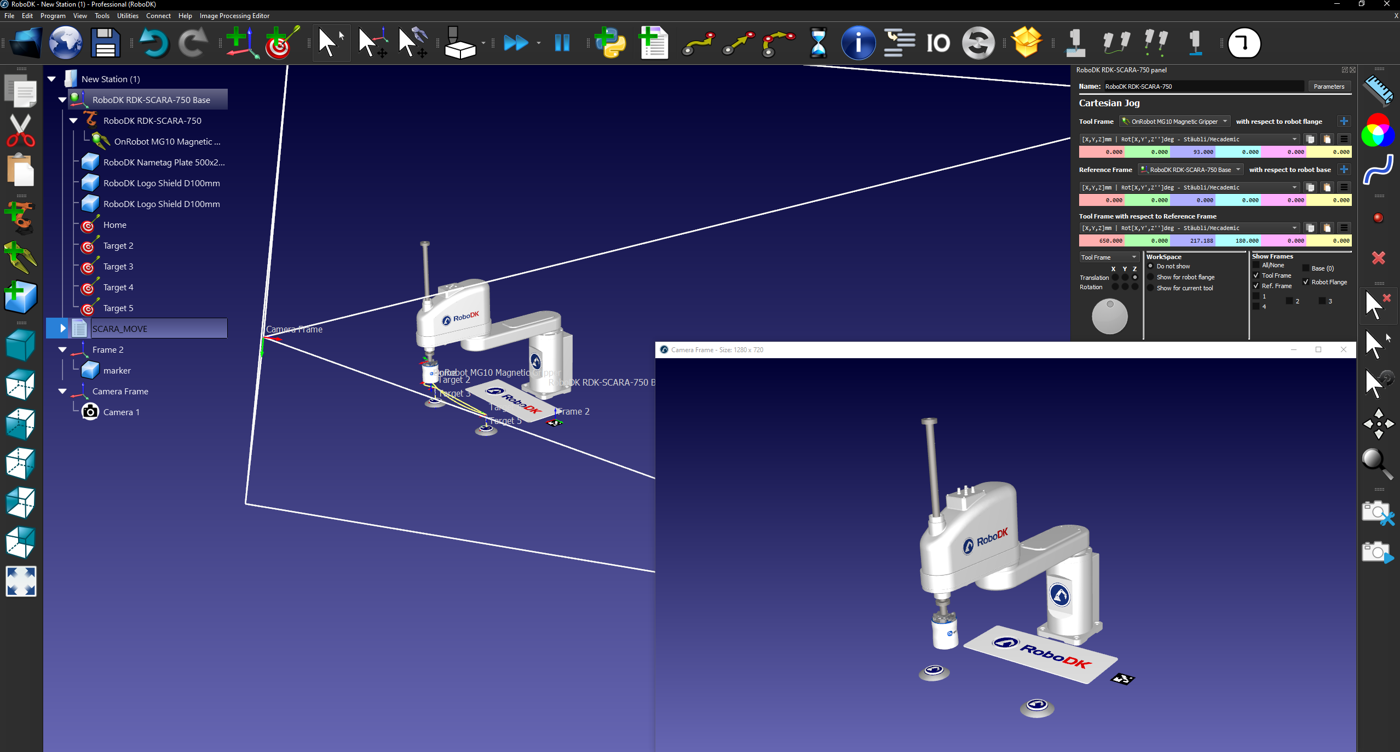
Per superposar amb precisió els actius de l'estació sobre el flux de vídeo, cal crear una càmera simulada. Aquesta càmera simulada utilitza la posa i la trajectòria de la càmera calculades amb els marcadors fiducials per gravar l'estació de RoboDK des del mateix angle, distància i trajectòria que el flux de vídeo d'entrada.
Aquesta resolució de càmera simulada ha de coincidir amb la del vídeo d'entrada perquè l'escala del marcador sigui precisa. A continuació es detallen els passos per afegir una càmera virtual a l'estació:
1.Afegiu una càmera a la vostra estació seleccionant Image Processing Editor à Add a RoboDK Camera a la barra d'eines.
2.Feu clic amb el botó dret a la càmera o al canal de la càmera i seleccioneu "Configuració de la càmera".
3.Ajusteu la configuració de la càmera virtual perquè coincideixi amb la resolució del flux de vídeo d'entrada.
4.Alineeu el sistema de referència perquè la càmera simulada pugui veure el marcador Aruco virtual.
Per obtenir els millors resultats, el vídeo d'entrada físic s'hauria de gravar tenint en compte les consideracions següents:
1.Col·loqueu el marcador en una superfície plana en un entorn ben il·luminat. Per obtenir els millors resultats, tingueu en compte la mida i la distància dels objectes de l'estació virtual respecte al marcador i a l'entorn de gravació.
2.Configuració de la càmera consistent (les càmeres reals i simulades han de tenir la mateixa configuració de resolució).
3.ID d'Aruco llegibles (la càmera ha de mantenir els ID llegibles. Coses a evitar: imatges ràpides o borroses, resolució de la càmera baixa, distància del marcador a la càmera elevada).
4.Assegureu-vos que el vídeo estigui en format .mp4 o .avi


