Importa el marcador
Hauríeu d'importar el marcador a RoboDK per indicar-ne la ubicació respecte al robot i altres objectes.
Seguiu aquests passos per col·locar correctament el marcador:
1.A la vostra estació de RoboDK, creeu un nou sistema de referència.
2.Feu clic amb el botó dret al nou sistema de referència i seleccioneu "Afegeix element…".
3.Cerqueu i seleccioneu el fitxer PNG del marcador creat amb el Fiducial Marker Generator.
4.Ajusteu l'escala del marcador virtual perquè coincideixi amb la mida del marcador real:
Exemple: el marcador Charuco Diamond té una mida de 106,186 mm x 106,186 mm per defecte. Si la mida del marcador imprès és de 280 mm x 280 mm, s'ha d'aplicar un factor d'escala de 2,63688 → (280 / 106,186). Això es pot fer fent doble clic a l'objecte marcador, seleccionant Més opcions à Aplicar escala.
5.Alineeu el centre del marcador amb l'origen del sistema de referència, amb l'eix Y apuntant cap a l'ID superior.
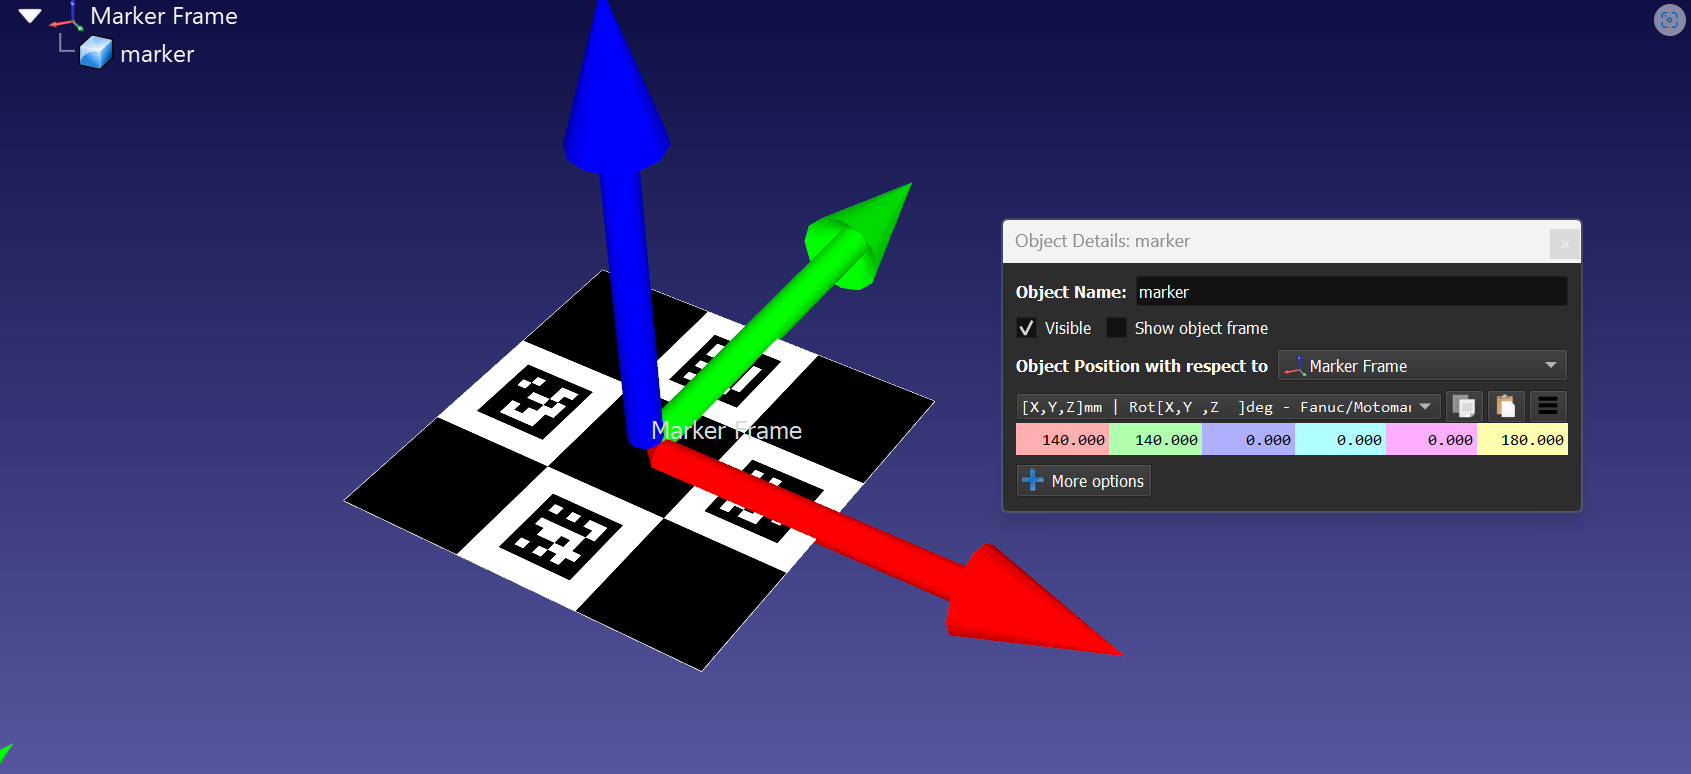
Exemple: per moure el marcador, feu doble clic a l'objecte marcador i modifiqueu la posició de l'objecte respecte al sistema de referència del marcador. Per al nostre exemple, calia desplaçar el marcador 140 mm en l'eix X, 140 mm en l'eix Y i girar-lo 180° en l'eix Z. Consulteu la imatge de sota per veure un exemple de la posició correcta.
6.Col·loqueu el sistema de referència del marcador a l'estació per alinear els objectes de l'estació respecte al marcador.


