Sistemes de referència
Un sistema de referència defineix la ubicació d'un element respecte a un altre element amb una posició i orientació determinades. Un element pot ser un objecte, un robot o un altre sistema de referència. Totes les aplicacions de programació fora de línia requereixen definir un sistema de referència per ubicar l'objecte respecte a un robot i actualitzar la simulació en conseqüència.
Arrossegueu i deixeu anar qualsevol sistema de referència o objecte dins de l'Arbre d'estació per definir una relació específica, com ara el sistema de referència anidat que es mostra a la imatge següent.
És habitual definir la ubicació d'un o més sistemes de referència respecte al robot tocant 3 punts. Això permet col·locar objectes en l'espai virtual. El procediment es pot dur a terme utilitzant el pendant d'ensenyament del robot o RoboDK (trobareu més informació a la secció Calibrar el sistema de referència).
Amb RoboDK és possible introduir manualment els valors de translació i rotació, incloent-hi diferents ordres de rotació dels angles de Euler.
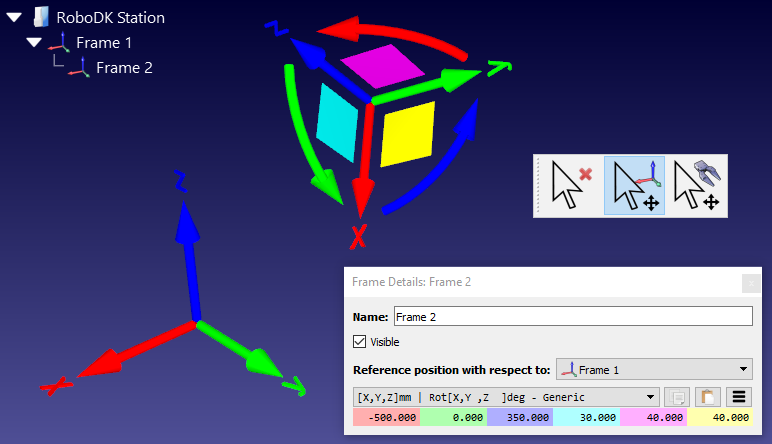
Per defecte, RoboDK mostra la relació com la posició XYZ i els angles de Euler en el format X→Y→Z. Això significa que la rotació es fa en el següent ordre:
1.Primer: es fa una rotació al voltant de l'eix X (cas blau clar).
2.Segon: es fa una rotació al voltant de l'eix Y estàtic (cas rosa).
3.Tercer: es fa una rotació al voltant de l'eix Z estàtic (cas groc).
Per exemple, els controladors Fanuc i Motoman utilitzen el format descrit anteriorment; no obstant això, altres fabricants de robots gestionen l'ordre de rotació d'una manera diferent.
És possible seleccionar entre diferents formats d'orientació a la llista desplegable de la finestra de detalls del sistema de referència (feu doble clic en un sistema de referència).
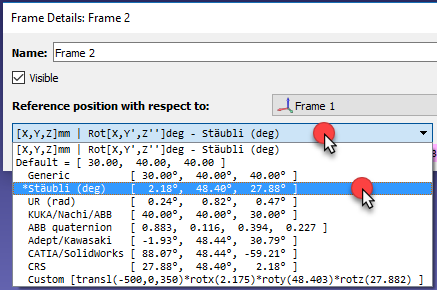
Per exemple, els robots Stäubli utilitzen l'ordre X→Y'→Z'', o els robots KUKA i Nachi utilitzen Z→Y'→X''. D'altra banda, els controladors ABB utilitzen valors quaternionaris, que requereixen 4 valors per definir la rotació:
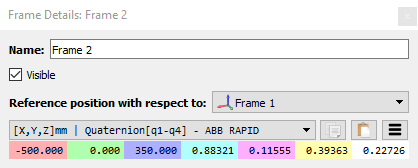
També és possible introduir manualment un format personalitzat. Per exemple, es mostra la següent comanda quan es selecciona l'opció Script (Posa personalitzada):