Exportar la vostra simulació de RoboDK a Blender
Aquesta secció us mostra com podeu exportar la vostra simulació de RoboDK a Blender.
Seguiu aquests passos per exportar la vostra simulació de RoboDK:
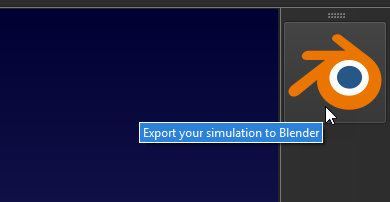
1.Feu clic a la icona d'exportació a Blender al costat dret de la pantalla
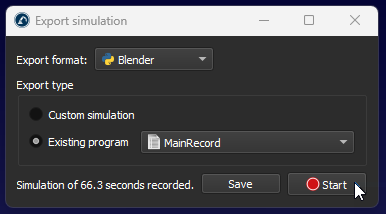
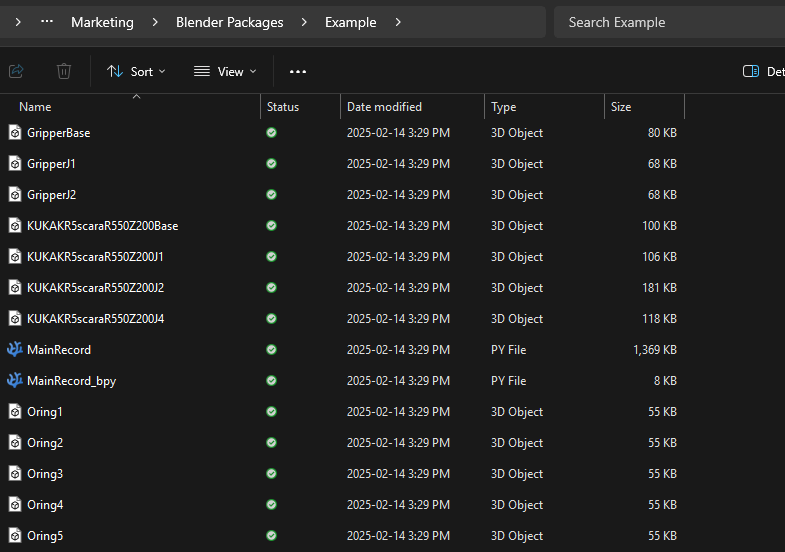
2.Seleccioneu "Programa existent" i trieu el vostre programa de seqüència principal
3.Feu clic a "Start" per començar a gravar
4.Quan el programa acabi, apareixerà una finestra; trieu la carpeta que heu creat abans i feu clic a "Desa"
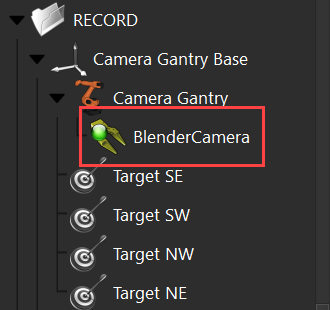
Per importar la simulació exportada de RoboDK a Blender, seguiu aquests passos:
1.Obreu Blender 3.6 LTS.
2.Utilitzeu la plantilla predeterminada "General" i suprimiu els objectes inclosos (el cub).
3.Opcionalment, obriu la consola del sistema: Window➔Toggle System Console
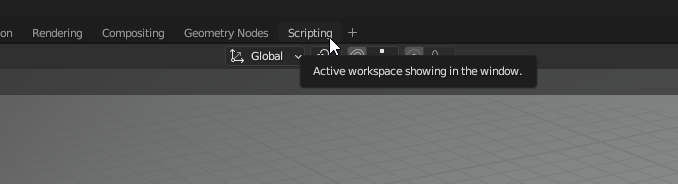
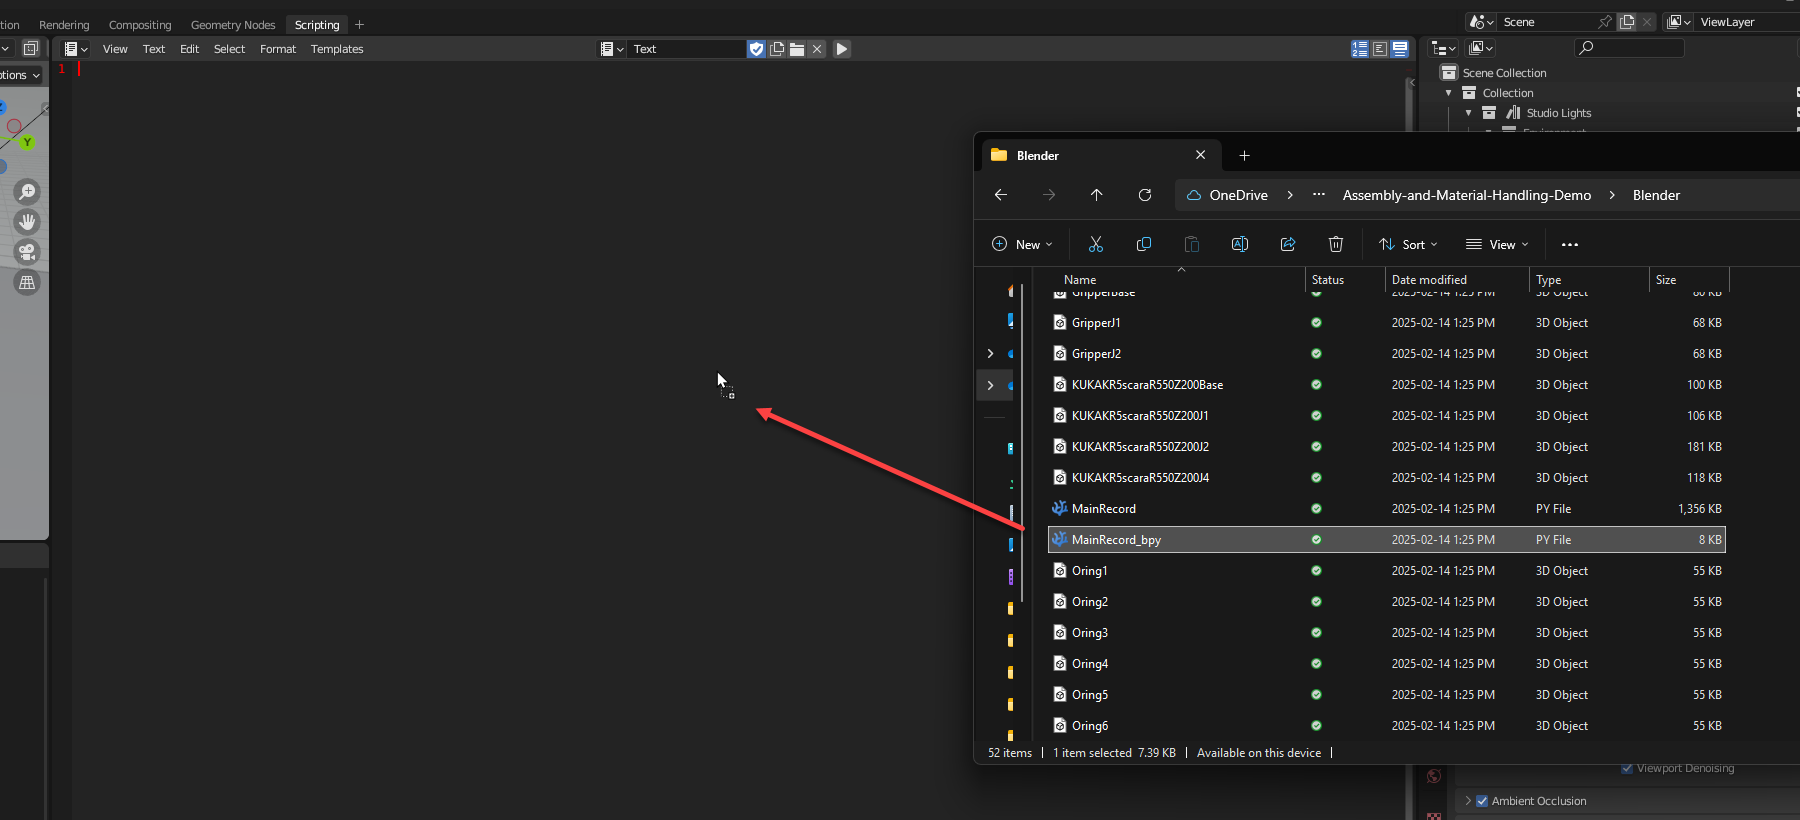
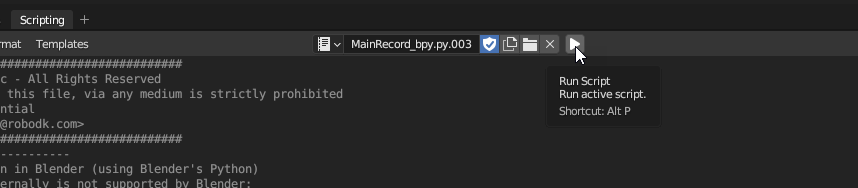
4.Navegueu a la vista de scripting i obriu el fitxer de Python que acaba en "_bpy.py", +➔General➔Scripting➔Open.
5.Executeu l'script amb Scripting➔Run Script o Alt+P.
6.Espereu que s'acabi l'script (comproveu la consola del sistema per veure'n l'activitat). Segons la mida de la simulació, aquest procés pot trigar uns minuts.
Verifiqueu que l'exportació/importació de Blender ha funcionat com s'esperava:
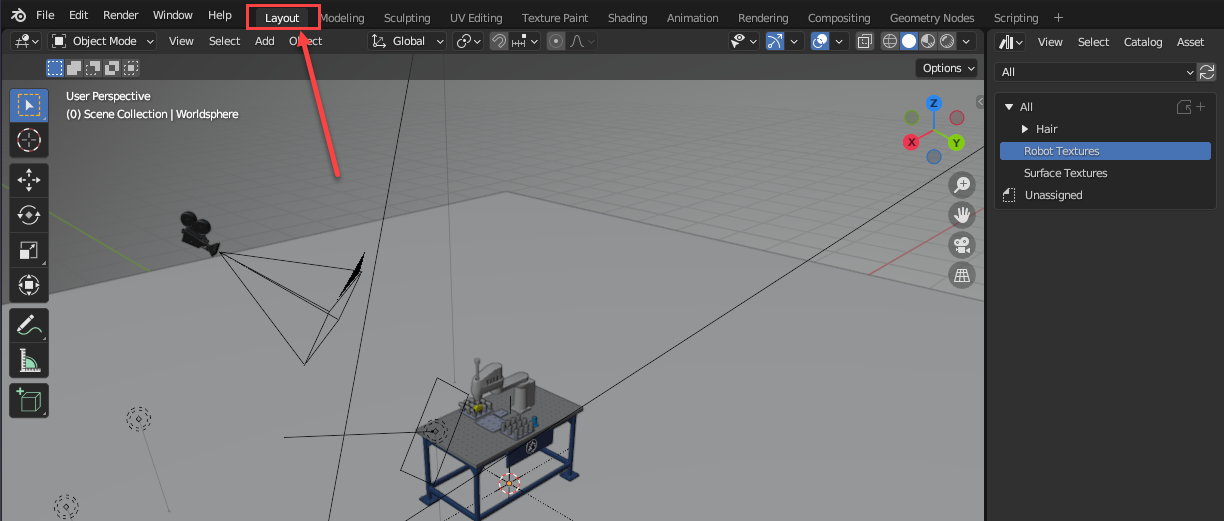
1.Aneu a la pestanya "Layout" i hauríeu de veure la vostra estació de robot al centre
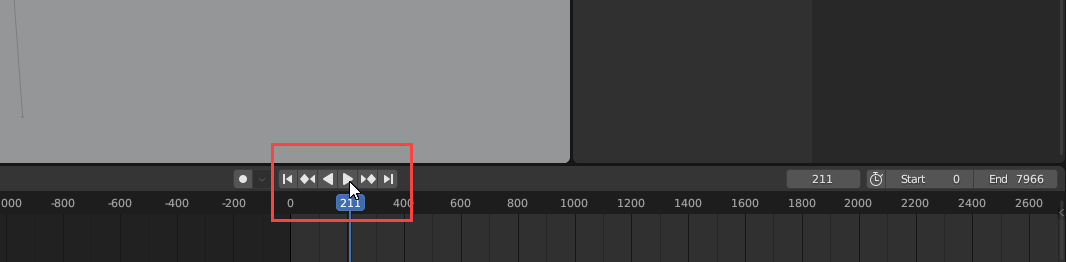
2.Cerqueu el botó "Play" a la part inferior de la pantalla i feu-hi clic
3.El robot hauria de començar a moure's. Si no és el cas, torneu als passos d'exportació i importació per assegurar-vos que no us heu saltat cap pas.