Estratègies de trajectòria d'eina
RoboDK CAM us permet utilitzar estratègies de mecanitzat com ara el mecanitzat de superfícies, el trepat, el desbast i altres. A més, podeu simular el procés d'arrencament de material.
Superfícies – Talls paral·lels
L'opció Talls Paral·lels crea un patró de trajectòria d'eina amb llesques paral·leles. L'orientació de les llesques es defineix per dos angles: X-Y (que gira les llesques al voltant de l'eix Z) i Z. Imagineu-vos tallant una poma: la podeu tallar amb un ganivet paral·lel de dalt a baix o de l'esquerra a la dreta. Les imatges del diàleg simbolitzen com establir la direcció de tall desitjada utilitzant els angles.
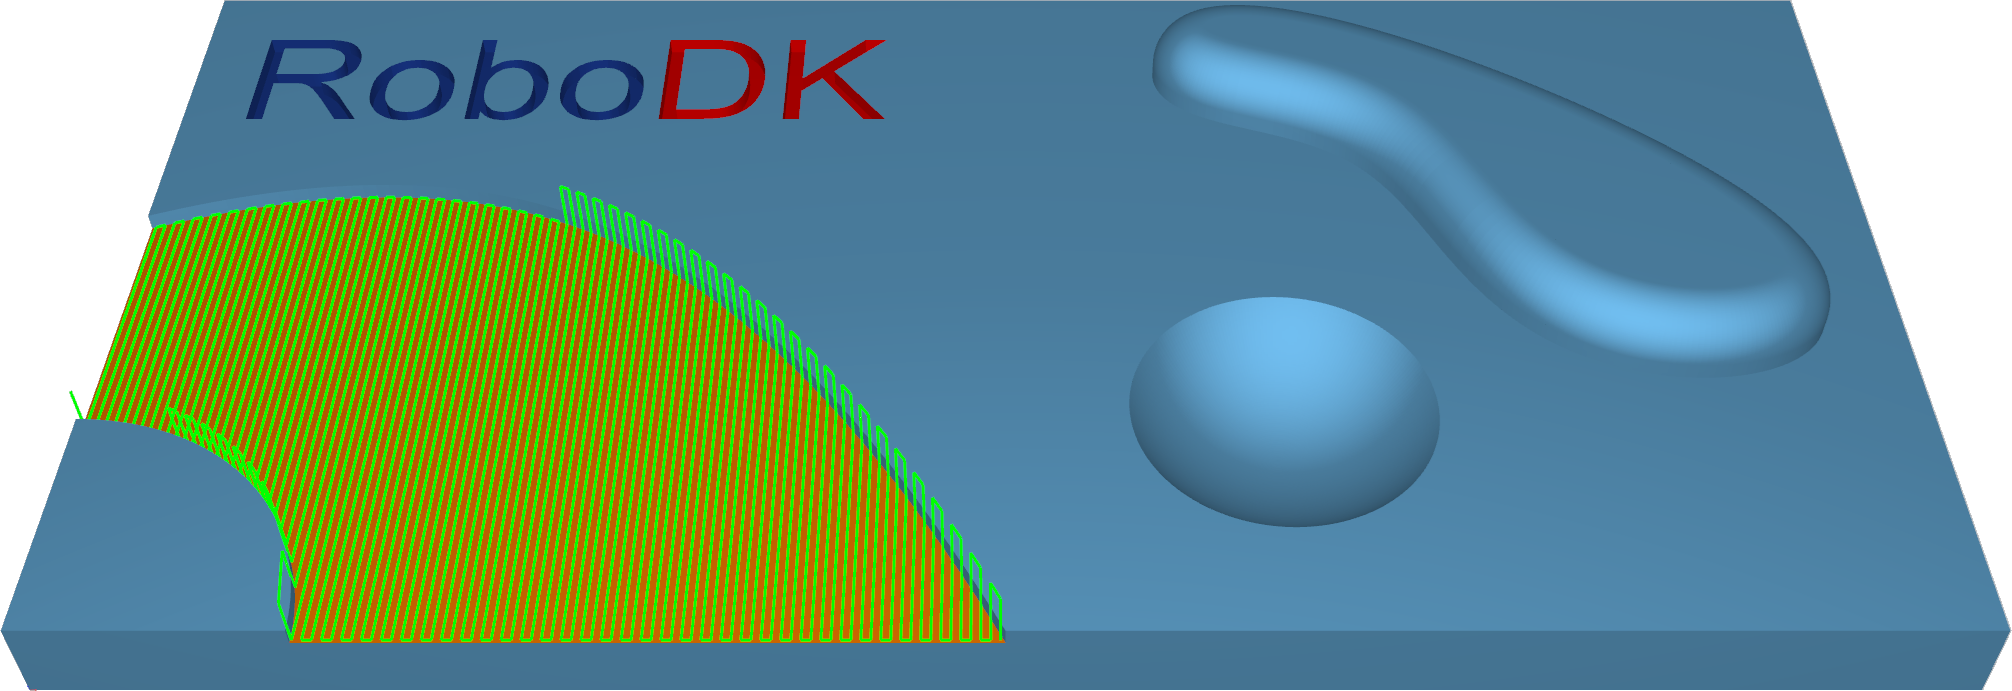
Estació: CAM-Surfaces-ParallelCuts.
Superfícies–Talls al llarg de la corba
El patró Cuts along curve permet a l'usuari crear una trajectòria d'eina ortogonal a una corba de referència. Això vol dir que si la corba seleccionada com a 'Lead' no és una línia recta, els talls no són paral·lels entre si.
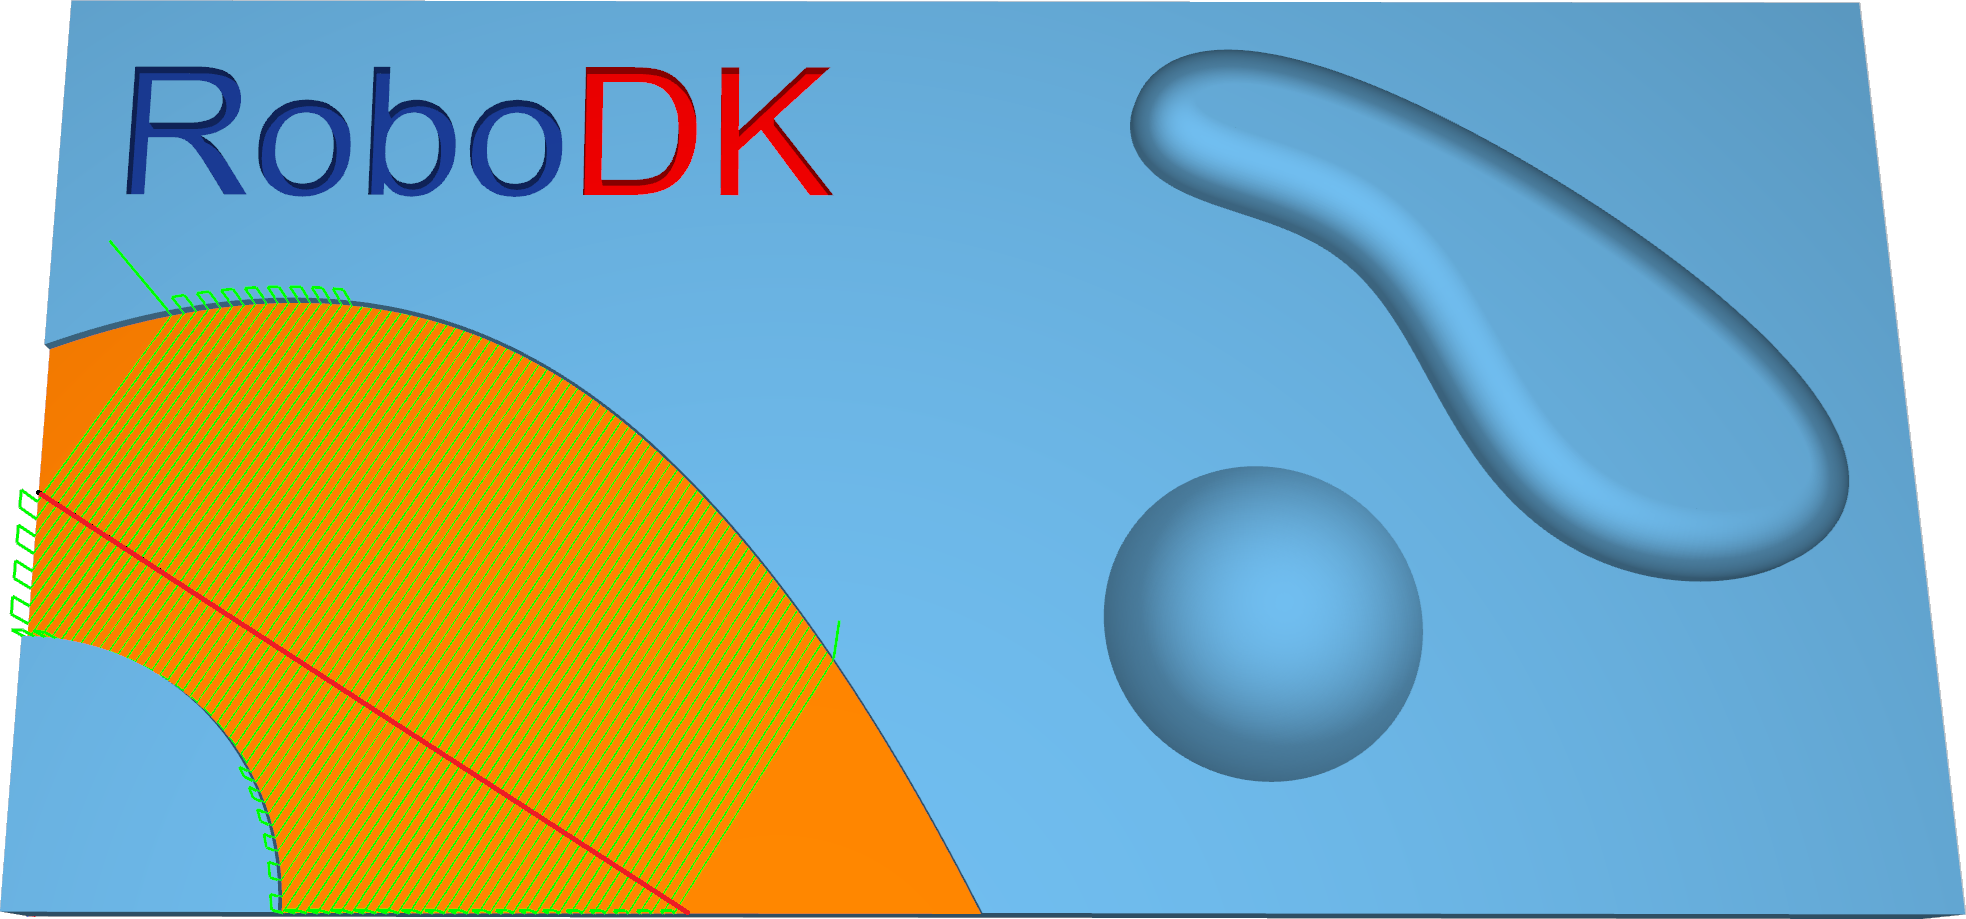
Estació: CAM-Surfaces-CutAlongCurve.
Superfícies–Línia de flux
La línia de flux crea una trajectòria d'eina que està alineada (o mapejada) al costat curt o llarg o al llarg de les dimensions paramètriques (U o V) de la superfície donada.
El principal avantatge és que es pot crear la trajectòria de la línia de flux sense seleccionar geometries de contenció addicionals, com ara superfícies de paret o corbes de vora. Es pot mantenir un pas lateral màxim amb una distància constant, fins i tot si la topologia de la superfície és molt complexa. A més, el temps de càlcul és molt ràpid.
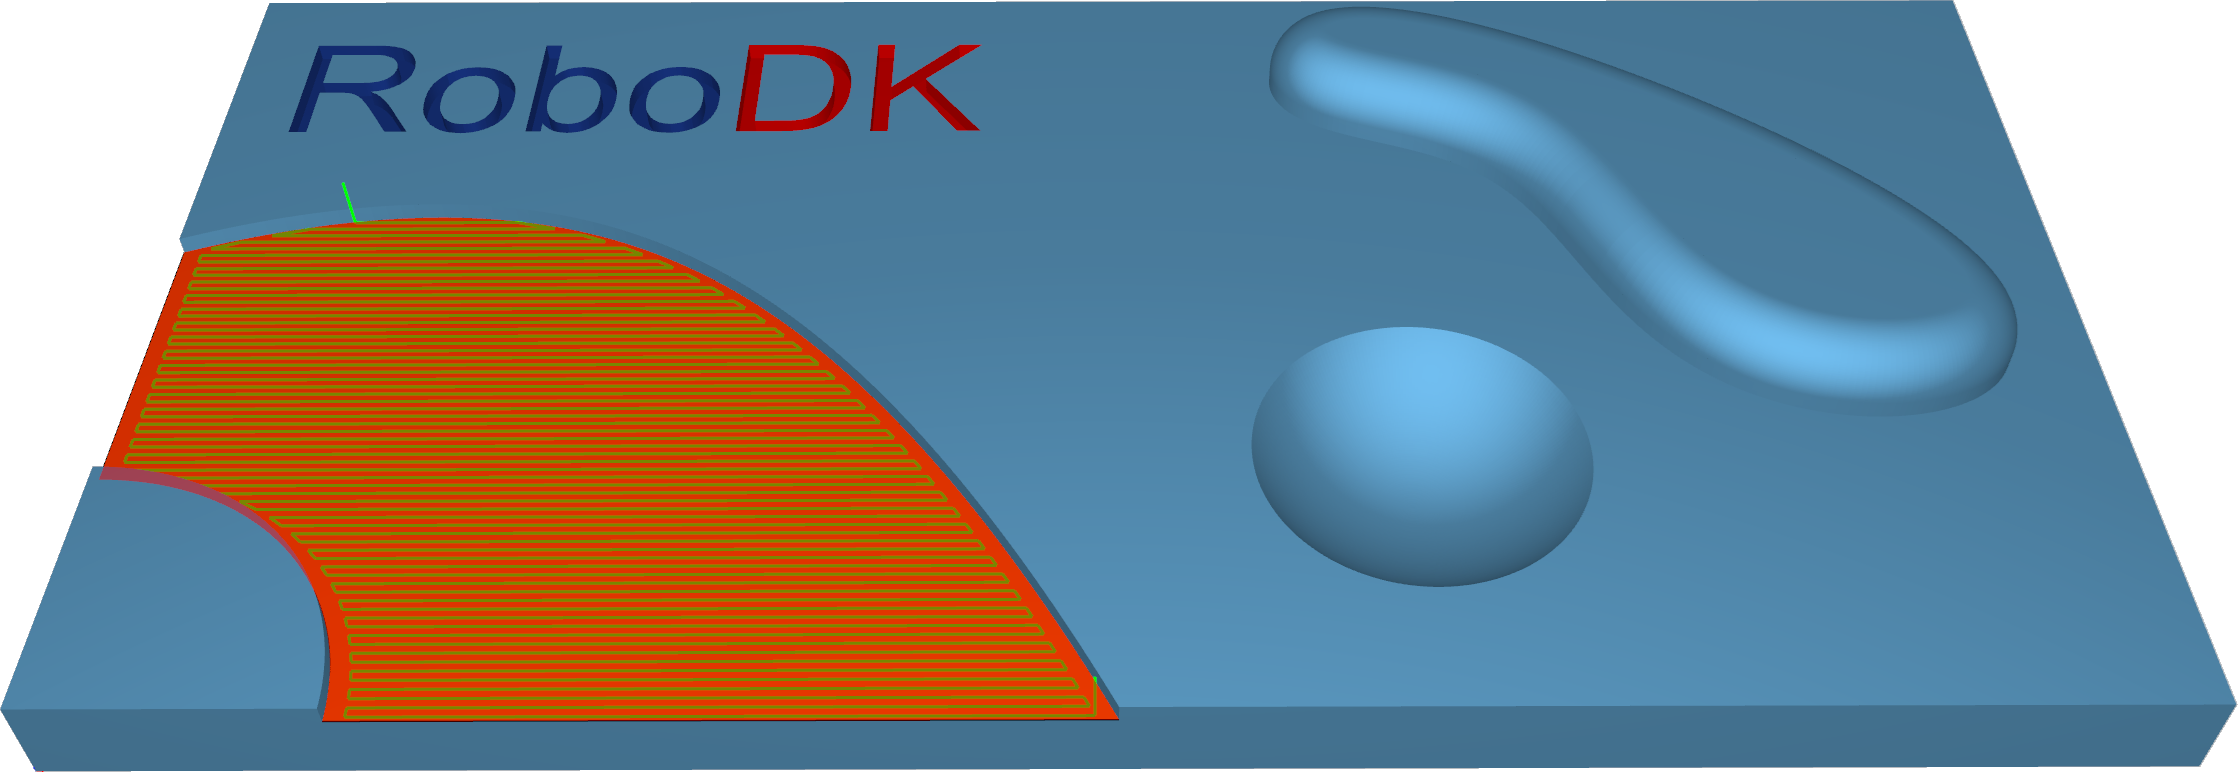
Estació: CAM-Surfaces-Flowline.
Superfícies–Transició entre dues corbes
Aquesta opció crea una trajectòria d'eina de transició entre dues corbes guia, especificades com a 'First' i 'Second'. La transició significa que la trajectòria generada interpol·la gradualment entre les dues corbes i es distribueix de manera uniforme per la superfície.
Aquesta opció és adequada per al mecanitzat d'àrees de gran inclinació en la fabricació de motlles.
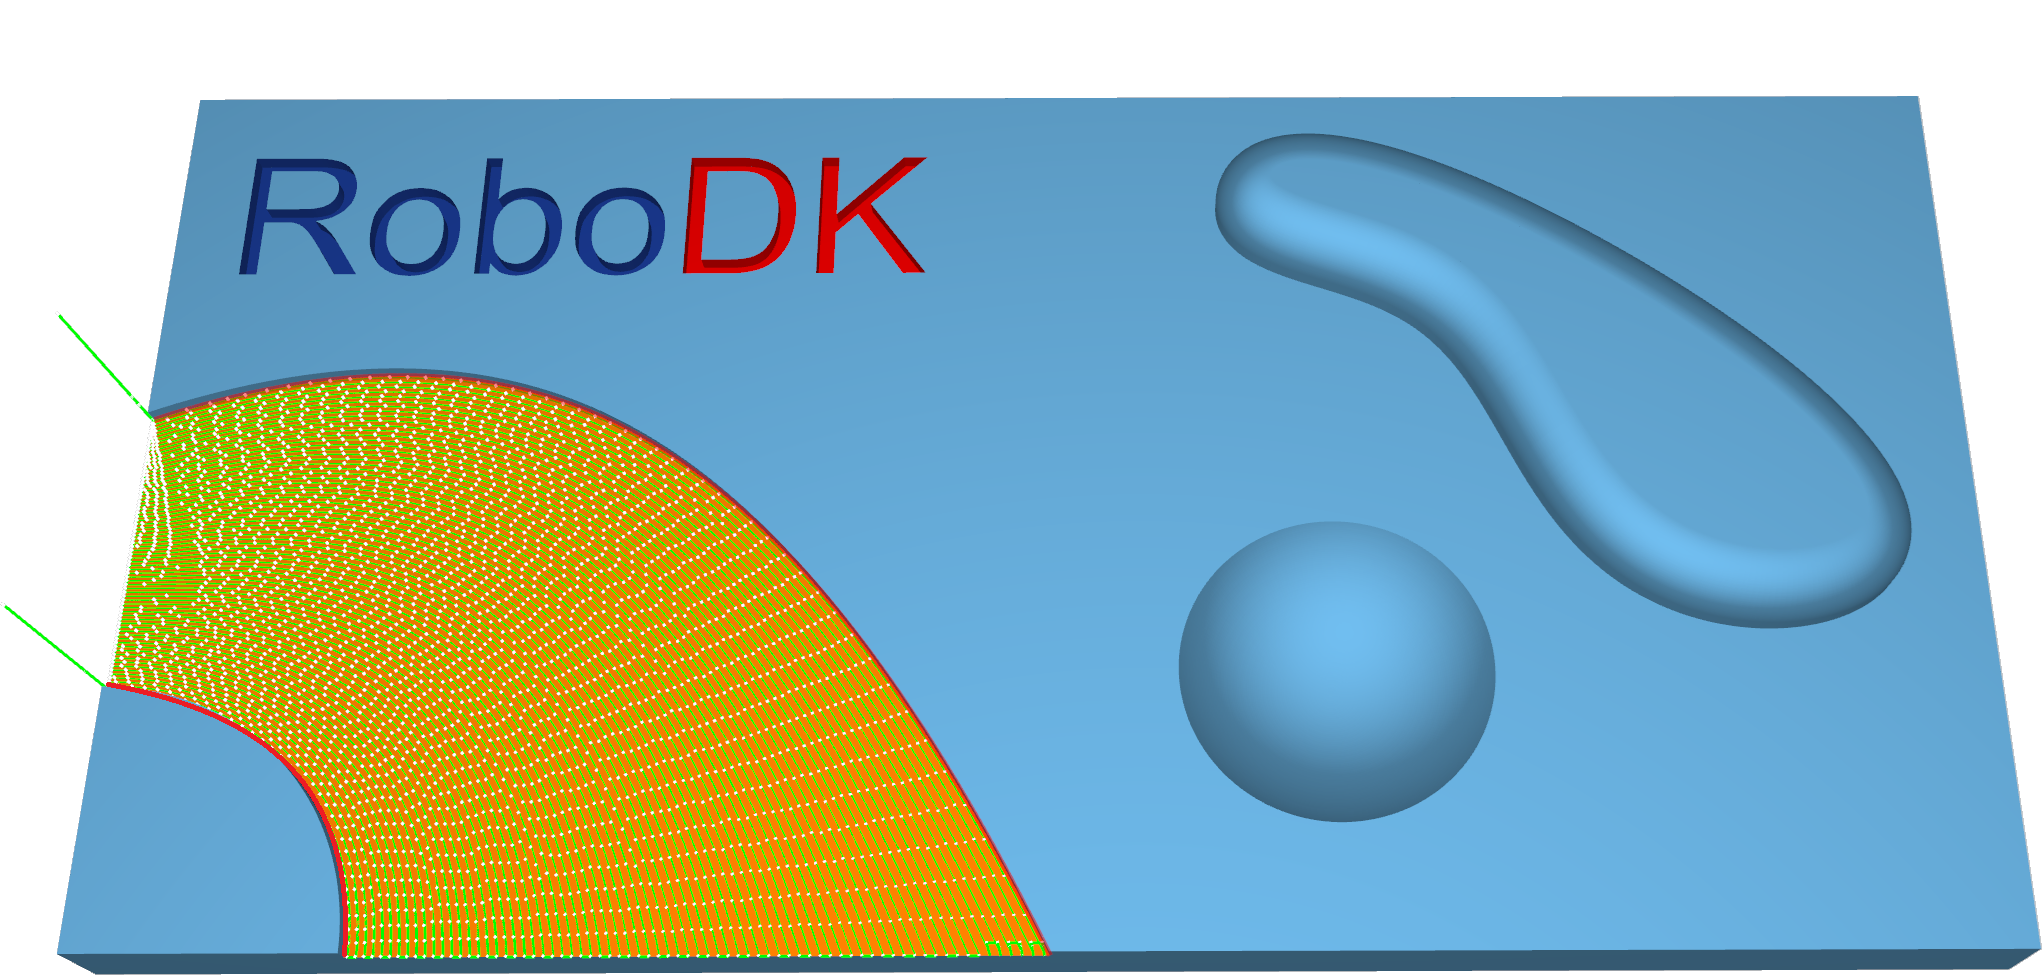
Estació: CAM-Surfaces-MorphBetween2Curves.
Superfícies–Transició entre dues superfícies
Aquesta opció crearà una trajectòria d'eina de transició a la superfície guia. La superfície guia està envoltada per dues superfícies de comprovació. La transició significa que la trajectòria d'eina generada s'aproxima entre les superfícies de comprovació i es distribueix de manera uniforme sobre la superfície guia. Especialment el mecanitzat d'impulsors amb les seves pales de turbina retorçades es pot mecanitzar utilitzant aquesta opció.
Bitangència - l'avantatge principal és la possibilitat de compensar l'eina amb la superfície guia i comprovar la superfície a les cantonades esquerra i dreta de la peça de treball. Només cal habilitar el radi de l'eina a les opcions de (marge), que és la distància entre el centre de l'eina i les superfícies.
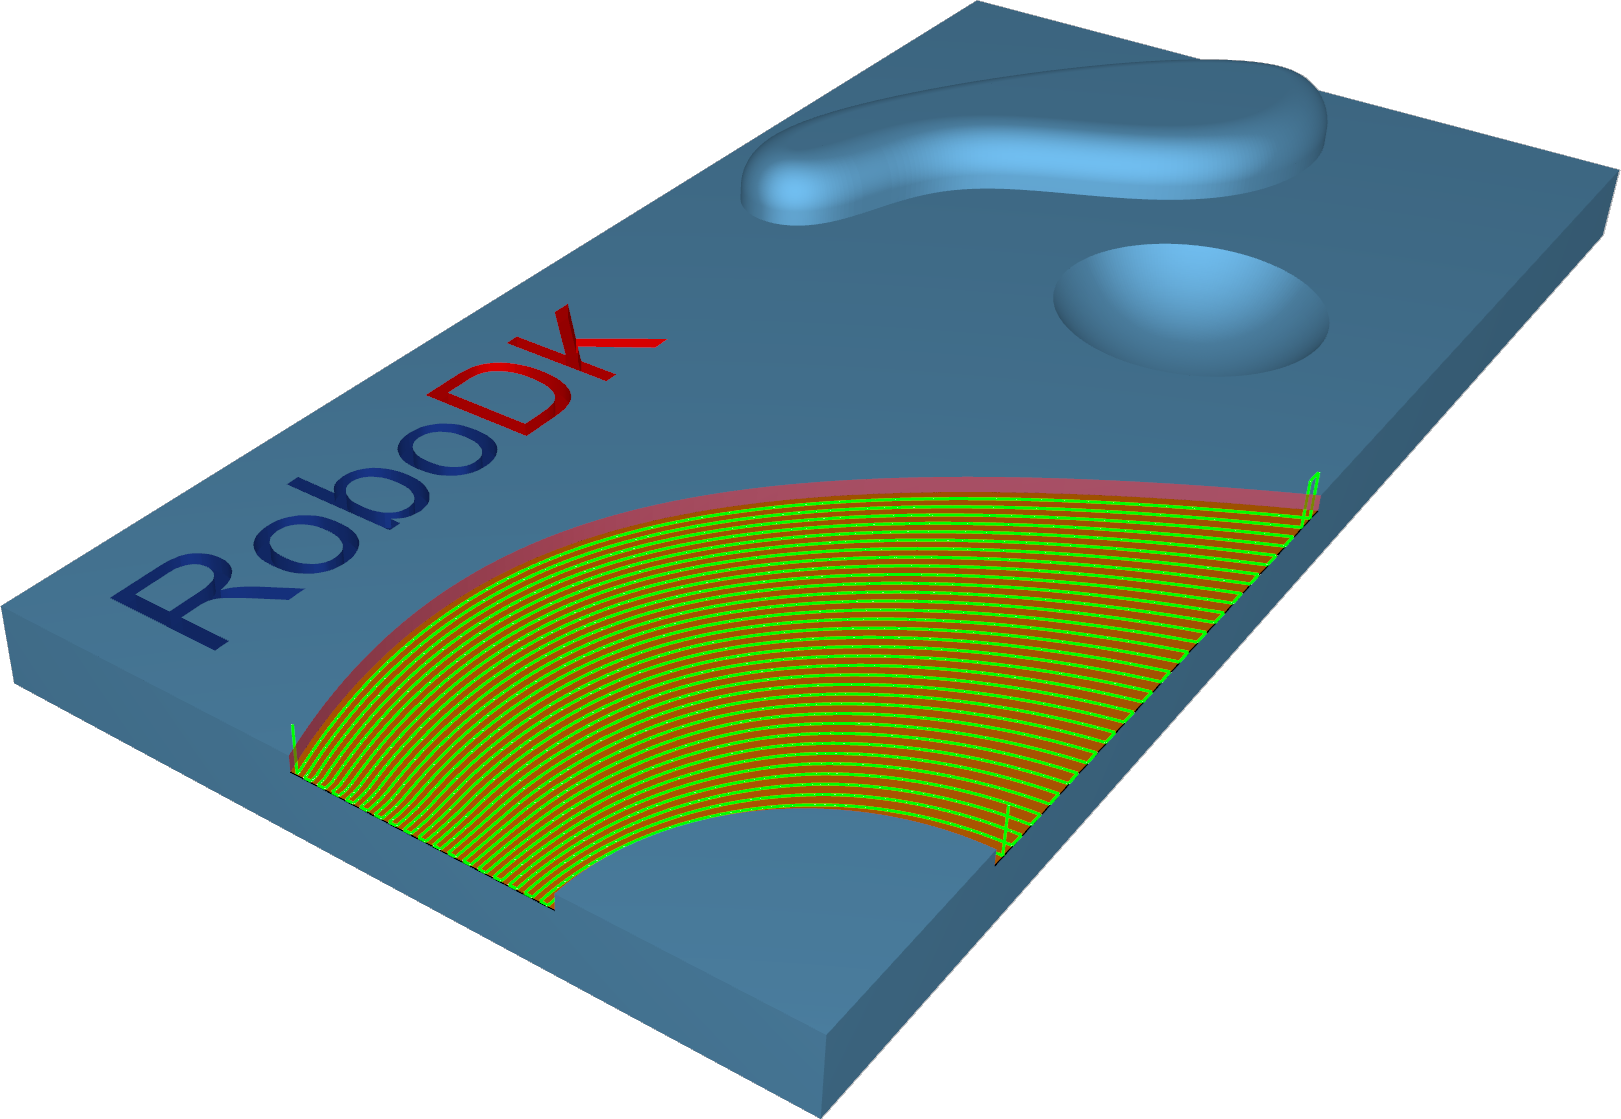
Estació: CAM-Surfaces-MorphBetween2Surfaces.
Superfícies – Paral·lel a diverses corbes
L'opció Paral·lel a la corba crearà segments de trajectòria paral·lels a la corba principal. Els segments de trajectòria adjacents són paral·lels entre si. El punt important aquí és que les passades no es copiaran simplement una al costat de l'altra. Cada nova passada serà un desplaçament de la passada anterior.
Notes importants:
1.La corba ha d'estar situada exactament a la vora de la superfície. Per tant, la millor corba seria la pròpia vora. Això és molt important per a la generació de la trajectòria de l'eina. Si no teniu una corba principal adequada alineada amb la vora, es pot generar una trajectòria incorrecta.
2.Per a corbes independents a la mateixa superfície, només s'utilitzarà la primera corba. Per a models més complexos, això significa que és difícil proporcionar la corba principal correcta per mecanitzar tot el model.
3.Per a corbes consecutives a la mateixa superfície, totes les corbes s'han d'unir en una sola corba. Aquest pas es pot fer des de qualsevol sistema CAD o el sistema el pot fer automàticament.
4.Les corbes múltiples seleccionades en superfícies independents generaran passades diferents a cada superfície.
5.La distància entre dos segments adjacents de la trajectòria de l'eina és el pas màxim.
6.Es pot definir un marge per obtenir la posició exacta on l'eina es troba a la vora amb una certa distància.
7.Amb el patró Paral·lel a diverses corbes, és possible utilitzar múltiples corbes per a múltiples superfícies. Ara, cada corba s'utilitzarà només per a la superfície més propera.
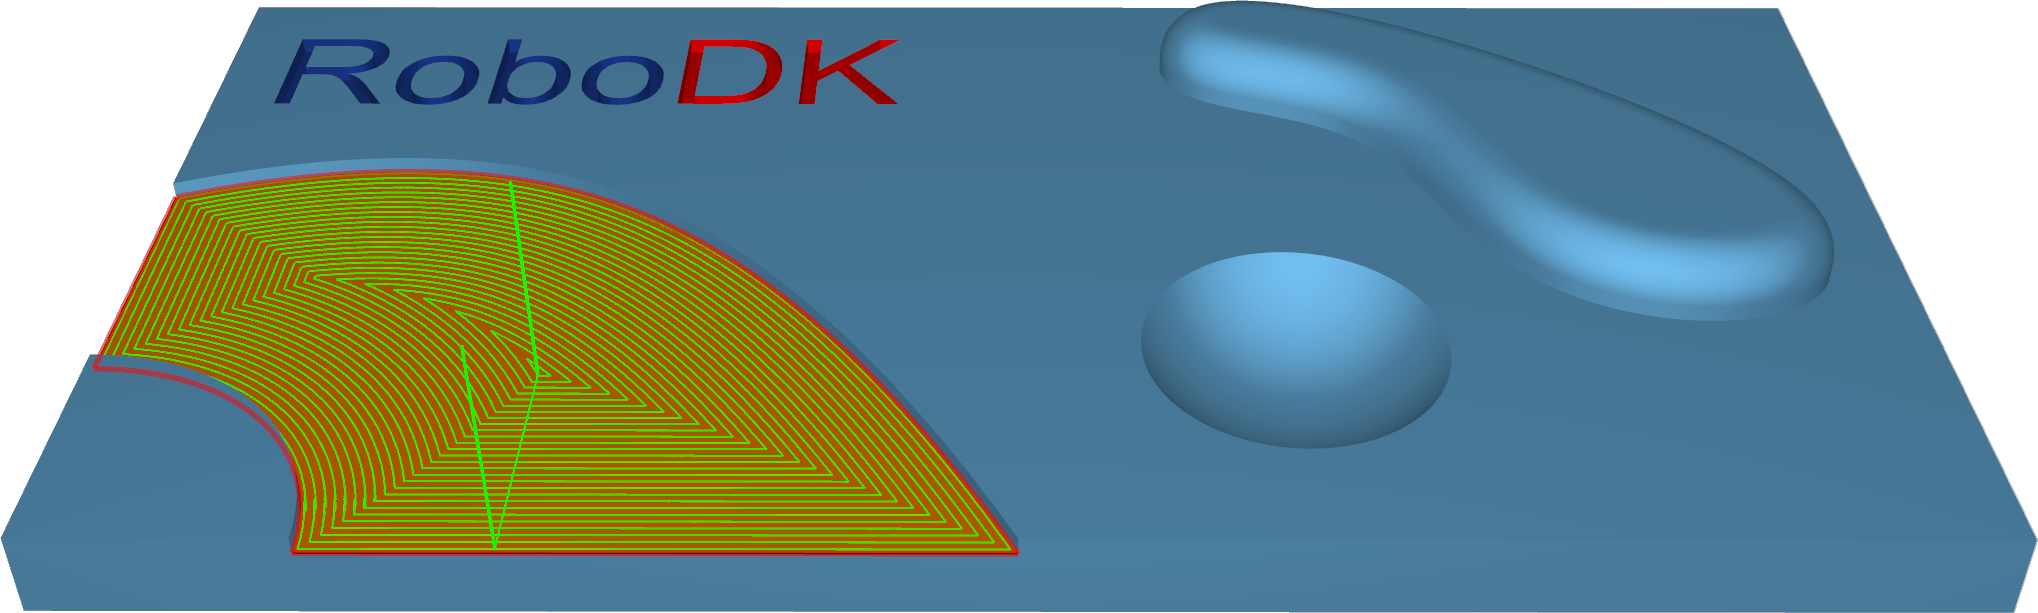
Estació: CAM-Surfaces-Parlallel2MultipleCurves.
Superfícies–Paral·lel a la superfície
Paral·lel a la superfície crearà talls a la vostra superfície guia que siguin paral·lels a una superfície directriu.
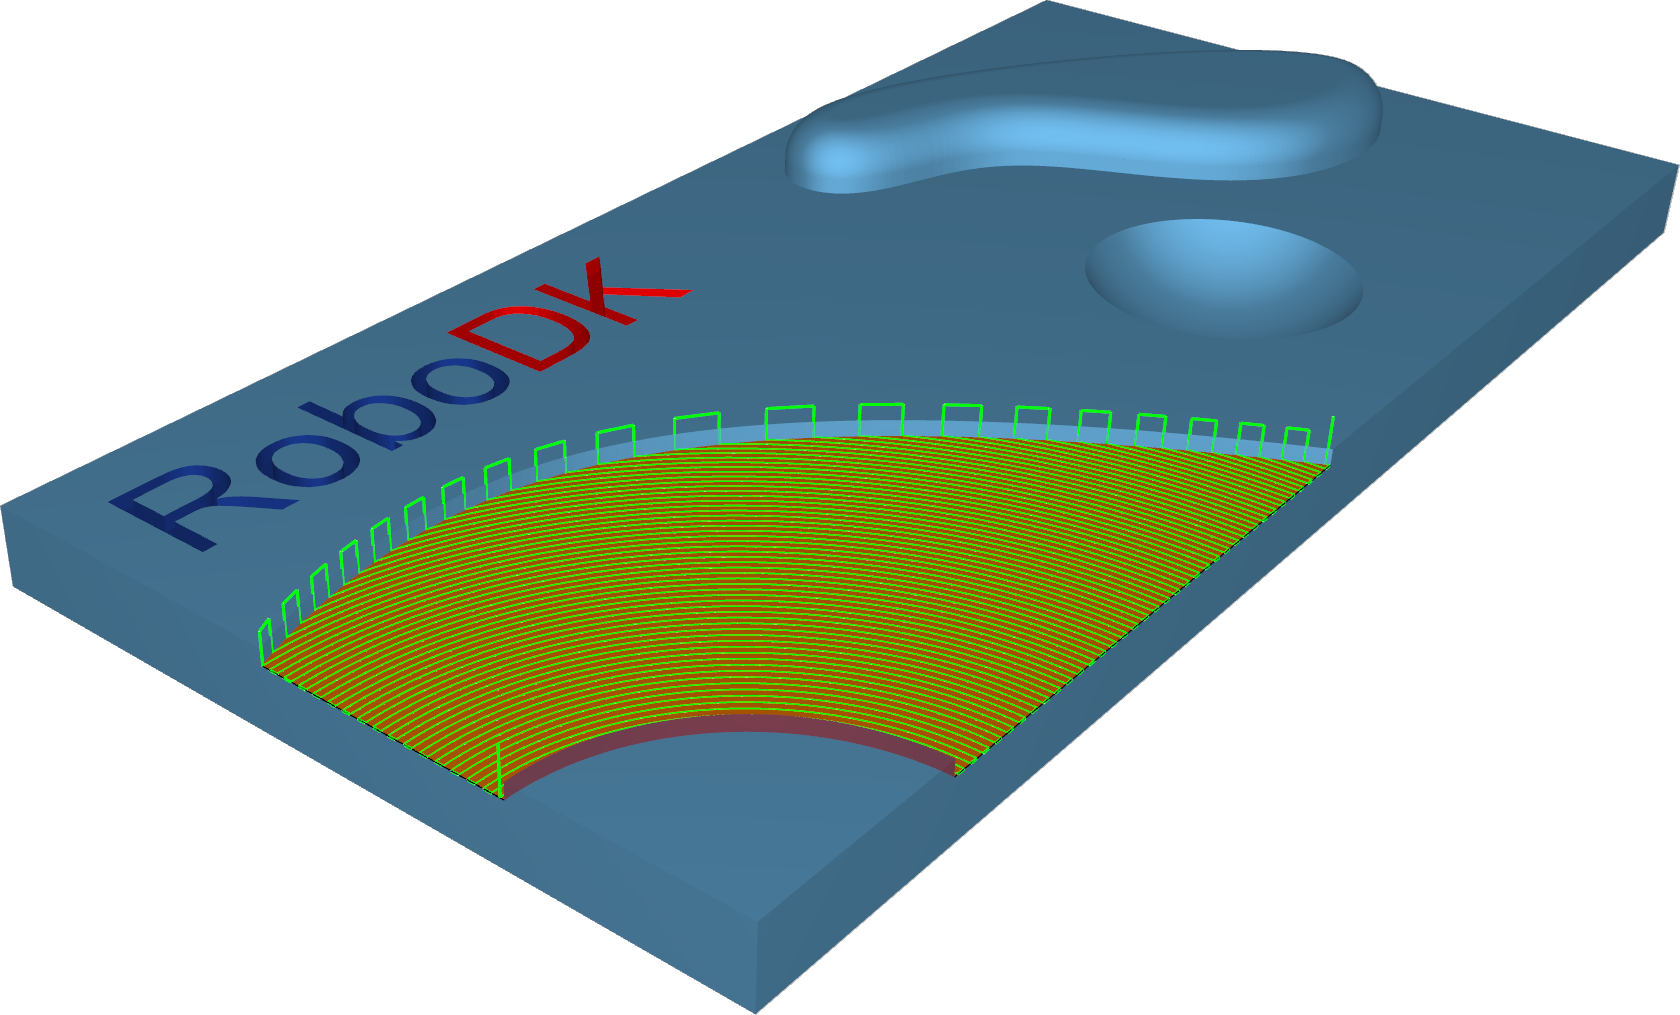
Estació: CAM-Surfaces-Parallel2Surface.
Superfícies–Projectar corba
Amb aquest patró, es pot crear una corba definida per l'usuari o un patró genèric. Hi ha 2 projeccions de patrons 2D, radial i espiral, i 2 projeccions de corbes 3D: desplaçada i definida per l'usuari.
Estació: CAM-Surfaces-ProjectCurve.
Malla triangular–Desbast
El desbast és la primera etapa del mecanitzat. Aquesta estratègia s'utilitza per eliminar grans volums de material sobrant molt ràpidament i deixar una petita quantitat de material en brut per a les estratègies de semiacabat i acabat. Podeu utilitzar aquesta estratègia per crear un component desbastat a partir d'un bloc rectangular o amb forma de nucli.
La trajectòria de l'eina talla el material en nivells Z successius, treballant de dalt a baix. El paràmetre 'Pas en profunditat' defineix la distància entre dos nivells Z. La trajectòria de l'eina es crea a partir de seccions del model i es desplaça cap a l'exterior. La distància entre dos desplaçaments la defineix el 'step-over'. Els segments de la trajectòria de l'eina es retallen fins als límits del bloc. El resultat és un component desbastat amb un efecte d'escala a tot el component, que es diferencia del component acabat per un gruix el valor del qual es defineix al camp de l'òfset.
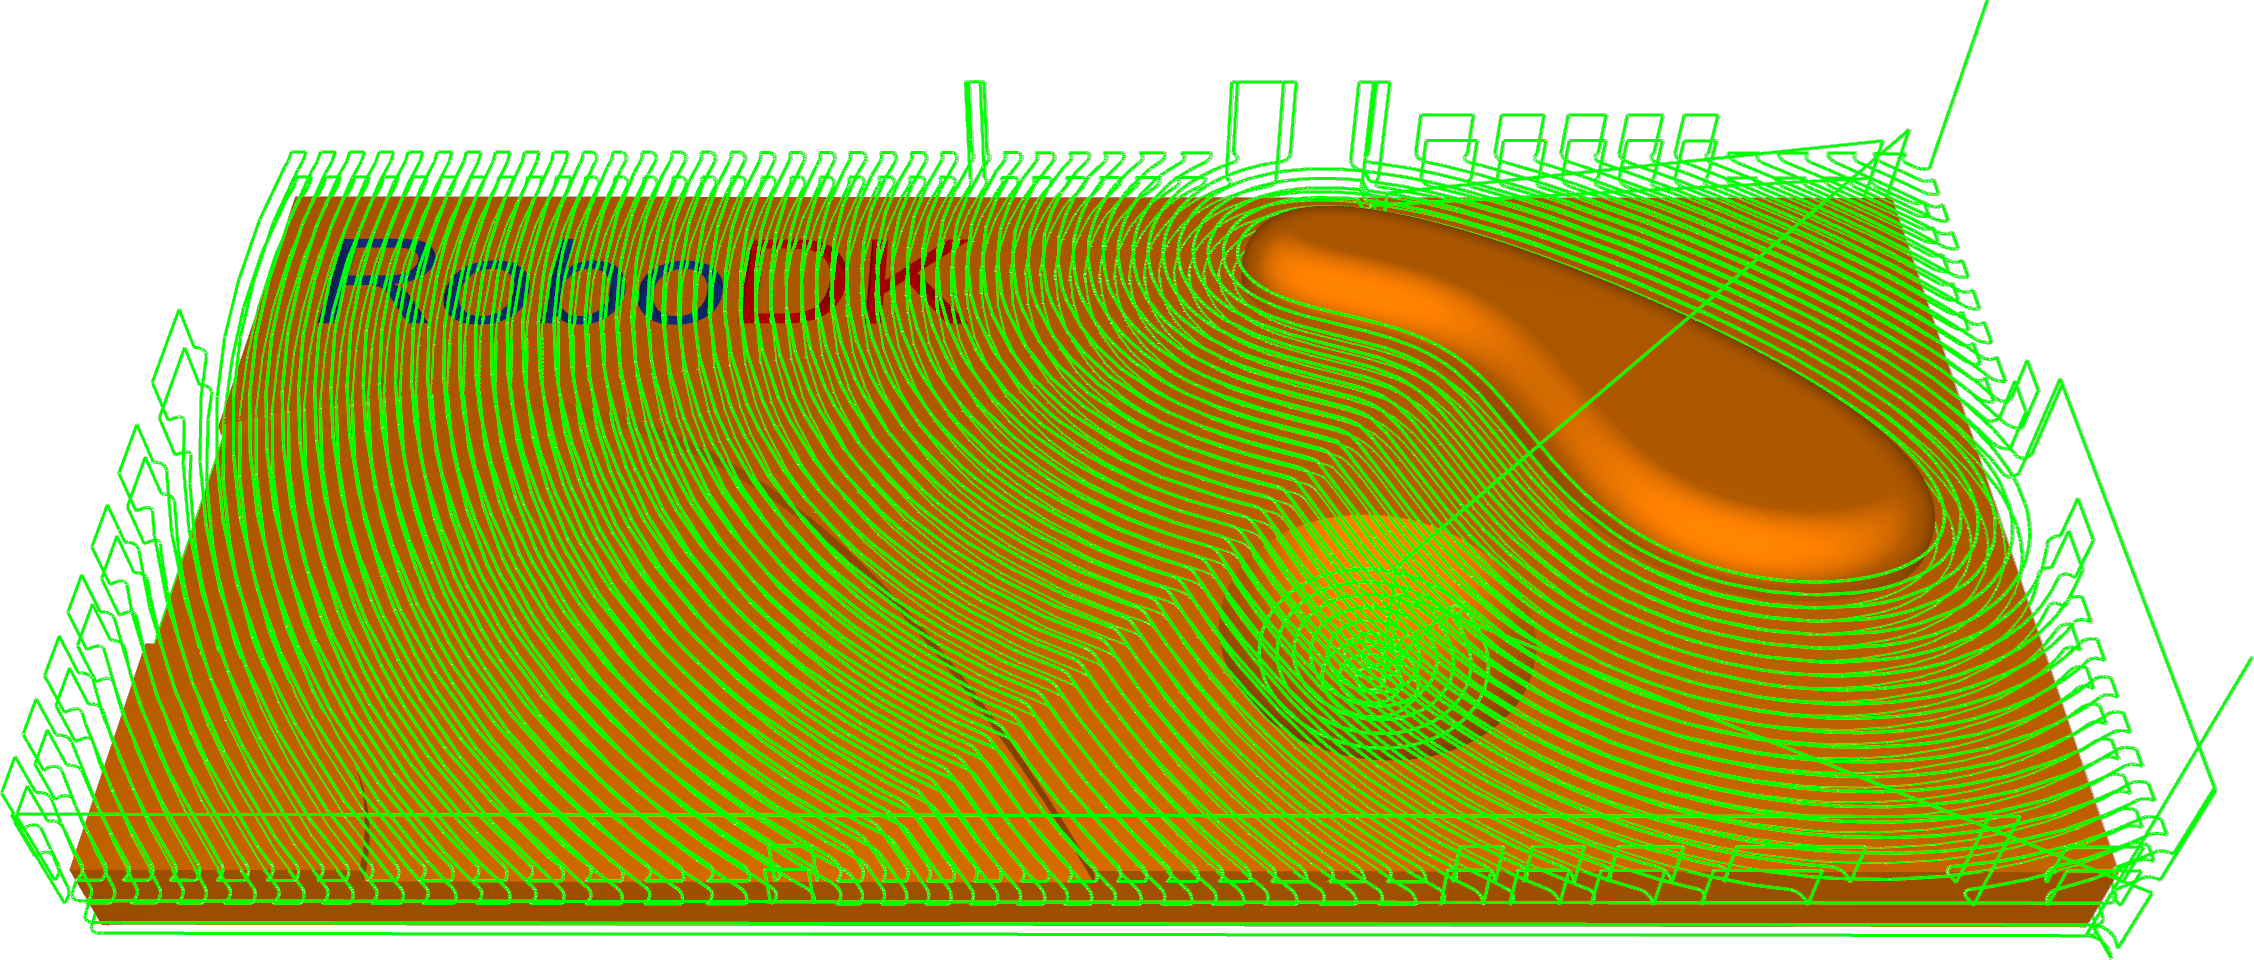
Estació: CAM-Trimesh-Rough.
Malla triangular – Talls paral·lels
Aquesta estratègia permet el mecanitzat de components 3D amb passades d'itinerari d'eina paral·leles entre si respecte als eixos X i Y. Es pot establir qualsevol angle desitjat en el pla XY mitjançant el paràmetre 'Angle de mecanitzat en X,Y'.
Aquesta estratègia s'utilitza generalment per a semirefinar o acabar un component. És més adequada per a zones de mecanitzat poc profundes.
Estació: CAM-Trimesh-ParallelCuts.
Malla triangular–Projecció de corba
En l'estratègia de projecció de corba, un patró de corba 2D o 3D es projecta sobre la malla triangular per crear una trajectòria d'eina.
Estació: CAM-Trimesh-ProjectCurve.
Malla triangular–Z constant
Aquesta estratègia permet el mecanitzat de components 3D amb passades de trajectòria d'eina paral·leles a un pla que depèn de la direcció de mecanitzat. Imagineu un component tallat de dalt a baix.
Aquesta estratègia s'utilitza generalment per semiacabar o acabar un component. És més adequada per mecanitzar zones de gran inclinació: parets verticals o gairebé verticals d'un component 3D.
1.Z constant + Cresta constant: Aquest patró permet mecanitzar peces que consisteixen en regions de pendent pronunciat i de poca inclinació en una sola iteració. Les regions de pendent pronunciat es mecanitzen amb l'ajuda de les seccions de Z constant. S'aplica una cresta constant per al processament d'àrees de poca inclinació.
2.Z constant + Talls paral·lels: Aquest patró permet mecanitzar peces que consisteixen en regions de pendent pronunciat i de poca inclinació en una sola iteració. Les regions de pendent pronunciat es mecanitzen amb l'ajuda de les seccions de Z constant. S'apliquen talls paral·lels per al processament d'àrees de poca inclinació.
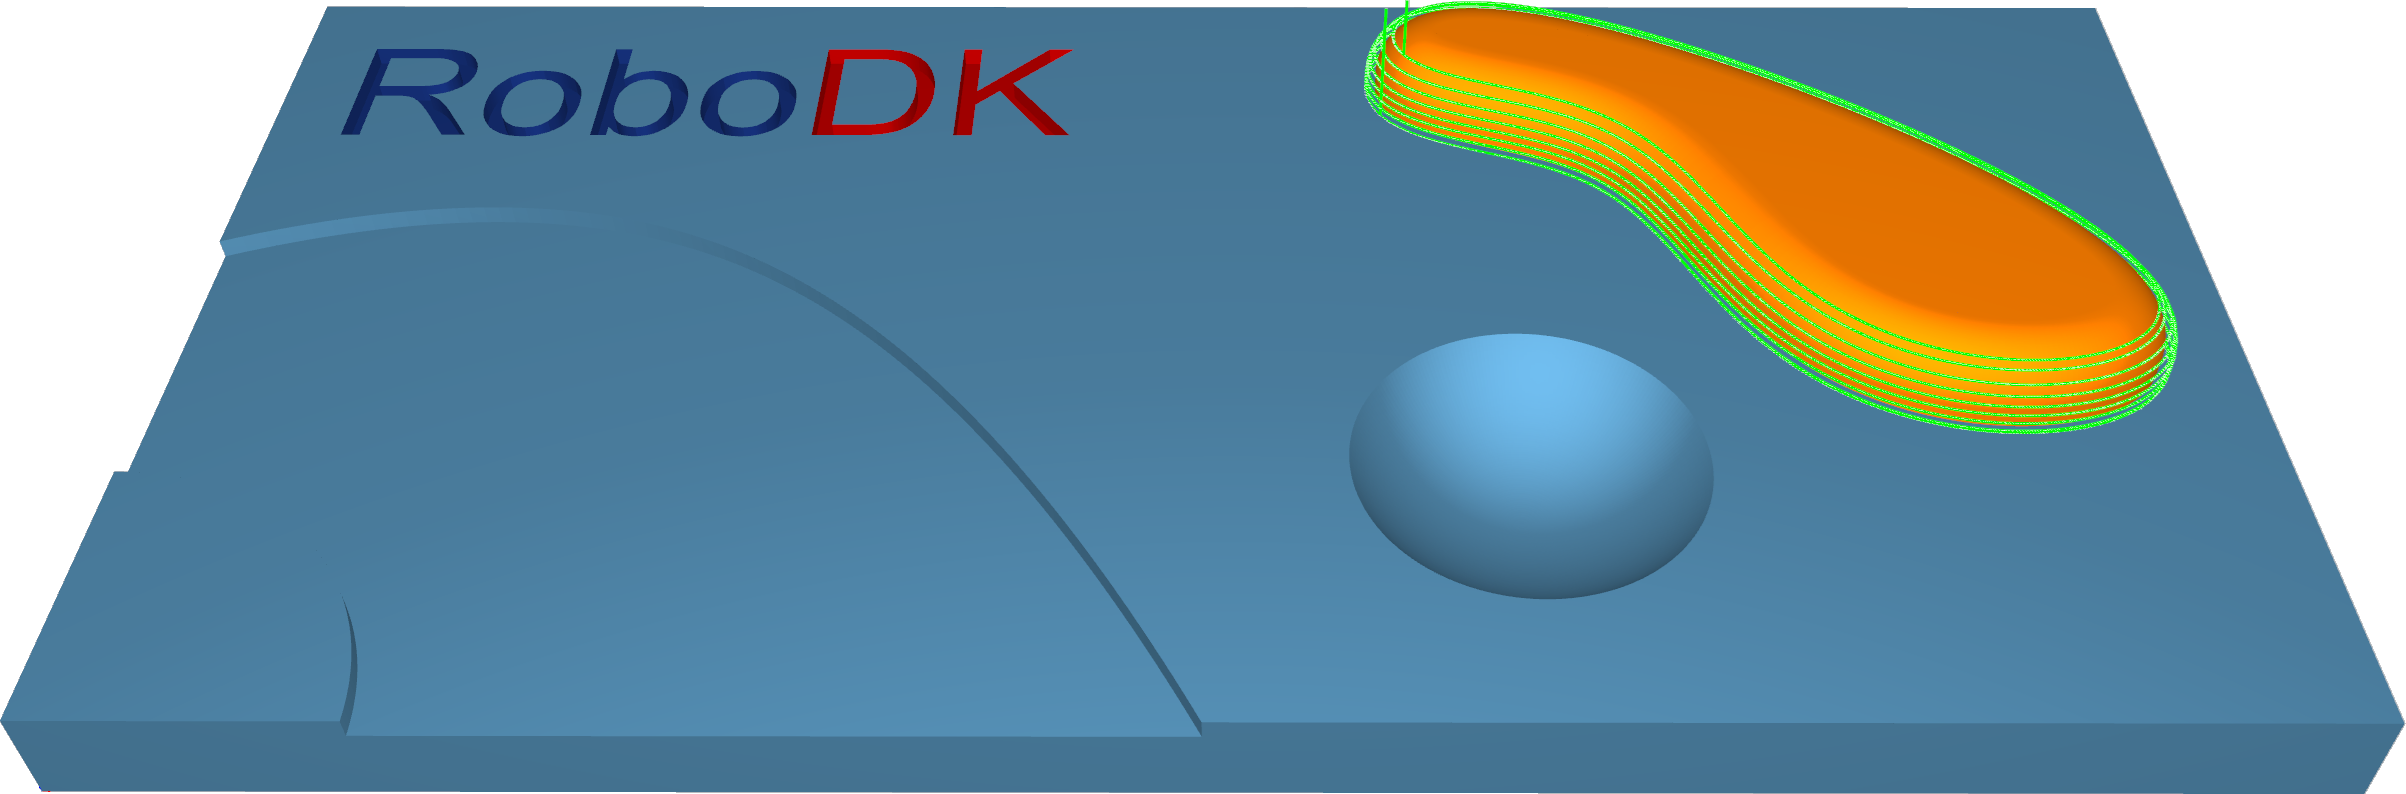
Estació: CAM-Trimesh-ConstantZ.
Malla triangular–Cresta constant
Aquesta estratègia crearà un patró de tall equidistant a les superfícies de mecanitzat. L'objectiu és mantenir una distància constant entre cada contorn perquè les crestes creades tinguin la mateixa alçada.
Aquesta estratègia s'utilitza generalment per a semiacabar o acabar un component. És més adequada per a mecanitzar tant zones de pendent pronunciat com zones de poc pendent.
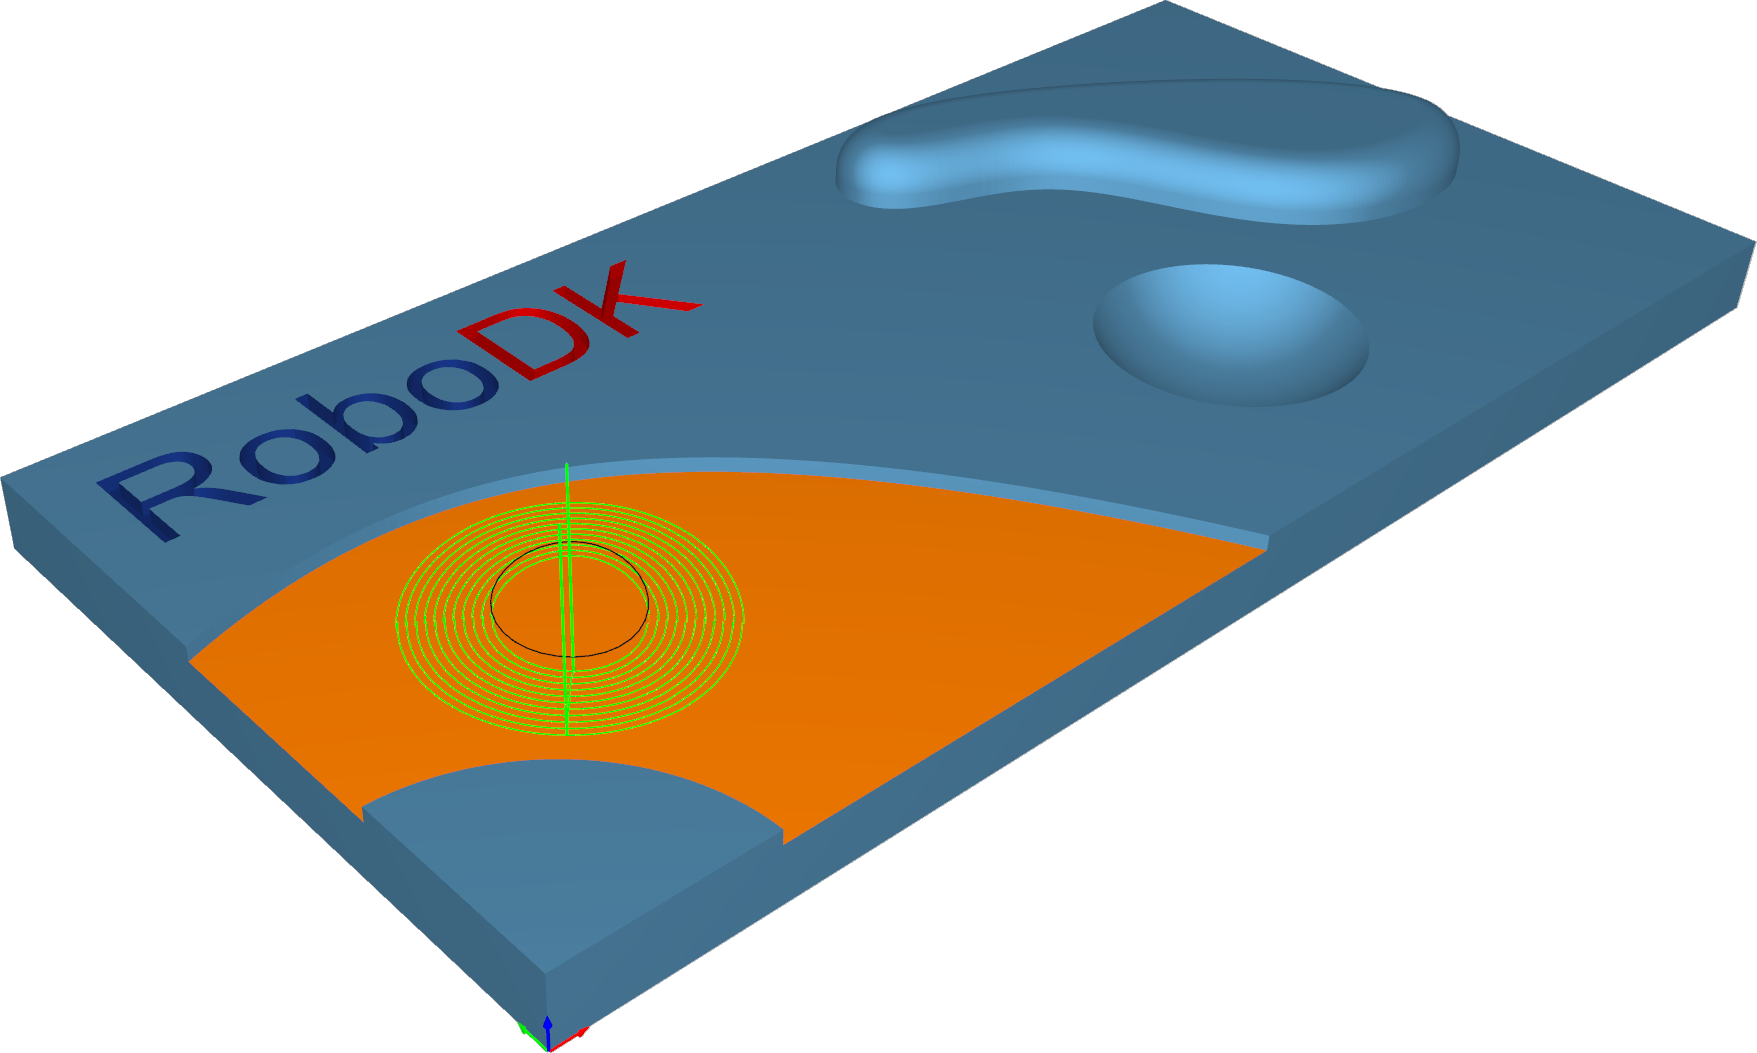
Estació: CAM-Trimesh-ConstantCusp.
Malla triangular–Zones planes
Aquesta estratègia està dissenyada per mecanitzar zones realment planes de components 3D amb passades de trajectòria de l'eina que són segments desplaçats del contorn de la zona plana. Generalment s'utilitza per acabar un component. És més adequada per mecanitzar grans zones planes a múltiples nivells Z.
Les zones planes, com les superfícies de partició, es poden mecanitzar amb una fresa plana o una fresa tòrica utilitzant l'estratègia de mecanitzat de zones planes.
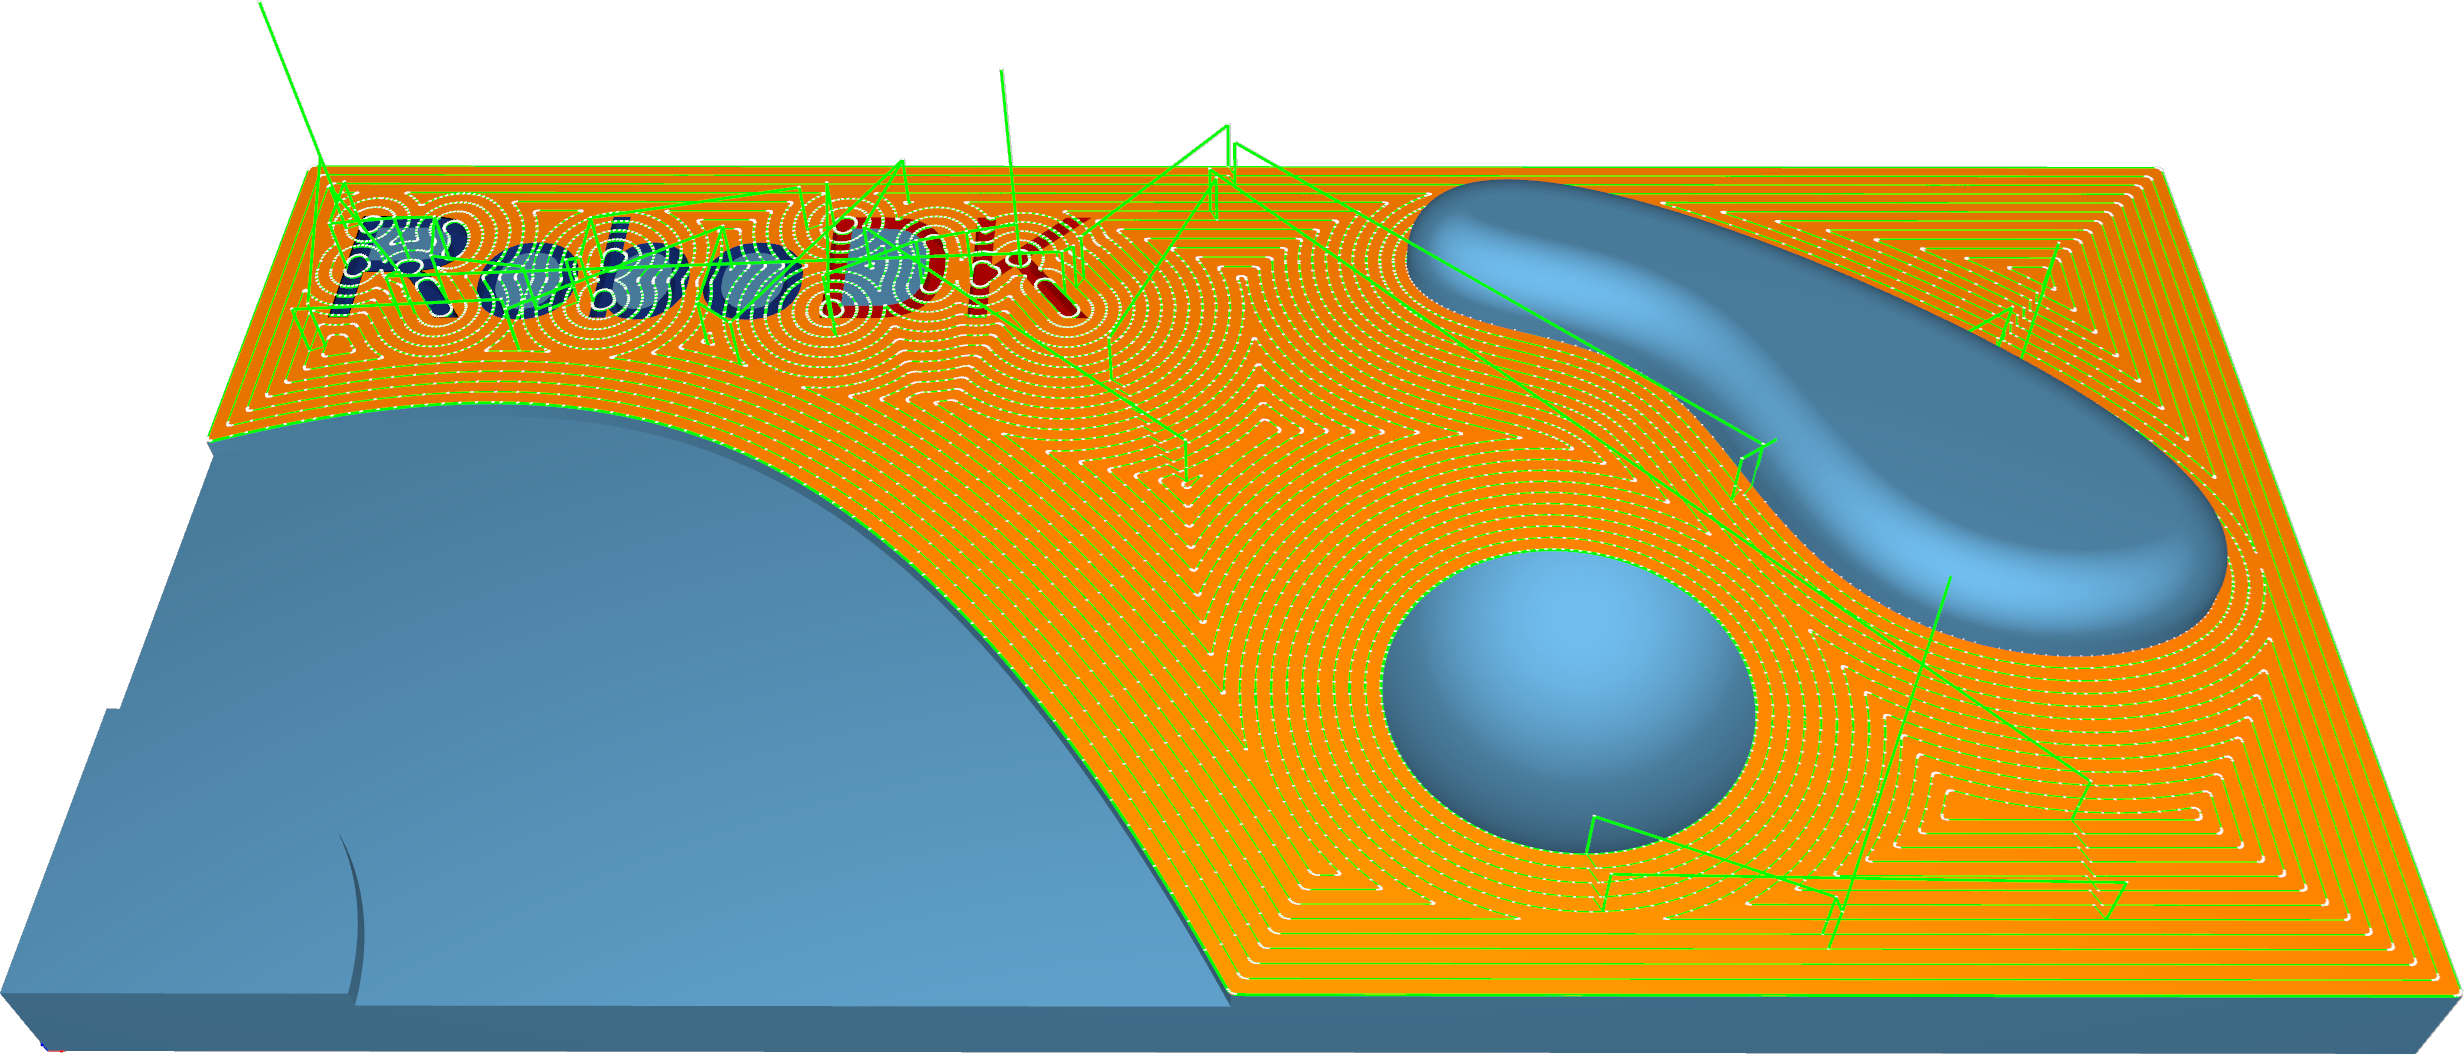
Estació: CAM-Trimesh-Flatlands.
Malla triangular–Llapis
Aquesta estratègia està pensada per proporcionar un processament ràpid de cantonades i arrodoniments. Es pot realitzar mitjançant talls d'un sol llapis o de diversos llapis.
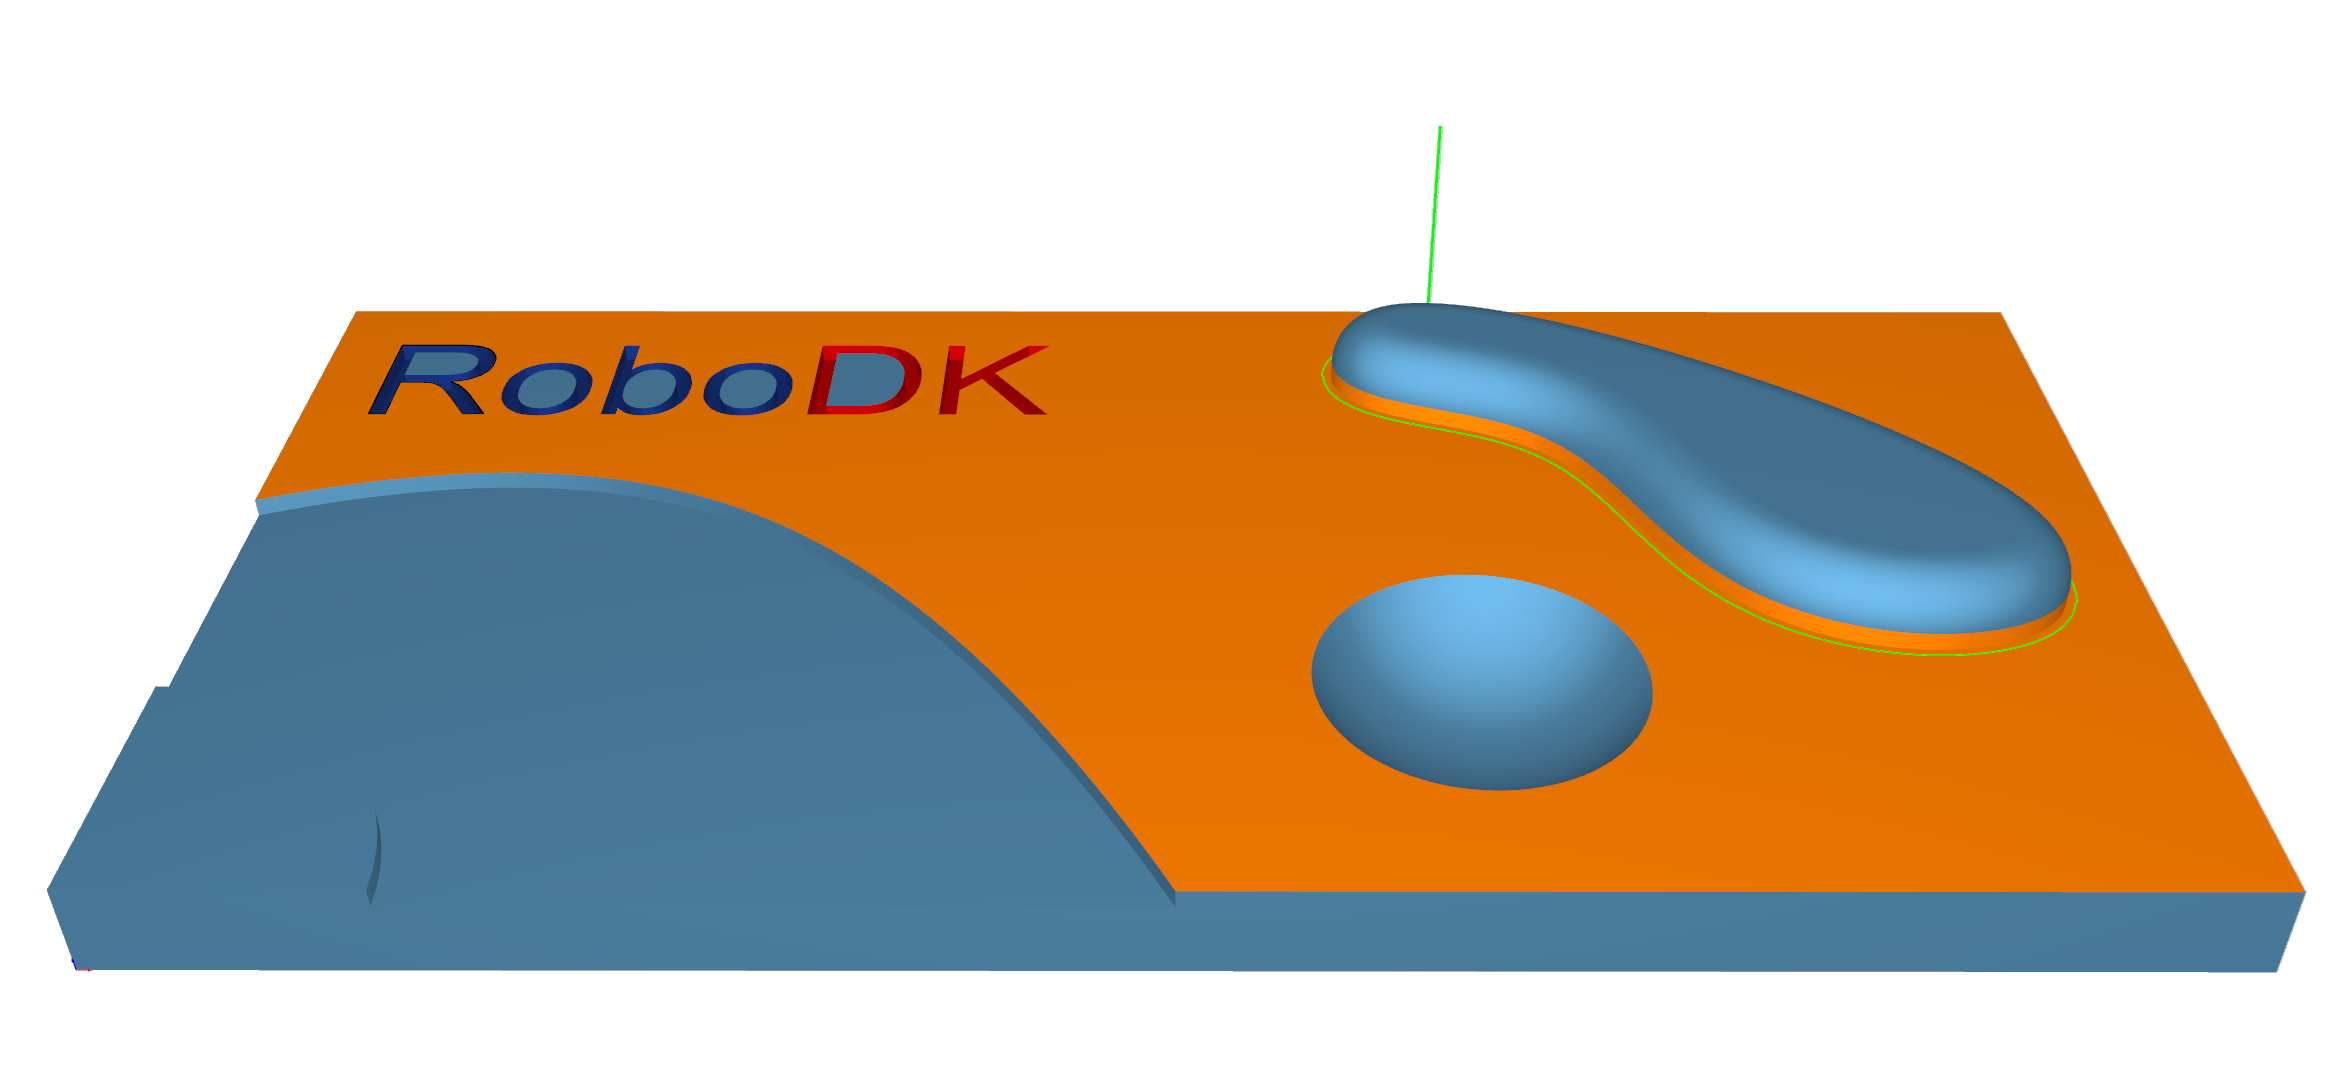
Estació: CAM-Trimesh-Pencil.
Malla triangular–Trochoidal
L'estratègia proporciona el mecanitzat seqüencial del contorn de la peça mitjançant moviments trocoidals.
Es pot aplicar per tallar una peça del material en brut.
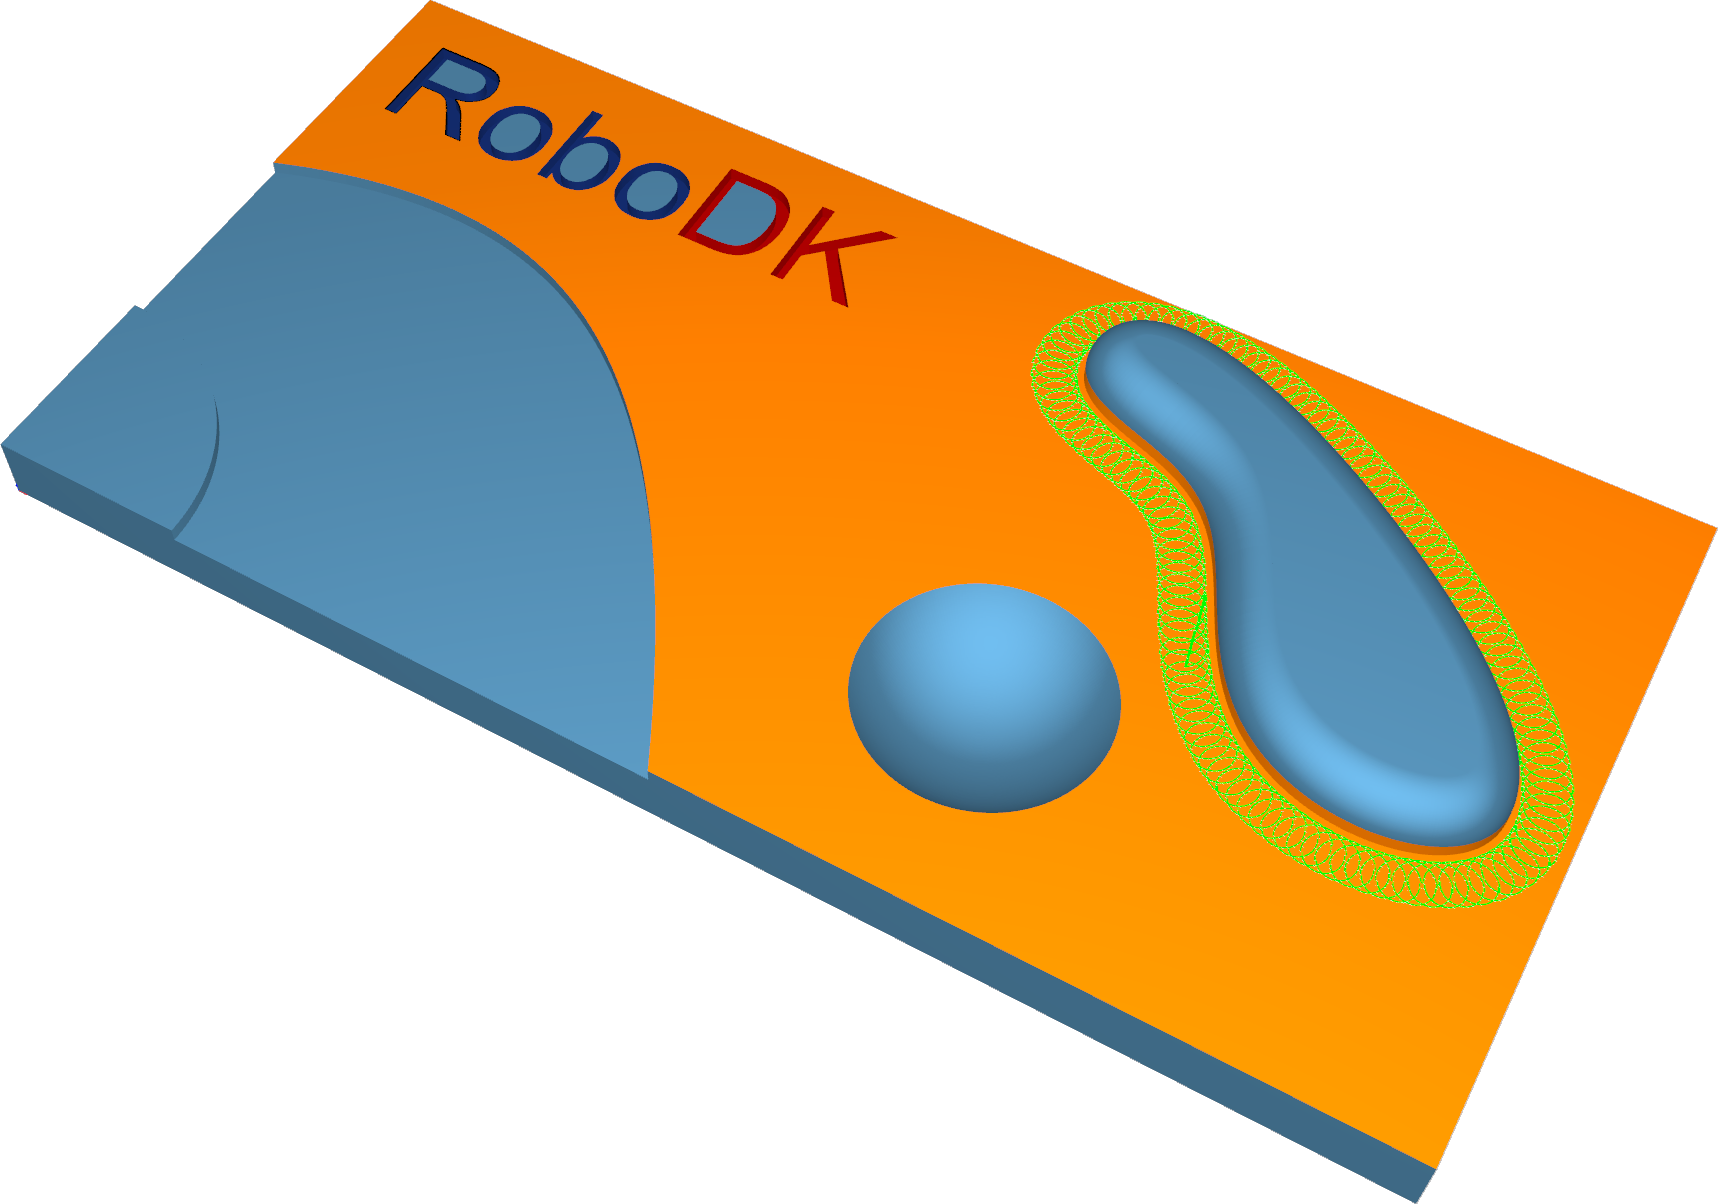
Estació: CAM-Trimesh-Trochoidal.
Estructura de filferro – perfilat de 5 eixos
Aquest càlcul proporciona la generació de la trajectòria de l'eina basada en corbes de control d'entrada d'estructura de filferro. Funciona sense cap superfície de mecanitzat.
L'orientació de l'eina es defineix per línies d'inclinació i és perpendicular a les línies d'orientació. Calen paràmetres d'inclinació, que es poden controlar a través de les opcions d'inclinació. Les orientacions dels eixos de l'eina s'interpolen entre les línies.
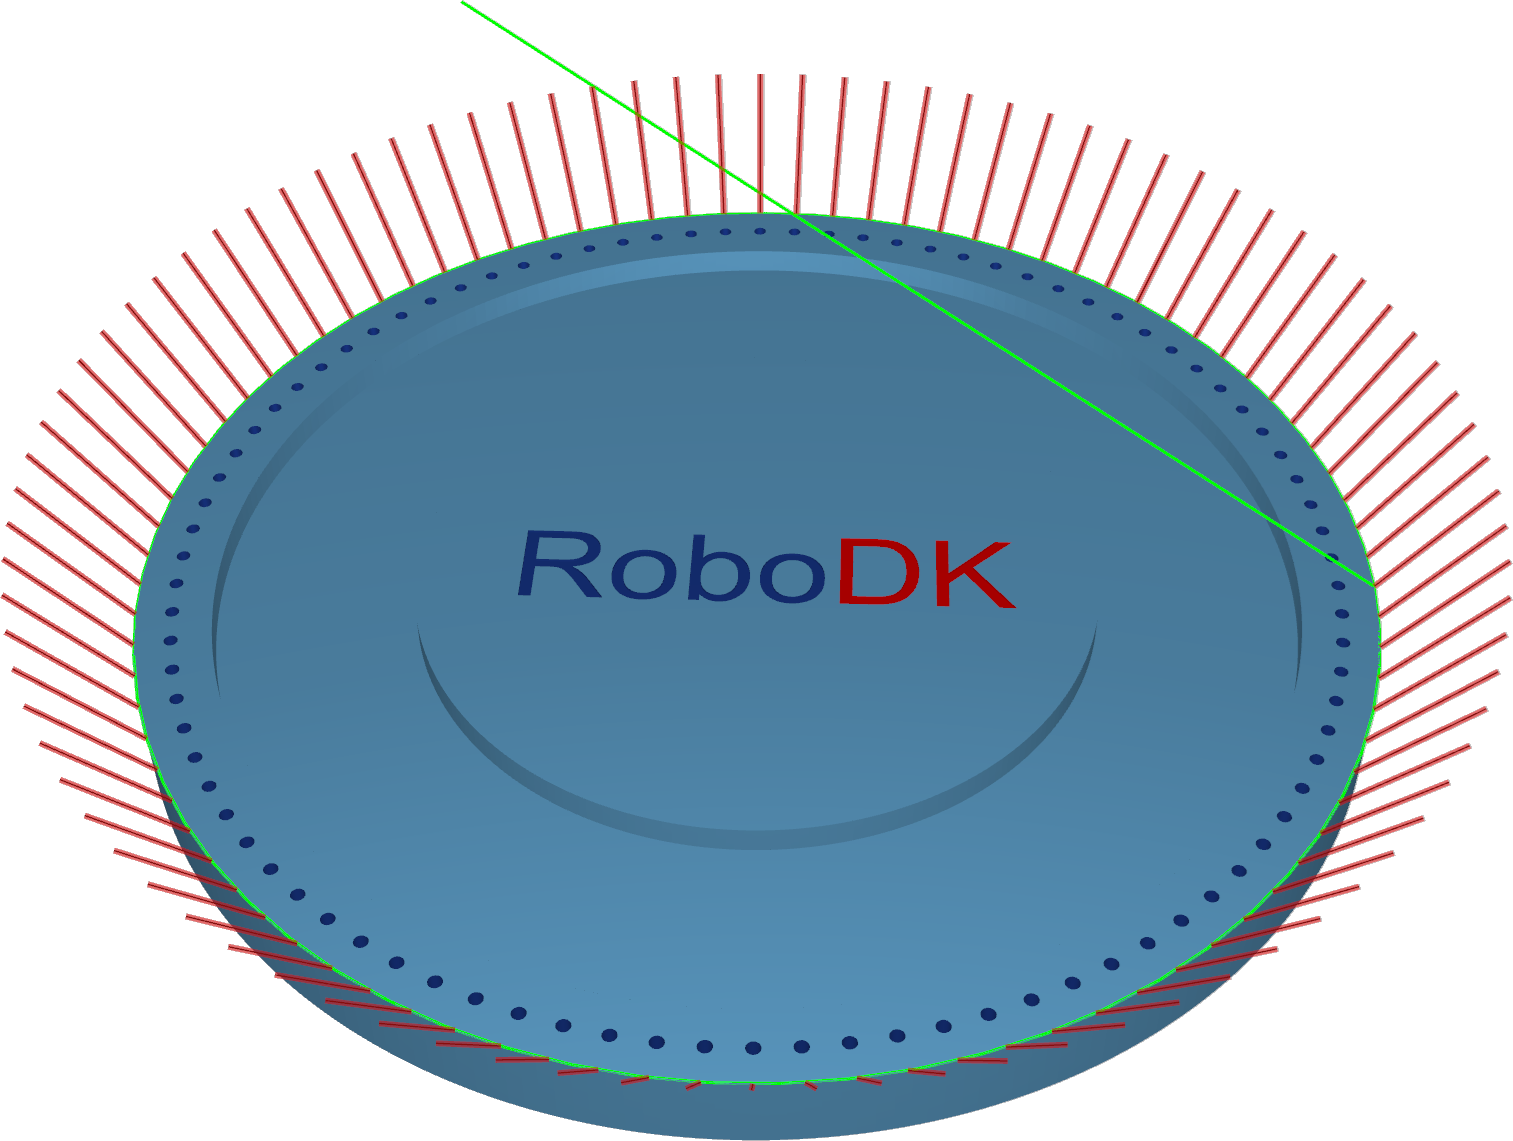
Estació: CAM-Wireframe-5ax.
Contornejat
El contornejat és un algorisme altament automatitzat per crear la trajectòria d'eina de retallat de vores.
L'estratègia de càlcul de contornejat està dissenyada per al retallat de vora de materials prims. La posició de l'eina respecte a la geometria es pot definir mitjançant diverses opcions, des d'una sortida de només 3 eixos fins a una sortida més complexa de 5 eixos amb diferents opcions d'orientació de l'eix de l'eina. Una característica clau d'aquest algorisme és el desplaçament axial, pel qual l'eina es pot submergir en el material amb un cert valor. El contorn es pot automatitzar o definir per l'usuari.
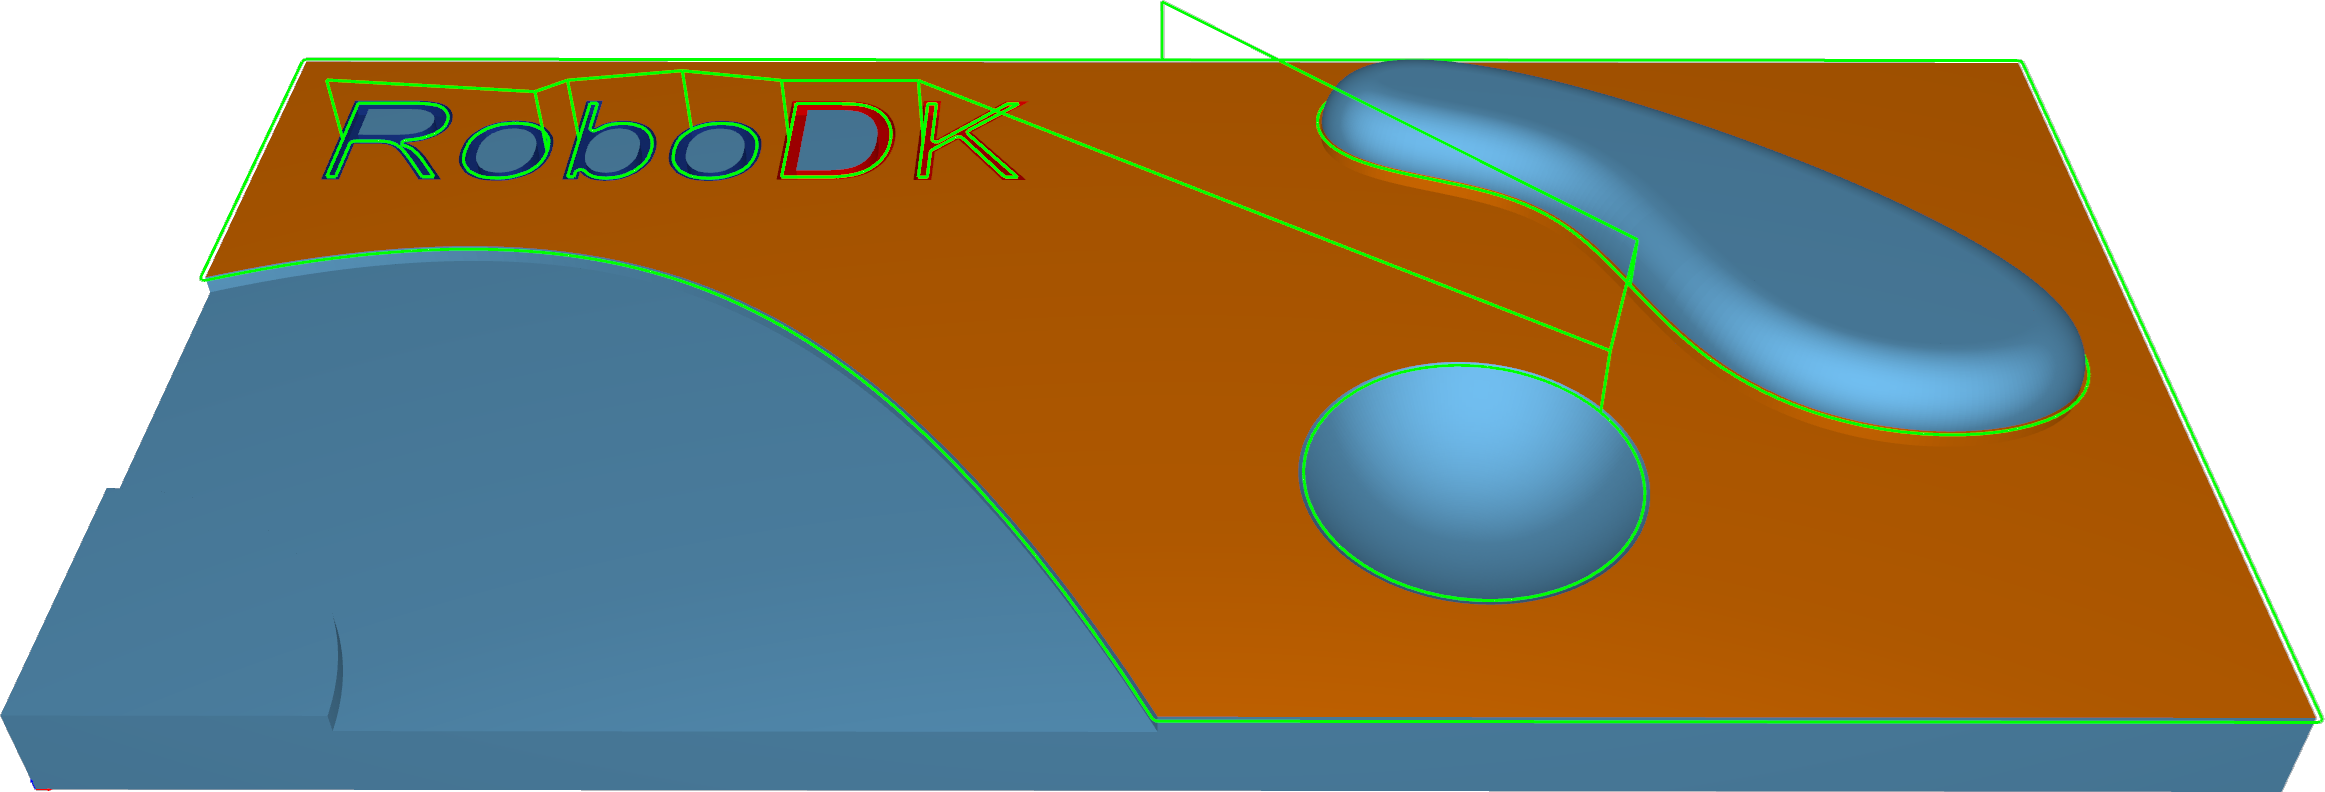
Estació: CAM-Contouring.
Desbarbament
L'algorisme de desbarbat crea una trajectòria d'eina de desbarbat a les vores exteriors de la geometria d'una peça. Per defecte, l'orientació de les eines esfèriques respecte a la vora és el bivector entre les dues superfícies d'aquesta vora. Configuracions d'inclinació especials i altres eines ajusten l'orientació segons sigui necessari.
Per detectar totes les vores, la geometria d'entrada (una malla) ha de ser de bona qualitat.
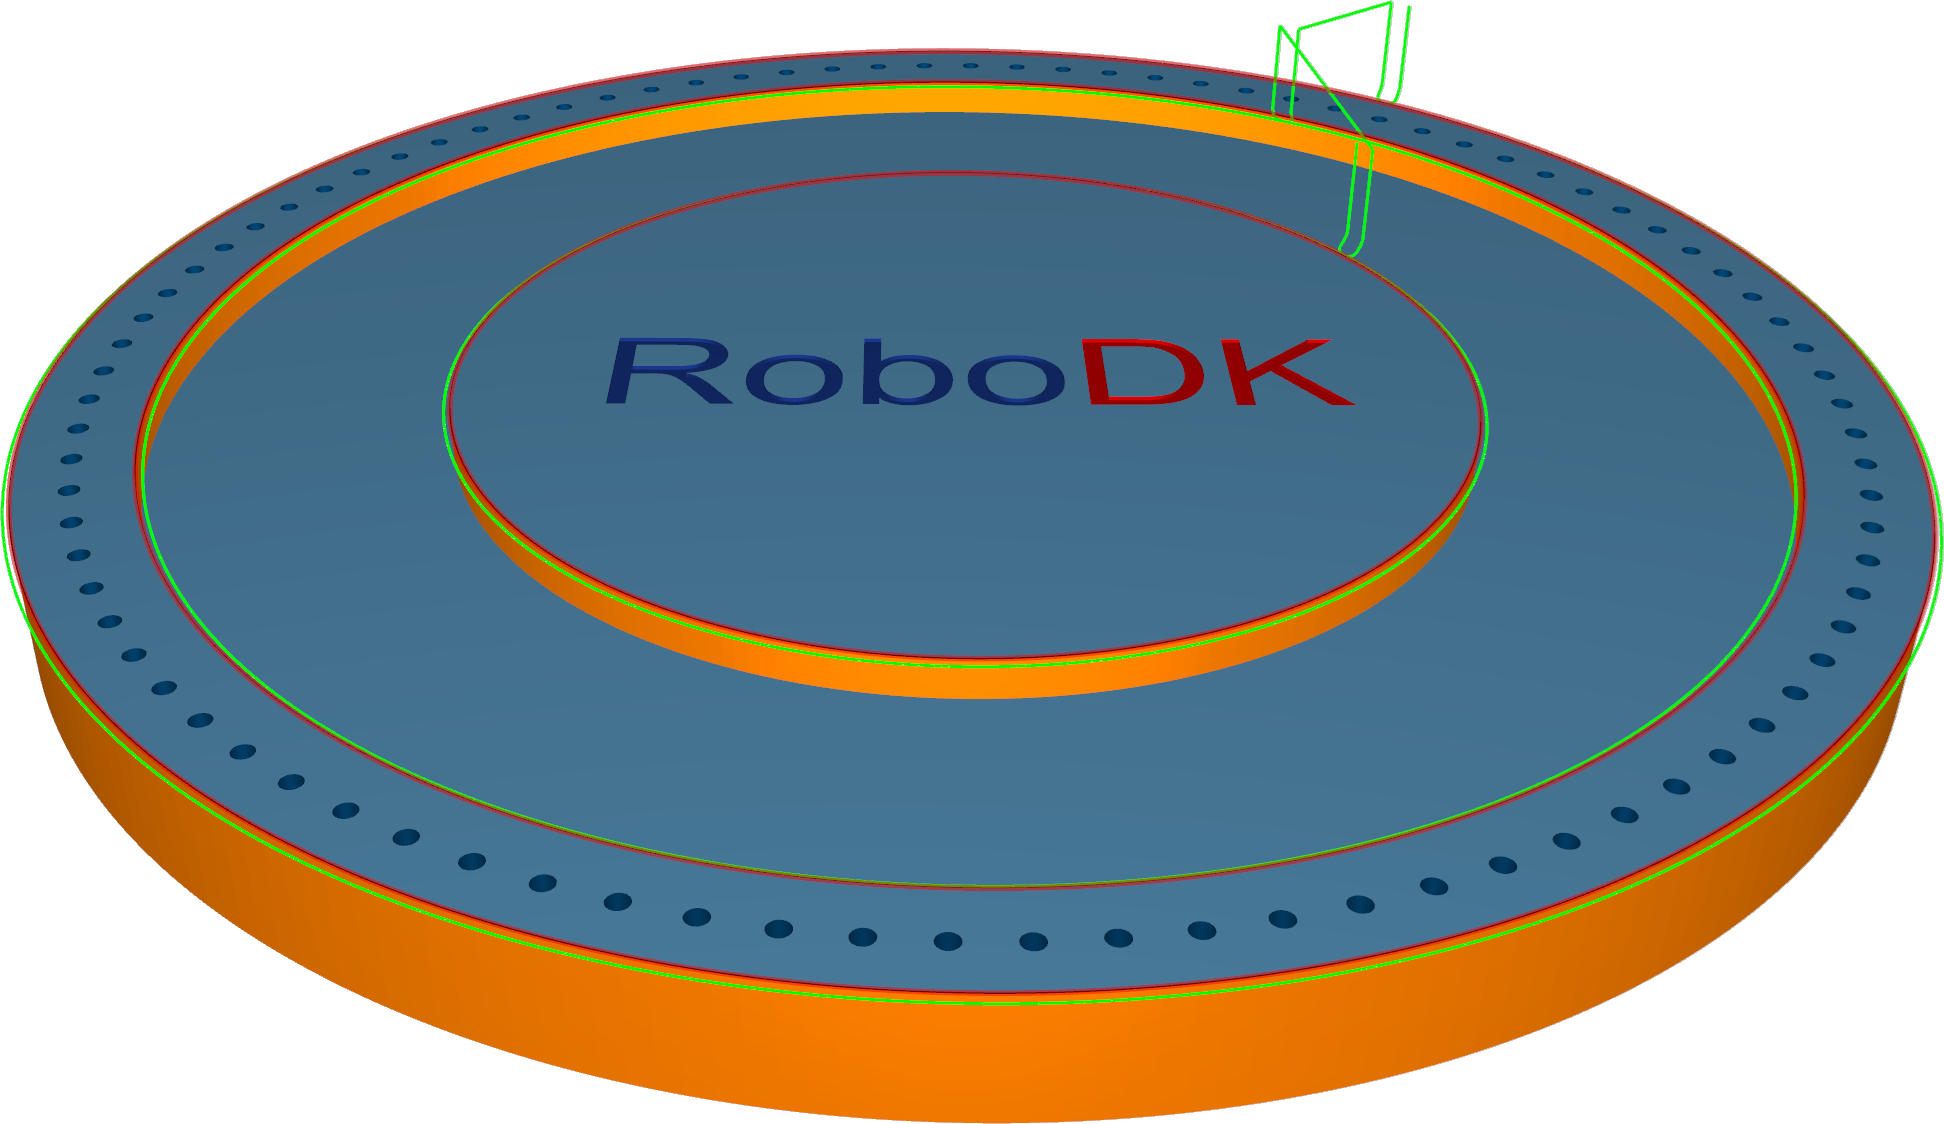
Estació: CAM-Deburring.
Perforació
El càlcul basat en punts de trepat és un cicle de trepat molt bàsic. Funciona sense cap superfície de mecanitzat. Les posicions i orientacions de trepat es definiran amb punts o línies.
En superfície - amb punts/línies a la superfície, l'usuari ha de seleccionar punts/línies que estiguin col·locats directament a la superfície. L'orientació de l'eix de l'eina es determina per la normal a la superfície.
Punts - Per a aquest cicle, l'usuari ha de seleccionar punts de la geometria. El cicle de trepat comença als punts seleccionats. L'orientació s'ha de configurar a la pestanya de control de l'eix de l'eina.
Línies - Per a aquest cicle, l'usuari ha de seleccionar línies de la geometria. Les línies defineixen la posició i l'orientació de l'eina, així com la profunditat de trepat.
Estació: CAM-Drilling-Points.
Geodèsic
La geodèsica és una generalització del concepte de "línia recta" projectat sobre "espais corbats". Aquestes distàncies geodèsiques s'utilitzen per crear patrons que consideren les distàncies de la topologia de la superfície.
El mecanitzat geodèsic ofereix dos modes:
1.El mode de punt de contacte admet totes les eines. La sortida és similar al patró basat en la superfície i no garanteix un patró lliure de col·lisions amb la geometria circumdant (p. ex., en racons interiors).
2.El mode de centre d'eina només admet eines esfèriques. El càlcul es genera en un espai de desplaçament per evitar col·lisions amb la geometria circumdant.
Estació: CAM-Geodesic.
Multieix
L'algorisme multieix crea una trajectòria d'eina multieix que es pot utilitzar per mecanitzar geometries en forma de butxaca. El càlcul utilitza malles STL i geometries IGES com a entrada. L'usuari ha d'especificar les superfícies de fons, paret i sostre, i el sistema crea automàticament la trajectòria d'eina.
L'algorisme Multiaxis de desbast crea una trajectòria d'eina multieix que es pot utilitzar per al desbast de geometries en forma de butxaca. Els paràmetres són idèntics als del cicle de desbast basat en triangles i malla, que inclou la funció de desbast adaptatiu.
L'algorisme Multiaxis Floor Finish crea una trajectòria d'eina multieix per a l'acabat de geometries en forma de butxaca. Els usuaris han d'especificar la peça i les superfícies del terra.
L'algorisme Multiaxis Wall Finish crea una trajectòria d'eina multieix que es pot utilitzar per a l'acabat de geometries en forma de butxaca. L'usuari ha d'especificar el sòl i la paret.
L'algorisme Multiaxis Rest Finish crea una trajectòria d'eina multieix per a l'acabat de material restant de geometries de forma de ranura. L'usuari ha de proporcionar les operacions d'acabat de sòl i d'acabat de parets com a entrada. El càlcul utilitza corbes de contenció al voltant de les àrees no mecanitzades, que poden ser proporcionades per l'usuari o derivades automàticament d'operacions de mecanitzat multieix anteriors.
L'usuari pot triar quines àrees mecanitzar i quines corbes utilitzar com a corbes de guia seleccionant una de les opcions següents:
1.Eix medial: L'eix medial s'utilitza com a corba de conducció. La part principal de l'eix medial es calcula a partir de les corbes de contenció.
2.Contorn del sòl: El contorn de la superfície del sòl s'utilitza com a corba de guia.
3.No mecanitzar: No mecanitzar aquesta àrea.
Estació: CAM-Multiaxis-Roughing.


