Projecte CAM
A la barra d'eines de RoboDK CAM, podeu seleccionar l'estratègia de mecanitzat adequada per a la vostra tasca.

Després de seleccionar l'estratègia necessària, el projecte CAM es crearà automàticament.
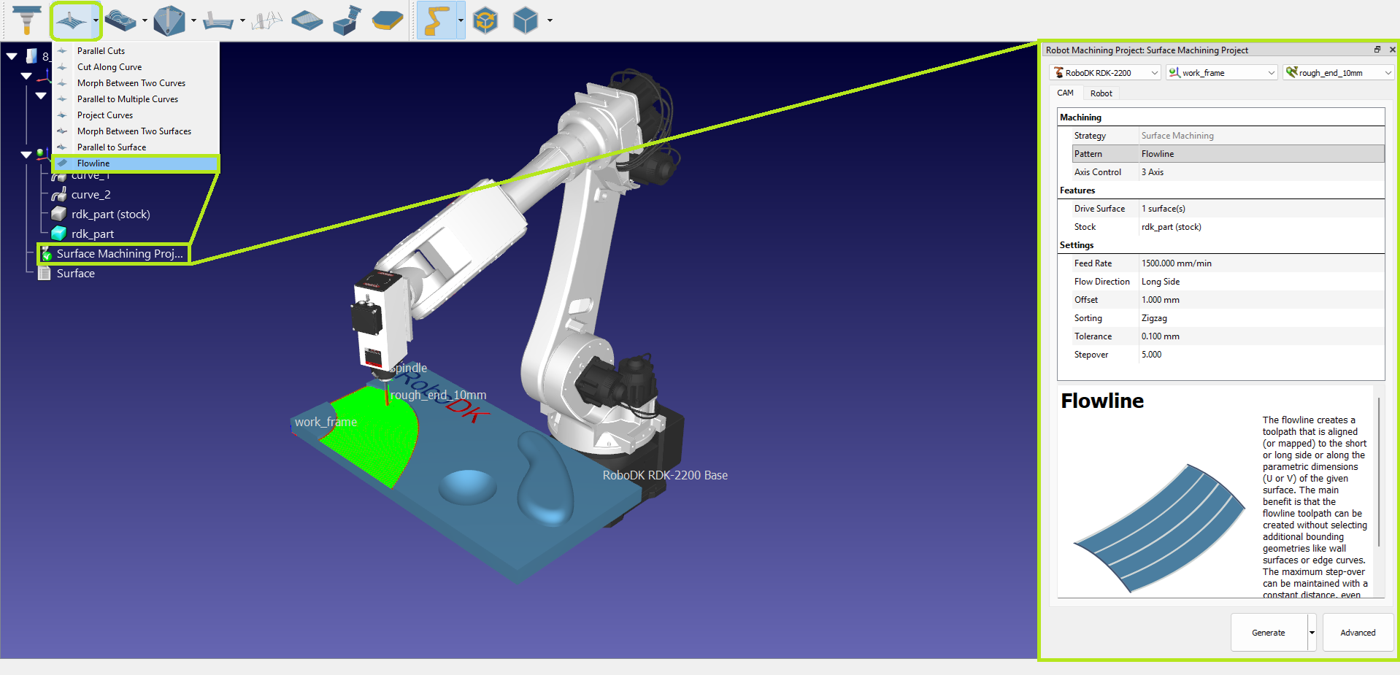
Configuració de CAM
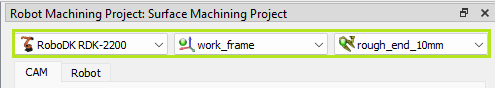
La finestra de configuració del projecte CAM consta d'una secció superior i de les pestanyes CAM i Robot. El robot, el sistema de referència i la fresa es seleccionen a la secció superior de la finestra. Per defecte, els elements actius en el moment de la creació del projecte CAM estan seleccionats.
Pestanya CAM
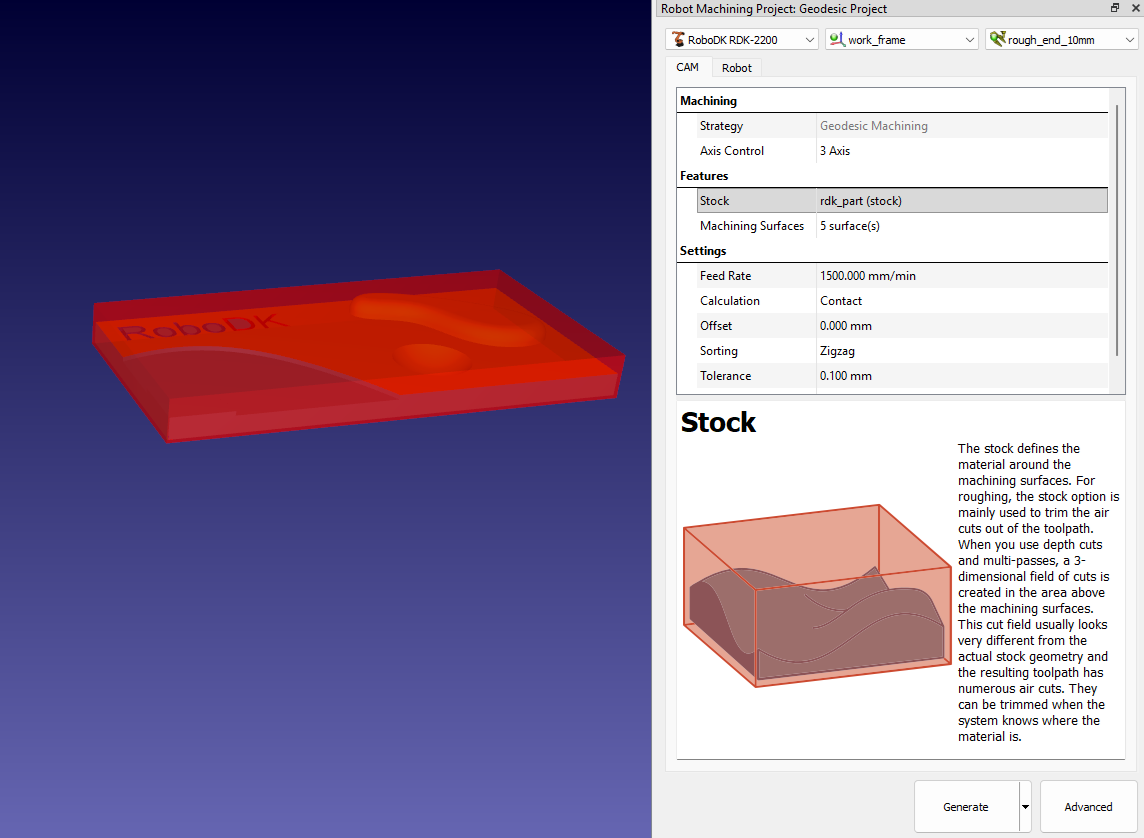
La pestanya CAM del menú del projecte CAM conté la configuració de mecanitzat i altres paràmetres d'estratègia que es descriuen en aquesta secció.
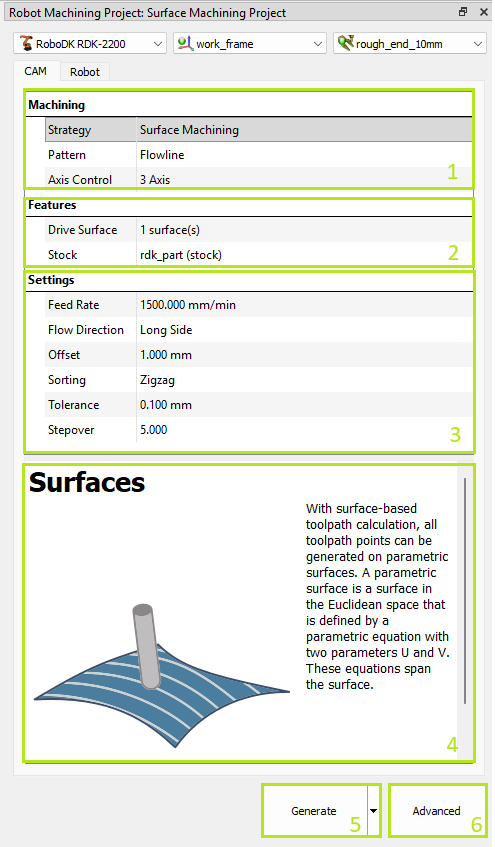
1.Configuració de mecanitzat – indica el grup d'estratègia seleccionat i permet canviar entre patrons. A més, podeu seleccionar el mode de control dels eixos.
2.Configuració de característiques – indica les característiques seleccionades de la peça i del material en brut. Aquesta selecció és obligatòria per calcular la trajectòria d'eina.
3.Configuració específica de l'estratègia.
4.Consell – apareix en fer clic als paràmetres.
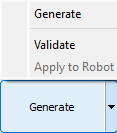
5.Botó de generació de la trajectòria d'eina – calcula la trajectòria d'eina i l'aplica al robot seleccionat. Les subopcions «Validar» i «Aplicar al robot» permeten separar les accions de càlcul i d'aplicació per a trajectòries d'eina complexes.
6.Configuració avançada de l'estratègia.
Selecció de característiques
A la secció de Característiques, podeu seleccionar les característiques geomètriques necessàries per a l'estratègia. Segons l'estratègia, cal seleccionar superfícies, corbes o punts. L'eina selectora s'inicia fent doble clic a la línia de configuració de característiques.
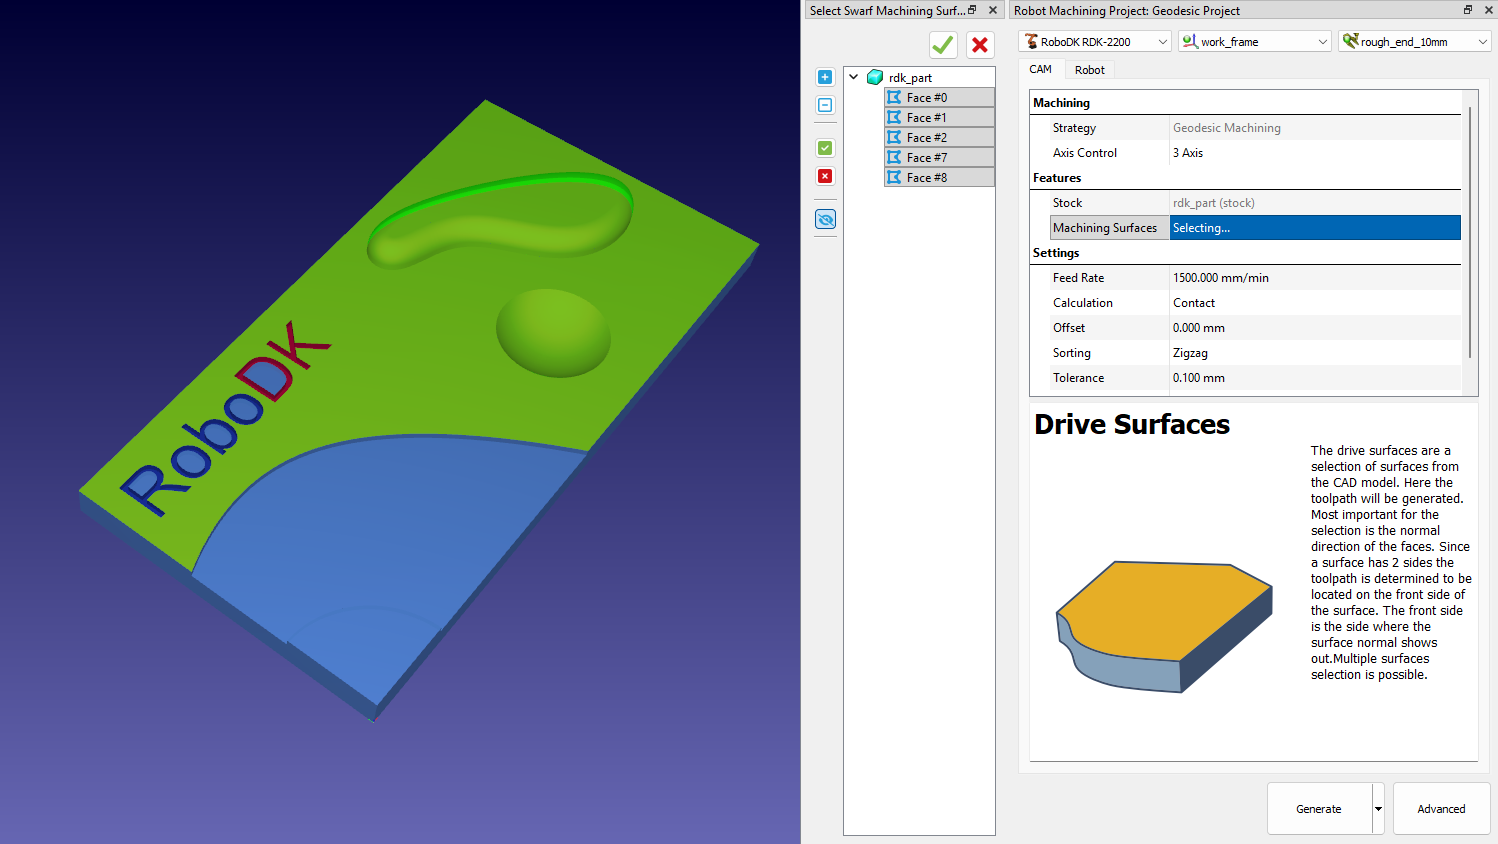
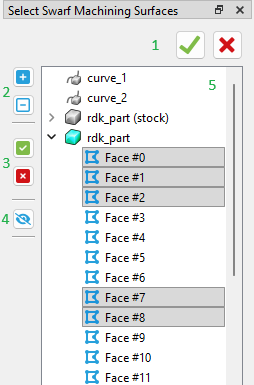
1.Aplica la selecció / Tanca el selector
2.Mostra els elements de l'arbre
3.Selecciona-ho tot als arbres expandits / Esborra la selecció
4.Mostra / Amaga totes les característiques
5.Visió en arbre de les característiques
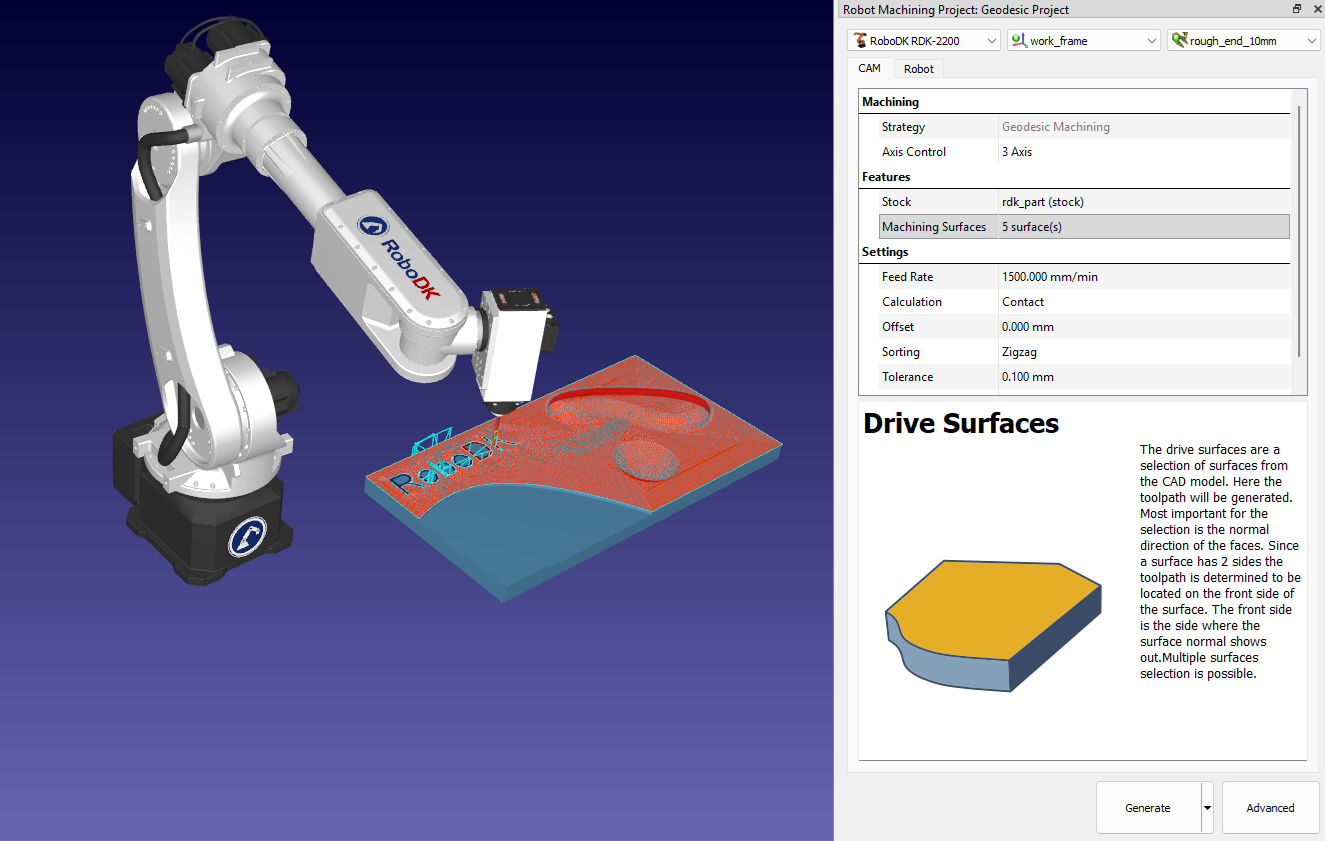
Podeu comprovar les característiques geomètriques seleccionades fent clic a la línia del selector.
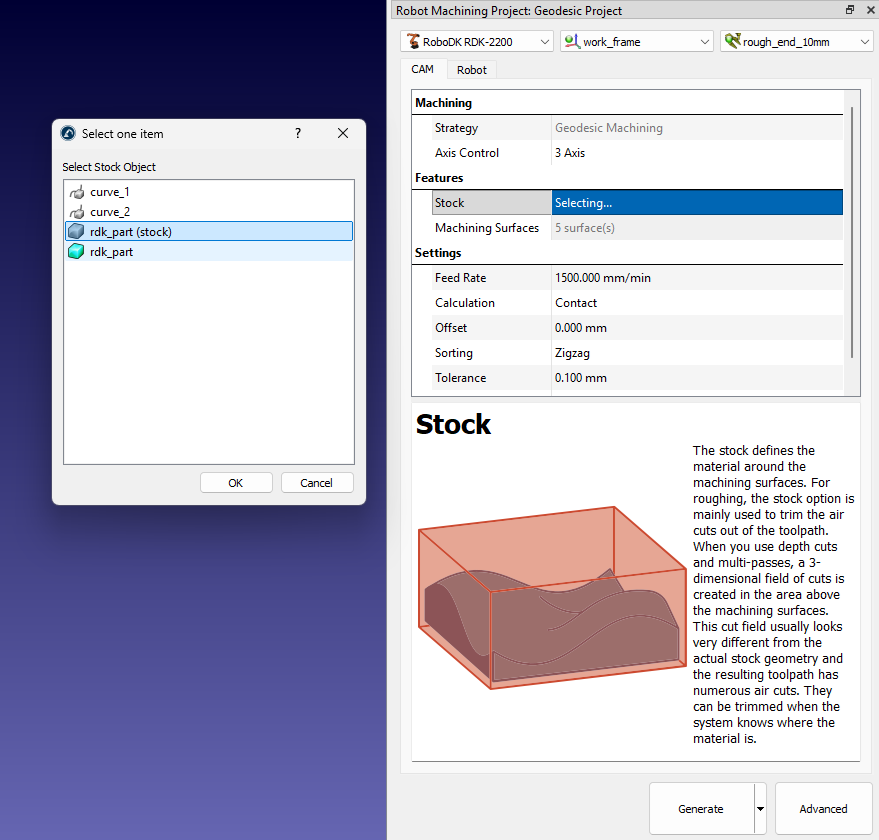
També podeu especificar el model que s'utilitzarà com a material en brut.
Pestanya Robot
La pestanya Robot del menú del projecte CAM conté la configuració relacionada amb el moviment del robot.
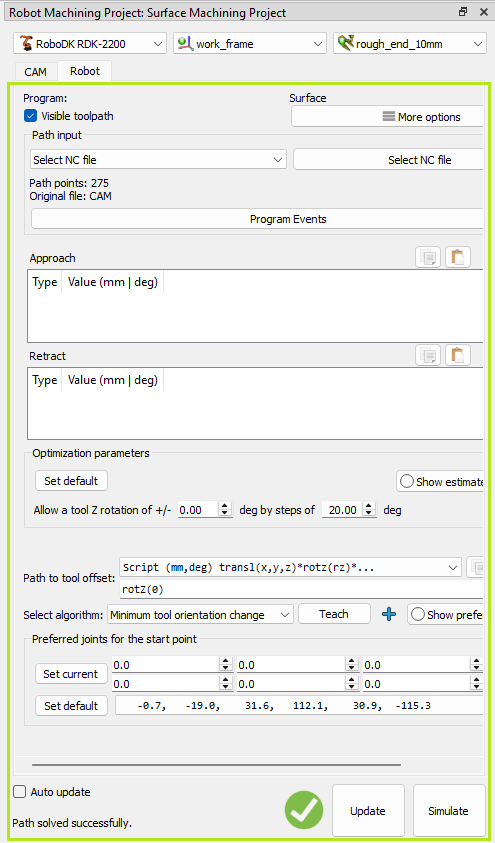
Aquests paràmetres són els mateixos que podeu trobar a la configuració del Projecte de mecanitzat robotitzat de RoboDK.


