Vinculeu el robot
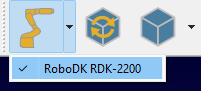
Utilitzeu la fletxa cap avall del botó Vincular robot per mostrar un menú de robots disponibles i vincular la simulació a un d'ells. Si el botó està seleccionat (el robot està vinculat), prémer-lo farà que el robot es desconnecti de la simulació.
La vinculació entre el robot i la simulació també es pot fer utilitzant el menú contextual a l'arbre de l'estació.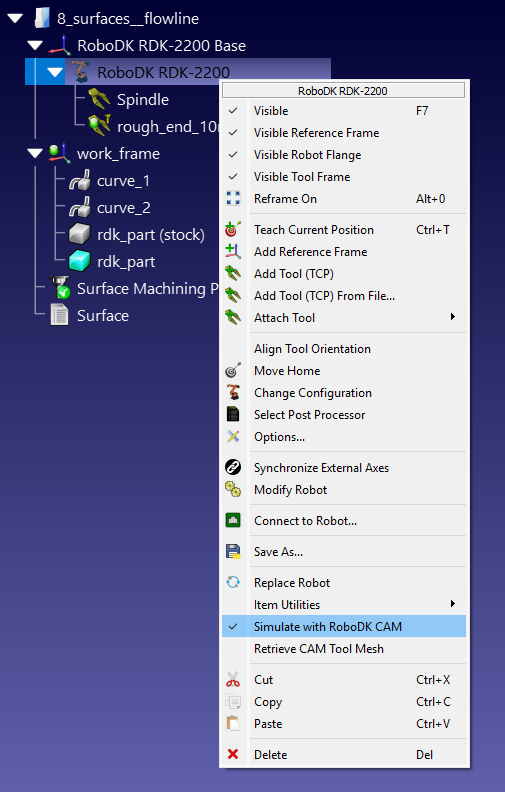
Un cop el robot està vinculat a la simulació, qualsevol moviment del robot a la finestra de RoboDK serà repetit pel simulador com a moviments de l'eina, independentment de l'origen d'aquest moviment: un programa de RoboDK, un script de Python o un moviment manual amb el ratolí.
Nota: la comanda de vinculació del robot també està disponible al menú CAM-Vincular robot.


