Afegeix objectius nous al mapa
Qualsevol objectiu nou es pot afegir al mapa de ruta PRM sense haver de regenerar tot el mapa. Això significa que el mapa de ruta només s'ha de regenerar completament si s'afegeixen objectes nous a l'espai de treball o es mouen els objectes existents.
Quan s'afegeix un objectiu nou al mapa de ruta, l'algorisme PRM intentarà connectar-lo a un nombre de punts existents que ja formen part del mapa de ruta mitjançant un conjunt de noves arestes. És possible establir un nombre predeterminat d'arestes diferent per als objectius nous que el nombre escollit per a la construcció inicial del mapa de ruta.
El nombre màxim d'arestes per a objectius nous es pot establir seguint el procés següent:
1.Obreu el panell Planificador de moviment sense col·lisions anant al menú Utilitats➔Planificador de moviment sense col·lisions➔Crea un mapa sense col·lisions o fent clic a la petita fletxa al costat de Comprova les col·lisions i seleccioneu Crea un mapa sense col·lisions.
2.Introduïu el nombre d'arestes a la casella anomenada "New sample edges". El valor per defecte és 5.
Hi ha dues maneres d'afegir objectius nous al mapa de ruta:
1.Seleccioneu els objectius a l'arbre de l'estació. Es poden seleccionar diversos objectius adjacents alhora fent clic en el més alt, mantenint premuda la tecla Shift i, a continuació, fent clic en el més baix. Es poden seleccionar diversos objectius no adjacents mantenint premuda la tecla Ctrl. A continuació, feu clic a Afegeix els objectius seleccionats al panell Planificador de moviment sense col·lisions.
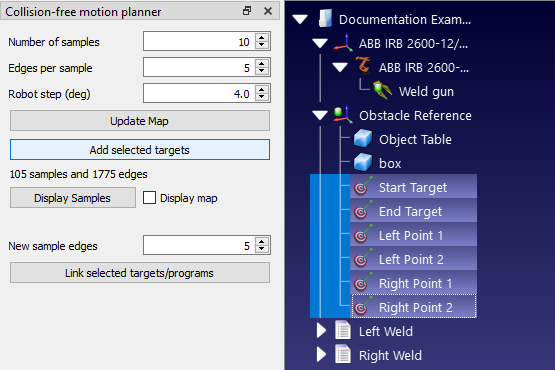
2.Simplement utilitzeu el mateix mètode per enllaçar objectius seleccionats o enllaçar programes seleccionats descrits a les seccions anteriors (Enllaça objectius i Enllaça programes). Qualsevol objectiu que encara no estigui present al mapa de ruta s'afegirà automàticament.


