Consells i bones pràctiques
El planificador de moviments és fàcil d'utilitzar, però hi ha algunes bones pràctiques que milloraran el flux de treball de programació.
La fase de construcció pot trigar molt a executar-se. Això pot ser feixuc durant les primeres etapes de la programació, quan la disposició de la cel·la robòtica està canviant constantment. Cada vegada que s'afegeix un objecte a l'espai de treball o se'n mou un, cal tornar a generar tot el mapa de ruta.
Per reduir el temps d'espera que es dedica a generar el mapa de ruta, és una bona idea utilitzar paràmetres més petits al principi.
Per exemple, normalment es pot generar un mapa sense col·lisions amb el següent en 10-15 segons:
1.Nombre de mostres: 10.
2.Arestes per mostra: 5.
3.Pas del robot (deg): 4,0.
Això no produirà el moviment lliure de col·lisions més eficient, però permetrà modificar el disseny de la cel·la molt més ràpidament.
Un cop s'ha decidit la ubicació de tots els objectes de la cel·la, es pot generar un mapa més gran (p. ex., amb els paràmetres per defecte de 100, 25, 4,0).
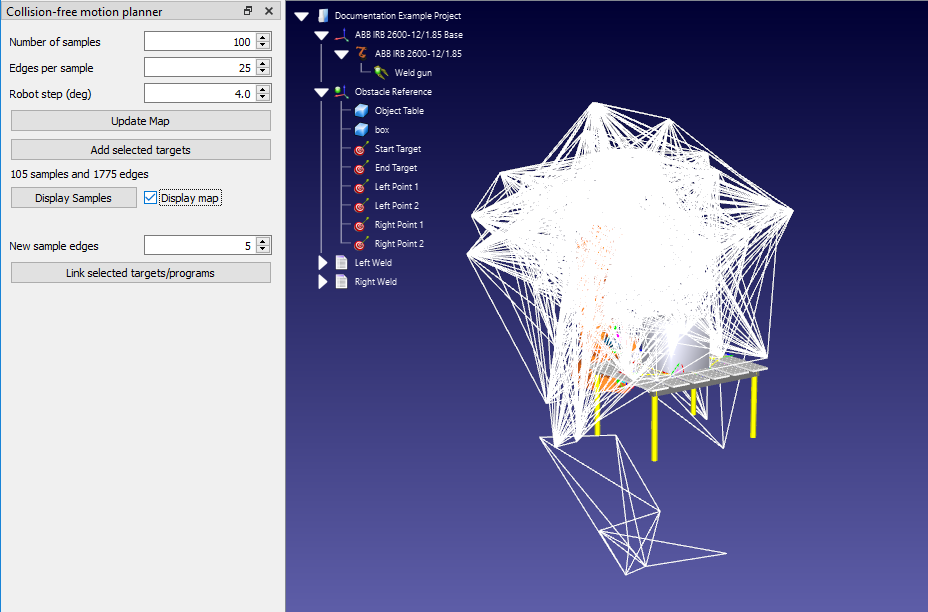
Finalment, abans de generar el programa del robot, pot ser una bona idea generar un mapa de ruta encara més gran (p. ex., amb els paràmetres 500, 50, 2,0). Això trigarà molt a generar-se, però produirà els moviments més eficients.
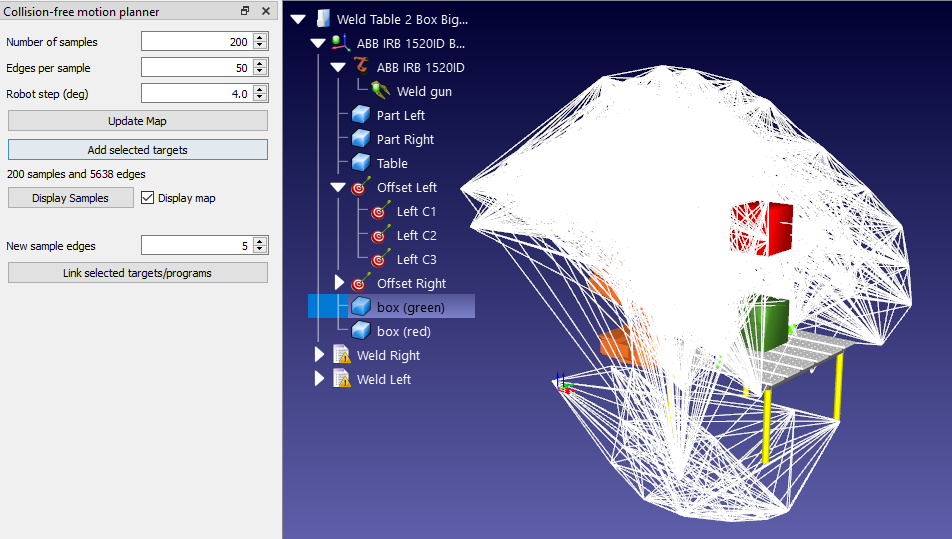
Establir els límits de les articulacions del robot (tal com es descriu a la secció anterior Constrain Joint Limits) té un doble benefici. En primer lloc, pot fer que la fase de construcció sigui més ràpida en alguns casos. En segon lloc, garanteix que el mapa de ruta contingui realment ubicacions que seran útils per al programa del robot. És fàcil oblidar aquest pas vital.
La detecció de col·lisions s'activa quan dos objectes xoquen. Podeu especificar la correlació entre cada objecte en moviment a la configuració del mapa de col·lisions. Reduir el nombre d'interaccions (marques de verificació verdes) accelerarà la comprovació de col·lisions.
El temps que es triga a calcular les trajectòries lliures de col·lisions depèn principalment del temps necessari per comprovar les col·lisions. Per tant, hauríeu de seguir les bones pràctiques per a una comprovació de col·lisions més ràpida, descrites a la secció de detecció de col·lisions. Entre altres coses, podeu augmentar el pas del robot per a la comprovació de col·lisions, limitar els límits de les articulacions o simplificar la geometria 3D per accelerar la comprovació de col·lisions.
El terme "evitació de col·lisions" suggereix que el planificador de moviments evitarà sempre les col·lisions en totes les situacions. Això és, sens dubte, cert en l'entorn de simulació. No obstant això, en el món real, el robot encara pot xocar amb objectes si s'hi acosta massa. Això sol ocórrer a causa de lleugeres diferències entre el robot simulat i el robot físic.
Un cas comú d'aquestes col·lisions és quan el robot "frega" el cantell d'un objecte en allunyar-se d'una tasca. Això normalment es pot evitar incloent un "desplaçament" (offset) al programa. Consulteu aquest article del blog per obtenir més informació sobre com utilitzar els desplaçaments de manera eficaç.
No totes les zones de l'espai de treball del robot són iguals. El robot tindrà més "abast" en algunes zones del seu espai de treball que en d'altres. A les zones amb un alt abast, el robot podrà accedir a punts des de moltes orientacions. A les zones amb un baix abast, el robot només podrà accedir a punts des d'una o dues orientacions.
De vegades, el planificador de moviments no trobarà una trajectòria entre dos objectius a l'espai de treball. Sovint, aquest problema es pot resoldre simplement augmentant el nombre de mostres al mapa de ruta, però no sempre.
Si el planificador de moviments no aconsegueix connectar objectius de manera continuada, assegureu-vos que la tasca es troba dins de la zona de l'espai de treball del robot amb més abast. Visualitzeu l'espai de treball del robot obrint el panell del robot (feu clic amb el botó dret al robot a l'arbre de l'estació i trieu Opcions) i seleccionant Mostra per a l'eina actual a la secció Espai de treball.


