Detecció de col·lisions
Seguiu aquests passos per comprovar de manera segura si un programa té col·lisions:
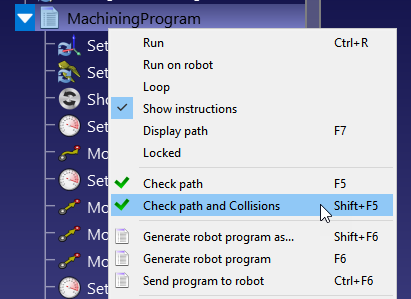
1.Feu clic amb el botó dret en un programa.
2.Seleccioneu Verifica la trajectòria i col·lisions (Shift+F5). Aquesta opció comprova ràpidament si la trajectòria és factible (igual que Verifica la trajectòria – F5) i després valida que no hi ha col·lisions.
Mapa de col·lisions
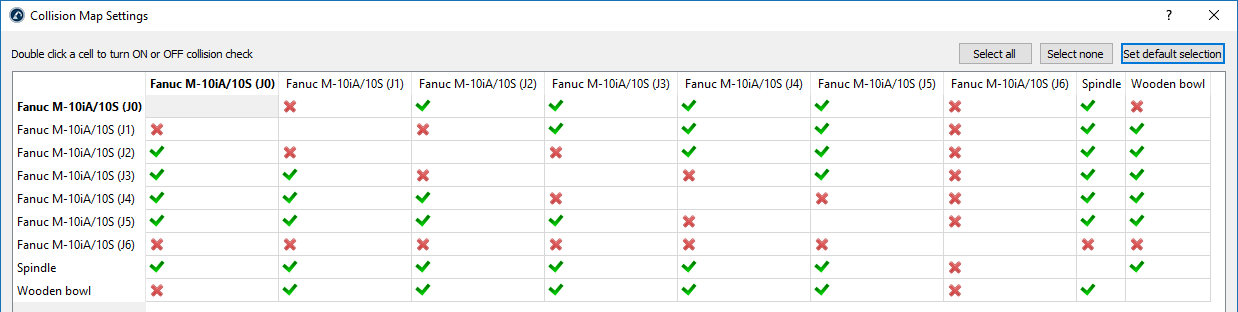
Podeu especificar si cal comprovar col·lisions entre qualsevol parell d'objectes.
Per defecte, RoboDK comprova les col·lisions entre tots els objectes en moviment de l'estació, incloent-hi tots els enllaços del robot, objectes i eines. Com a excepció, les articulacions consecutives del robot no es comproven per a detectar col·lisions, ja que sempre poden estar en contacte.
Detecció de col·lisions més ràpida
La velocitat de detecció de col·lisions depèn en gran mesura de molts factors.
1.El nombre de parells de comprovacions definits al mapa de col·lisions. Disposar d'un mapa de col·lisions amb menys comprovacions serà més ràpid.
2.El pas del robot utilitzat per a la comprovació de col·lisions. El pas de col·lisió es pot modificar al menú Eines→Opcions→Moviment. Els moviments lineals utilitzen el pas en mil·límetres i els moviments de les articulacions utilitzen el pas en graus. Un pas més gran proporcionarà una comprovació de col·lisions més ràpida, però el resultat pot ser menys precís.
3.Potència informàtica: més potència informàtica (CPU més ràpid) i més fils de processament us permetran tenir una comprovació de col·lisions més ràpida.
4.La complexitat dels fitxers 3D. Les geometries amb un nivell de detall més alt, com ara les àrees arrodonides, solen requerir més potència de càlcul. Simplificar aquestes geometries i reduir el nombre de triangles us ajudarà a accelerar la comprovació de col·lisions.
Hauríeu de tenir en compte les directrius següents per a una millor comprovació de col·lisions:
1.Trieu els formats STEP o IGES en lloc dels fitxers STL per a un millor rendiment i compatibilitat.
2.Simplifiqueu la geometria tant com sigui possible.
3.Utilitzeu l'Add-in per simplificar la malla (Simplify Mesh) per simplificar automàticament geometries complexes: https://robodk.com/addins.
4.Per identificar les característiques agrupades incorrectament, activeu les previsualitzacions de caixes de contenció a Eines ➔ Opcions ➔ Altres ➔ Dibuixa caixes de contenció (quan la comprovació de col·lisions estigui activada). Assegureu-vos que les caixes de contenció no englobin diversos elements separats.
5.Eviteu utilitzar la funció «Simplifica objecte…» que es troba a Eines → Opcions → Visualització. Consolida totes les superfícies en un sol element, la qual cosa resulta en una única caixa de contenció extensa, cosa que contradiu el punt anterior.
6.Tingueu objectes específics de col·lisió a l'entorn: dupliqueu objectes i elimineu les superfícies que no es puguin assolir, o importeu una versió amb geometries més senzilles (p. ex., envolupants convexes). Feu servir l'objecte original només amb finalitats visuals i excloeu-lo del mapa de col·lisions.
7.Utilitzant l'API, actualitzeu dinàmicament el mapa de col·lisions o configureu els elements com a invisibles quan no hagin de formar part de la detecció de col·lisions.


