Evitació de col·lisions per a mecanitzat robotitzat
Podeu habilitar l'evitació automàtica de col·lisions per als projectes de mecanitzat robotitzat. RoboDK girarà automàticament l'eina per trobar una trajectòria sense col·lisions.
Consell: El càlcul de la detecció de col·lisions per a una trajectòria de mecanitzat robotitzat pot trigar molt de temps. Assegureu-vos d'estrenyir correctament el mapa de col·lisions per ajudar a accelerar el procés de detecció i evitació de col·lisions.
Seguiu aquests passos per activar la comprovació automàtica de col·lisions i l'evitació de col·lisions per a projectes de mecanitzat robotitzat:
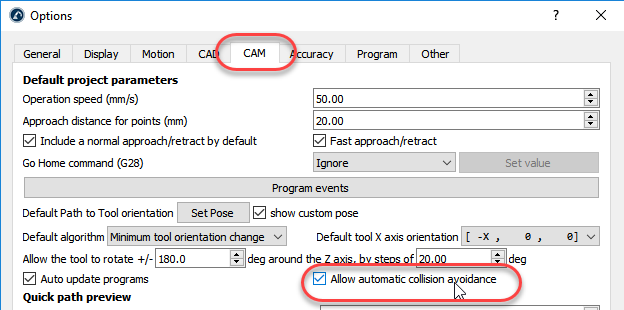
1.Seleccioneu Eines→Opcions→CAM
2.Marqueu Permetre l'evitació automàtica de col·lisions
3.Feu doble clic al vostre projecte de mecanitzat robotitzat, d'impressió 3D, de seguiment de corbes o de seguiment de punts.
4.Marqueu Evita col·lisions: això activarà l'evitació automàtica de col·lisions canviant l'orientació de l'eina al voltant de l'eix Z, tal com es descriu als paràmetres d'optimització.
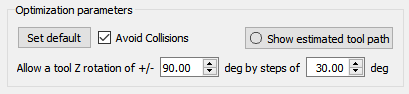
Important: Aquesta opció intentarà evitar automàticament les col·lisions girant l'eina al voltant de l'eix Z. Assegureu-vos que la fresa de l'eina no estigui configurada per comprovar col·lisions amb la peça. Si voleu comprovar col·lisions entre el portaeines i la peça, potser haureu de dividir el capçal en dues eines (una per a la detecció de col·lisions i una altra amb informació addicional de visualització, com ara la fresa).


