Generar mapa de ruta
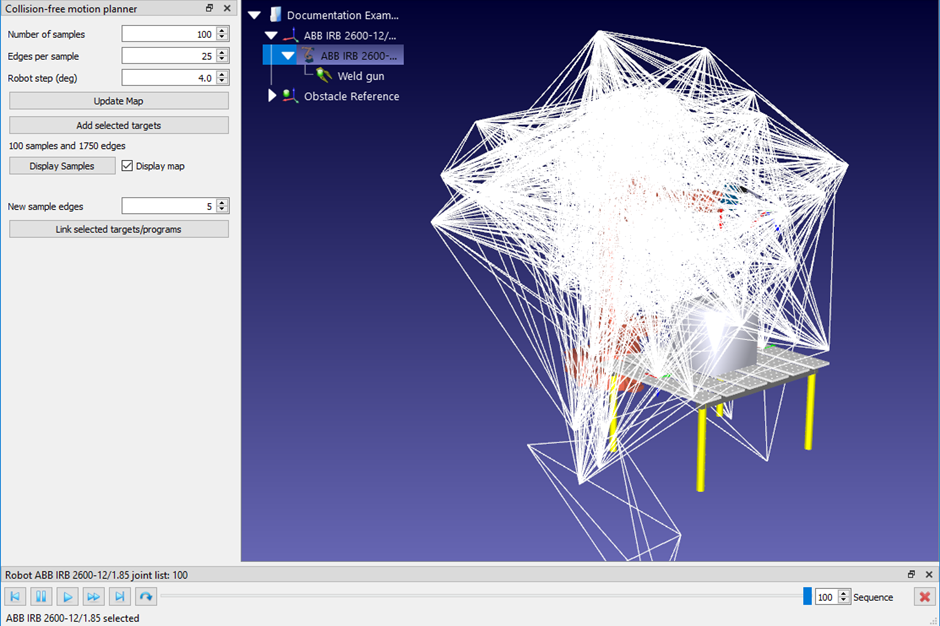
La "fase de construcció" del planificador de moviment s'aconsegueix mitjançant el següent procés, que genera un mapa de ruta de l'espai de treball del robot:
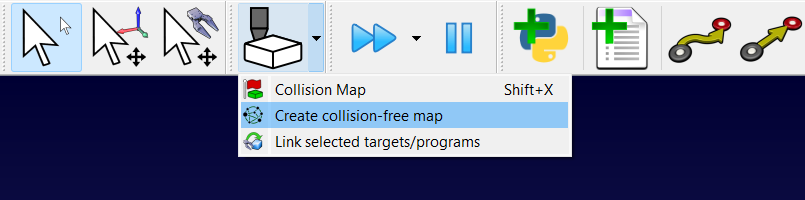
1.Obreu el panell Planificador de moviment sense col·lisions anant al menú Utilitats➔Planificador de moviment sense col·lisions➔Crea un mapa sense col·lisions o fent clic a la petita fletxa al costat de Comprova les col·lisions a la barra d'eines i seleccioneu Crea un mapa sense col·lisions.
2.Introduïu nous paràmetres o manteniu els predeterminats.
3.Feu clic a Actualitza el mapa per generar el mapa de ruta.
L'algorisme PRM generarà aleshores un mapa de ruta utilitzant els paràmetres escollits. Quan hagi acabat, es pot visualitzar el mapa de ruta generat marcant la casella "Display Map". Si feu clic a "Display Samples", el robot es mourà per totes les mostres dins de l'espai de treball.