Mapa de col·lisions
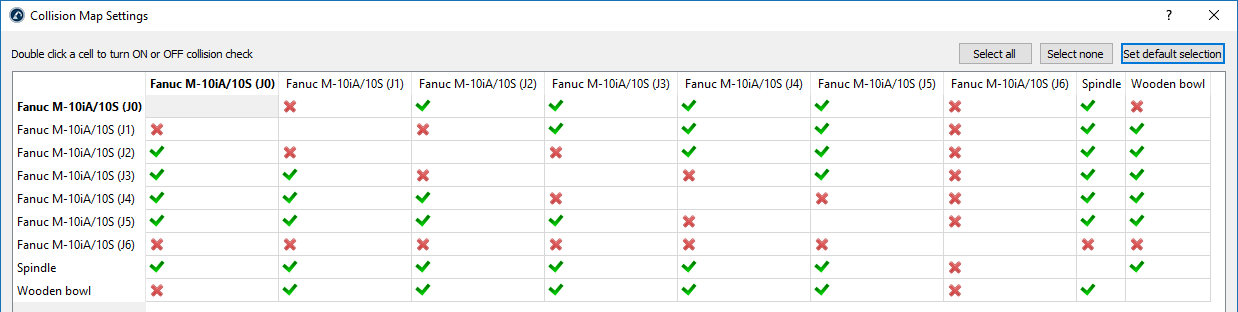
Podeu especificar si cal comprovar col·lisions entre qualsevol parell d'objectes.
Per defecte, RoboDK comprova les col·lisions entre tots els objectes en moviment de l'estació, incloent-hi tots els enllaços del robot, objectes i eines. Com a excepció, les articulacions consecutives del robot no es comproven per a detectar col·lisions, ja que sempre poden estar en contacte.
Consell: Feu doble clic a la casella de la diagonal per activar o desactivar la comprovació de col·lisions d'un objecte específic contra tots els altres objectes.
Consell: si la simulació es fa lenta a causa de la comprovació de col·lisions, pot ser millor reduir el nombre de comprovacions per utilitzar menys potència de processament per a la comprovació de col·lisions.