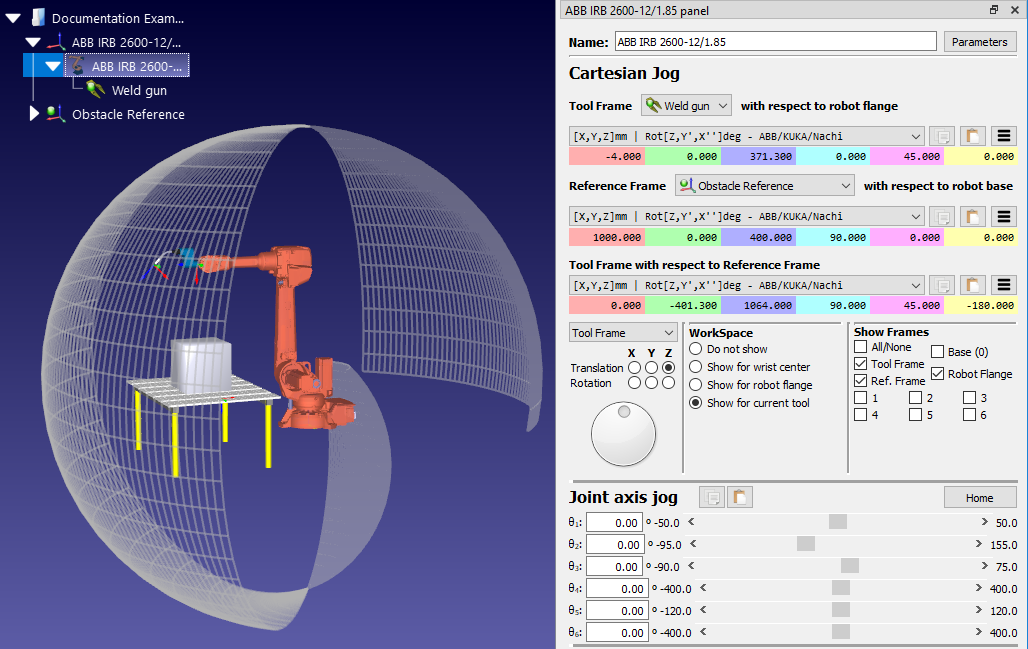
Restringiu els límits de les articulacions
És poc habitual que una tasca utilitzi tot l'espai de treball del robot. En crear un mapa PRM, sovint és una bona idea limitar els límits de les articulacions del robot. Això accelerarà el procés de generació del mapa i garanteix que els punts dins d'aquest mapa estiguin ubicats en el millor lloc.
Per als robots de 6 eixos, les dues articulacions que més sovint es restringeixen són:
1.Articulació 1 (l'articulació base): Restringir aquesta articulació impedeix que el robot es mogui massa lluny cap a qualsevol dels costats de l'espai de treball.
2.Articulació 3 (l'articulació del colze): Restringir aquesta articulació impedeix que el robot canviï entre les configuracions de colze alçat i colze baixat.
Canvieu els límits de les articulacions seguint el procés següent:
1.Feu clic amb el botó dret a la icona del model de robot a l'arbre de l'estació (p. ex., ABB IRB 2600-12/1.85) i seleccioneu Opcions… per obrir el panell del robot. Alternativament, només cal que feu doble clic al nom del robot a l'arbre de l'estació.
2.A la secció Desplaçament per eix de l'articulació, desplaceu els lliscadors de les articulacions del robot que vulgueu restringir (p. ex., θ1 i θ3) per trobar on voleu que estiguin els límits inferiors de les articulacions.
3.Feu doble clic en qualsevol dels límits inferiors de les articulacions dins del Desplaçament per eix de l'articulació. Per exemple, si el límit de l'articulació θ1 és actualment -180, feu doble clic al nombre -180. Això obrirà el panell Estableix els límits inferiors de les articulacions.
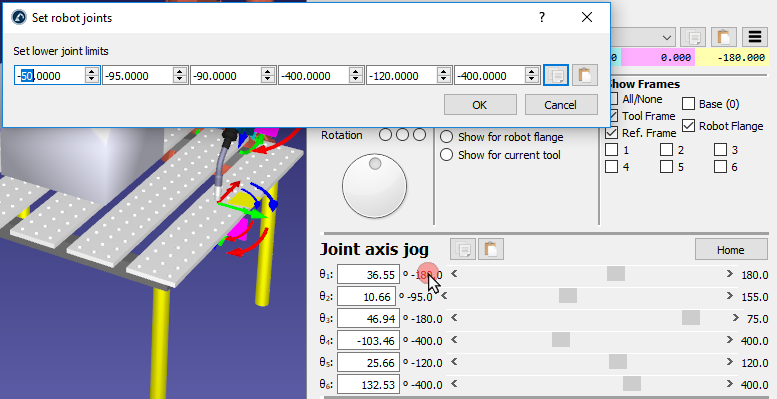
4.Establiu els límits inferiors de les articulacions a θ1 = -50 i θ3 = -90.
5.Canvieu els límits de les articulacions i feu clic a D'acord.
6.Seguint el mateix procés amb els límits superiors de les articulacions, establiu θ1 = 50.
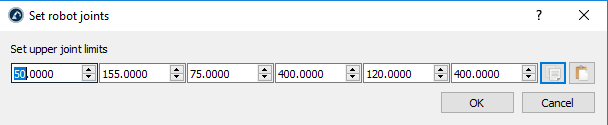
Es pot veure aquest canvi visualitzant l'espai de treball assolible del robot. Mostreu l'espai de treball seleccionant l'opció «Mostra per a l'eina actual» a la secció «Espai de treball» del panell del robot. Només es mostrarà la part de l'espai de treball que ara és assolible amb els nous límits de les articulacions.