Calibratge mà-ull
El calibratge mà-ull és el procés de calibrar la posició de la càmera respecte a la brida o l'eina del robot.
RoboDK us permet simular el procés de calibratge mà-ull. Podeu utilitzar el mateix procediment per calibrar càmeres reals respecte a la brida o l'eina del robot.
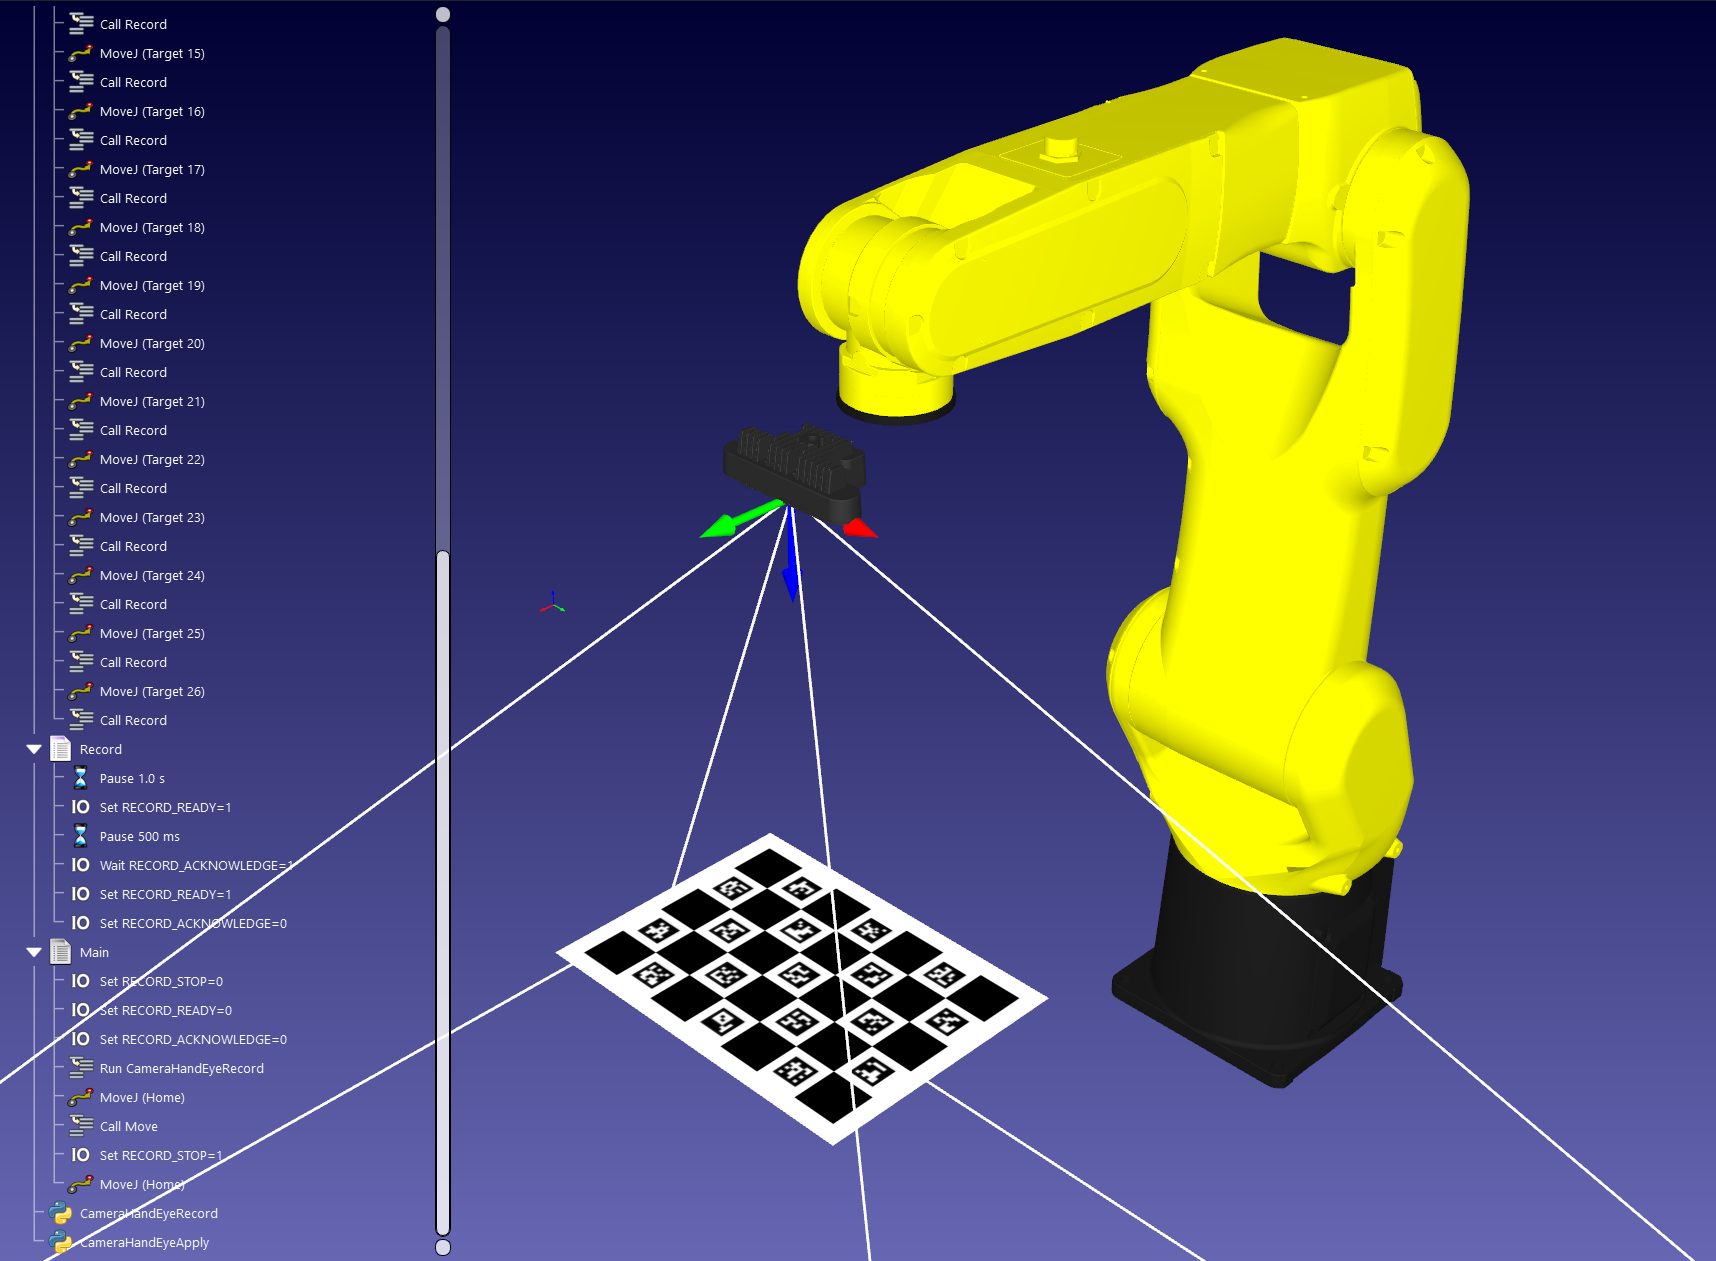
Podeu trobar un exemple totalment funcional a la secció d'exemples de l'API de RoboDK per a Python: https://robodk.com/doc/en/PythonAPI/examples.html#camera-hand-eye-calibration.


