Mecanitzat robotitzat a RoboDK
Un cop s'ha importat la trajectòria de mecanitzat robotitzat a RoboDK, hauríeu de veure la trajectòria de l'eina de mecanitzat robotitzat adjunta al sistema de referència del motlle de la vostra estació RoboDK. A la secció Mold Settings, assegureu-vos de seleccionar el robot, el sistema de referència i l'eina correctes.
També podeu ajustar el valor dels moviments d'aproximació i de retracció abans i després de la trajectòria de tall. Un valor de 100 mm hauria de ser suficient en aquest exemple. Si hi ha risc de col·lisions, podeu augmentar-los tant com vulgueu dins de l'abast de treball del robot.
El següent pas és verificar si l'ordre en què s'executaran les seccions de la trajectòria és correcte seleccionant

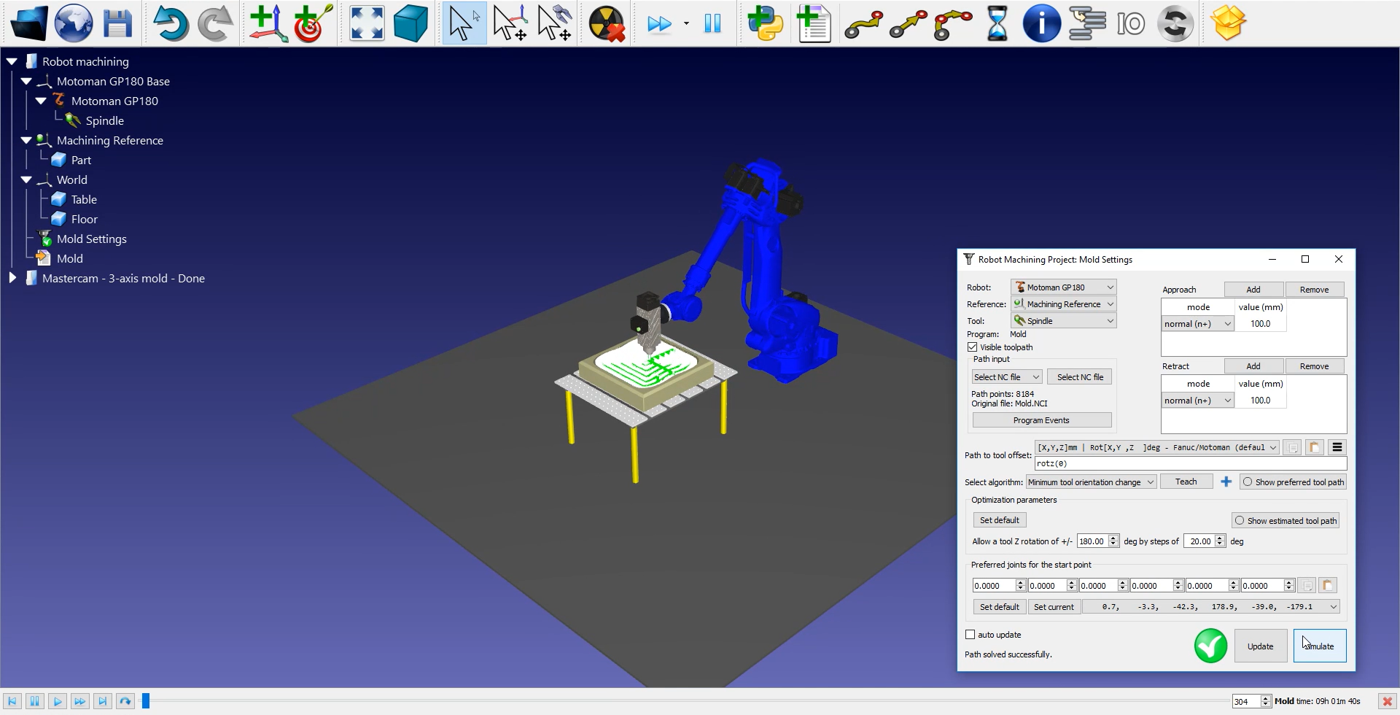
Seguiu aquests passos per ajustar l'orientació de l'eina:
1.Feu doble clic a la configuració del motlle de l'
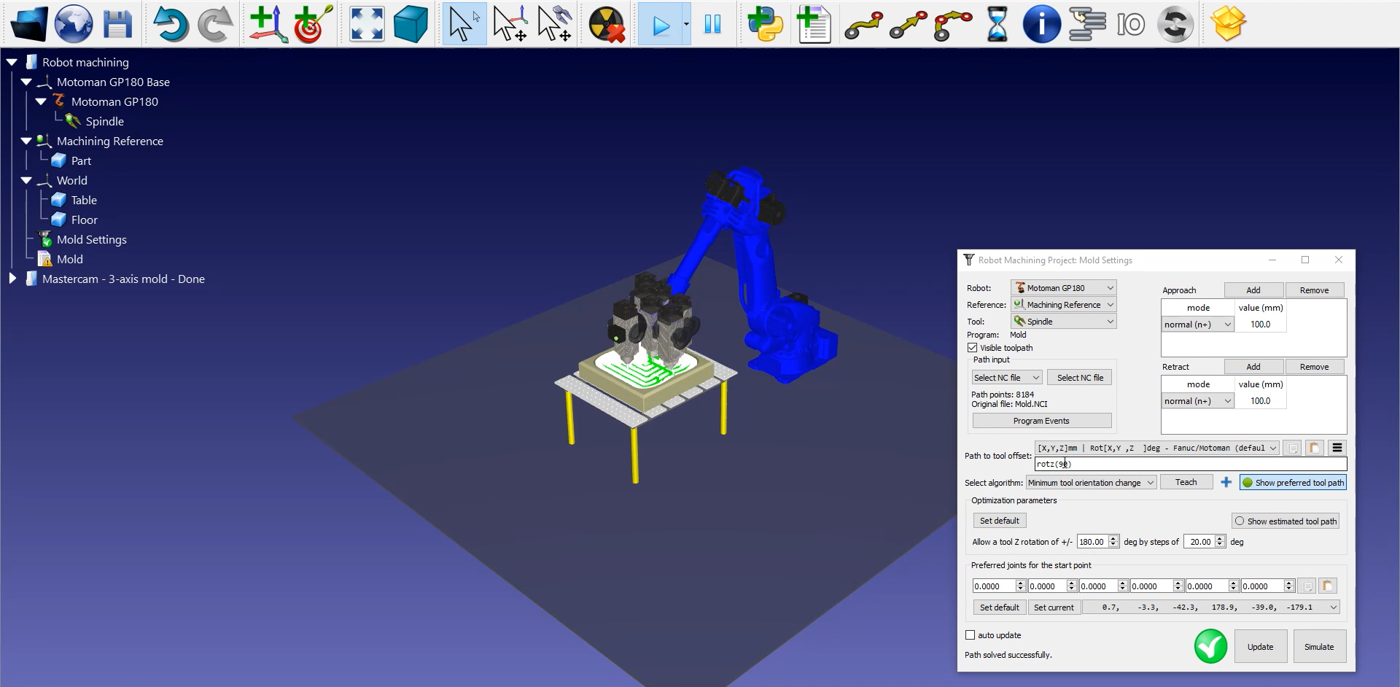
2.Seleccioneu Show preferred tool path. Algunes eines fantasma apareixeran tal com es mostra a la imatge següent. Aquestes representen la posició de la vostra eina al llarg de la trajectòria.
3.Modifiqueu el valor de rotz (0) fent girar la ruleta cap amunt fins als 90 graus. Veureu com el valor de rotz canvia i la posició de les eines fantasma també ho fa.
4.Seleccioneu Actualitza ➔Simula.
Per generar el programa del robot, assegureu-vos d'utilitzar el postprocessador correcte. Feu doble clic al robot Motoman GP180 i feu clic a Select Post Processor ➔Motoman.
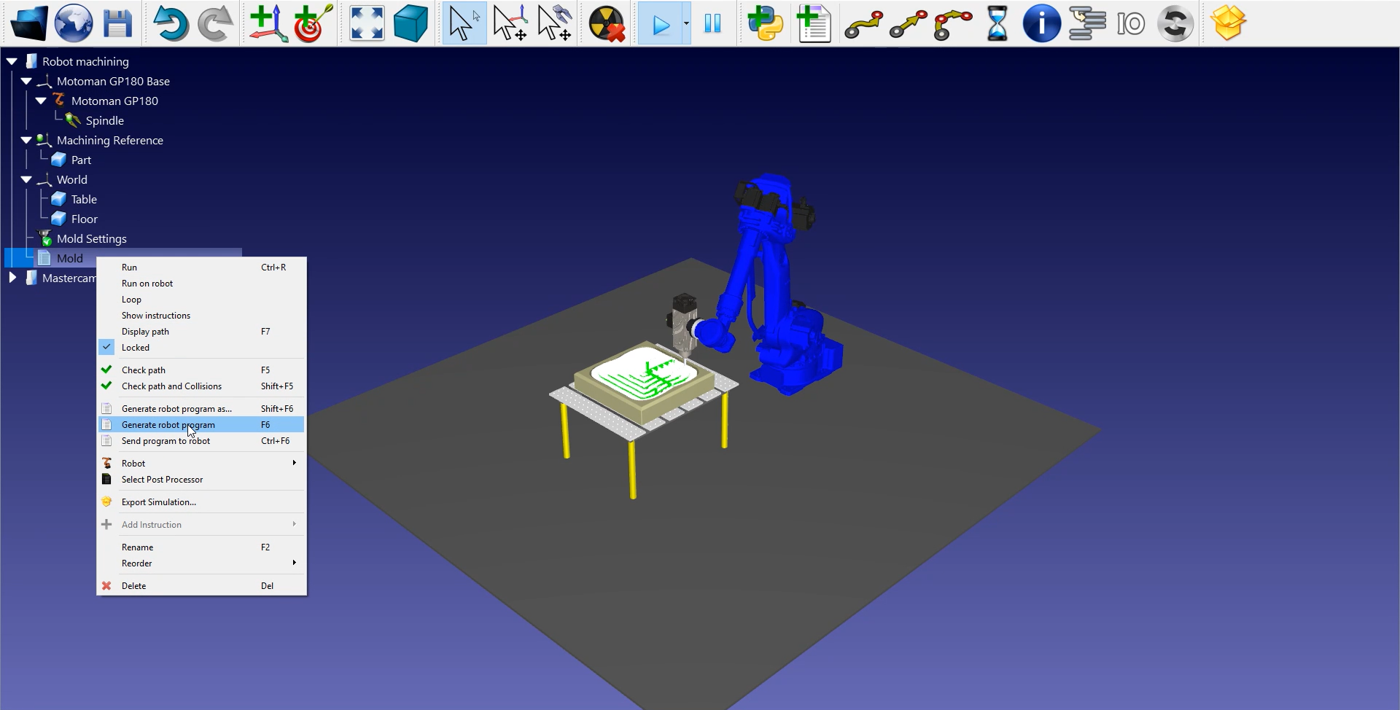
Finalment, feu clic amb el botó dret a
El fitxer Motoman JBI ja està a punt per transferir-se al controlador del vostre robot.