Personalitza l'orientació de l'eina
La majoria d'operacions de mecanitzat o fabricació impliquen una restricció de 5 eixos. Tot i que la posició de l'eina (TCP) i l'eix de tall estan definits, teniu un grau de llibertat addicional per definir-lo quan utilitzeu un braç de robot de 6 eixos. Aquest grau de llibertat us permet girar al voltant de l'eix de tall i evitar automàticament les singularitats i els límits dels eixos.
La manera més senzilla de personalitzar l'orientació de l'eina és seleccionant el botó "Ensenya" (Teach) al projecte de mecanitzat robotitzat. En seleccionar "Ensenya" (Teach), li esteu indicant a RoboDK que voleu seguir l'orientació actual de l'eina, de manera que la configuració s'ajustarà per correspondre amb aquesta orientació.
Seleccionant Mostra la trajectòria d'eina preferida, podem previsualitzar l'orientació de l'eina que el robot intenta seguir.
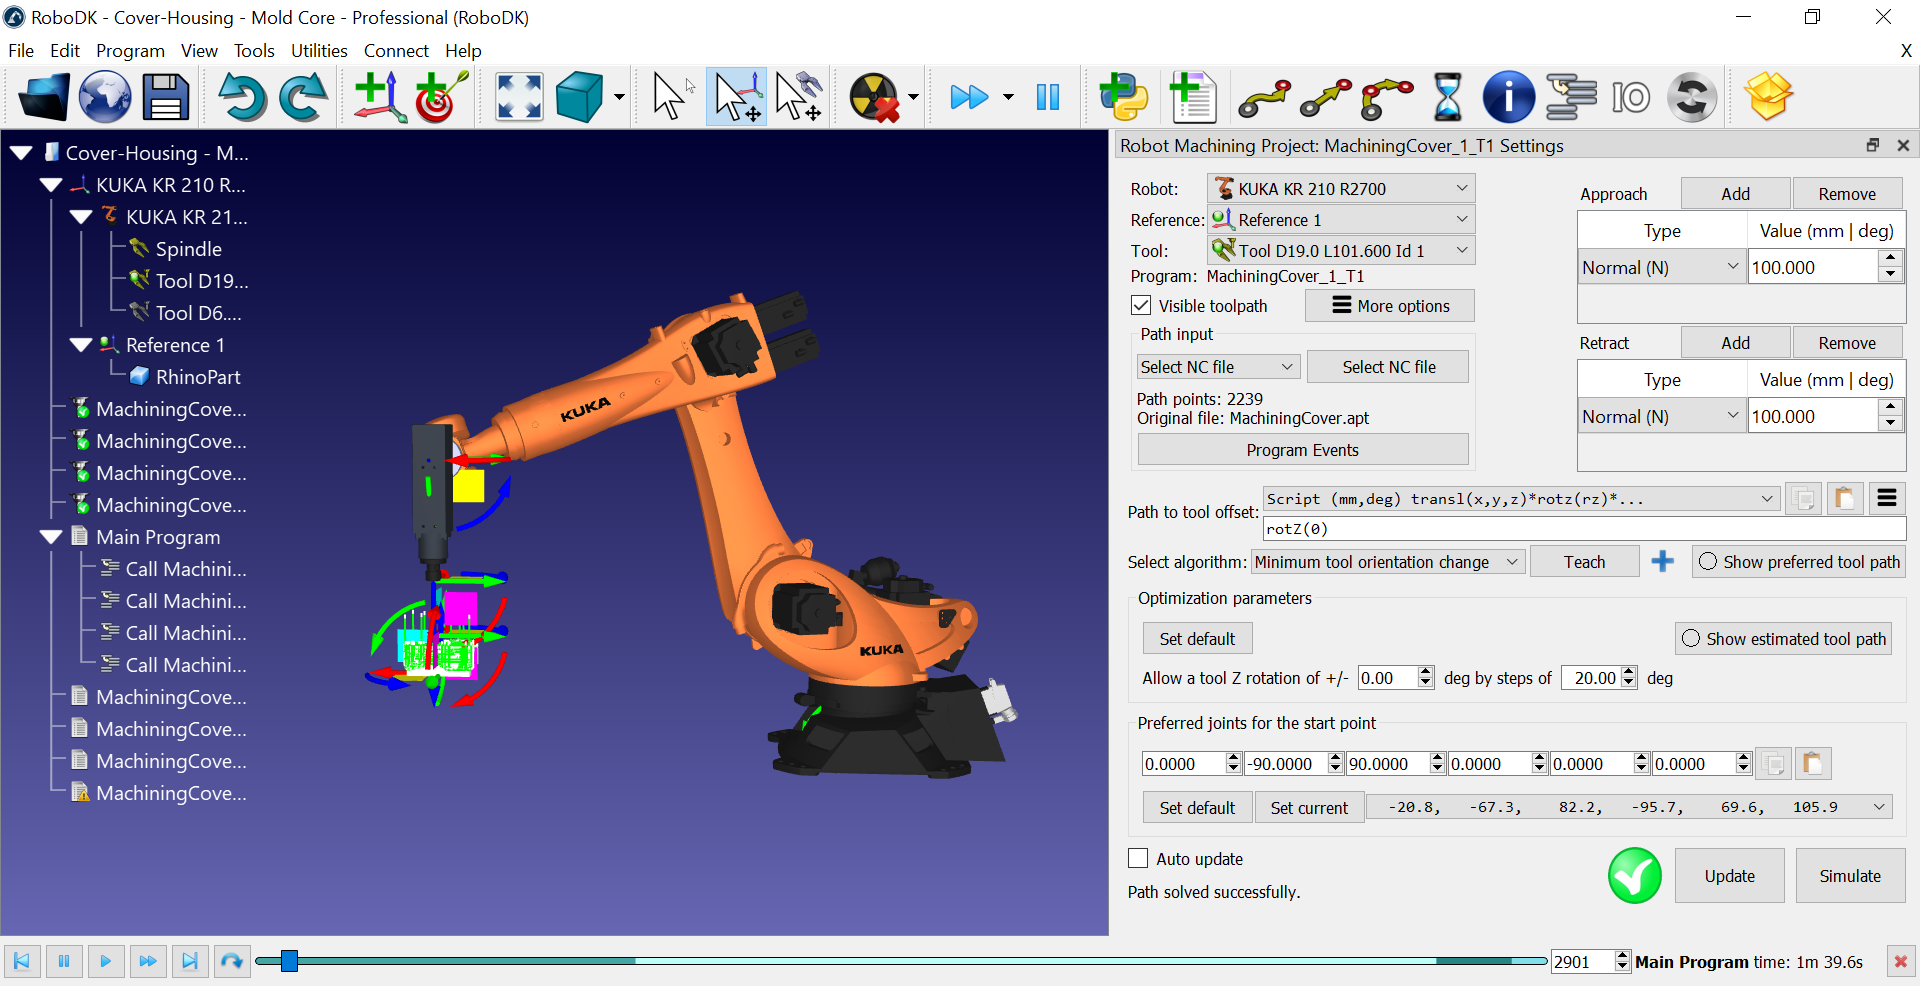
Podeu seleccionar Actualitzar i Simular per veure'n el resultat.
Els paràmetres d'optimització permeten que el robot canviï automàticament l'orientació de l'eina si no pot assolir l'orientació preferida. Aquest paràmetre és important si teniu una peça gran, si esteu treballant a prop d'una singularitat o a prop dels límits de l'espai de treball del robot. Si veieu una marca vermella, vol dir que el robot no pot realitzar l'operació.
Si seleccioneu Mostra la trajectòria de l'eina estimada, veureu en verd les posicions que són assolibles. Això us donarà una pista sobre com serà l'orientació per fer que la trajectòria sigui factible. Això significa que estem utilitzant el grau de llibertat addicional per evitar automàticament les singularitats del robot i els límits dels eixos.


