Tall amb robot a RoboDK
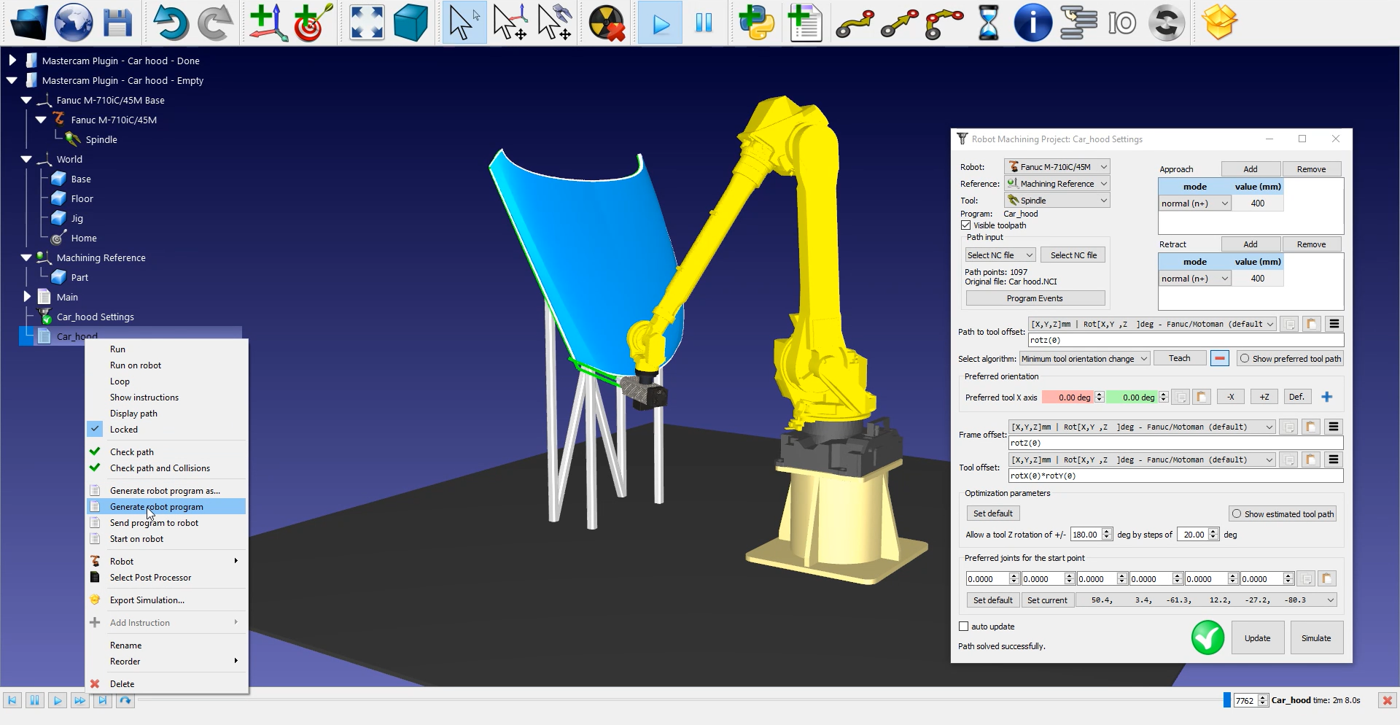
Un cop importada la trajectòria de tall del robot a RoboDK, hauríeu de veure la trajectòria de l'eina de tall adjunta a la referència del motlle de la vostra estació RoboDK. A Car hood Settings, assegureu-vos de seleccionar el robot, el sistema de referència i l'eina correctes.
També podeu ajustar el valor dels moviments d'aproximació i retracció abans i després de la trajectòria de tall. En aquest exemple, una aproximació/retracció de 400 mm hauria de ser segura. Aquests moviments són ara quatre vegades més llargs que els d'aproximació/retracció per defecte i ajudaran a evitar qualsevol col·lisió amb la peça.
També podeu ajustar l'orientació de la peça a la secció inferior del menú.
El següent pas és verificar si l'ordre en què s'executaran les seccions de la trajectòria és correcte seleccionant Car hood Settings ➔Update ➔Simulate. En aquest exemple no cal reajustar l'ordre.
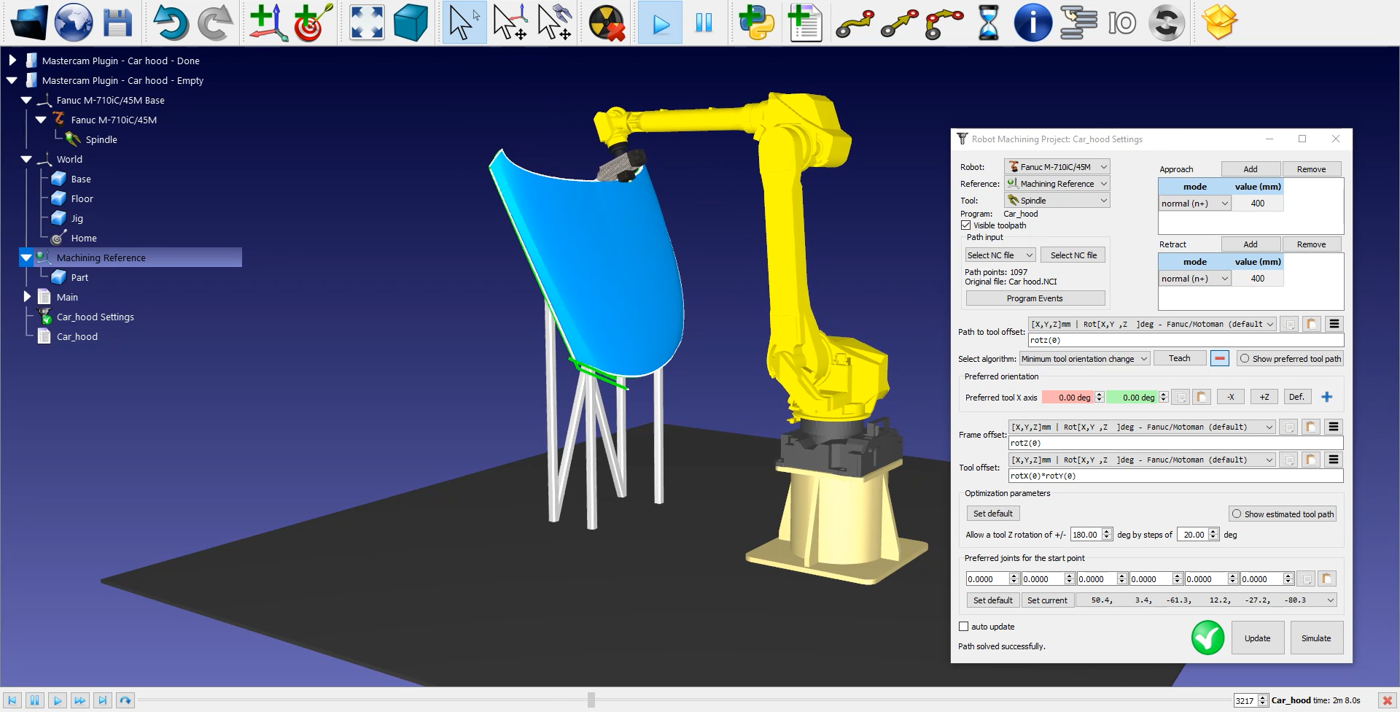
Per generar el programa del vostre robot, assegureu-vos d'utilitzar el postprocessador correcte. Feu doble clic al robot
Finalment, feu clic amb el botó dret a
Els fitxers Fanuc LS i/o TP ja estan a punt per ser transferits al controlador del vostre robot.