Trajectòria d'eina de tall a Mastercam
Obriu el vostre objecte 3D a Mastercam i inicieu la simulació de tall. Podeu veure que el programari ha ajustat l'orientació de l'eina per ajustar-la a la superfície de tall.
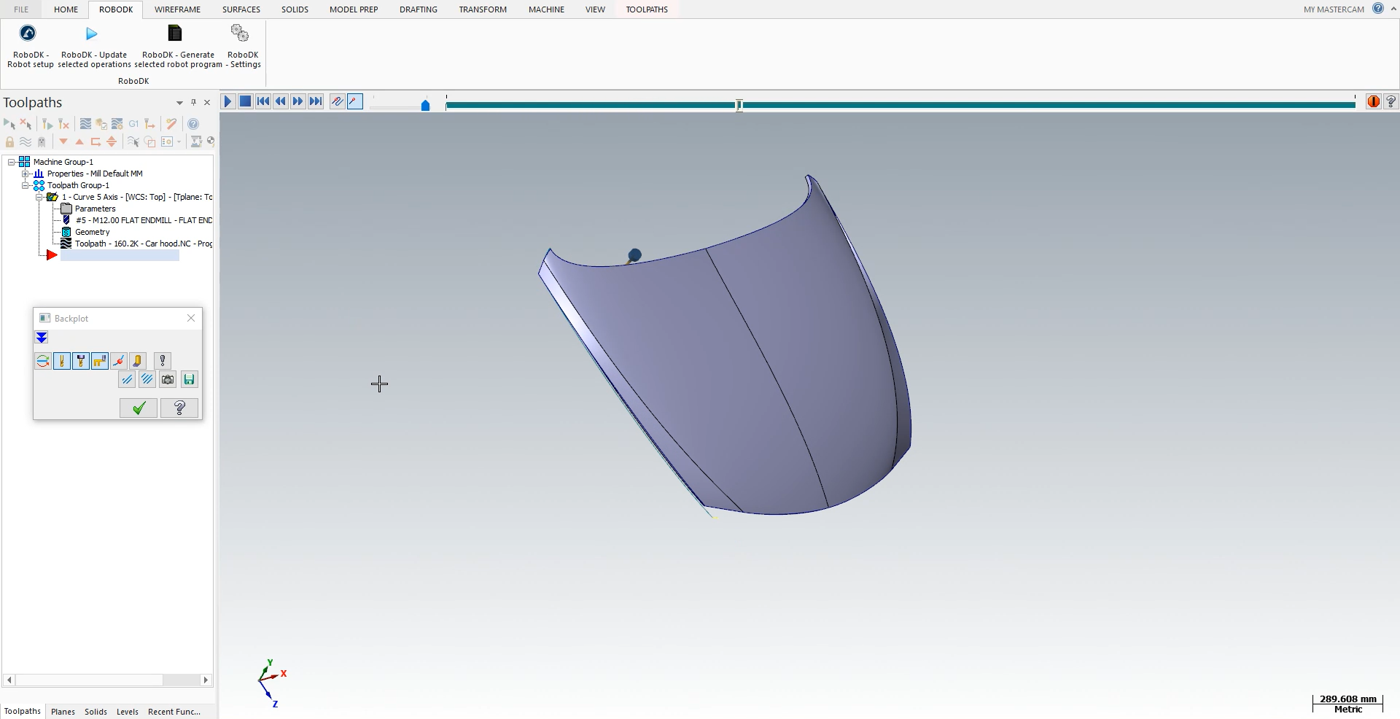
Seguiu els passos següents per carregar la vostra peça a RoboDK:
1.Seleccioneu la pestanya RoboDK i seleccioneu RoboDK – Configuració del robot.
2.Seleccioneu Carrega peça.
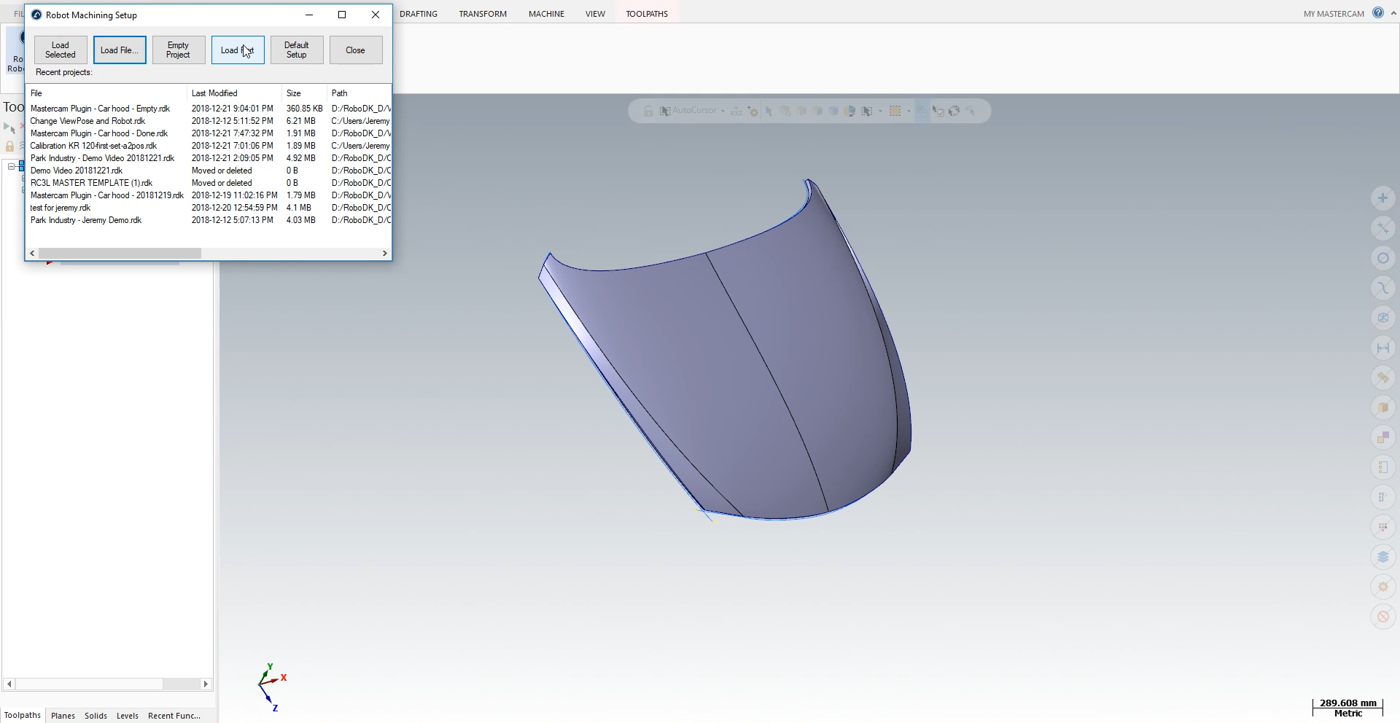
Hauríeu de veure la peça carregada al sistema de referència actiu (Referència de mecanitzat (Machining Reference)) al suport de l'estació de RoboDK.
Nota: Per importar la peça a la posició correcta, haureu de configurar la Referència de mecanitzat (Machining Reference) en una posició específica. Feu clic amb el botó dret a Referència de mecanitzat (Machining Reference) ➔Visible per mostrar el sistema de referència. Configureu l'origen en aquesta posició exacta a Mastercam quan creeu la peça. Quan importeu la peça, RoboDK farà coincidir l'origen de la peça amb l'origen de la Referència de mecanitzat (Machining Reference).
El següent pas és importar la trajectòria de tall des de Mastercam a RoboDK.
1.Seleccioneu la pestanya RoboDK a Mastercam.
2.Seleccioneu RoboDK – Actualitza les operacions seleccionades.
3.Aneu a RoboDK.


