Robot Cutting
Introducció
Aquest exemple us mostrarà com podeu utilitzar RoboDK per al mecanitzat robotitzat de 5 eixos amb el plug-in de Mastercam. En aquest exemple, l'objectiu és retallar el material sobrant al voltant del capó d'un cotxe utilitzant un robot Fanuc amb una eina de tall muntada en un capçal.
Amb el plug-in RoboDK per a Mastercam podeu configurar ràpidament projectes de mecanitzat robotitzat directament des de Mastercam a RoboDK. Aquest plug-in us permet programar més de 1.000 models de robots de més de 80 fabricants.
El plug-in RoboDK per a Mastercam és compatible amb NCI (arxius Mastercam nadius preprocessats) i arxius estàndard APT CLS i Codi G. El plug-in és gratuït si heu comprat una llicència de RoboDK.
Tall amb robot de 5 eixos
Per començar el projecte, heu de seleccionar l'exemple de tall de 5 eixos de RoboDK a la biblioteca predeterminada.
Configuració de RoboDK
Aquest exemple utilitza el robot Fanuc M-710iC/45M, una eina de tall muntada en un capçal i un fixador per subjectar el capó del cotxe.
Carregueu l'estació:
1.
2.Localitzeu l'exemple de tall de 5 eixos a la secció d'exemples de RoboDK:
C:/RoboDK/Examples/Plugin-Mastercam-5-Axis-Cutting.rdk.
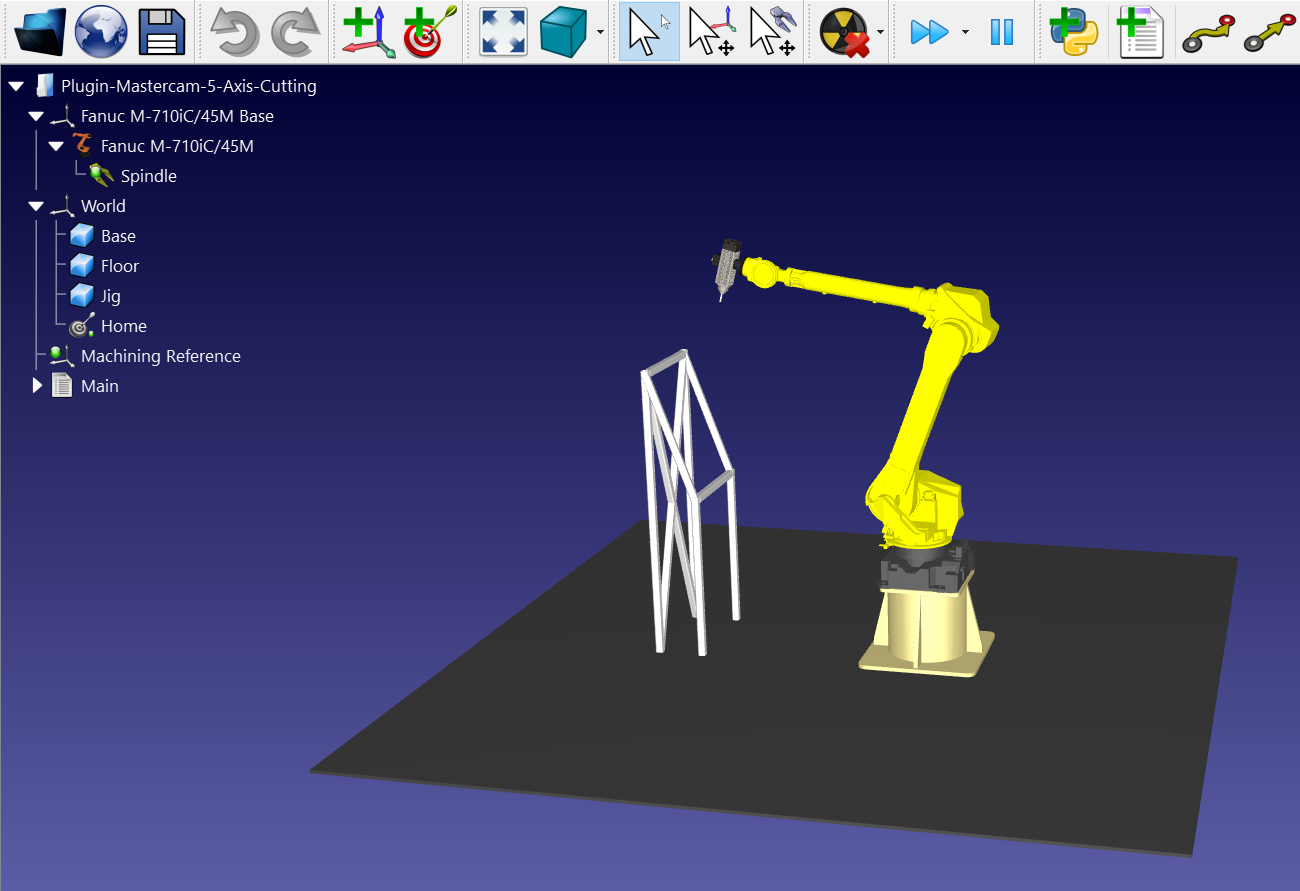
Ara que heu carregat l'estació, podeu obrir Mastercam i carregar el projecte C:/RoboDK/Other/Plugin-Mastercam/Examples/Car hood.mcam.
Trajectòria d'eina de tall a Mastercam
Obriu el vostre objecte 3D a Mastercam i inicieu la simulació de tall. Podeu veure que el programari ha ajustat l'orientació de l'eina per ajustar-la a la superfície de tall.
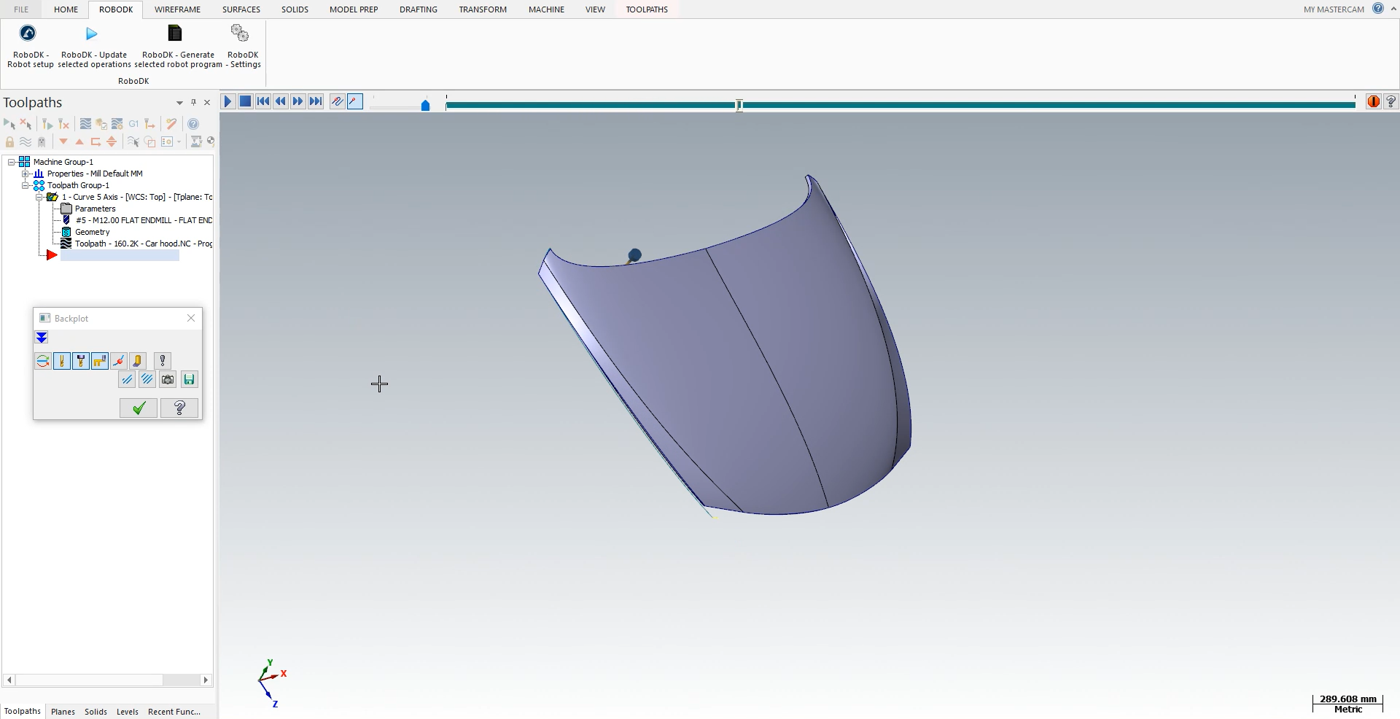
Seguiu els passos següents per carregar la vostra peça a RoboDK:
1.Seleccioneu la pestanya RoboDK i seleccioneu RoboDK – Configuració del robot.
2.Seleccioneu Carrega peça.
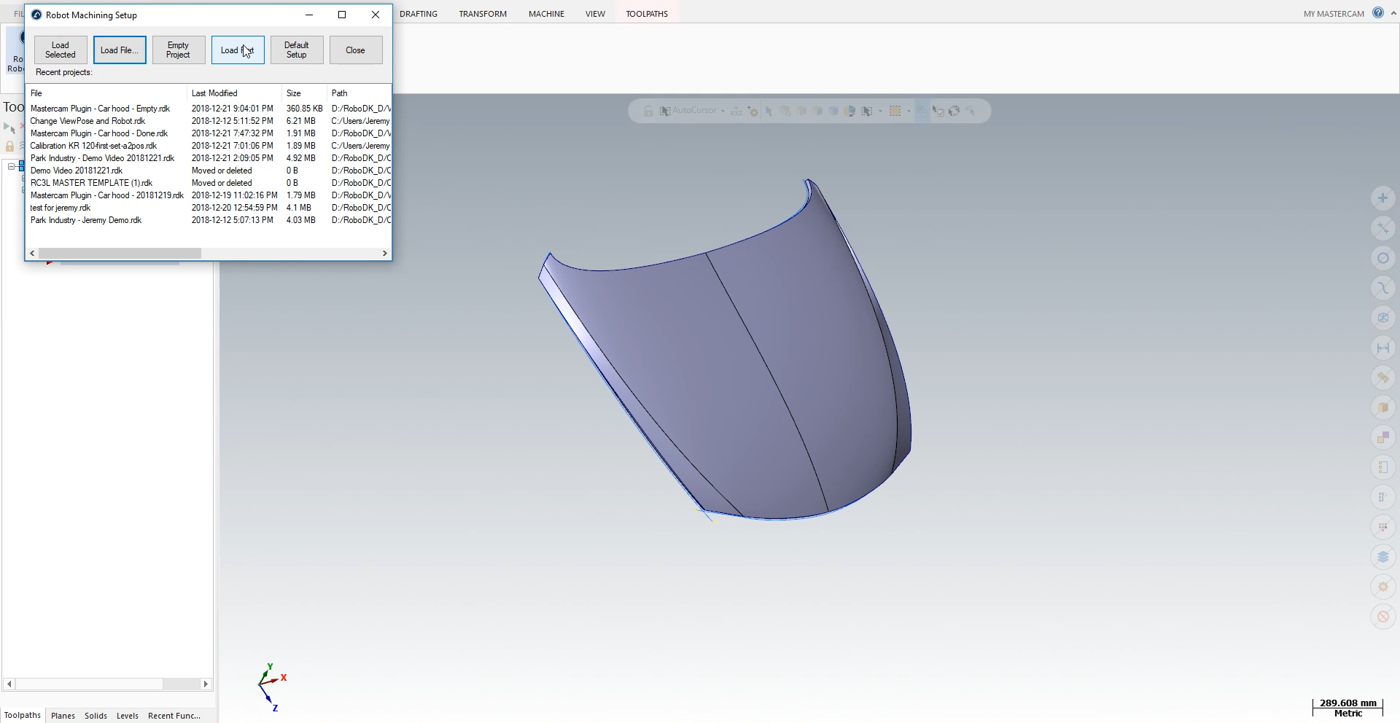
Hauríeu de veure la peça carregada al sistema de referència actiu (Referència de mecanitzat (Machining Reference)) al suport de l'estació de RoboDK.
El següent pas és importar la trajectòria de tall des de Mastercam a RoboDK.
1.Seleccioneu la pestanya RoboDK a Mastercam.
2.Seleccioneu RoboDK – Actualitza les operacions seleccionades.
3.Aneu a RoboDK.
Tall amb robot a RoboDK
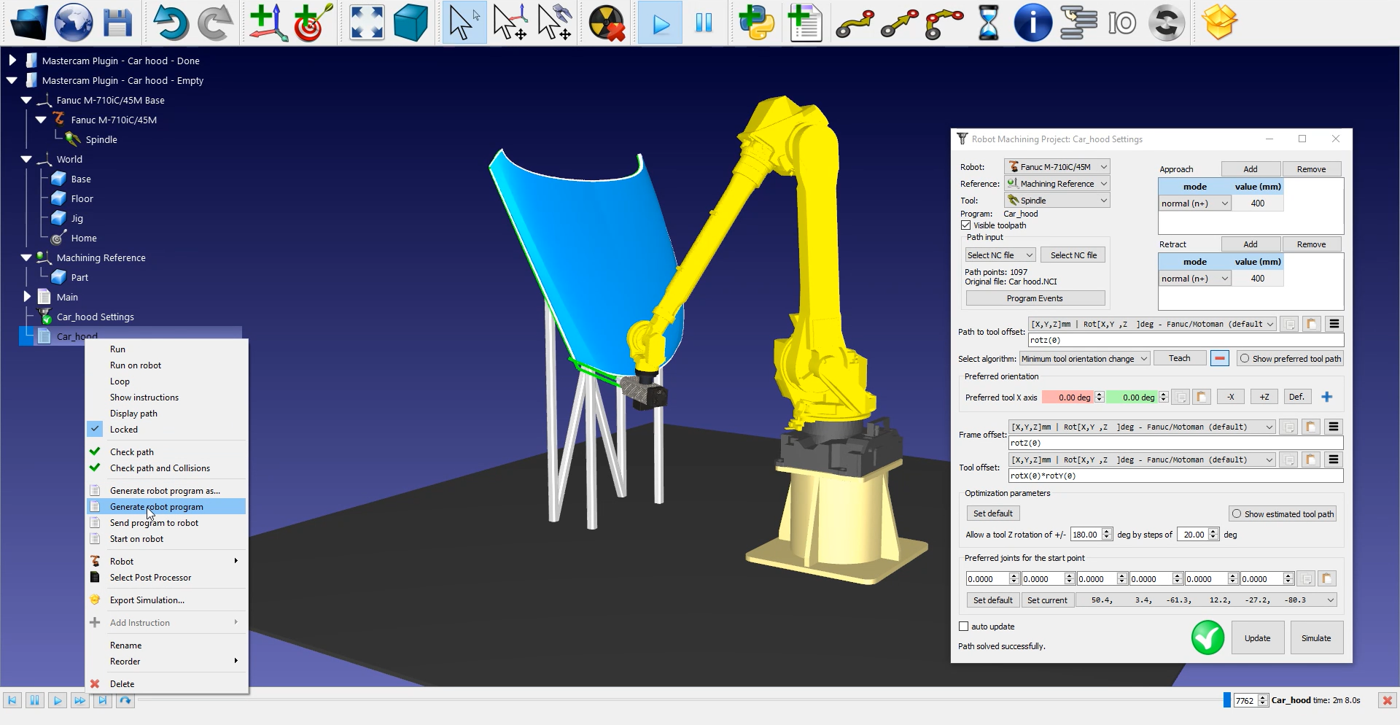
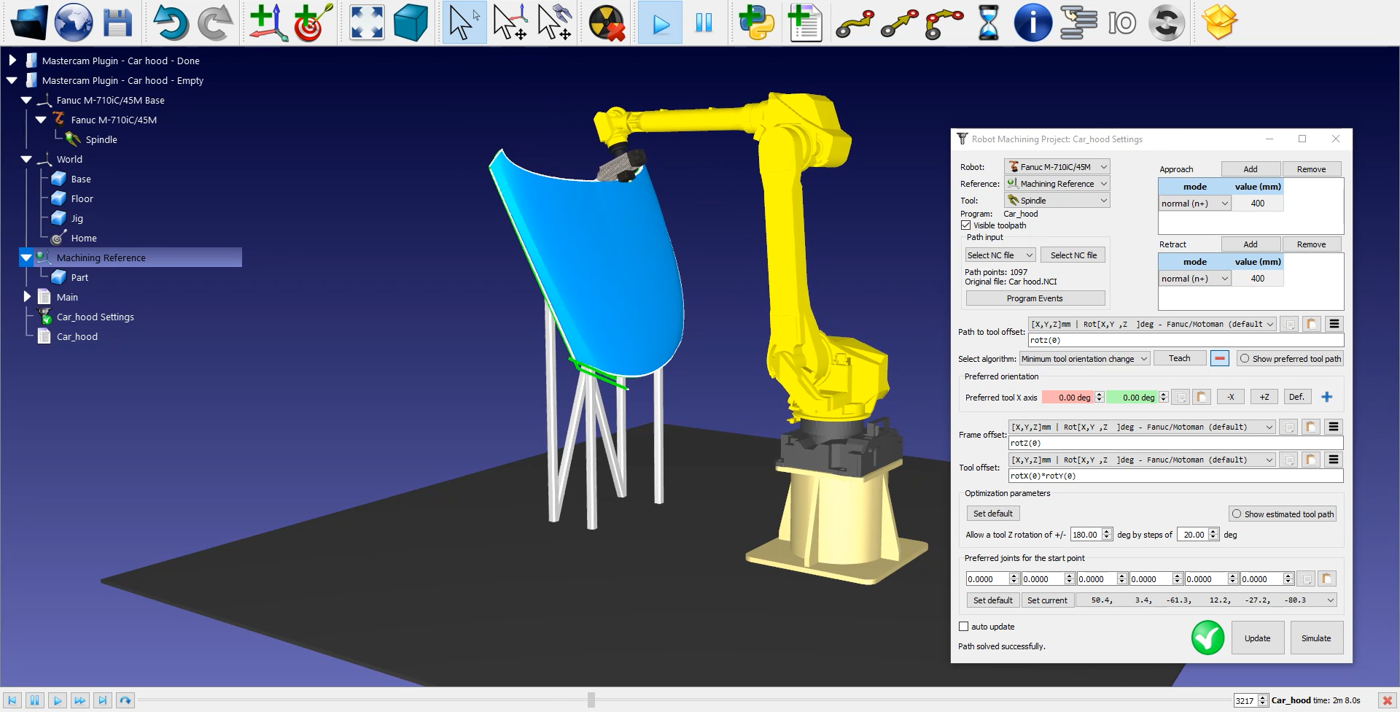
Un cop importada la trajectòria de tall del robot a RoboDK, hauríeu de veure la trajectòria de l'eina de tall adjunta a la referència del motlle de la vostra estació RoboDK. A Car hood Settings, assegureu-vos de seleccionar el robot, el sistema de referència i l'eina correctes.
També podeu ajustar el valor dels moviments d'aproximació i retracció abans i després de la trajectòria de tall. En aquest exemple, una aproximació/retracció de 400 mm hauria de ser segura. Aquests moviments són ara quatre vegades més llargs que els d'aproximació/retracció per defecte i ajudaran a evitar qualsevol col·lisió amb la peça.
També podeu ajustar l'orientació de la peça a la secció inferior del menú.
El següent pas és verificar si l'ordre en què s'executaran les seccions de la trajectòria és correcte seleccionant Car hood Settings ➔Update ➔Simulate. En aquest exemple no cal reajustar l'ordre.
Per generar el programa del vostre robot, assegureu-vos d'utilitzar el postprocessador correcte. Feu doble clic al robot
Finalment, feu clic amb el botó dret a
Els fitxers Fanuc LS i/o TP ja estan a punt per ser transferits al controlador del vostre robot.