Creeu el sistema de coordenades de mecanitzat robotitzat
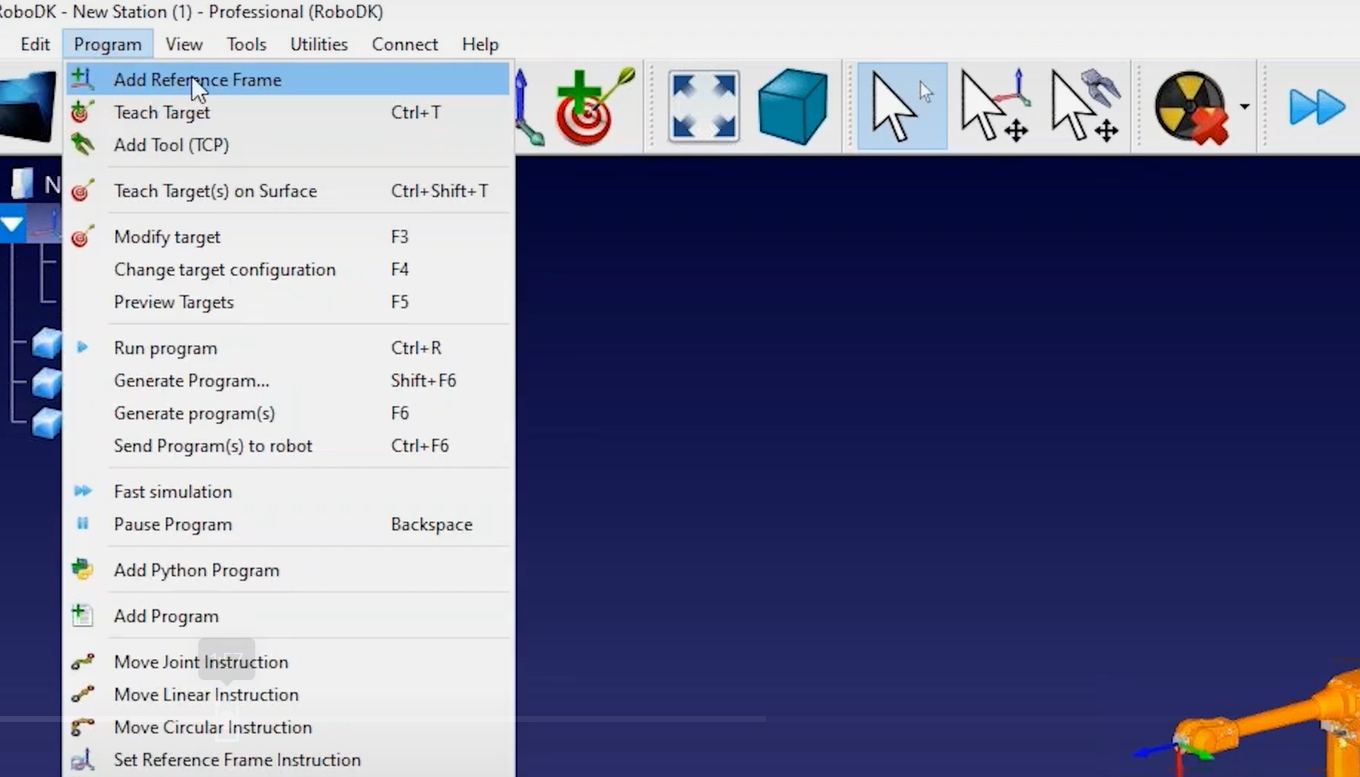
Podeu crear un nou sistema de coordenades per al vostre suport de mecanitzat robotitzat seleccionant el menú Programa i, a continuació, Afegir sistema de referència.
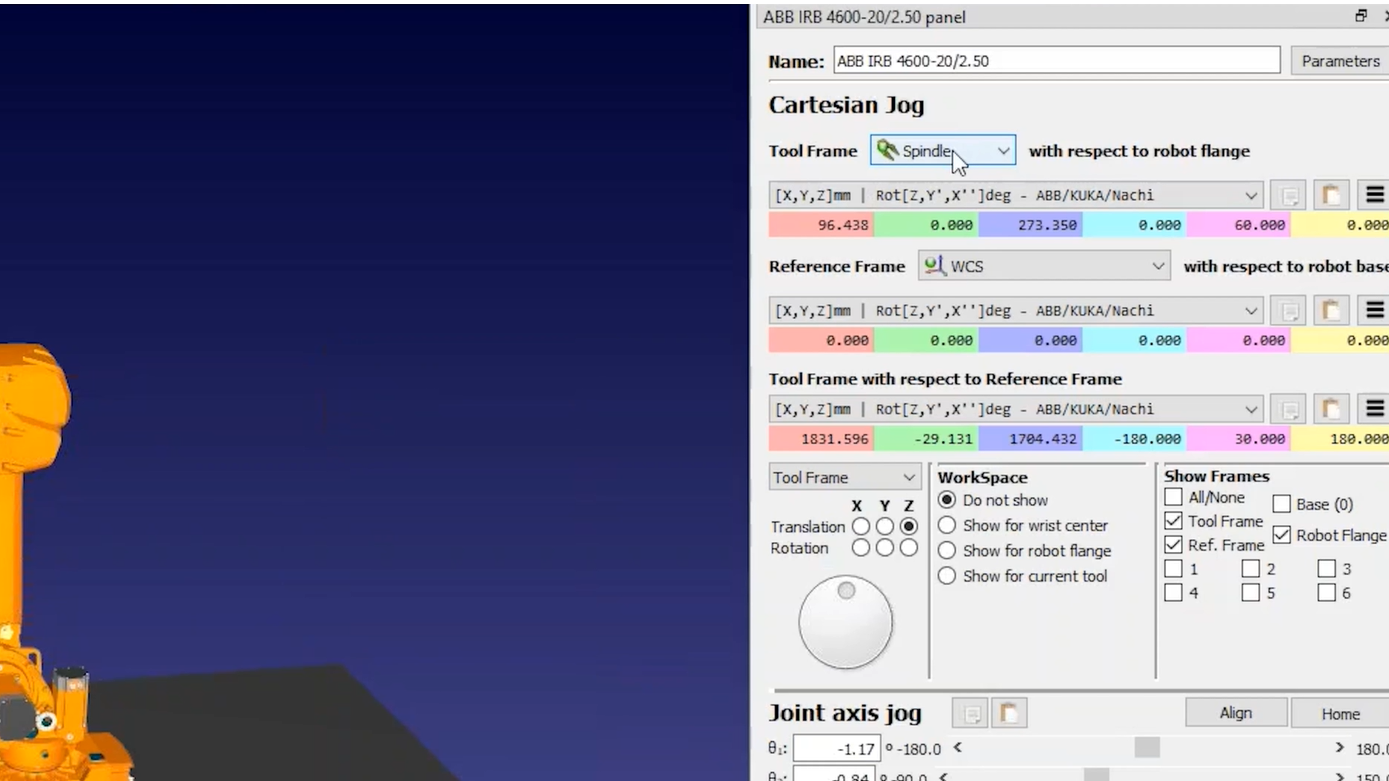
Seguiu aquests passos per definir correctament l'eina (TCP):
1.Podeu introduir les coordenades de l'eina si les teniu (podeu triar entre diferents formats d'orientació específics del fabricant per introduir la posa de l'eina).
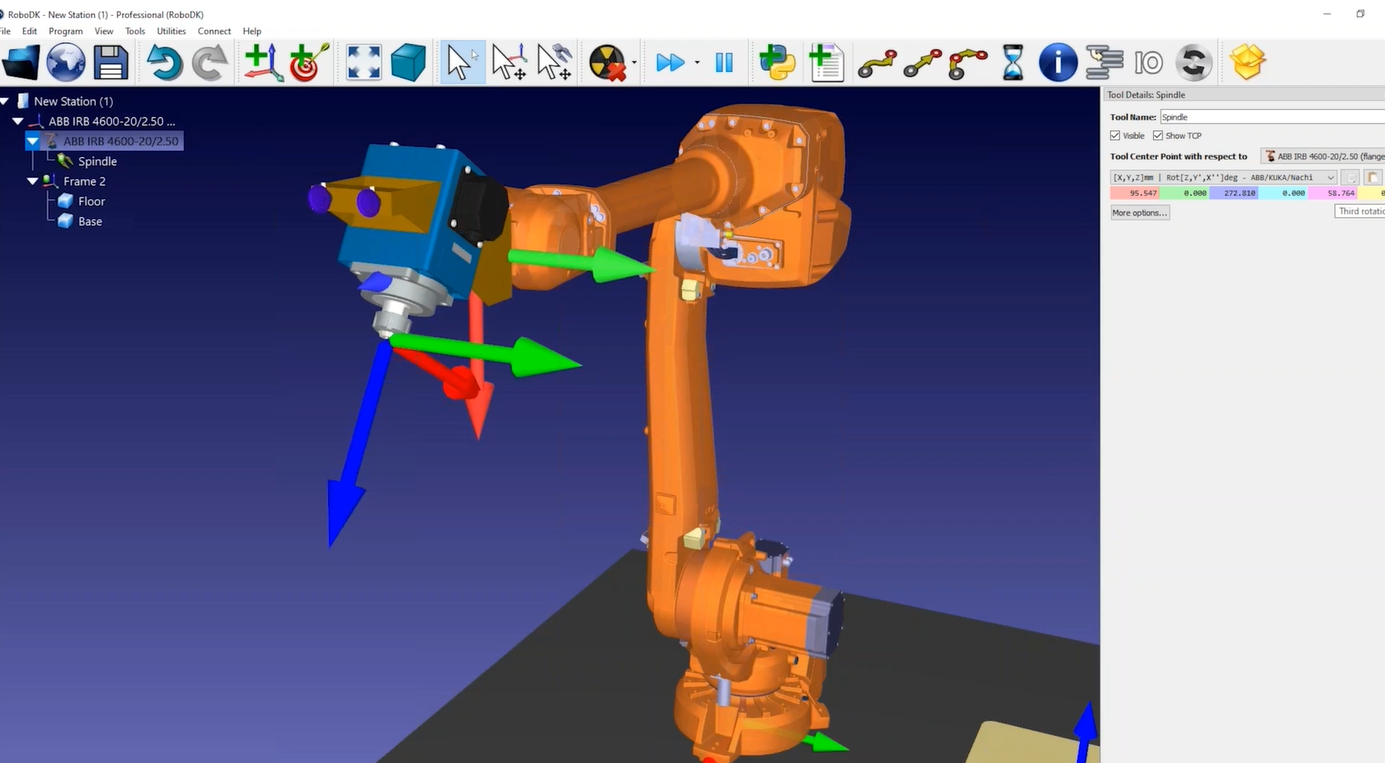
2.Mantenint premuda la tecla ALT, podeu moure el robot o qualsevol sistema de coordenades.
3.Mantenint premudes les tecles ALT i Shift podeu modificar la posició i l'orientació del TCP.
Seguiu aquests passos per afegir un altre sistema de coordenades que representi la referència de mecanitzat:
4.Seleccioneu el menú Programa i després Afegir sistema de referència.
5.Podeu canviar el nom dels elements a l'arbre prement la tecla F2 o fent clic amb el botó dret i seleccionant «Canvia el nom».
6.Si manteniu premuda la tecla ALT, podeu moure el sistema de coordenades on vulgueu si teniu l'oportunitat de triar on col·locareu la peça.
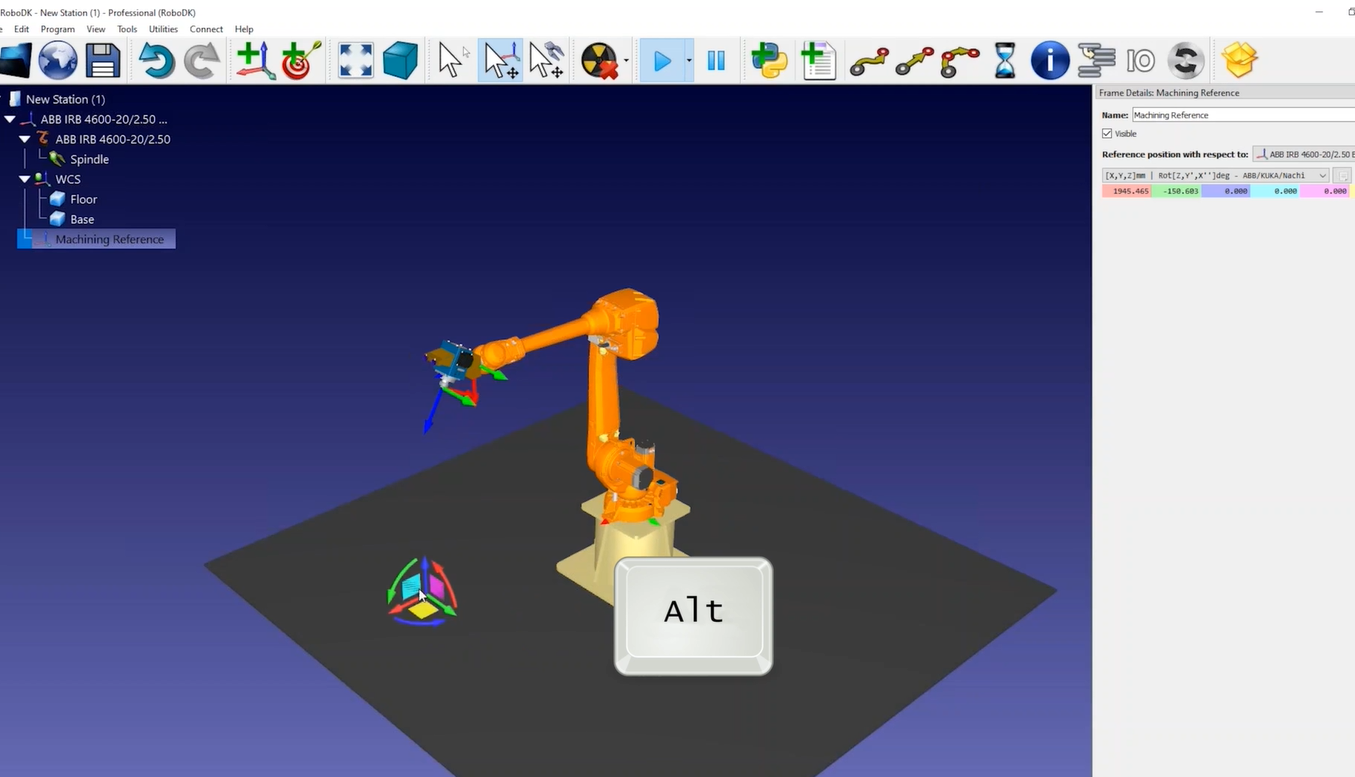
7.Podeu fer doble clic al robot per veure quina eina i quin sistema de coordenades esteu utilitzant. Per a una posició determinada del robot, els valors que veieu al panell del robot han de coincidir amb els mateixos valors que veieu al controlador del robot.
Seguiu aquests passos per desar la vostra cel·la de robot:
8.Un cop hàgiu construït la vostra cel·la de robot, la podeu desar com un sol fitxer RDK seleccionant Fitxer➔Desa l'estació. Això desarà tots els paràmetres, inclosos els models 3D, en un sol fitxer.
9.Carregueu el fitxer de la feina de mecanitzat a RoboDK i RoboDK hauria de crear automàticament un projecte de mecanitzat robotitzat per a cada operació de mecanitzat.
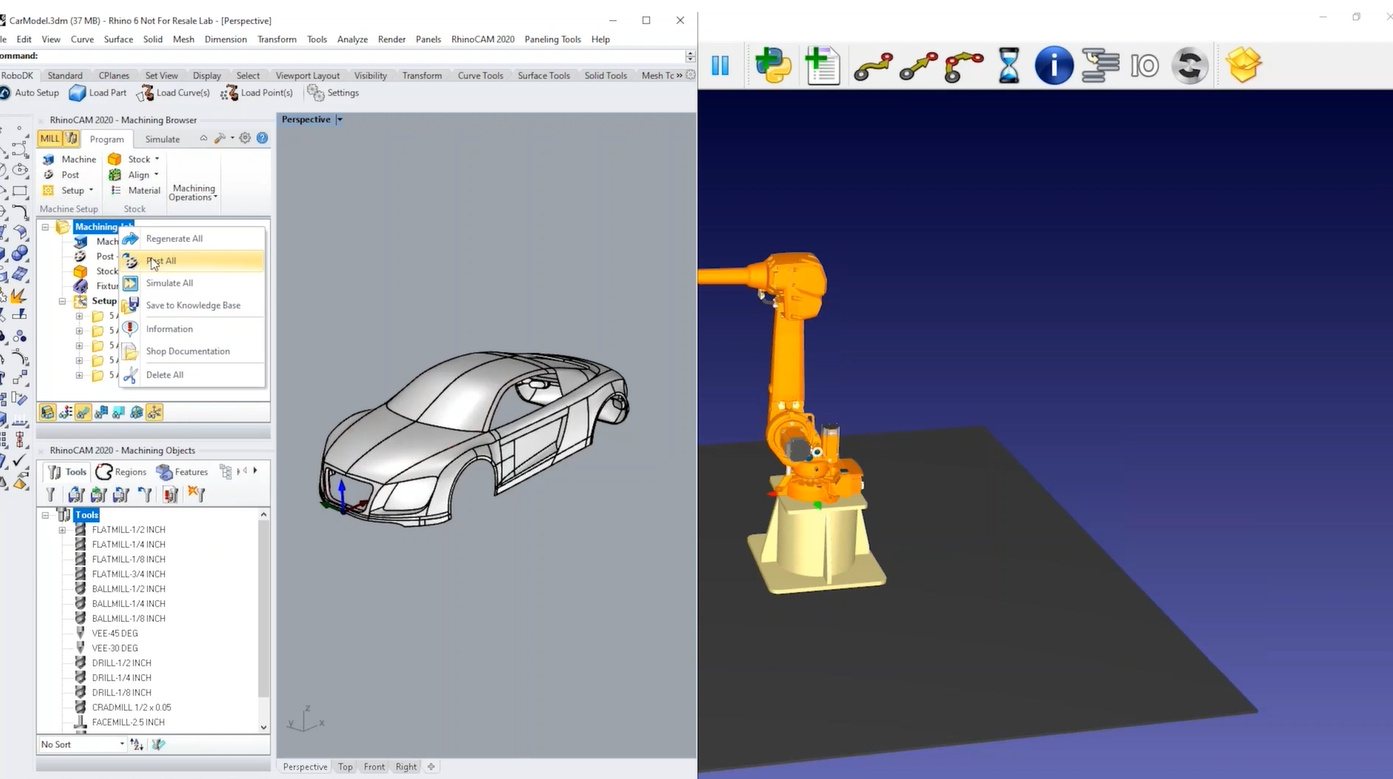
10.Podeu seleccionar Actualitzar per veure si RoboDK pot trobar una trajectòria viable utilitzant la configuració predeterminada. També podeu actualitzar totes les operacions de manera massiva.
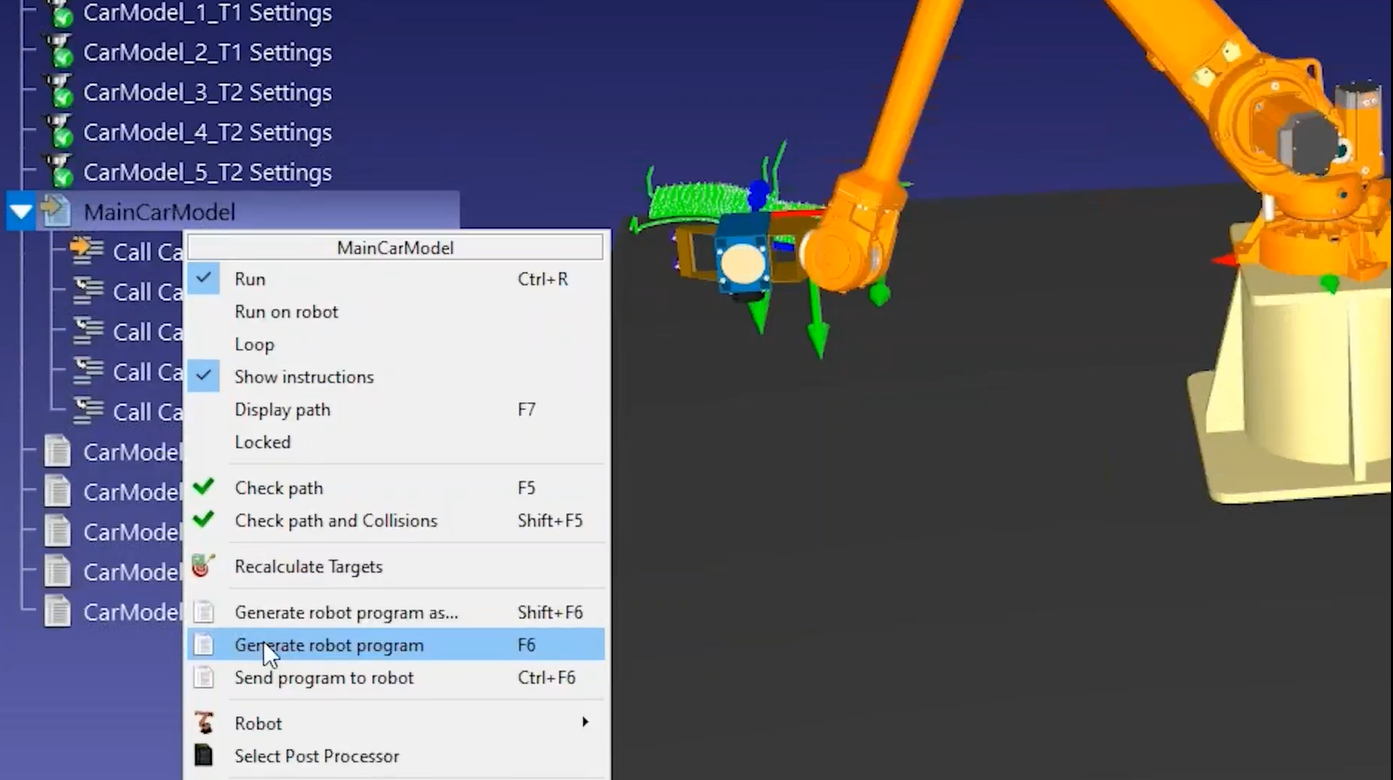
11.Un cop tingueu una simulació vàlida a RoboDK, podeu fer clic amb el botó dret al vostre programa i seleccionar Generar programa. Això generarà els fitxers que requereix el controlador del vostre robot.