Transicions segures entre treballs de mecanitzat robotitzat
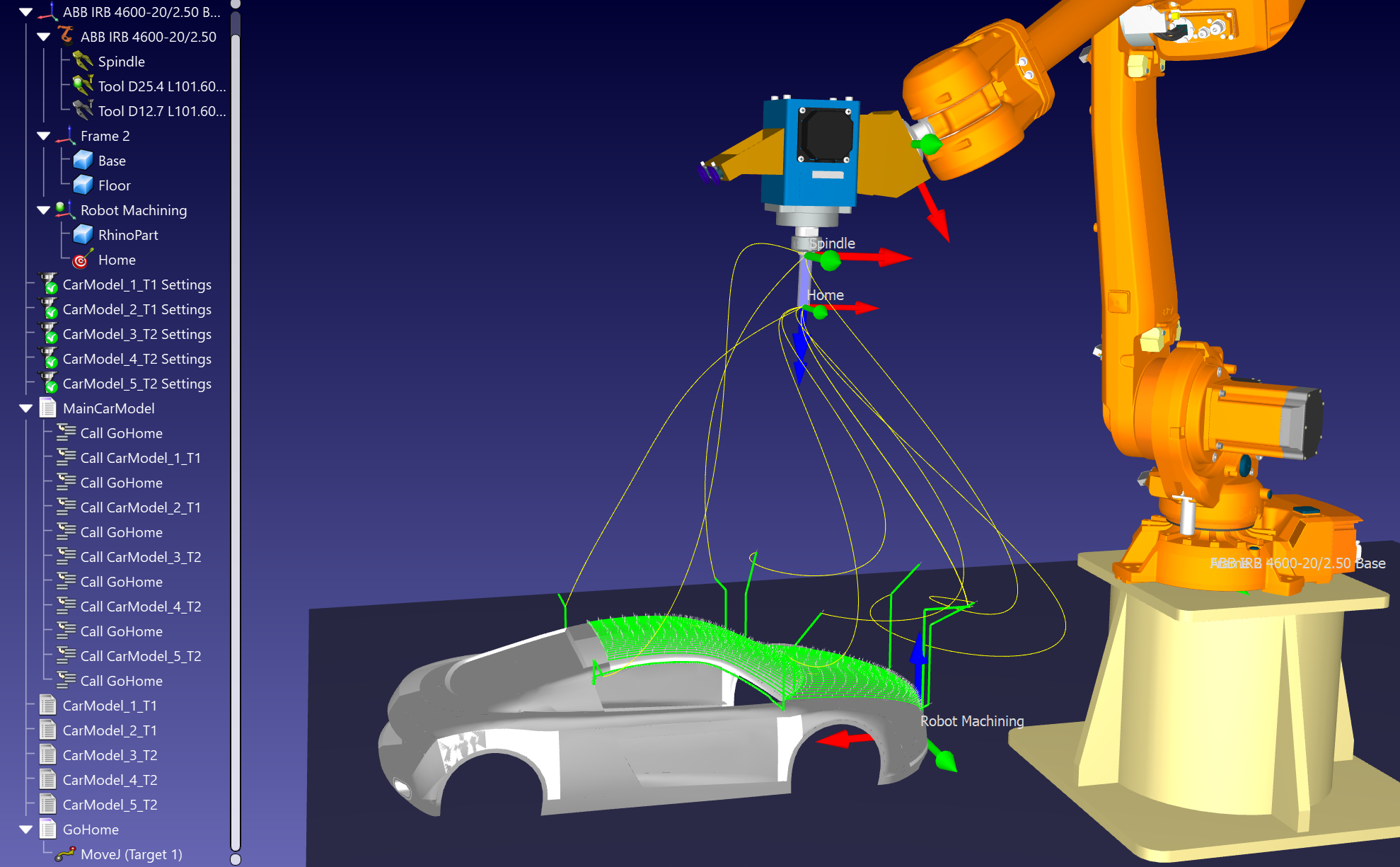
Per fer més segura la transició entre els vostres treballs de mecanitzat robotitzat, podeu fer que el robot es mogui a una posició d'aproximació després de cada operació de mecanitzat.
Seguiu aquests passos per crear un programa nou anomenat GoHome i fer que el robot es desplaci a aquesta ubicació un cop s'hagi completat cada treball de mecanitzat:
1.Creeu un programa nou seleccionant Programa→Afegeix programa o seleccioneu el botó corresponent a la barra d'eines.
2.Canvieu el nom del programa prement F2 per a un nom com ara GoHome.
3.Seleccioneu el programa que acabeu de crear.
4.Moveu el robot a una ubicació segura i seleccioneu Programa➔Instrucció de moviment d'articulacions o seleccioneu el botó corresponent de la barra d'eines. Aquesta operació hauria de crear un nou objectiu en aquesta ubicació i afegir una instrucció de moviment d'articulacions a aquest objectiu si el programa s'havia seleccionat prèviament.
5.Aleshores, podeu fer que el robot es desplaci a aquest objectiu d'inici entre cada operació de mecanitzat fent clic amb el botó dret a la primera instrucció de crida de programa i seleccionant Afegeix instrucció➔Instrucció de crida de programa.
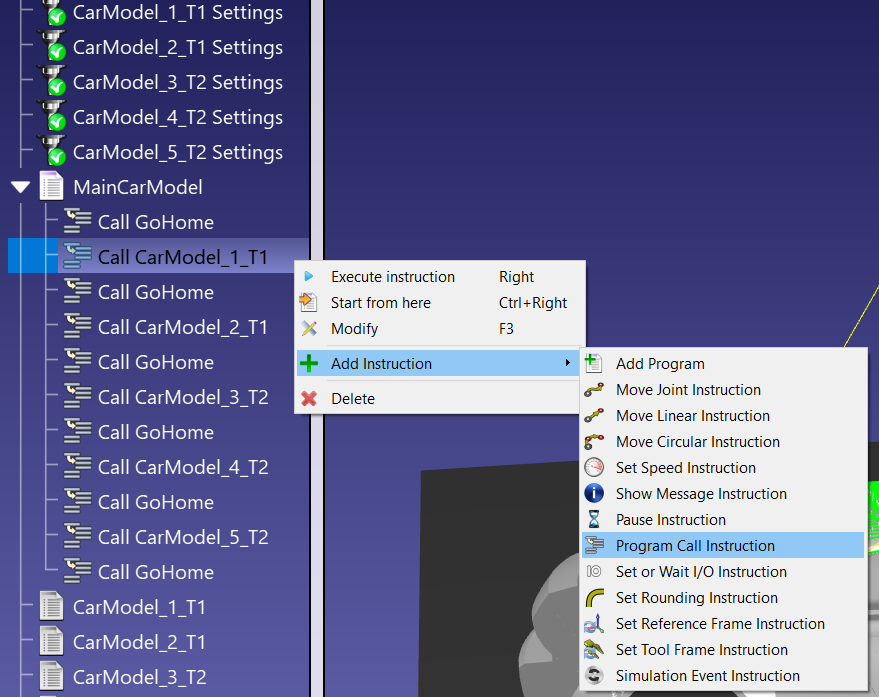
6.Introduïu el nom del programa al qual anar (GoHome) i seleccioneu D'acord.
7.A continuació, podeu copiar i enganxar aquesta instrucció dins del vostre programa per obtenir ràpidament el resultat final.
8.Feu clic amb el botó dret al programa principal i seleccioneu Mostra la trajectòria per veure la trajectòria del robot com una línia groga. Això us ajudarà a visualitzar si la posició del vostre objectiu d'aproximació és adequada per al vostre projecte.