Laser Cutting
Introducció
Aquesta secció us ajudarà a crear un projecte bàsic a RoboDK per a la simulació de robots i la programació fora de línia. En aquest exemple, es simula i es programa un robot Motoman per a una aplicació de tall per làser utilitzant Fusion 360 i RoboDK.
Podeu triar entre dos mètodes diferents: un que utilitza el mètode d'extracció de característiques i un altre que utilitza les característiques de tall per làser de Fusion 360.
Amb el plug-in de RoboDK per a Fusion 360 podeu carregar fàcilment models 3D creats a Fusion 360 a RoboDK. Aquest plug-in us permet programar més de 1.000 models de robots de més de 80 fabricants directament des d'Autodesk Fusion 360.
El plug-in de RoboDK per a Fusion 360 és gratuït si teniu una llicència de RoboDK.
Exemple de tall amb làser
Per començar el projecte, primer haureu de seleccionar l'exemple de tall amb làser de RoboDK a la biblioteca predeterminada.
Configuració
Aquest exemple utilitza el robot Motoman MH50-35, un capçal de tall per làser, una peça metàl·lica estampada i una taula de tall per làser.
Carregueu l'estació:
1.Seleccioneu Fitxer →
2.Localitzeu l'exemple de tall per làser de la secció d'exemples de RoboDK:
C:/RoboDK/Examples/Plugin-Fusion-360-Laser-Cutting.rdk.
Tingueu en compte que el sistema de referència anomenat "Part", al mig de la taula, és on s'importarà la peça. Assegureu-vos que aquest sistema de referència estigui activat fent clic amb el botó dret a Sistema de referència➔Sistema de referència actiu.
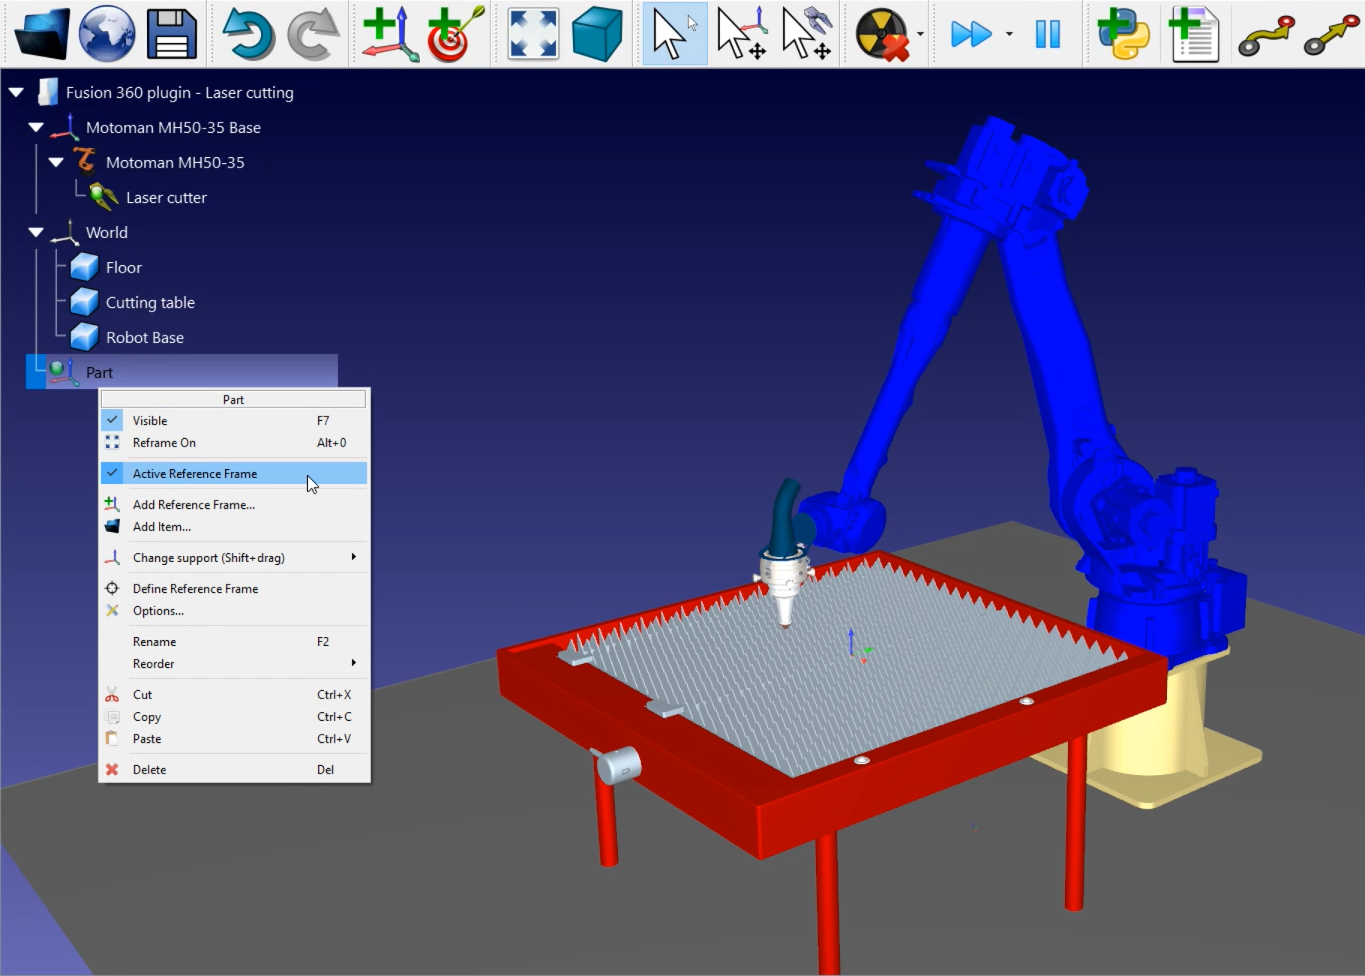
Ara que heu carregat l'estació, podeu obrir Fusion 360.
Mètode 1: Extracció de característiques
Obriu el vostre objecte 3D a Fusion 360. En aquest exemple, l'objecte 3D és una peça de metall estampada.
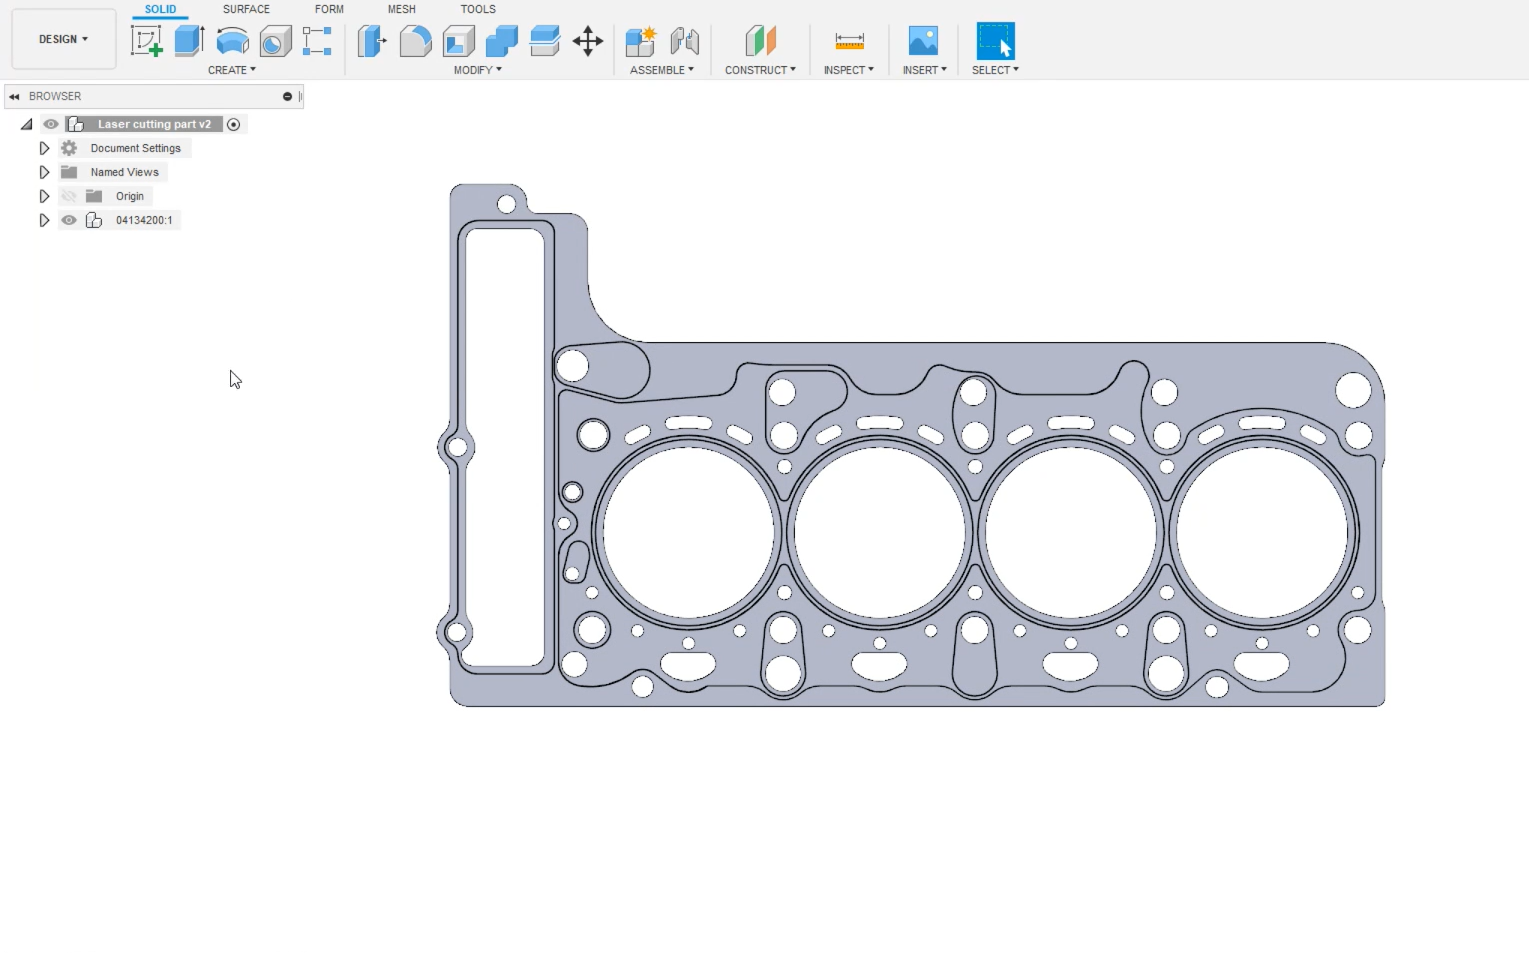
L'objectiu d'aquest projecte és crear automàticament un programa per a un robot que tallarà tots aquests forats amb una talladora làser. Programar-ho a mà portaria massa temps.
1.Seleccioneu la secció de Disseny de Fusion a la cantonada superior esquerra.
2.Seleccioneu la pestanya Eines. Aquí és on trobareu el plug-in de RoboDK.
3.Feu clic al botó
La peça s'ha importat en el sistema de referència actiu de la vostra estació RoboDK. Assegureu-vos que la peça s'ha importat amb l'orientació correcta. En aquest exemple, haureu de modificar l'orientació de la peça.
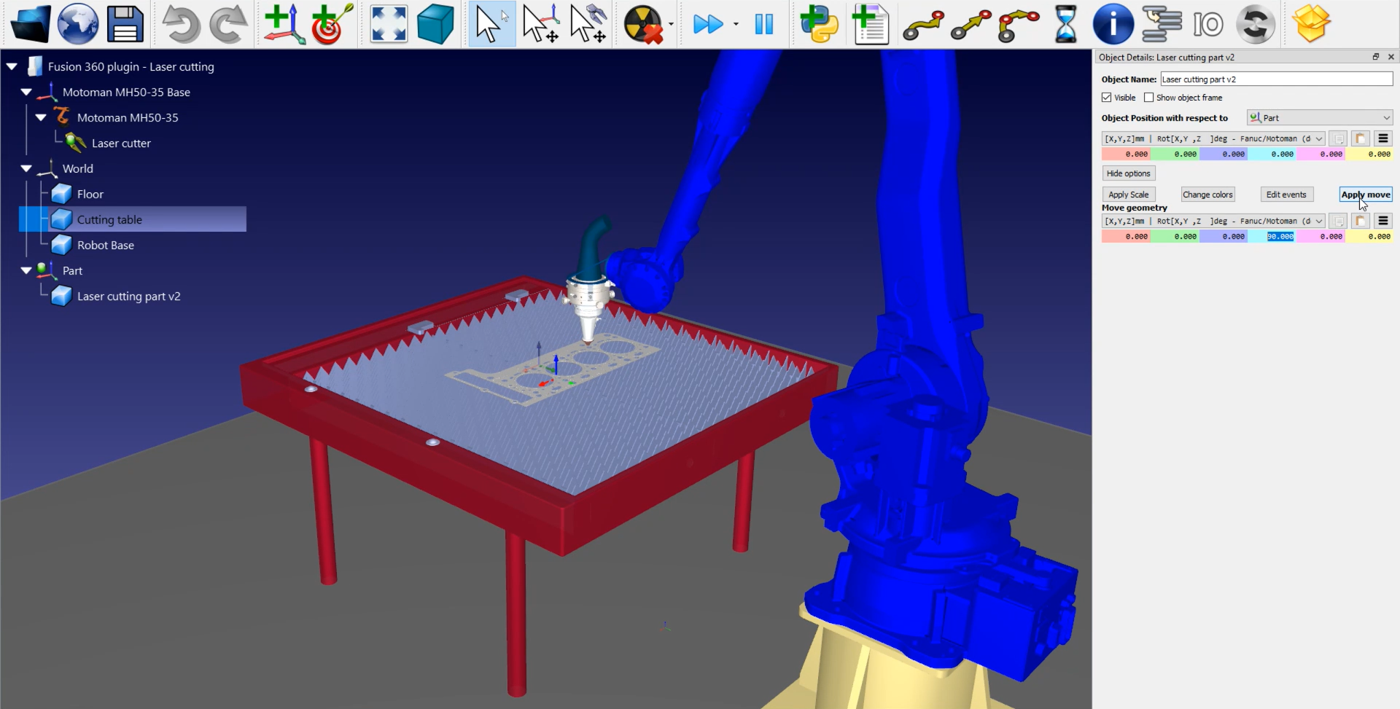
Seguiu els passos següents per modificar l'orientació de la peça:
1.Feu doble clic a la peça de tall amb làser
2.Feu clic a Més opcions al menú que s'obre.
3.Aneu a Move geometry i introduïu 90 a l'eix X (blau clar), com es mostra a la imatge de dalt.
4.Feu clic a Apply Move per desar l'orientació.
El plug-in de RoboDK per a Fusion 360 té una altra funció que us ajudarà a importar la vostra trajectòria de tall a RoboDK.
1.Torneu a Fusion 360.
2.Al menú del plug-in de RoboDK, seleccioneu Carrega corbes.
3.Seleccioneu Curves al menú obert.
4.Seleccioneu les vores dels quatre cercles grans com es mostra a la imatge següent.
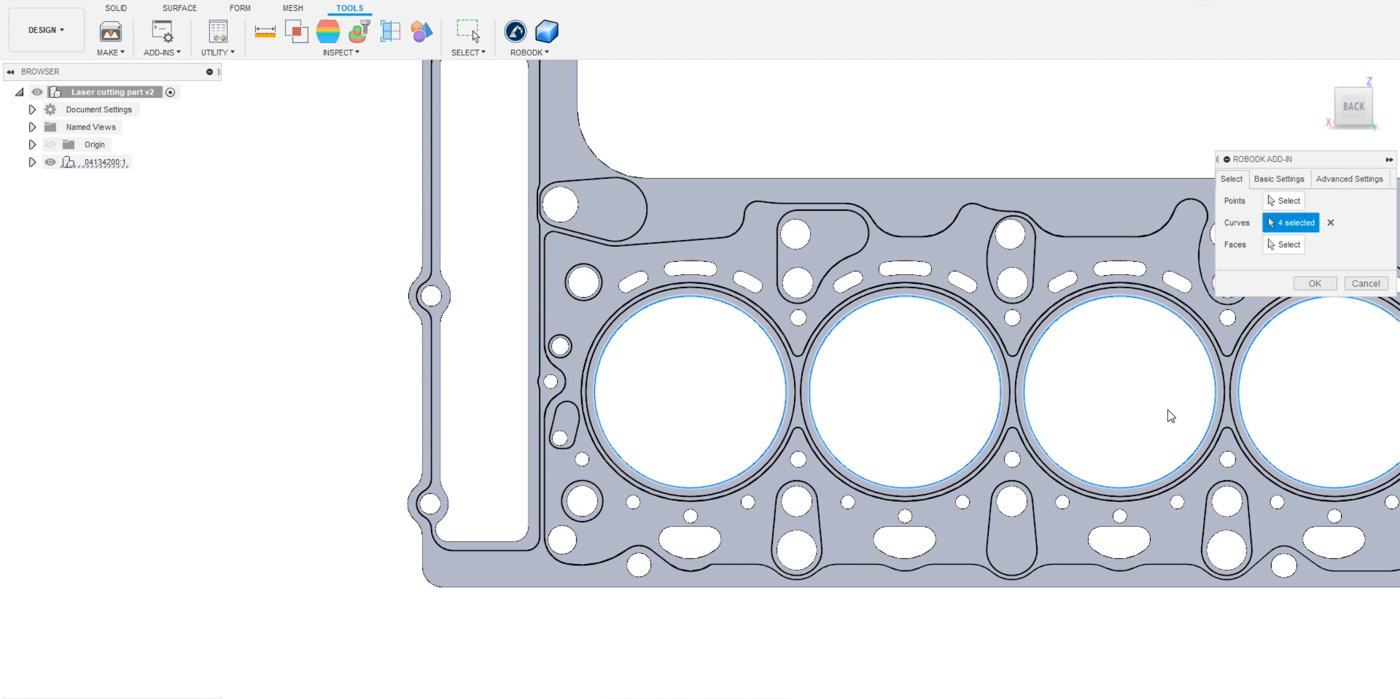
Ara haureu de donar a RoboDK una orientació per a l'eina del robot.
1.Seleccioneu Faces al menú obert.
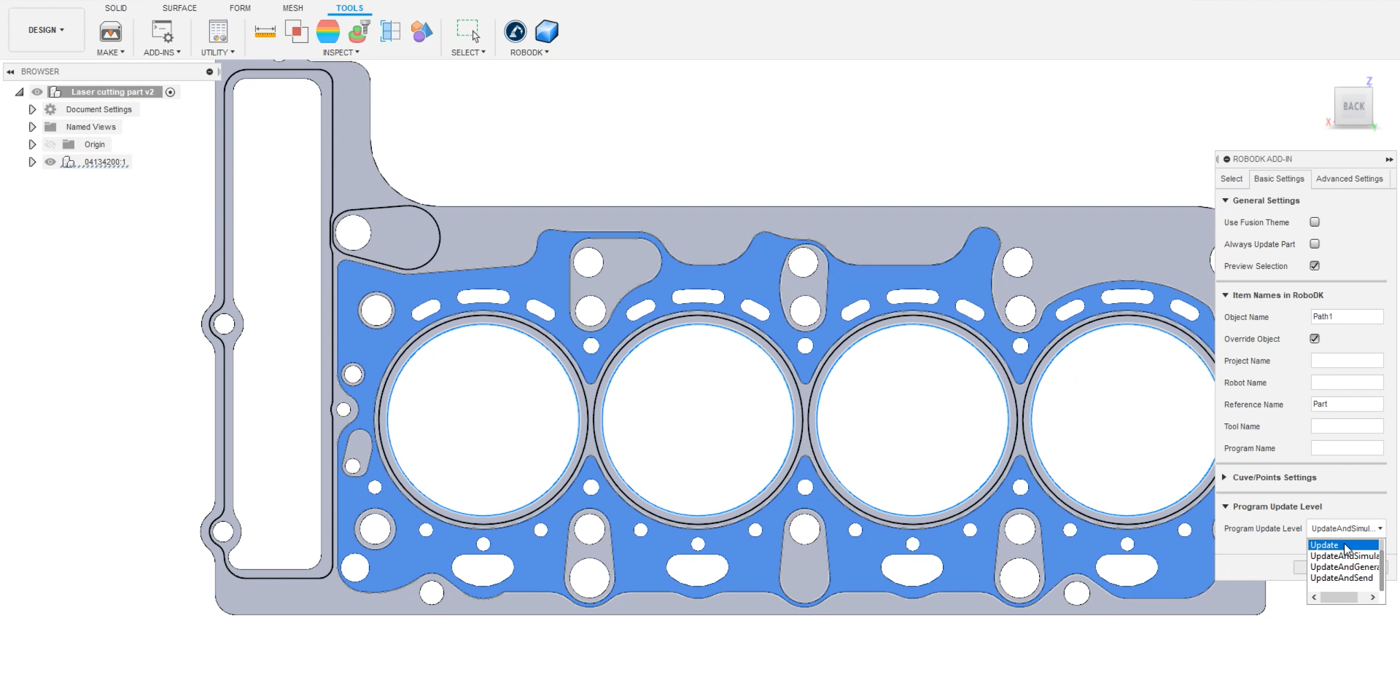
2.Seleccioneu les cares a les quals voleu que l'eina sigui normal, com es mostra a la imatge següent.
Ara podeu configurar la configuració:
1.Al mateix menú, aneu a Configuració bàsica.
2.Desmarqueu l'opció Use Fusion Theme si preferiu mantenir RoboDK amb el seu comportament predeterminat.
3.Introduïu un Nom d'objecte per anomenar la vostra trajectòria. En aquest exemple serà Path 1.
4.Introduïu un Nom de referència en què voleu que s'exporti. En aquest exemple s'anomena Part, el mateix que a l'estació de RoboDK.
5.Seleccioneu Actualitzar al nivell d'actualització del programa per tenir més opcions després, com es mostra a la imatge de dalt. Això és opcional.
6.Feu clic a D'acord.
Ara ja hauríeu de poder veure la trajectòria importada a RoboDK. En aquest exemple, l'orientació torna a ser incorrecta i haureu de modificar-la com vau fer amb la peça abans.
1.Feu doble clic a la vostra trajectòria; en aquest exemple és
2.Feu clic a Més opcions al menú que s'obre.
3.Aneu a Move geometry i introduïu 90 a l'eix X (blau clar).
4.Feu clic a Apply Move per desar l'orientació.
El següent pas és verificar si l'ordre en què s'executaran les seccions de la trajectòria és correcte seleccionant Path1 Settings ➔ Actualitza ➔ Simula. En aquest exemple, només s'ha seleccionat un dels quatre cercles, com es mostra a la imatge següent.
1.Feu doble clic a la configuració de la vostra trajectòria, aquí Path1 Settings.
2.Assegureu-vos que el robot, la referència i l'eina siguin els correctes.
3.Feu clic a Selecciona corba.
4.Seleccioneu els altres cercles.
5.Feu clic a
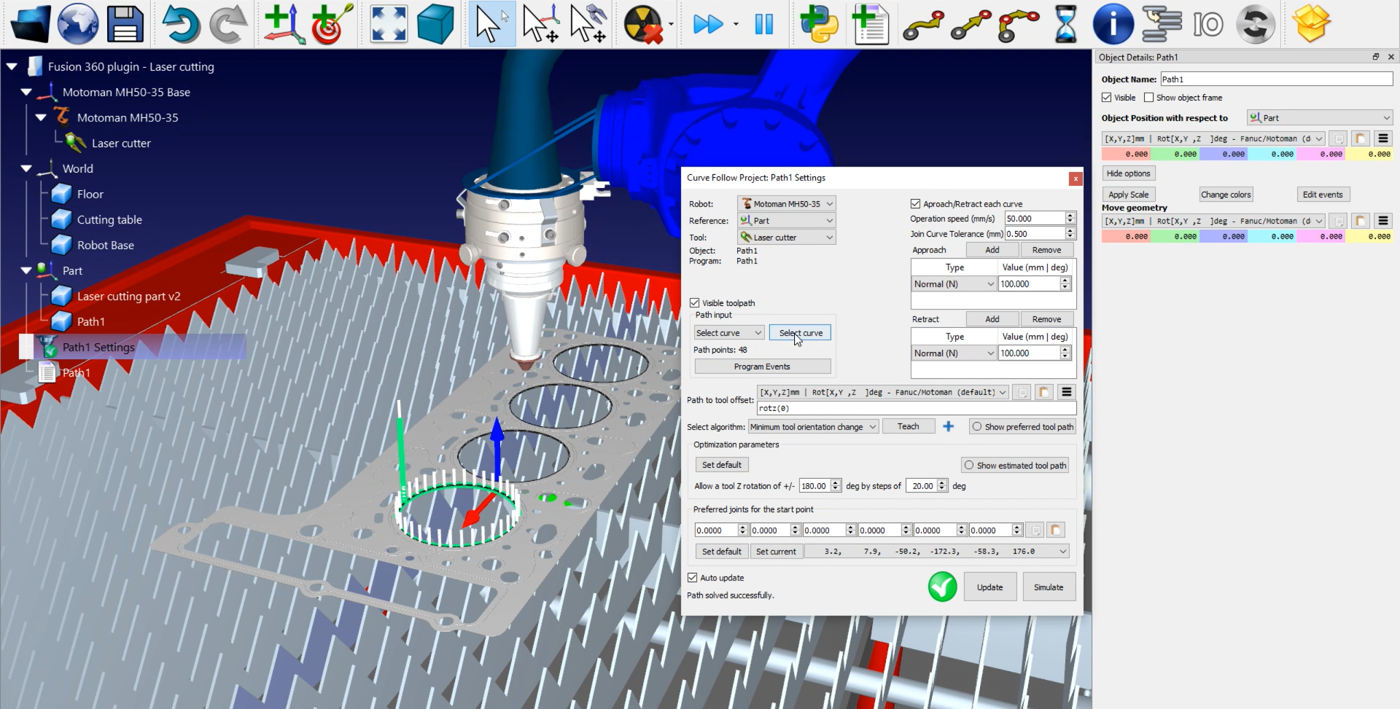
Ara podeu notar que els moviments d'aproximació i de retracció són una mica massa llargs en longitud.
Podeu modificar fàcilment aquests valors fent:
1.Feu doble clic a la configuració de la vostra trajectòria, aquí Path1 Settings.
2.Introduïu un valor més petit a les caixes d'Aproximació i Retracció. En aquest exemple, podeu introduir 25 mm.
3.Feu clic a Actualitza→Simula.
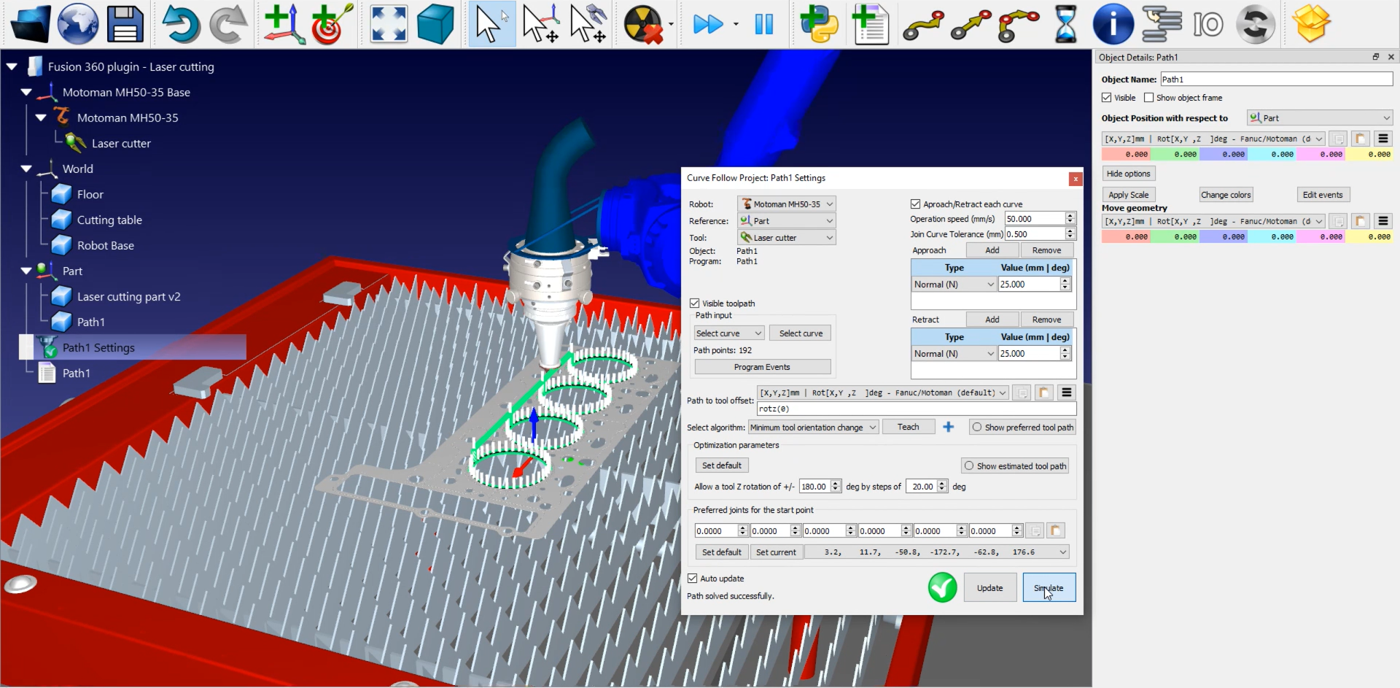
El següent pas és considerar el radi del làser. En aquest exemple, el làser retalla massa material.
Com configurar el radi del làser:
1.Torneu a Fusion 360.
2.Aneu a la pestanya Solid➔Create Sketch per crear el vostre esbós.
3.Seleccioneu un cercle i feu clic a Offset al menú superior per crear una nova trajectòria.
4.Tenint en compte que el diàmetre del feix làser és de 2 mm, el radi serà d'1 mm. Introduïu 1 a la casella de posició Offset com es mostra a la imatge següent.
5.Repetiu aquests passos per als altres 3 cercles.
6.Feu clic a D'acord.
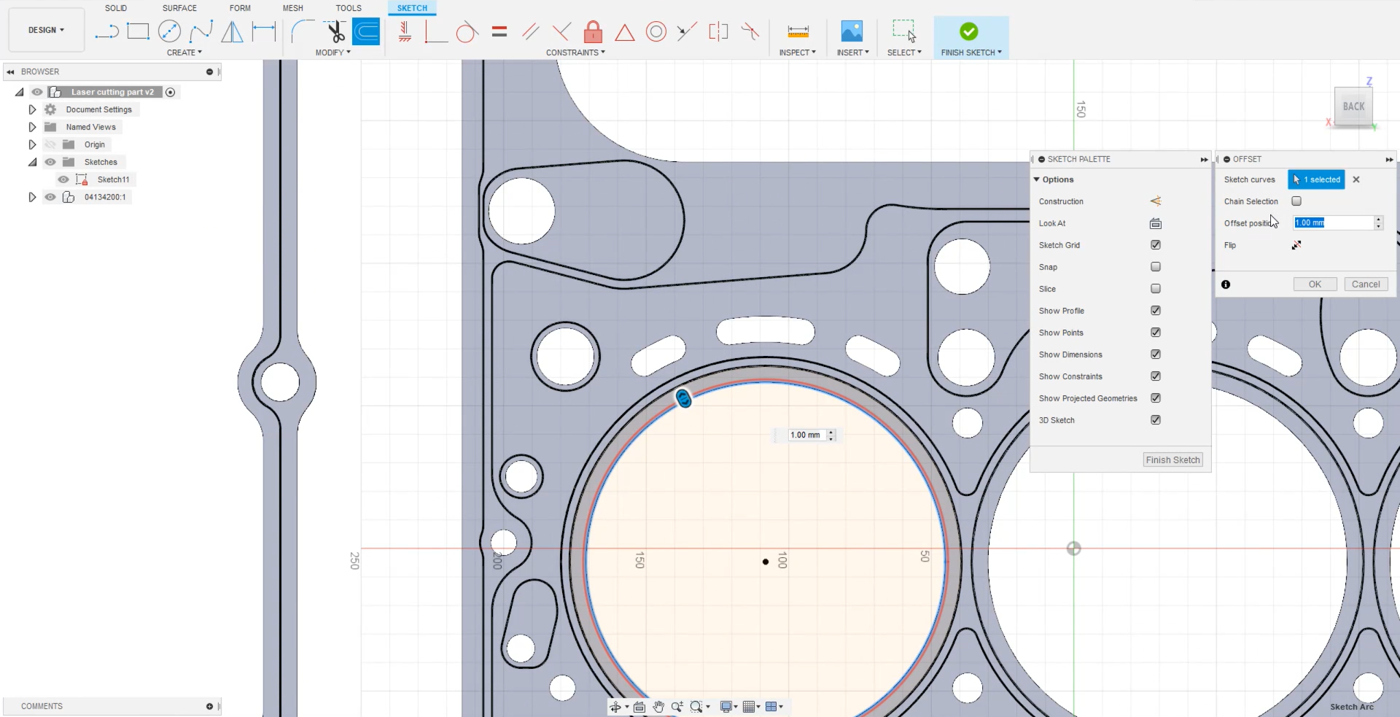
Ara podeu carregar les corbes a RoboDK.
1.Aneu a la pestanya Eines.
2.Feu clic a RoboDK➔Carrega corbes.
3.Seleccioneu Curves i feu clic a l'esbós de cada cercle.
4.Seleccioneu Faces i feu clic a la cara que voleu que sigui normal a l'eina.
5.En aquest exemple, el nom de l'objecte (Configuració bàsica) és Path2.
6.Feu clic a D'acord per importar la trajectòria a RoboDK.
Podeu modificar l'orientació de Path2 com s'ha explicat més amunt. Si us acosteu, podreu veure la diferència entre les dues trajectòries. Ara ja podeu esborrar Path1.
El següent pas és verificar si les seccions de la trajectòria que heu carregat són correctes mitjançant:
1.Seleccioneu Path2 Settings ➔ Actualitza per assegurar-vos que la trajectòria estigui a la posició correcta.
2.Feu clic a Selecciona corba i seleccioneu els altres cercles com es mostra a la imatge següent.
3.Seleccioneu Acabat.
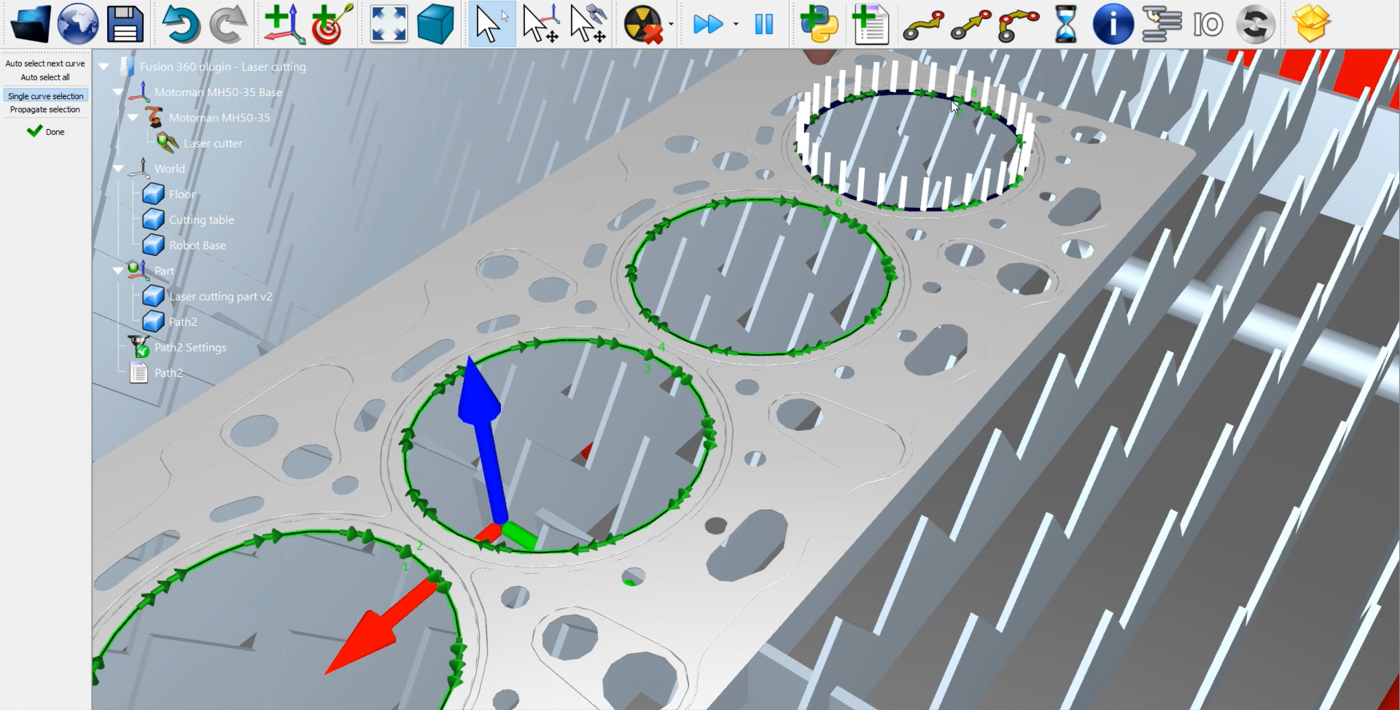
Podeu reduir la mida dels moviments d'aproximació i retracció com s'ha explicat anteriorment. En aquest exemple, podeu tornar a introduir 25 mm. No us oblideu de fer clic a Actualitza➔Simula el vostre projecte de seguiment de corba per desar la configuració. Podríeu fer els mateixos passos per a tots els altres forats d'aquesta peça.
Aquesta manera de crear un programa de tall per làser funciona amb el plug-in de Fusion 360 de RoboDK, però també funciona amb tots els plug-ins CAD.
Mètode 2: funcions de tall per làser de Fusion 360
Per utilitzar les funcions de tall per làser de Fusion 360, torneu a Fusion i amagueu els esbossos que heu fet abans, com es mostra a la imatge següent.
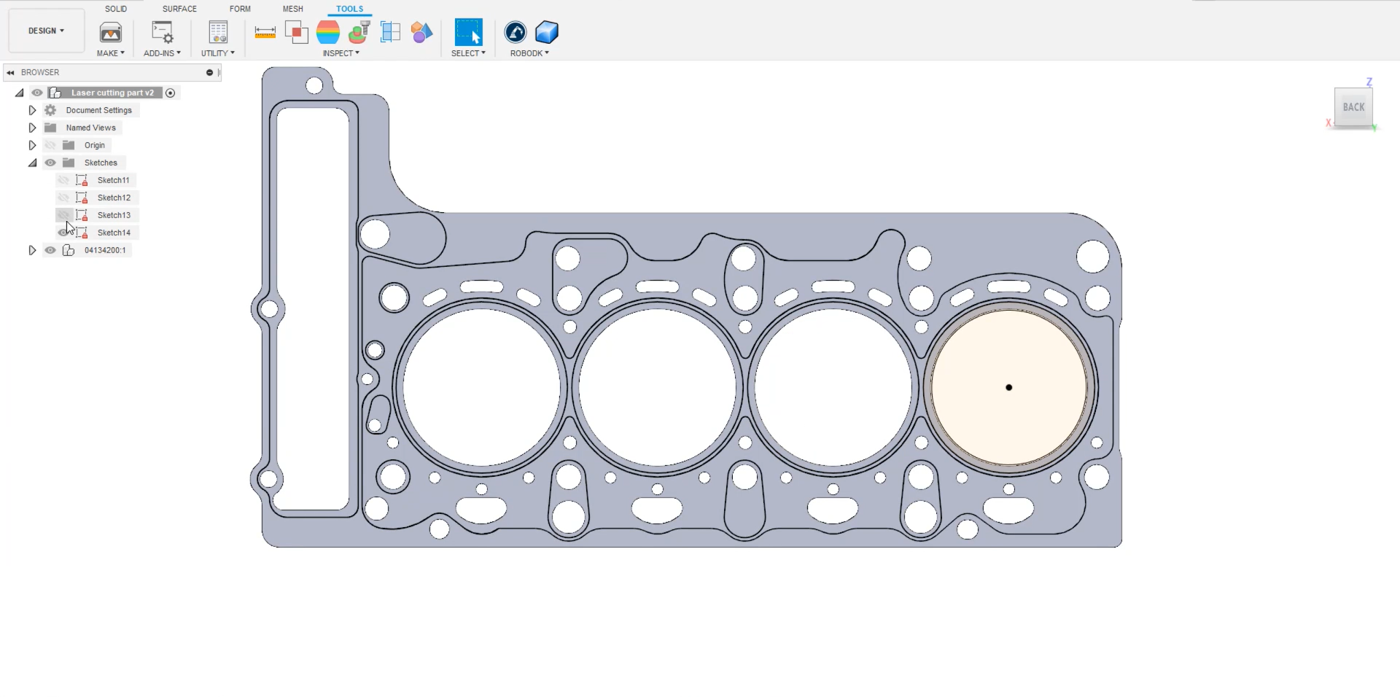
Canvieu de la secció Disseny del menú superior esquerre a Fabricació. A la barra d'eines, feu clic a la característica de tall 2D.
1.Seleccioneu una eina. En aquest exemple, és una fresa d'1 mm d'amplada.
2.Aneu a la pestanya Geometria del mateix menú i seleccioneu els cercles que voleu tallar. En aquest exemple, tots els forats de la peça de metall estampada estan seleccionats, tal com es mostra a la imatge següent.
3.Feu clic a D'acord.
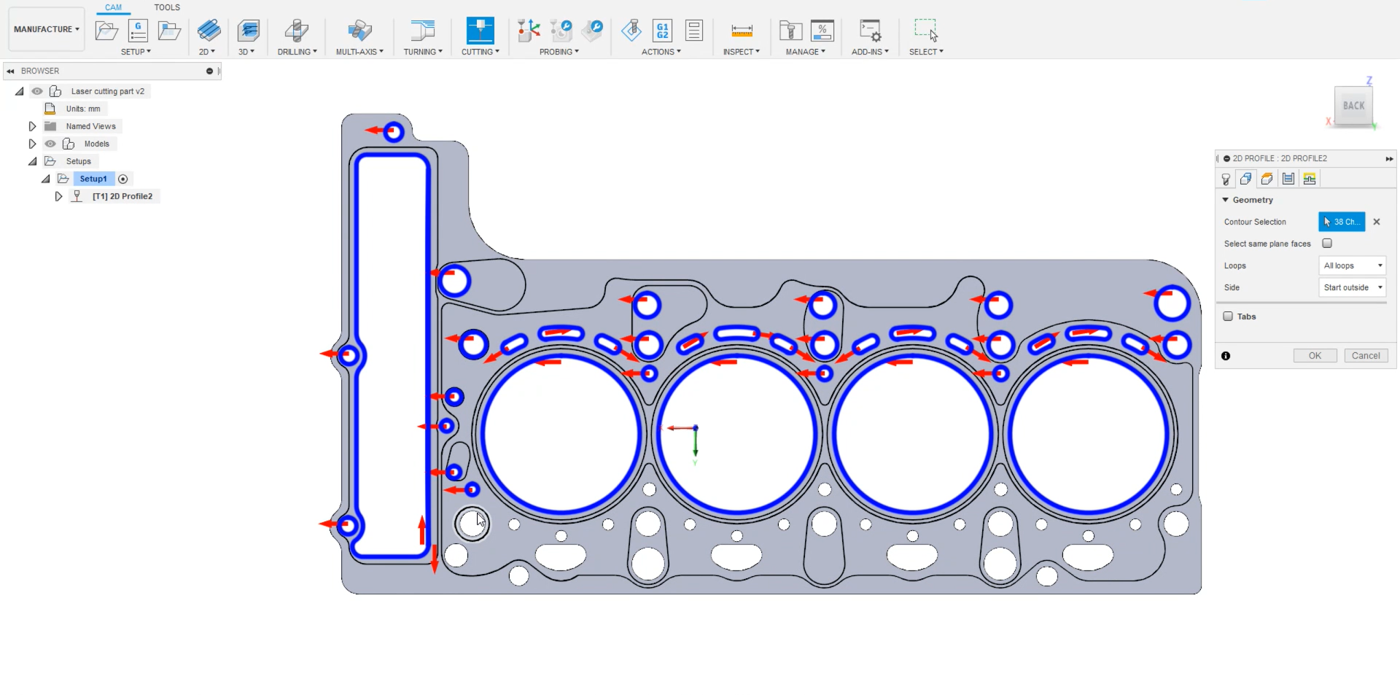
Podeu simular la trajectòria a Fusion 360 fent clic amb el botó dret a la trajectòria i seleccionant Simulate. A la configuració (Setup), assegureu-vos d'utilitzar el mateix origen que el model. D'aquesta manera, s'exportarà a la posició correcta.
1.Feu clic amb el botó dret a Setup1 i seleccioneu Edita.
2.Assegureu-vos que 'Model origin' estigui seleccionat a la caixa 'Origin'.
3.Seleccioneu D'acord.
Ara podeu transferir el vostre esbós a RoboDK seleccionant Eines➔Càrrega del projecte CAM a RoboDK a la pestanya Fusion 360.
Hauríeu de veure l'esbós importat a RoboDK. Assegureu-vos d'eliminar la trajectòria anterior, en aquest exemple Path2. Feu doble clic a Laser cutting part v2 Settings per obrir el Robot Machining Project. Ja podeu veure la trajectòria verda sobre la peça. Feu clic a Update➔Simulate per verificar aquesta trajectòria.
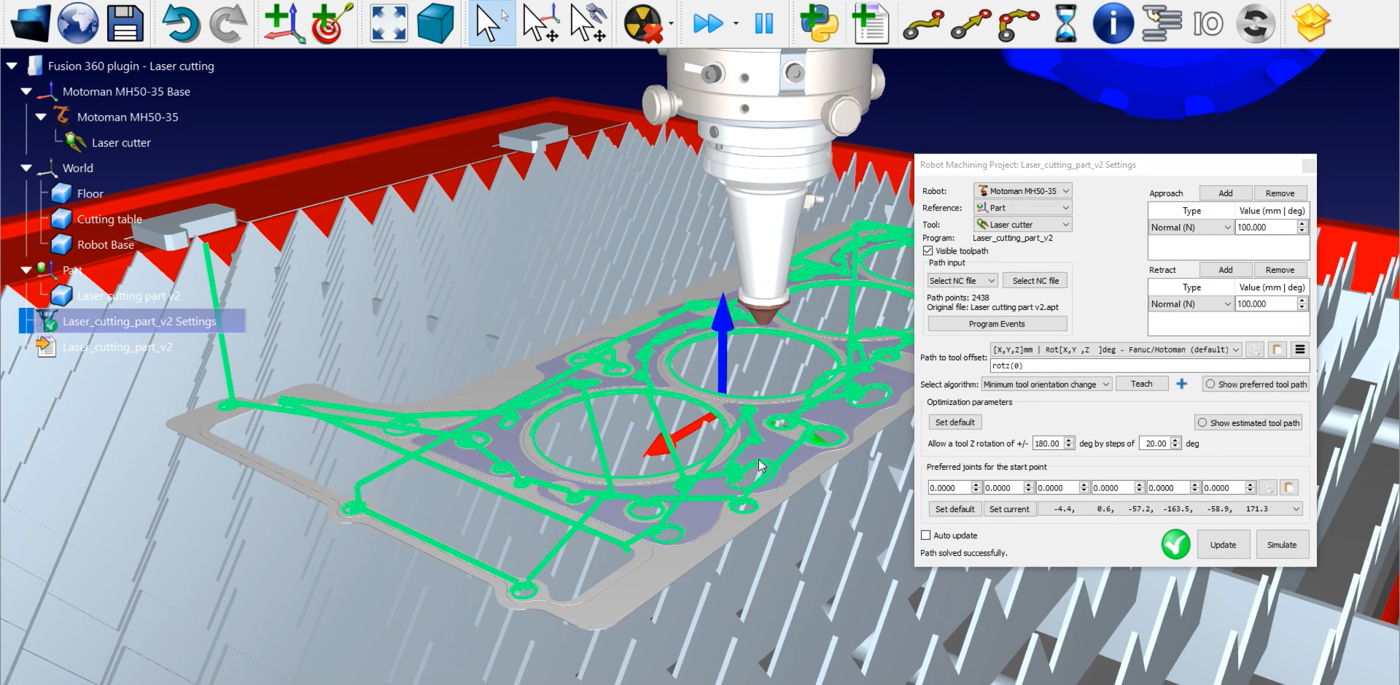
L'única cosa que cal gestionar són els esdeveniments del programa:
1.Feu clic a Esdeveniments del programa.
2.Deixeu en blanc les tres primeres caixes de text, ja que no esteu fent un projecte de mecanitzat amb un eix, diverses eines o uns RPM específics a assolir.
3.Marqueu la casella Path start i escriviu LaserOn per activar el làser només quan comenci la trajectòria.
4.Marqueu la casella Path finish i escriviu LaserOff per desactivar-lo quan la trajectòria acabi.
5.Feu clic a D'acord i Actualitza.
Per generar el programa del robot, feu clic amb el botó dret a Laser cutting part v2 ➔Generate robot program o premeu F6. Apareixerà una finestra nova amb el programa postprocessat per al controlador Motoman.
El fitxer .pg ja està a punt per transferir-se al controlador del vostre robot.


