Pick and Place
Introducció a la recollida i col·locació
La recollida i col·locació fa referència al procés automatitzat en què els robots agafen peces o articles d'un lloc i els col·loquen en un altre. L'automatització de les operacions de recollida i col·locació ajuda a augmentar les taxes de producció.
Els robots de recollida i col·locació poden gestionar tasques repetitives mentre alliberen els treballadors humans perquè se centrin en tasques més complexes. Aquests sistemes robòtics són un component crucial en moltes línies de fabricació i producció per automatitzar tasques repetitives i que requereixen molt de temps.
Vídeo: Mireu aquest tutorial en vídeo que presenta la recollida i col·locació amb robots: Pick and Place - Seminari web de RoboDK.
Els braços robòtics poden realitzar fàcilment operacions de recollida i col·locació. Tot i que hi ha braços robòtics dedicats per a certes aplicacions de recollida i col·locació (com ara paletitzadors per a la paletització o robots SCARA per al muntatge de PCB), un braç robòtic genèric de 6 eixos és adequat per a qualsevol operació de recollida i col·locació.
Exemples de recollida i col·locació
Podeu trobar alguns projectes d'exemple per realitzar simulacions de recollida i col·locació en aquesta secció de la documentació.
Els exemples d'aquesta secció inclouen:
1.Un exemple senzill de recollida i col·locació en què un robot agafa una peça i la deixa en un altre lloc.
2.Un exemple de recollida i col·locació amb una operació de muntatge.
3.Un exemple de recollida i col·locació utilitzant l'add-in de paletització.
4.Un exemple de recollida i col·locació utilitzant l'API.
Exemple senzill de recollida i col·locació
Aquesta secció mostra un exemple senzill de recollida i col·locació utilitzant un braç robòtic amb una pinça de buit que mou una caixa.
Seguiu aquests passos per crear el vostre exemple de recollida i col·locació:
Crea un nou projecte de RoboDK
Aquests passos us mostraran com crear un nou projecte (també conegut com a estació) a RoboDK per a una aplicació de recollida i col·locació.
1.Obriu RoboDK: inicieu l'aplicació RoboDK al vostre ordinador.
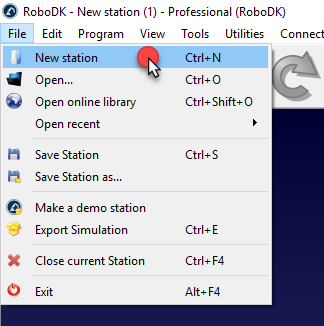
2.Creeu una nova estació: seleccioneu Fitxer ➔ Estació nova al menú principal de RoboDK. Es crearà una nova estació buida com a espai de treball.
3.Afegeix un robot des de la biblioteca
a.Obriu la biblioteca de robots en línia per descarregar un robot
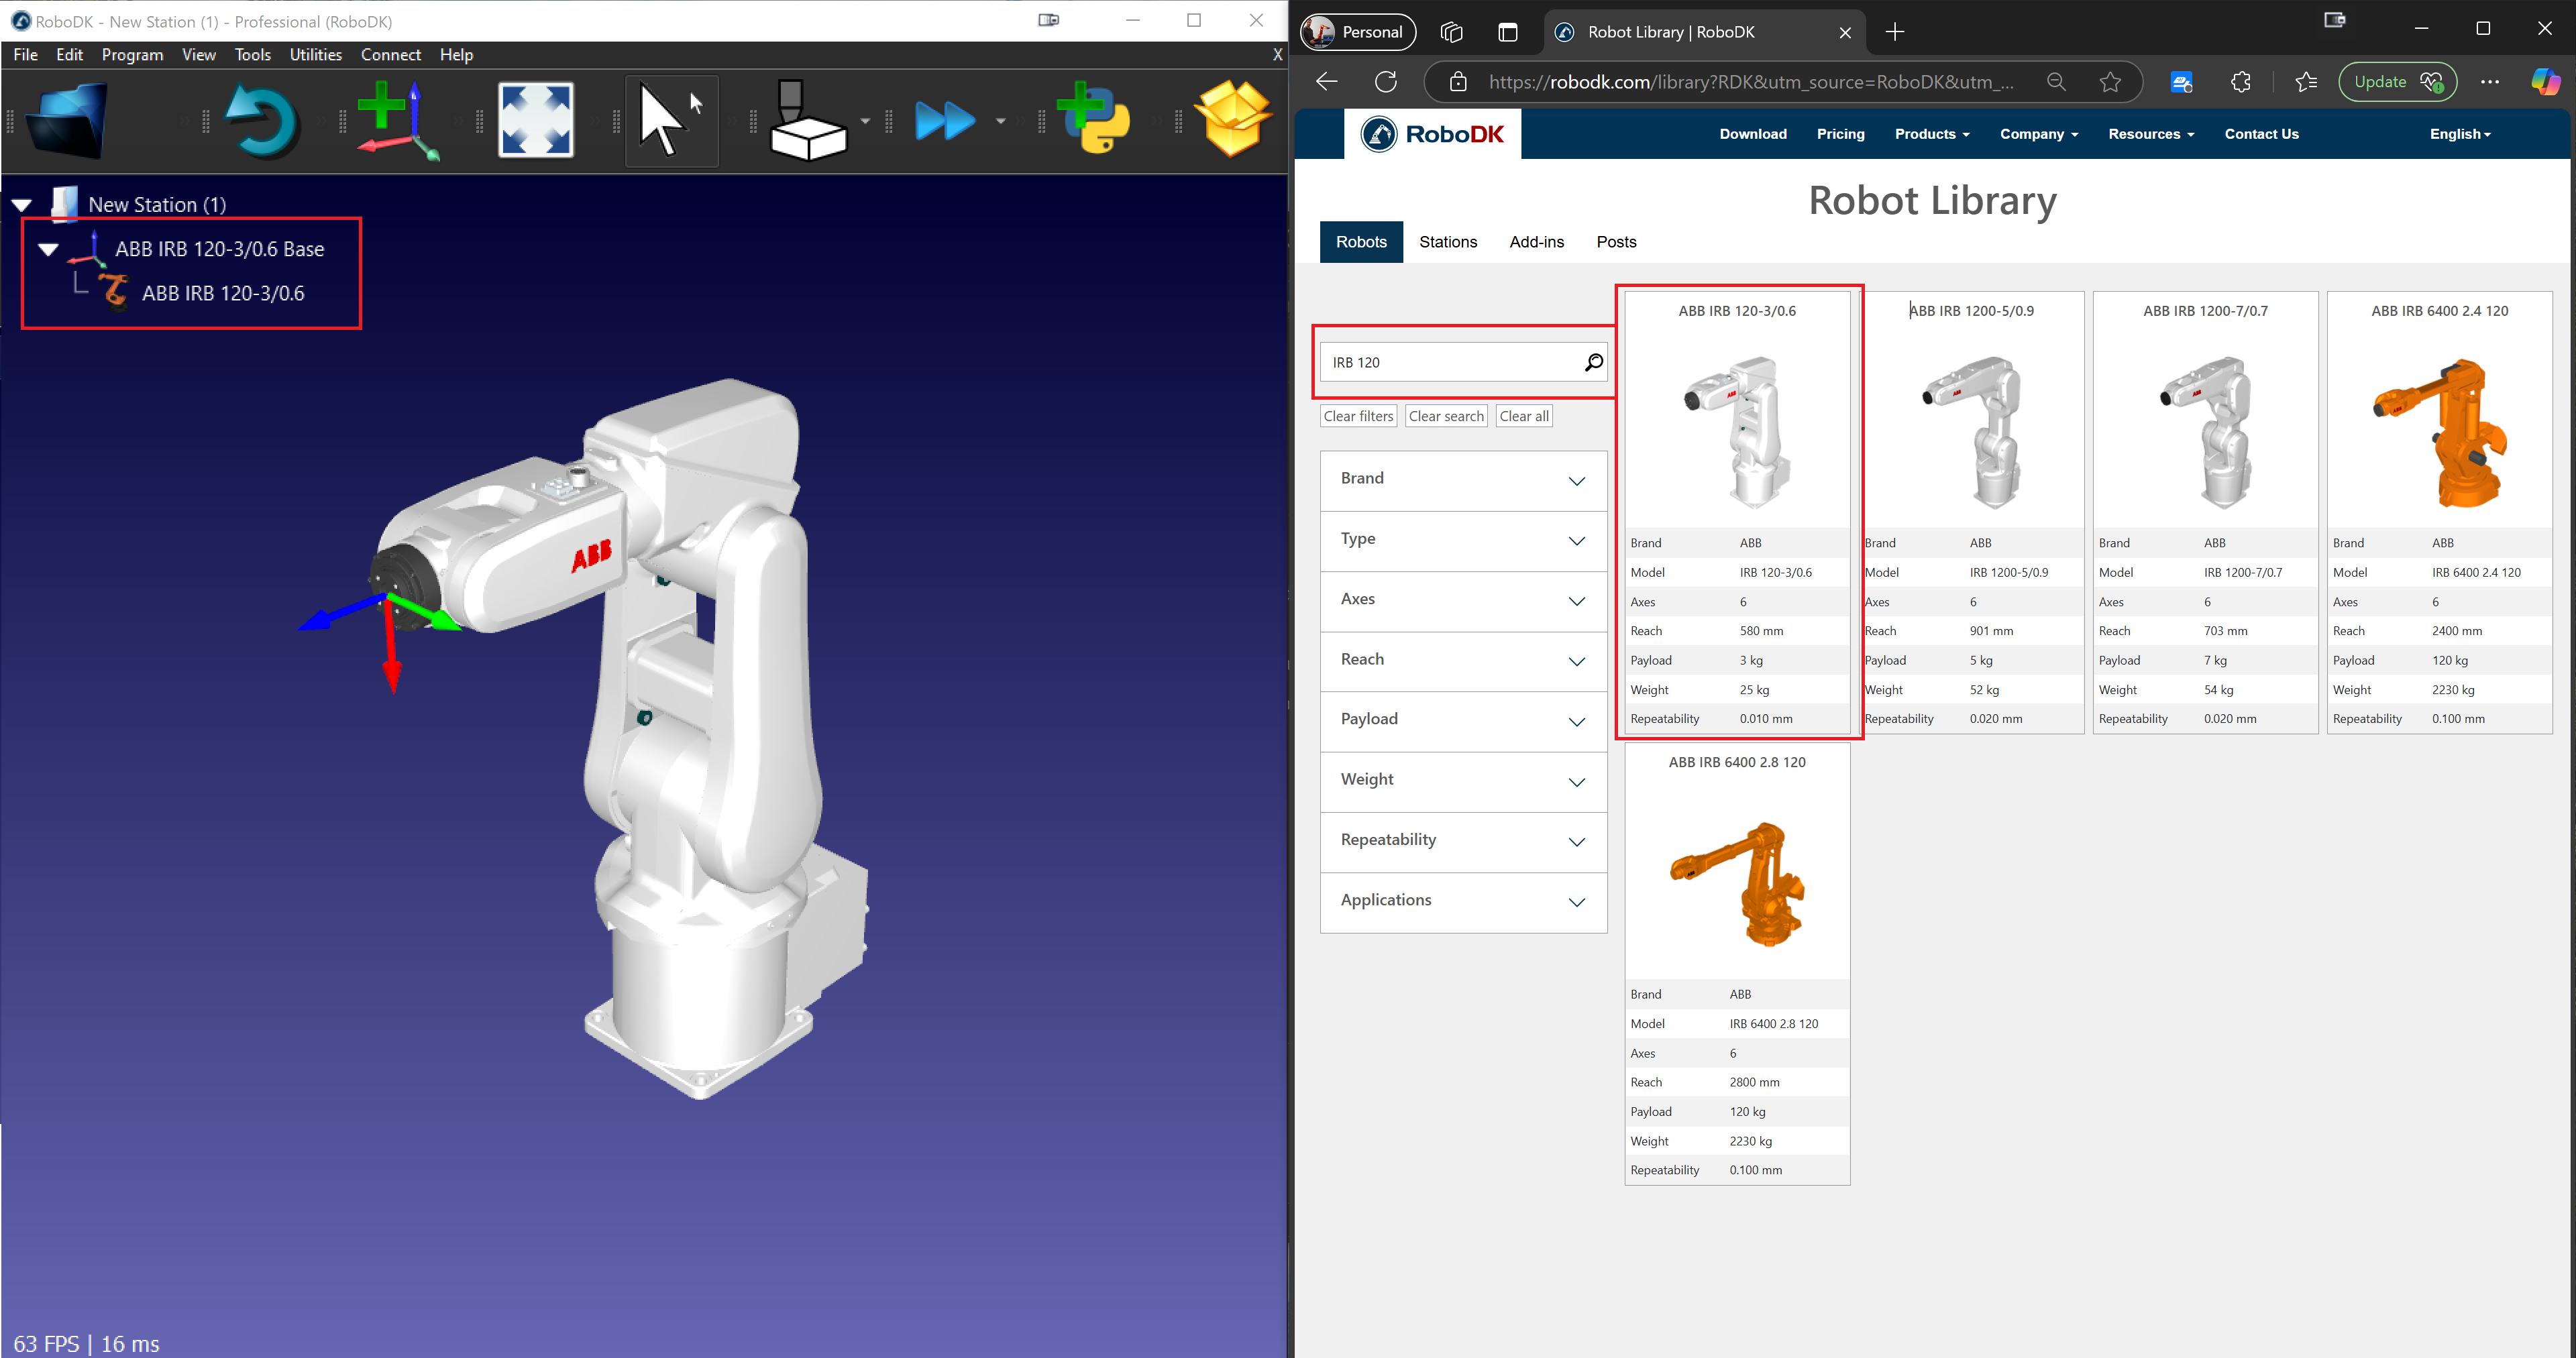
i.Al menú principal, seleccioneu Fitxer → Obre la biblioteca en línia.
ii.S'obrirà la finestra de la biblioteca de RoboDK, que mostrarà una varietat de robots industrials.
b.Seleccioneu i importeu un robot:
i.Utilitzeu la barra de cerca per trobar un robot adequat per a tasques de recollida i col·locació (p. ex., UR10, ABB IRB 120, Fanuc LR Mate).
ii.Feu clic al robot desitjat i seleccioneu Descarrega.
c.Posicioneu el robot a l'estació:
i.El robot apareixerà automàticament a l'estació.
ii.Utilitzeu l'eina de moviment per ajustar-ne la posició si cal.
4.Afegeix un sistema de referència
a.Creeu un sistema de referència:
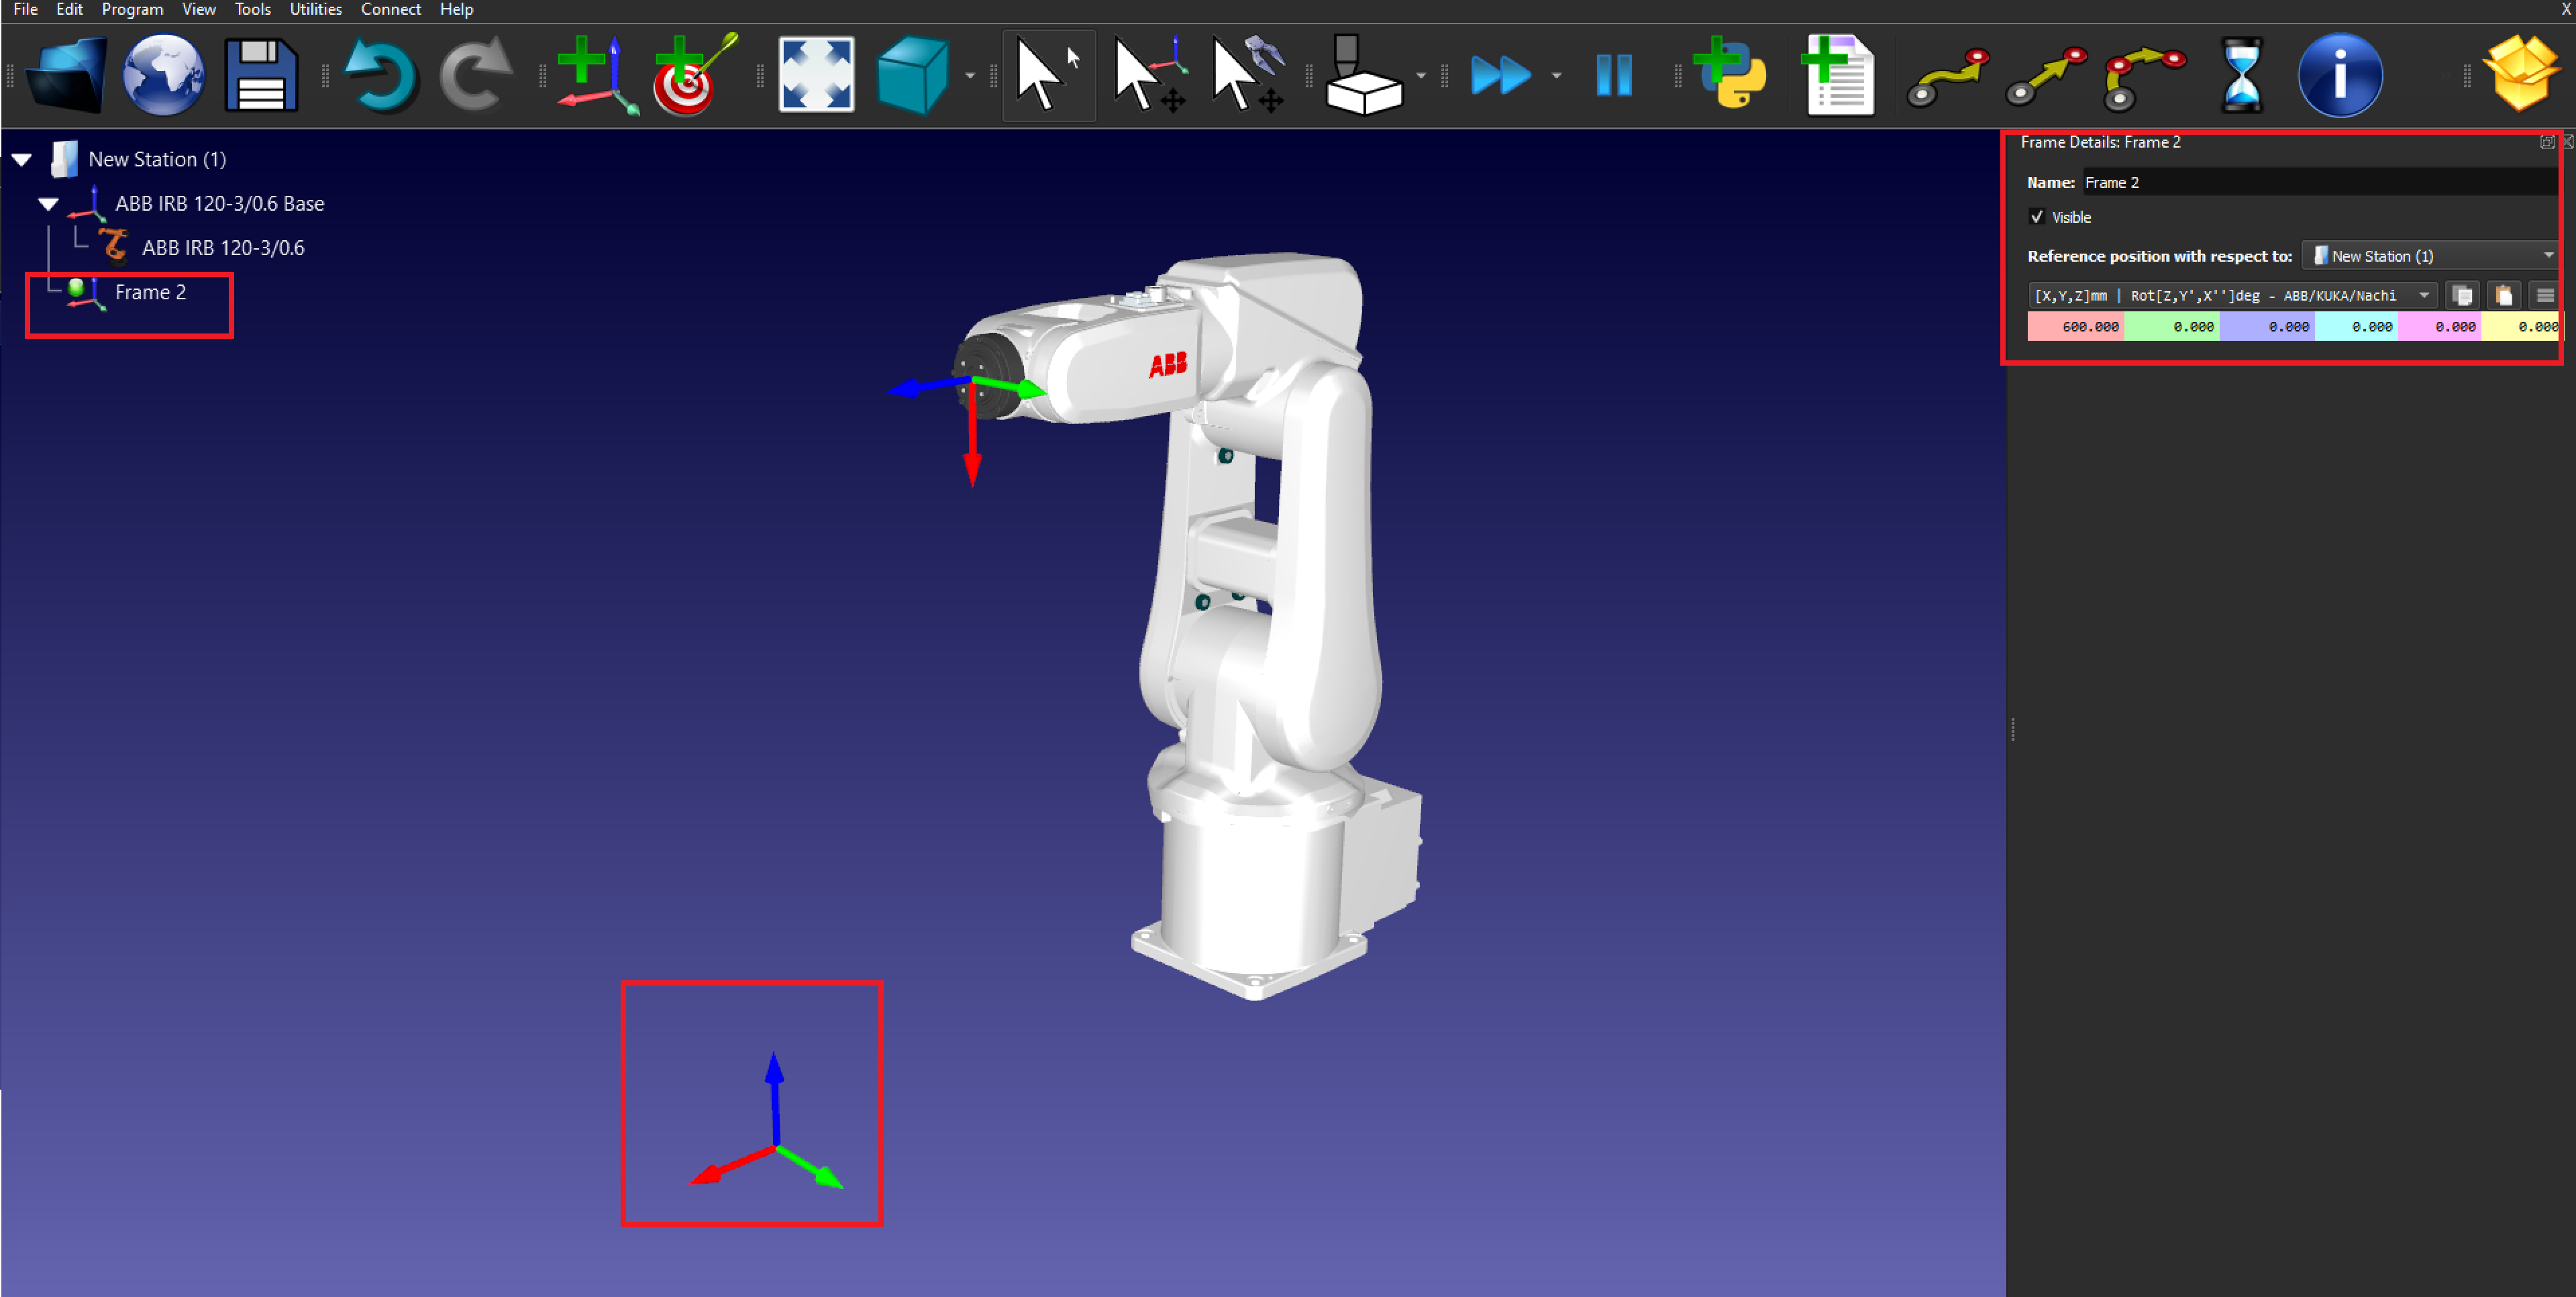
i.Aneu a Programa ➔ Afegeix sistema de referència.
ii.Un nou sistema de referència apareixerà a l'arbre de l'estació i a la vista 3D.
b.Posicioneu el sistema de referència:
i.Feu doble clic al sistema de referència per introduir les coordenades (X, Y, Z) i els valors de rotació.
ii.Feu clic a D'acord per desar la posició.
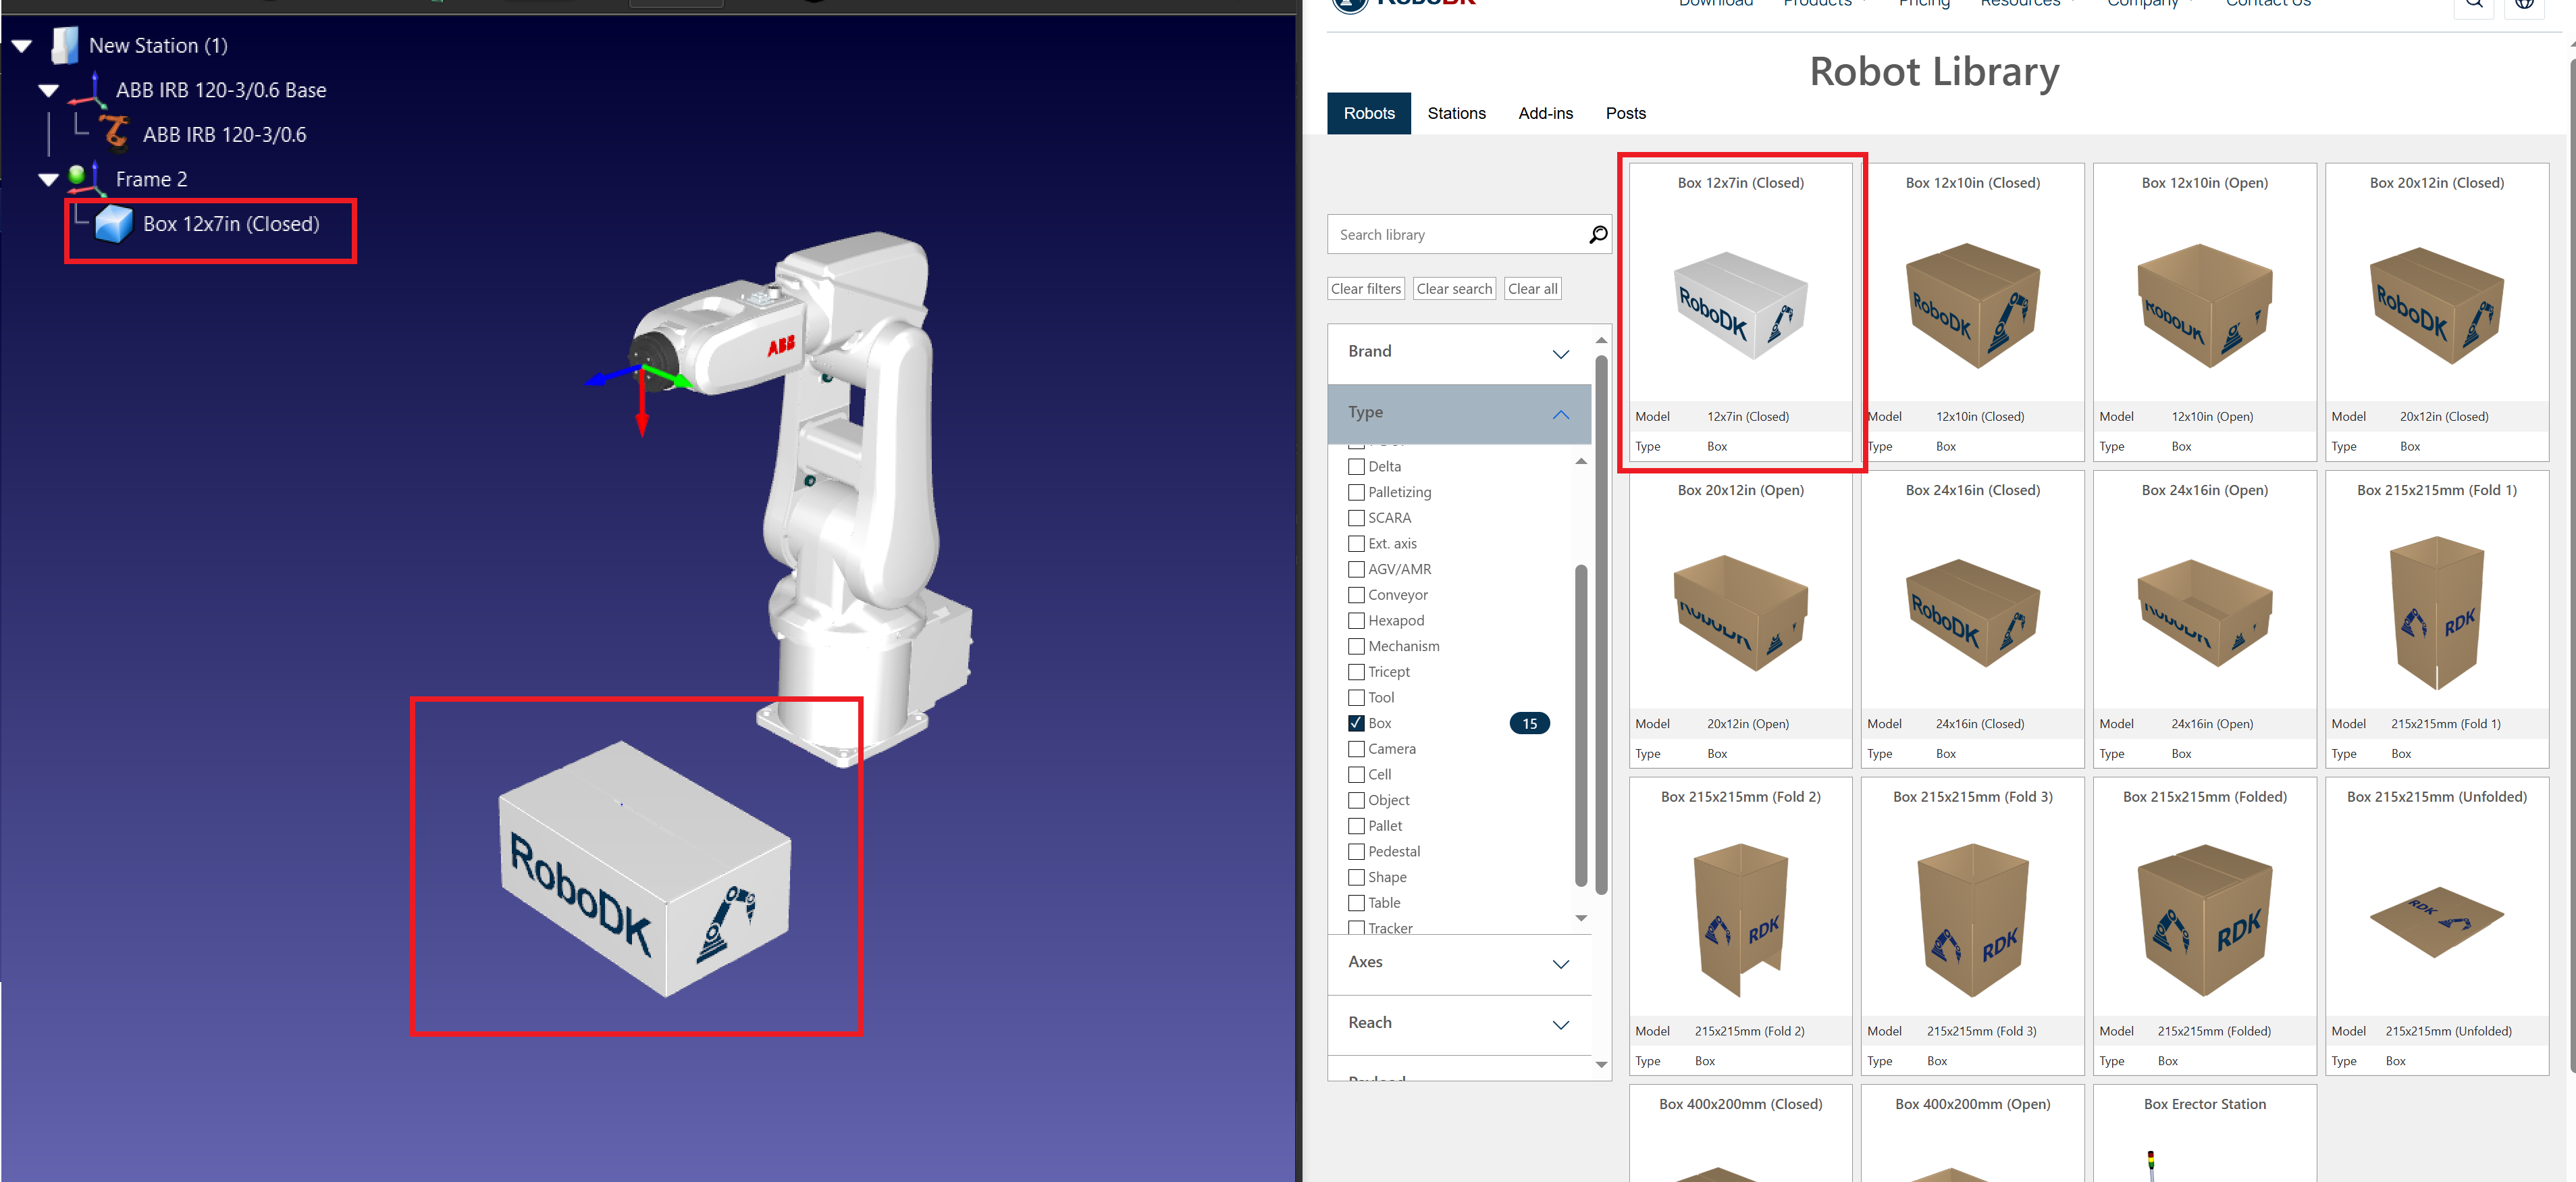
5.Importar objectes 3D
a.Carregueu models d'objecte:
iii.Al menú principal, seleccioneu Fitxer → Obre.
iv.Navegueu i seleccioneu els models 3D dels objectes que s'han de recollir i col·locar (p. ex., fitxers STEP, IGES).
b.Posicioneu els objectes:
v.Utilitzeu l'eina de moviment per ajustar la posició de l'objecte en el sistema de referència.
6.Afegeix una eina (pinça)
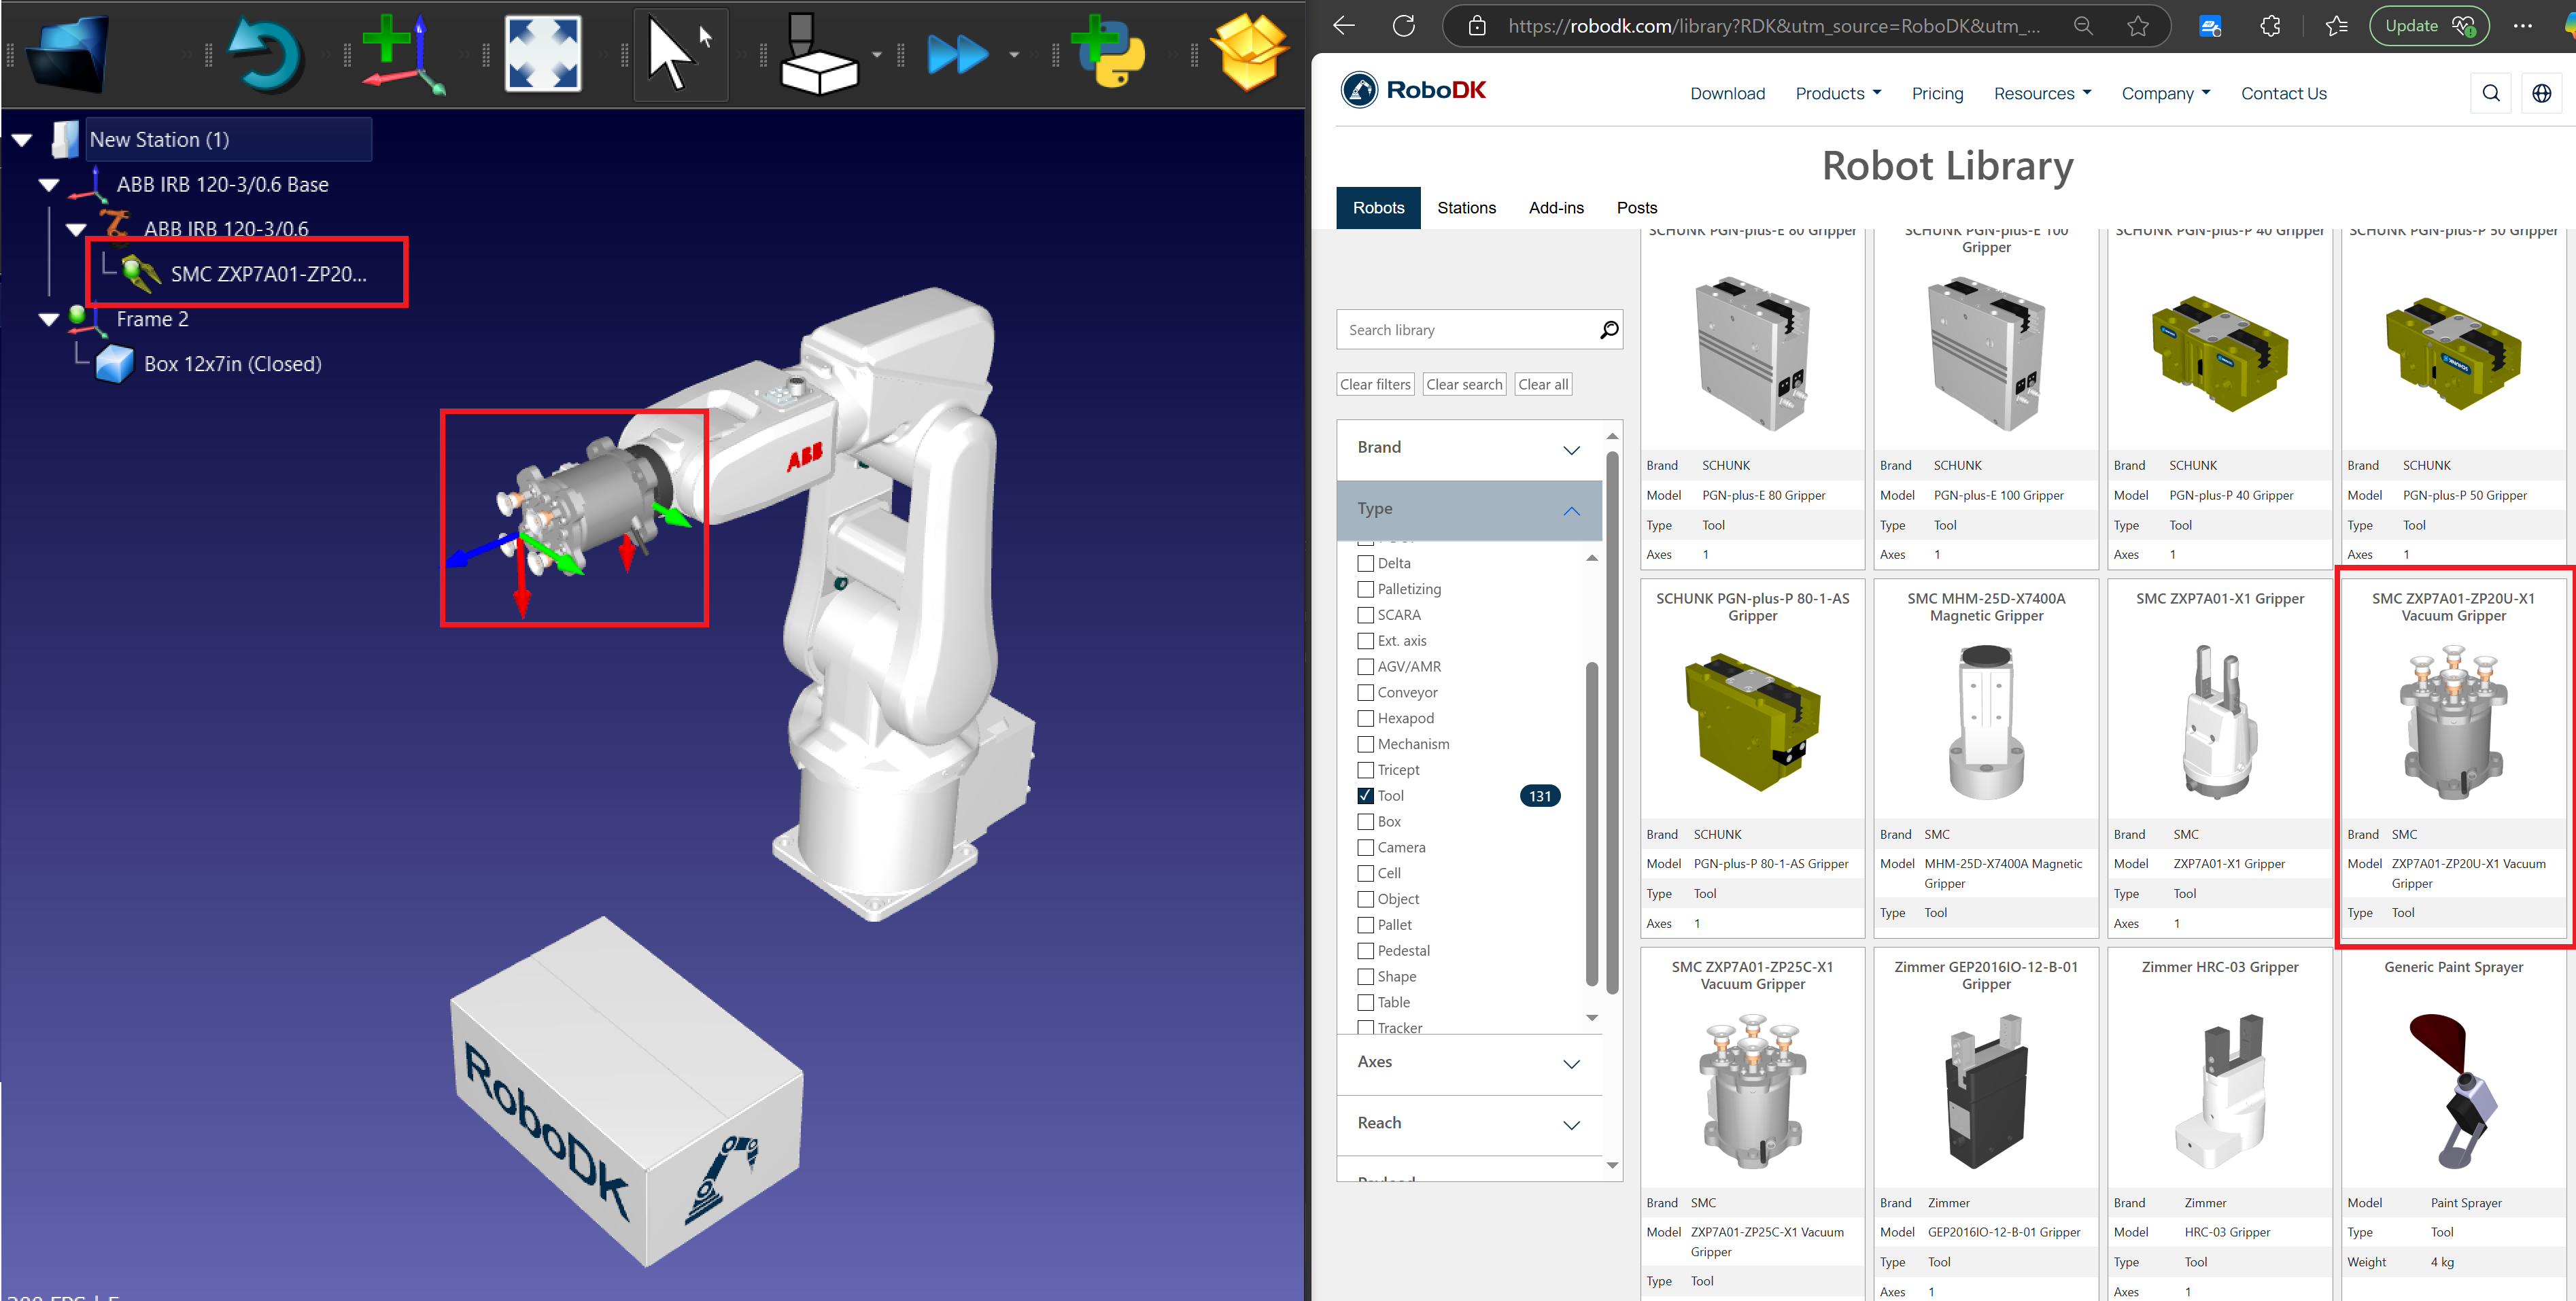
a.Seleccioneu una pinça:
i.Al menú principal, aneu a Utilitats → Afegeix eina (TCP).
ii.Trieu una pinça de la Biblioteca de robots o importeu un fitxer de pinça personalitzat.
b.Connecteu l'eina al robot:
i.Feu clic amb el botó dret a la pinça a l'arbre de l'estació i seleccioneu 'Acobla al robot'.
ii.Trieu la brida del robot adequada.
c.Definiu el TCP (punt central de l'eina): feu doble clic a l'eina i introduïu les coordenades del TCP relatives a la brida del robot.
Crear objectius de recollida i col·locació
Seguiu aquests passos per crear un objectiu bàsic a RoboDK per a l'aplicació de recollida i col·locació
7.Afegir objectius de recollida i col·locació:
a.Moveu el robot a la posició de recollida desitjada.
b.Seleccioneu Programa → Ensenya objectiu per desar la posició.
c.Repetiu per a les posicions de recollida, retracció de recollida, col·locació i retracció de col·locació.
8.Organitzar els objectius:
a.Reanomeneu els objectius per a més claredat (p. ex., Approach_Pick, Pick, Place). Premeu F2 per reanomenar els objectius.
b.No oblideu crear els objectius sota els sistemes de referència corresponents a l'arbre de l'estació.
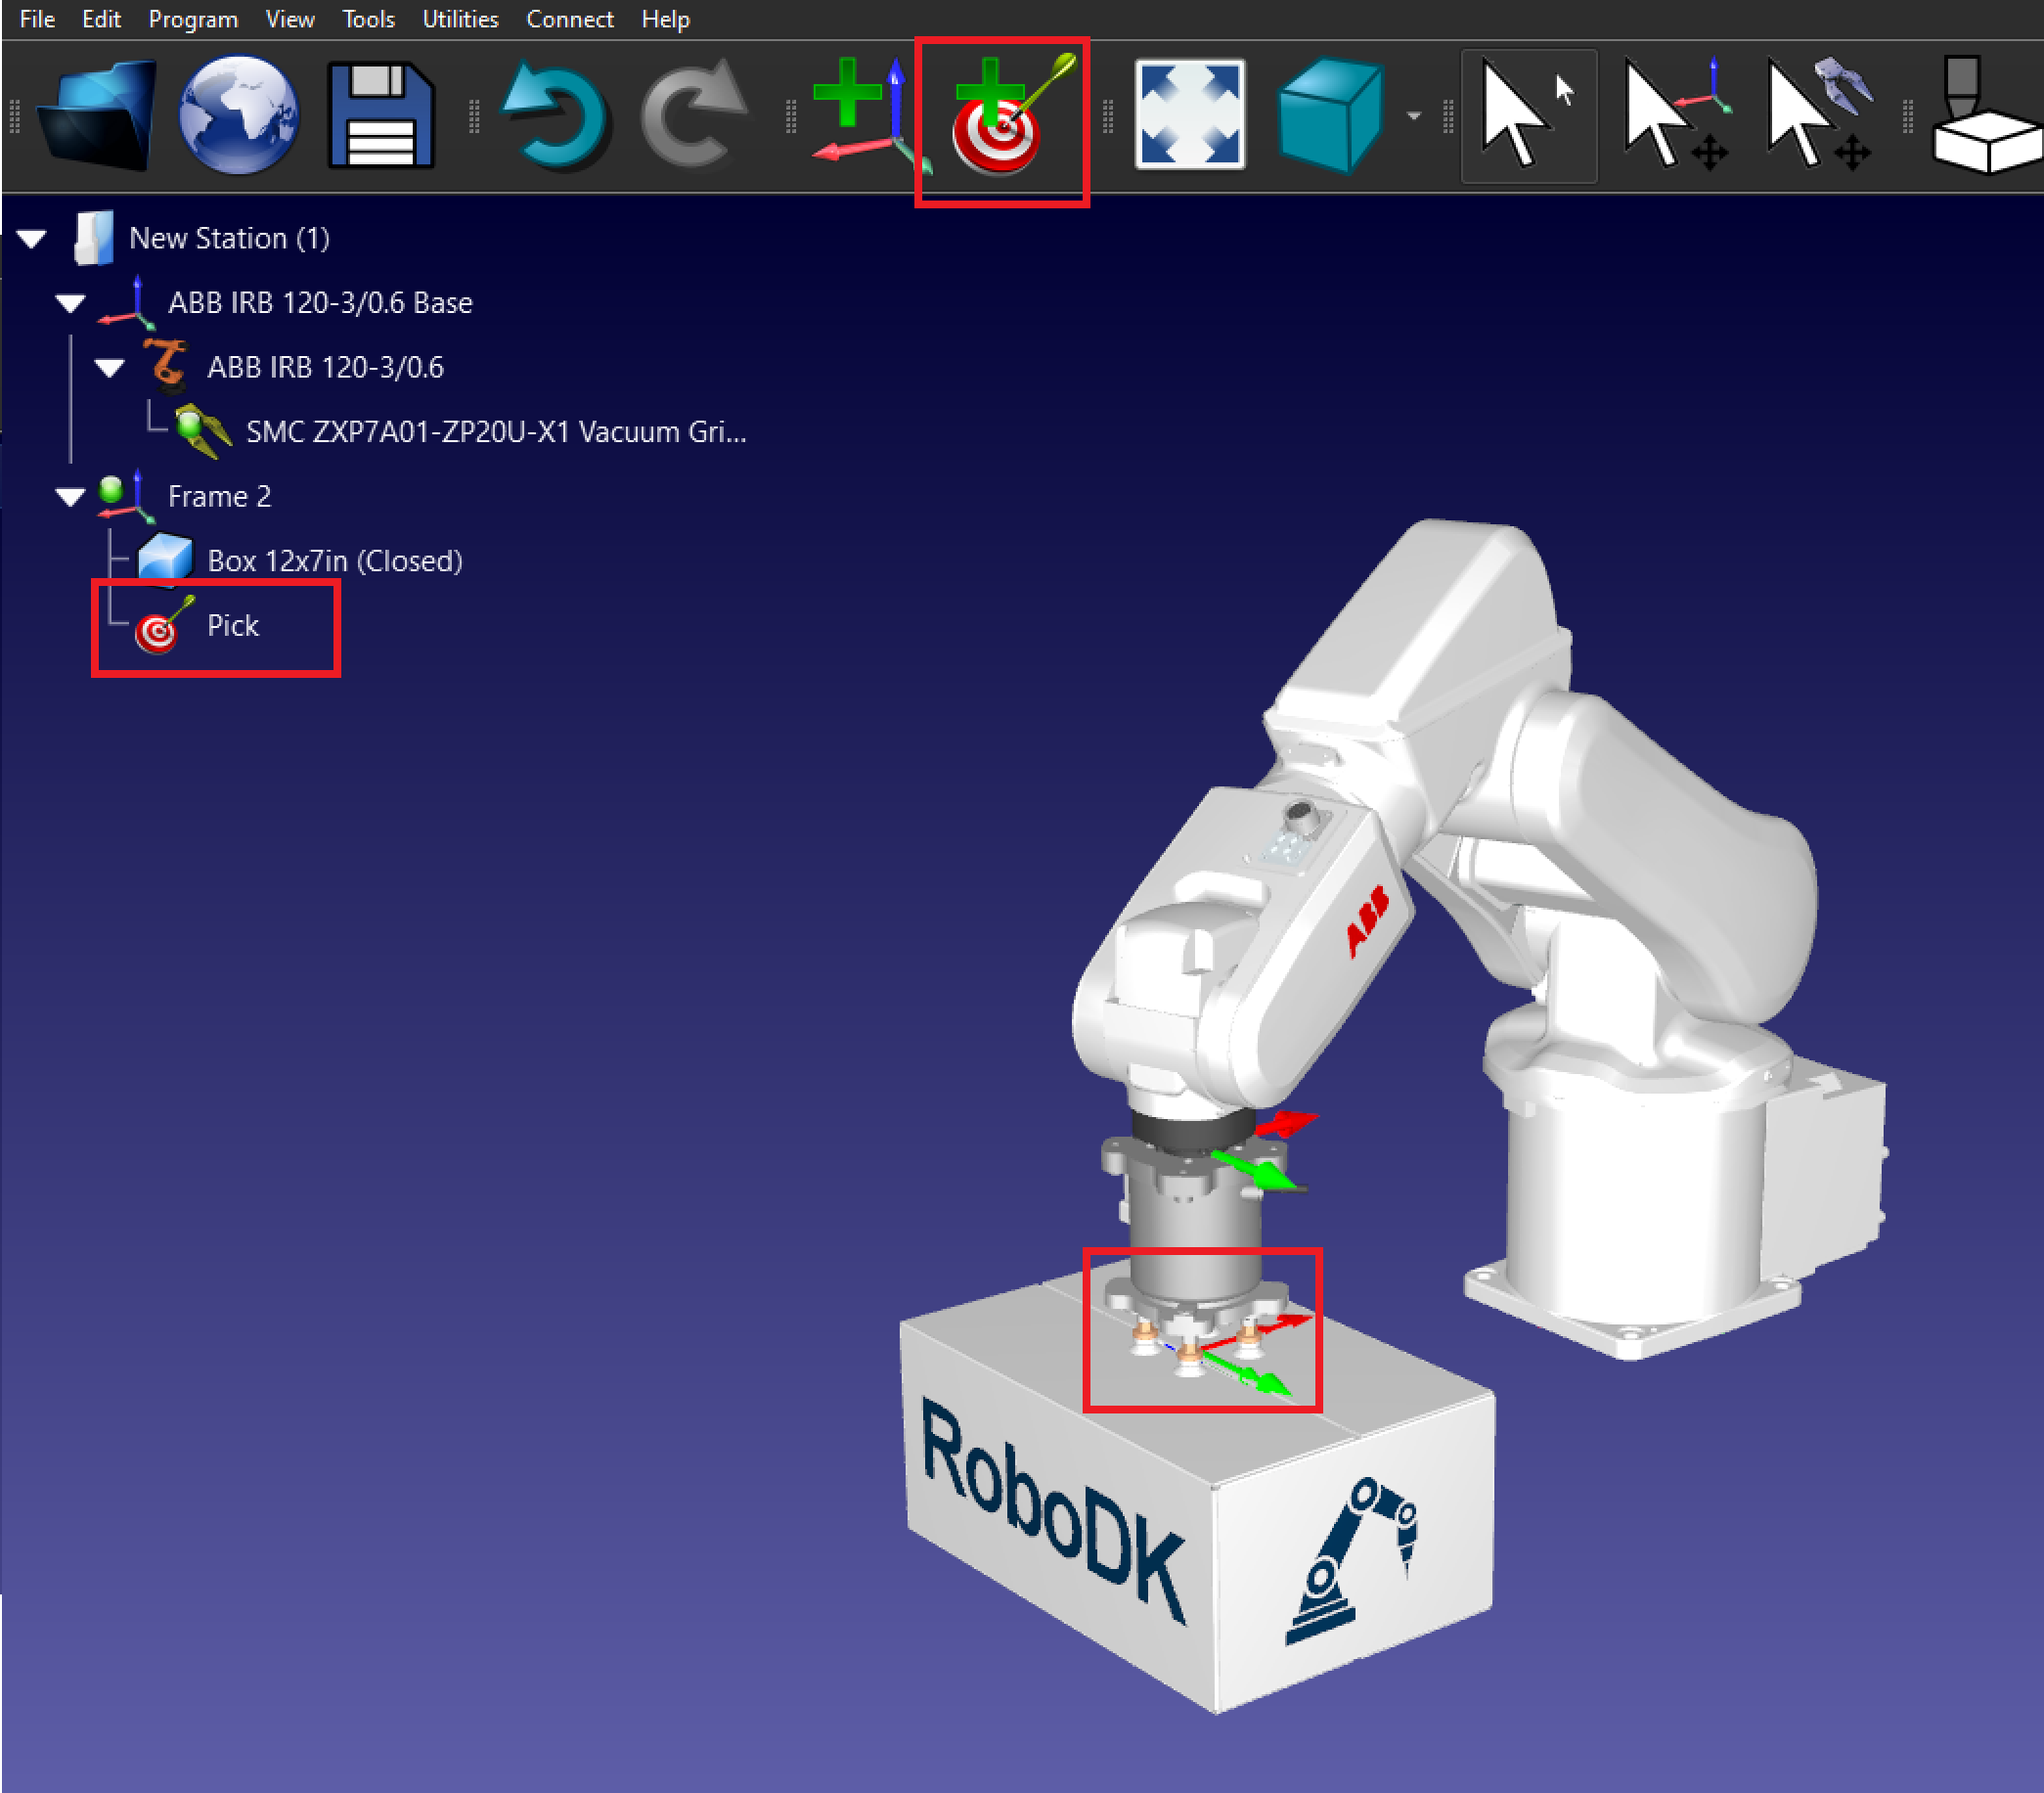
9.Creeu l'objectiu Pick: Col·loqueu el robot sobre la caixa i creeu un objectiu anomenat Pick.
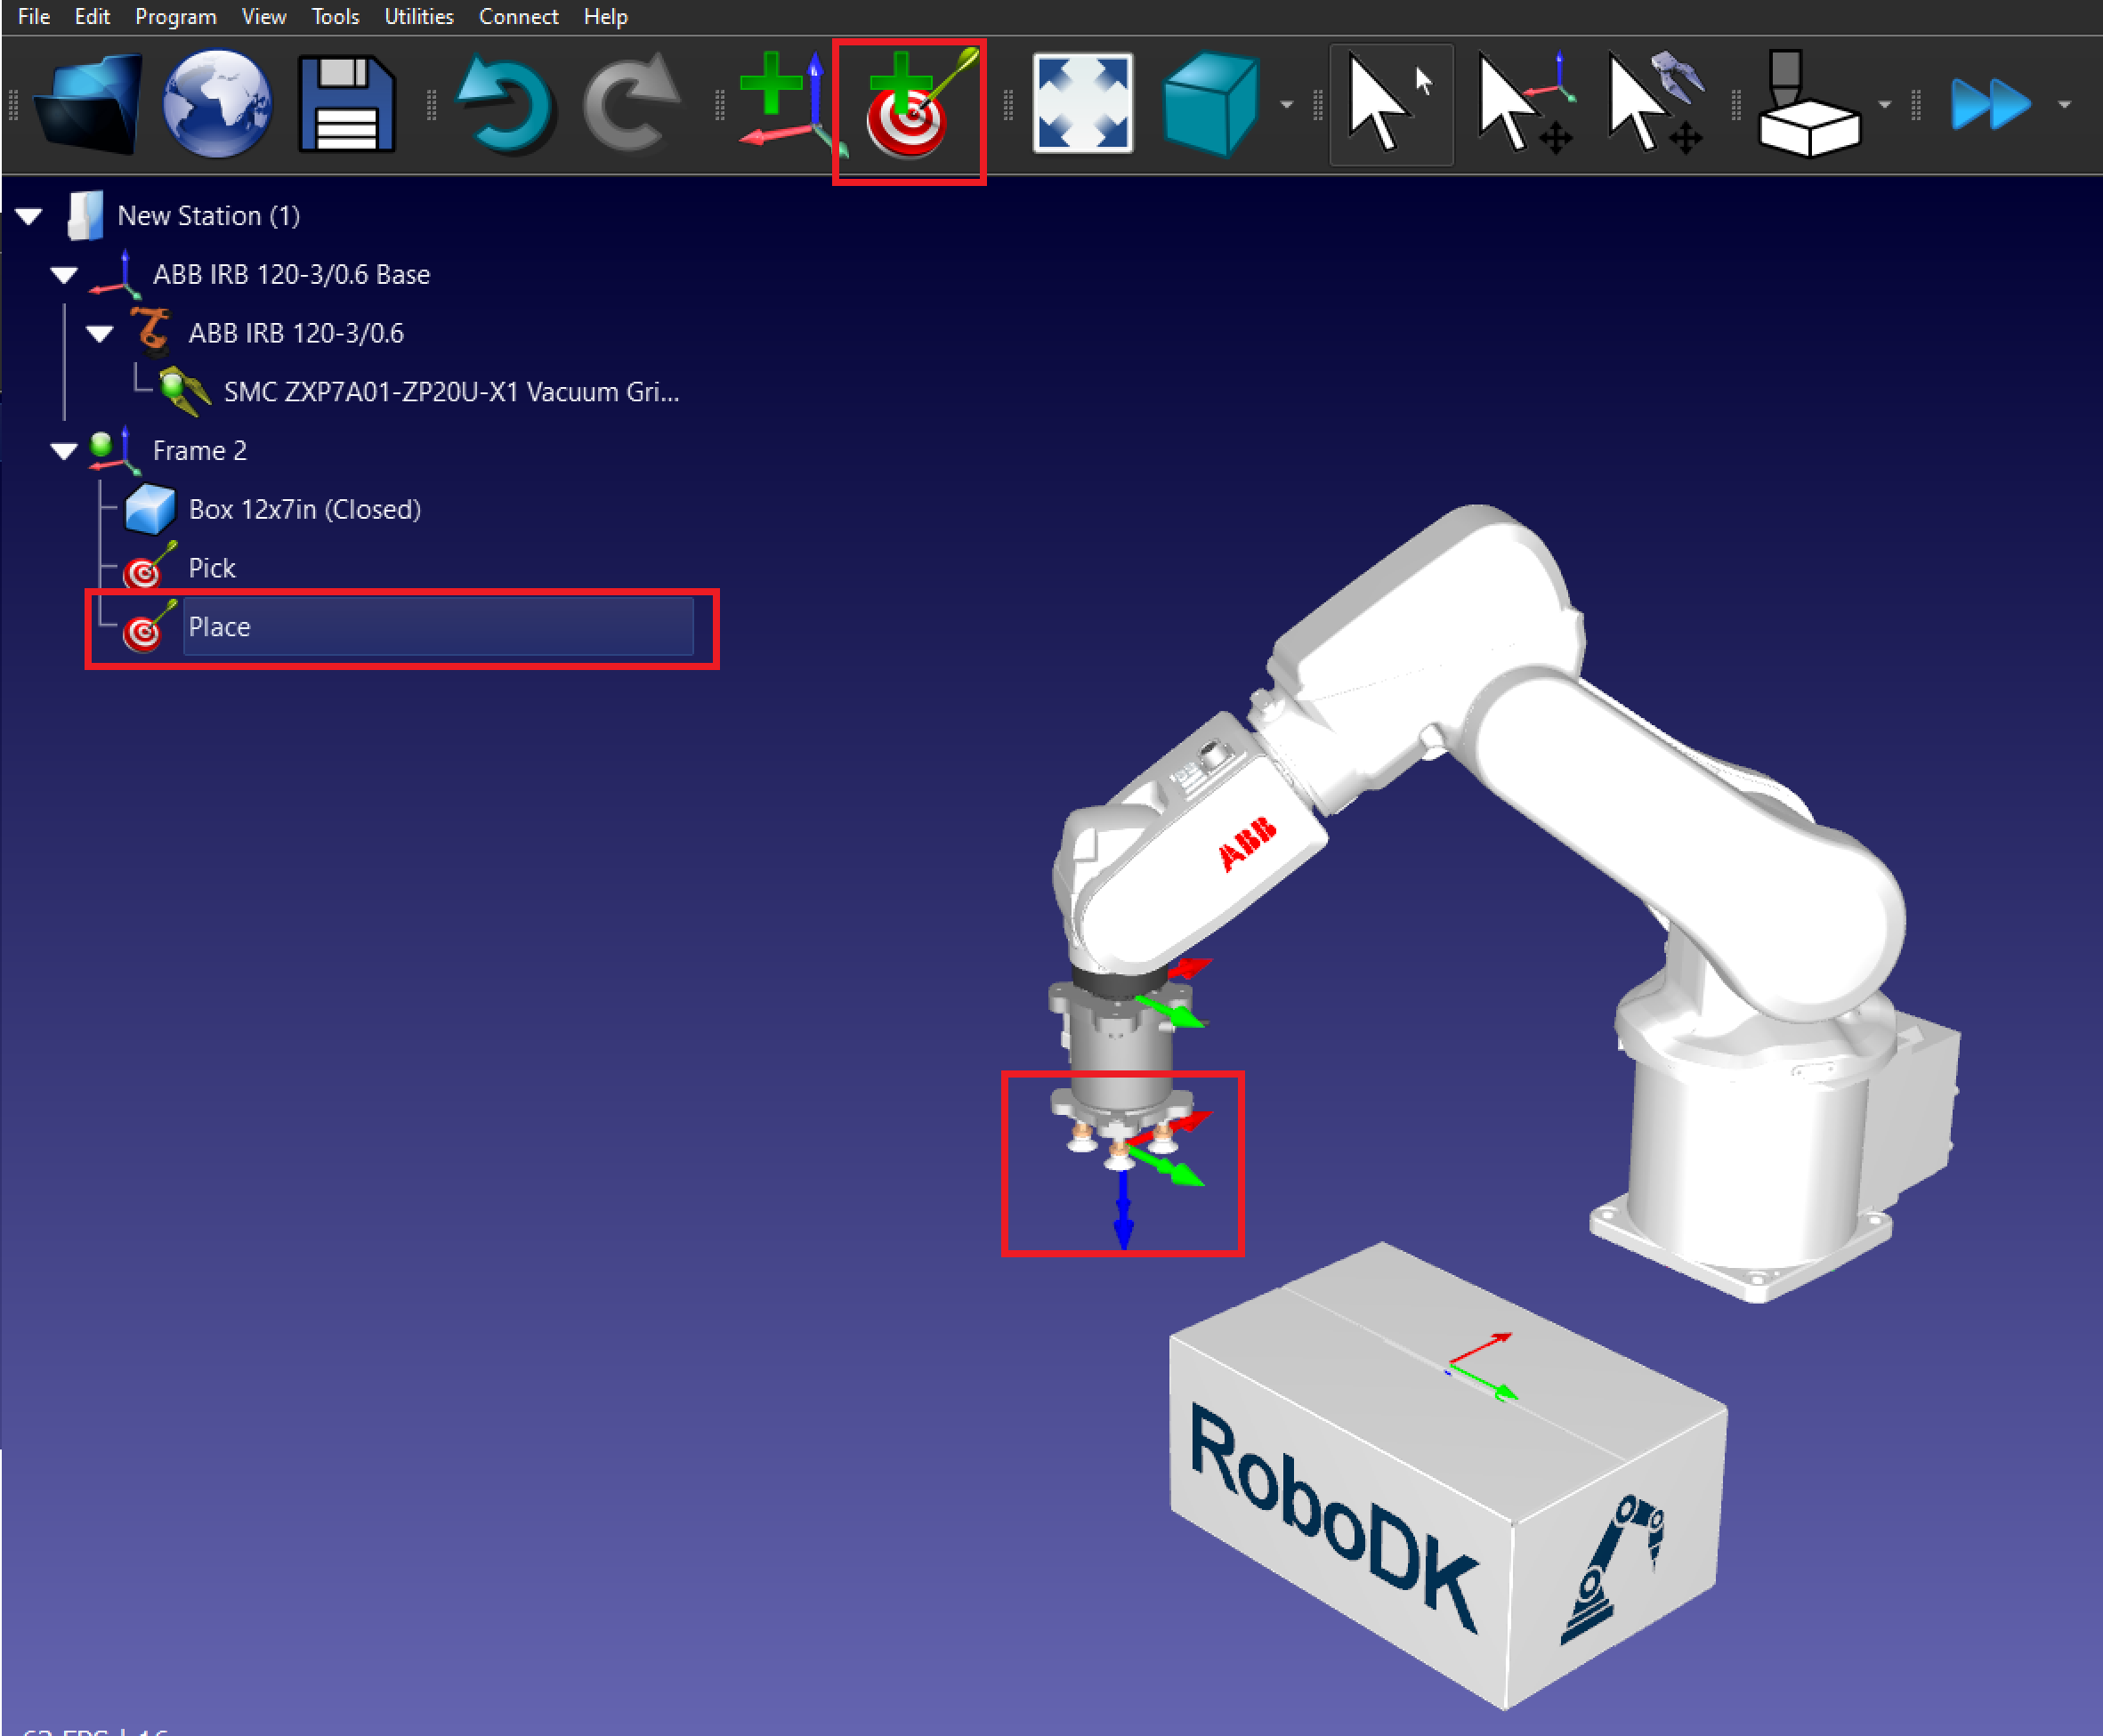
10.Creeu l'objectiu Place: Moveu el robot al lloc on voleu col·locar la caixa i creeu un objectiu anomenat Place.
11.Creeu els objectius de retracció:
a.Moveu el robot a l'objectiu Pick i desplaceu-lo cap amunt en l'eix Z.
b.Creeu un nou objectiu anomenat Pick Retract.
c.Repetiu amb l'objectiu Place.
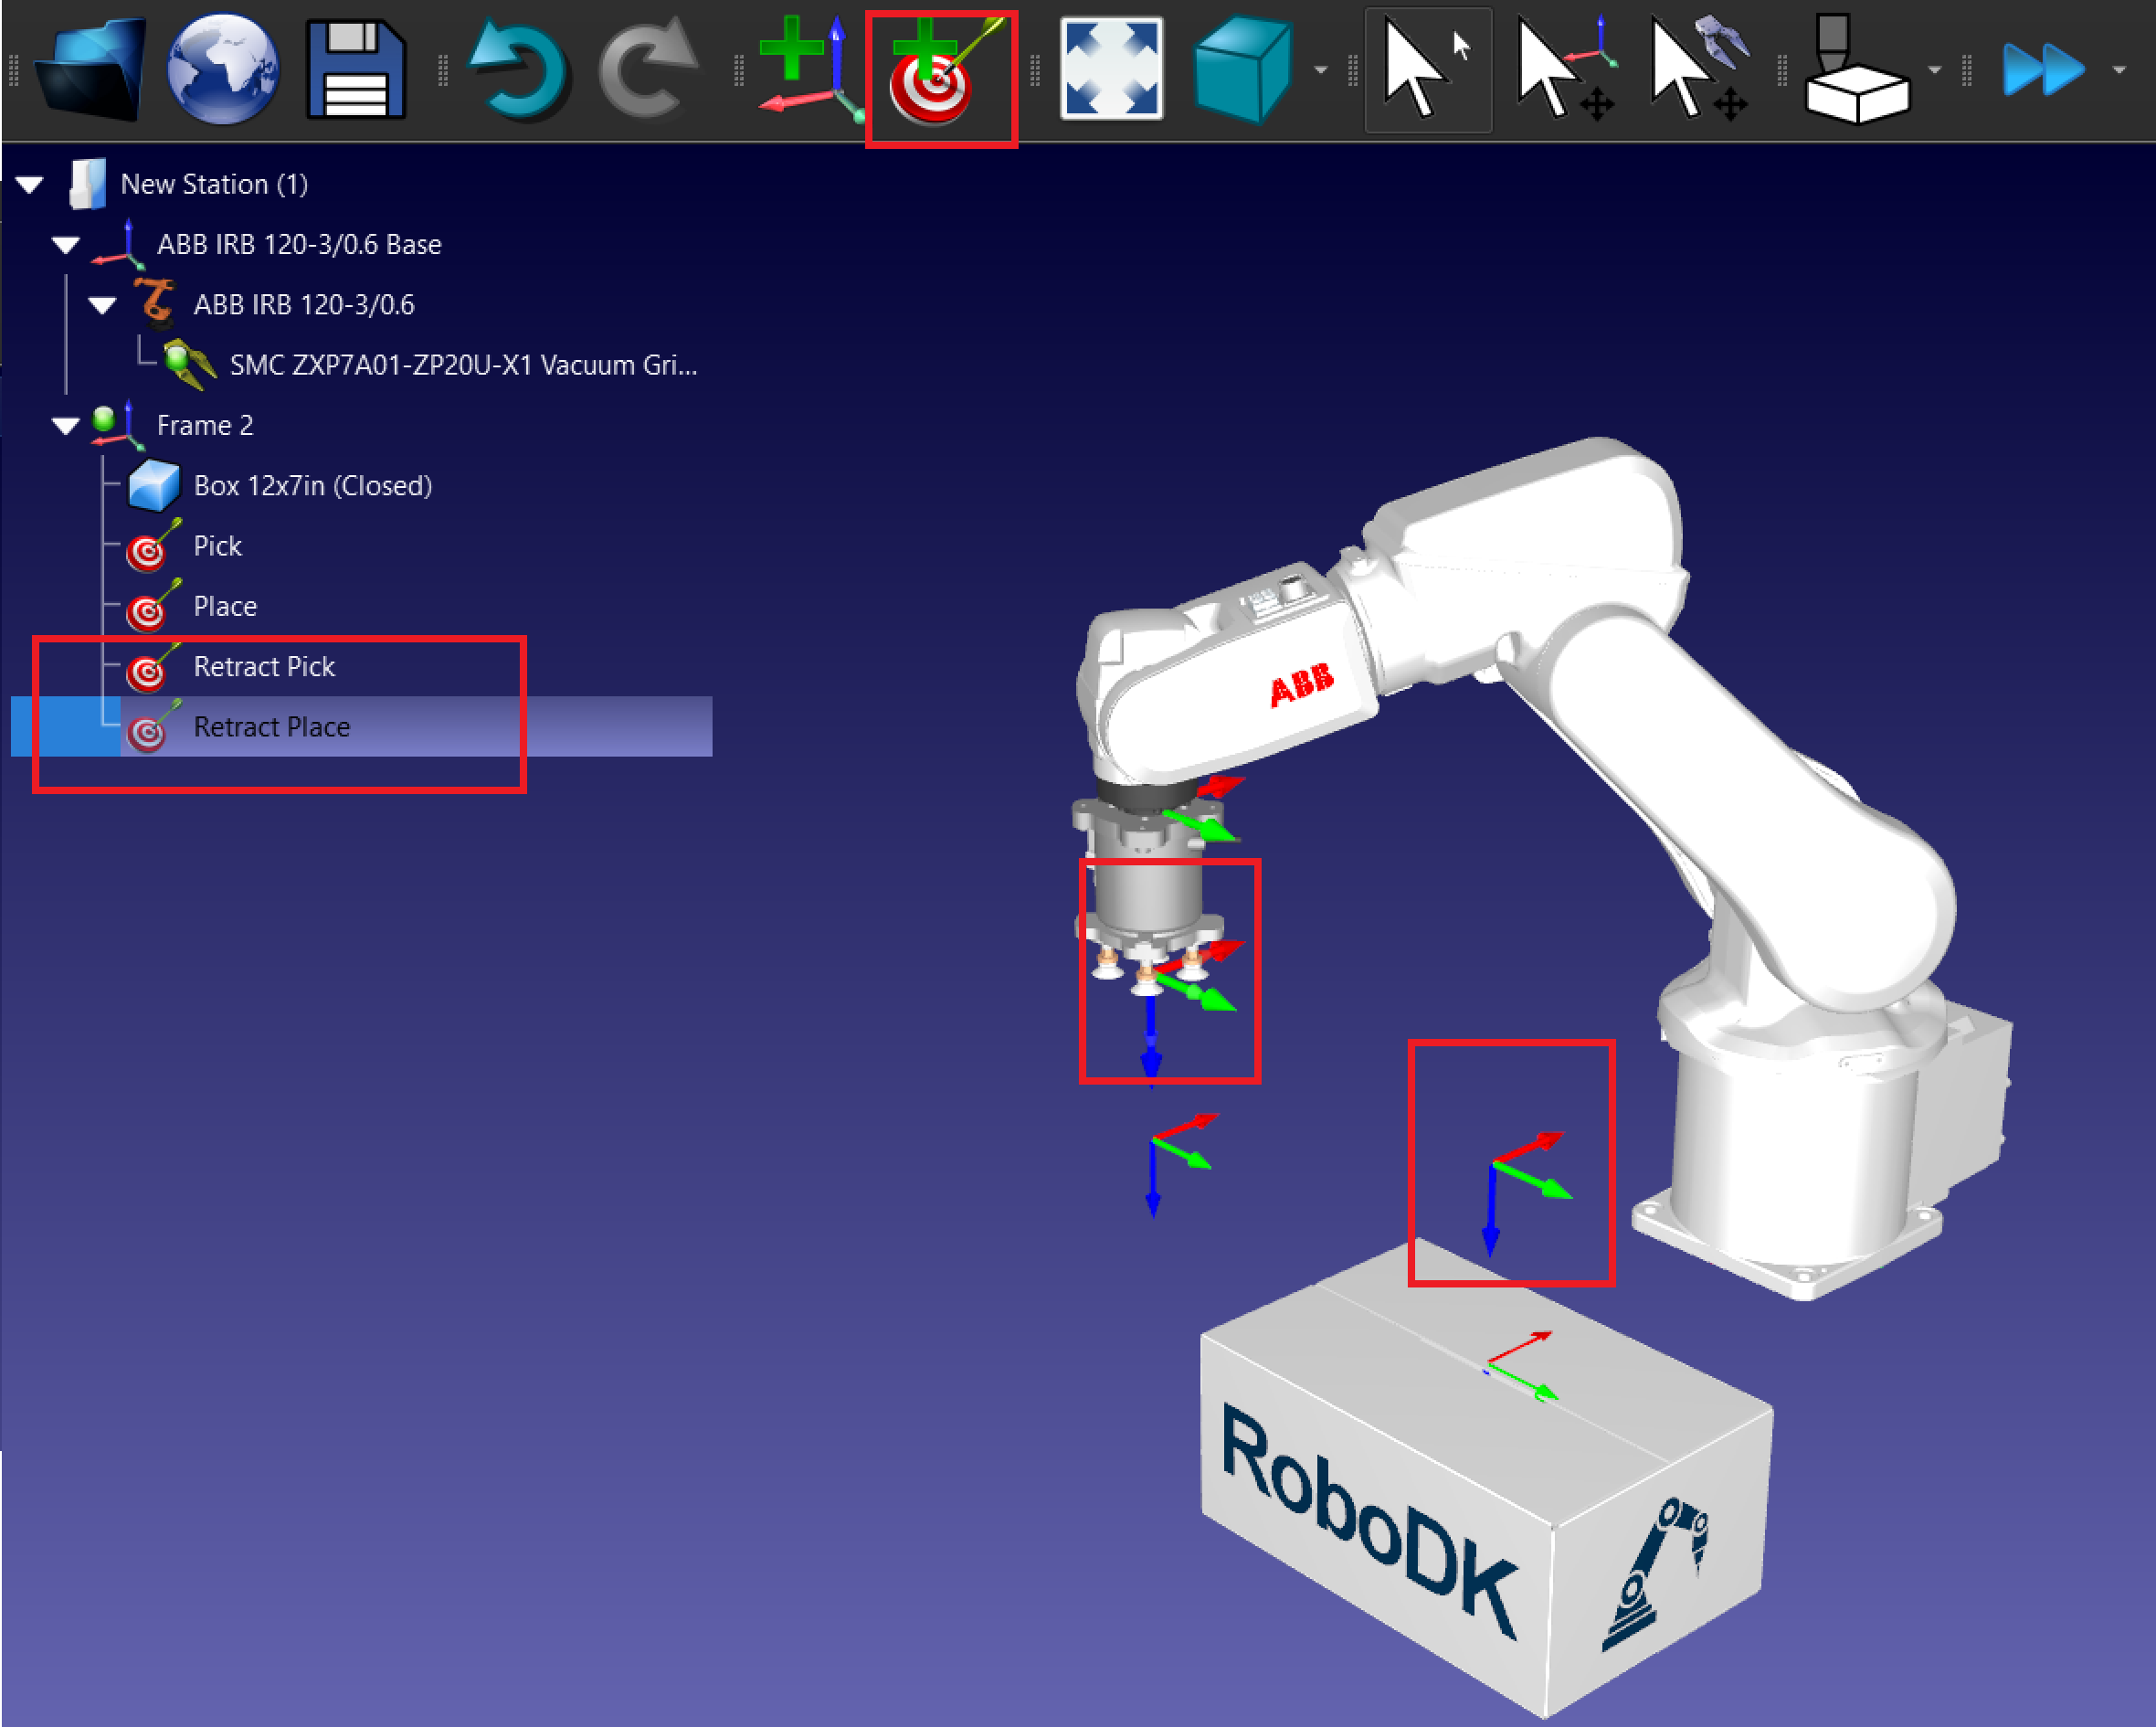
Creeu un programa de recollida i col·locació
Seguiu aquests passos per crear un programa bàsic de recollida i col·locació a RoboDK amb un braç robotitzat de 6 eixos que utilitza una pinça de buit per moure una caixa.
1.Programeu l'operació de recollida i col·locació:
a.Creeu un programa nou: aneu a Programa ➔ Afegeix programa i anomeneu-lo PickAndPlace.
b.Afegiu instruccions de moviment:
i.Afegiu instruccions MoveJ o MoveL per a cada objectiu.
ii.Moveu primer el robot a l'objectiu de retracció i, després, creeu un MoveL cap a l'objectiu de recollida i de tornada a l'objectiu de retracció.
iii.Repetiu-ho amb l'objectiu de col·locació.
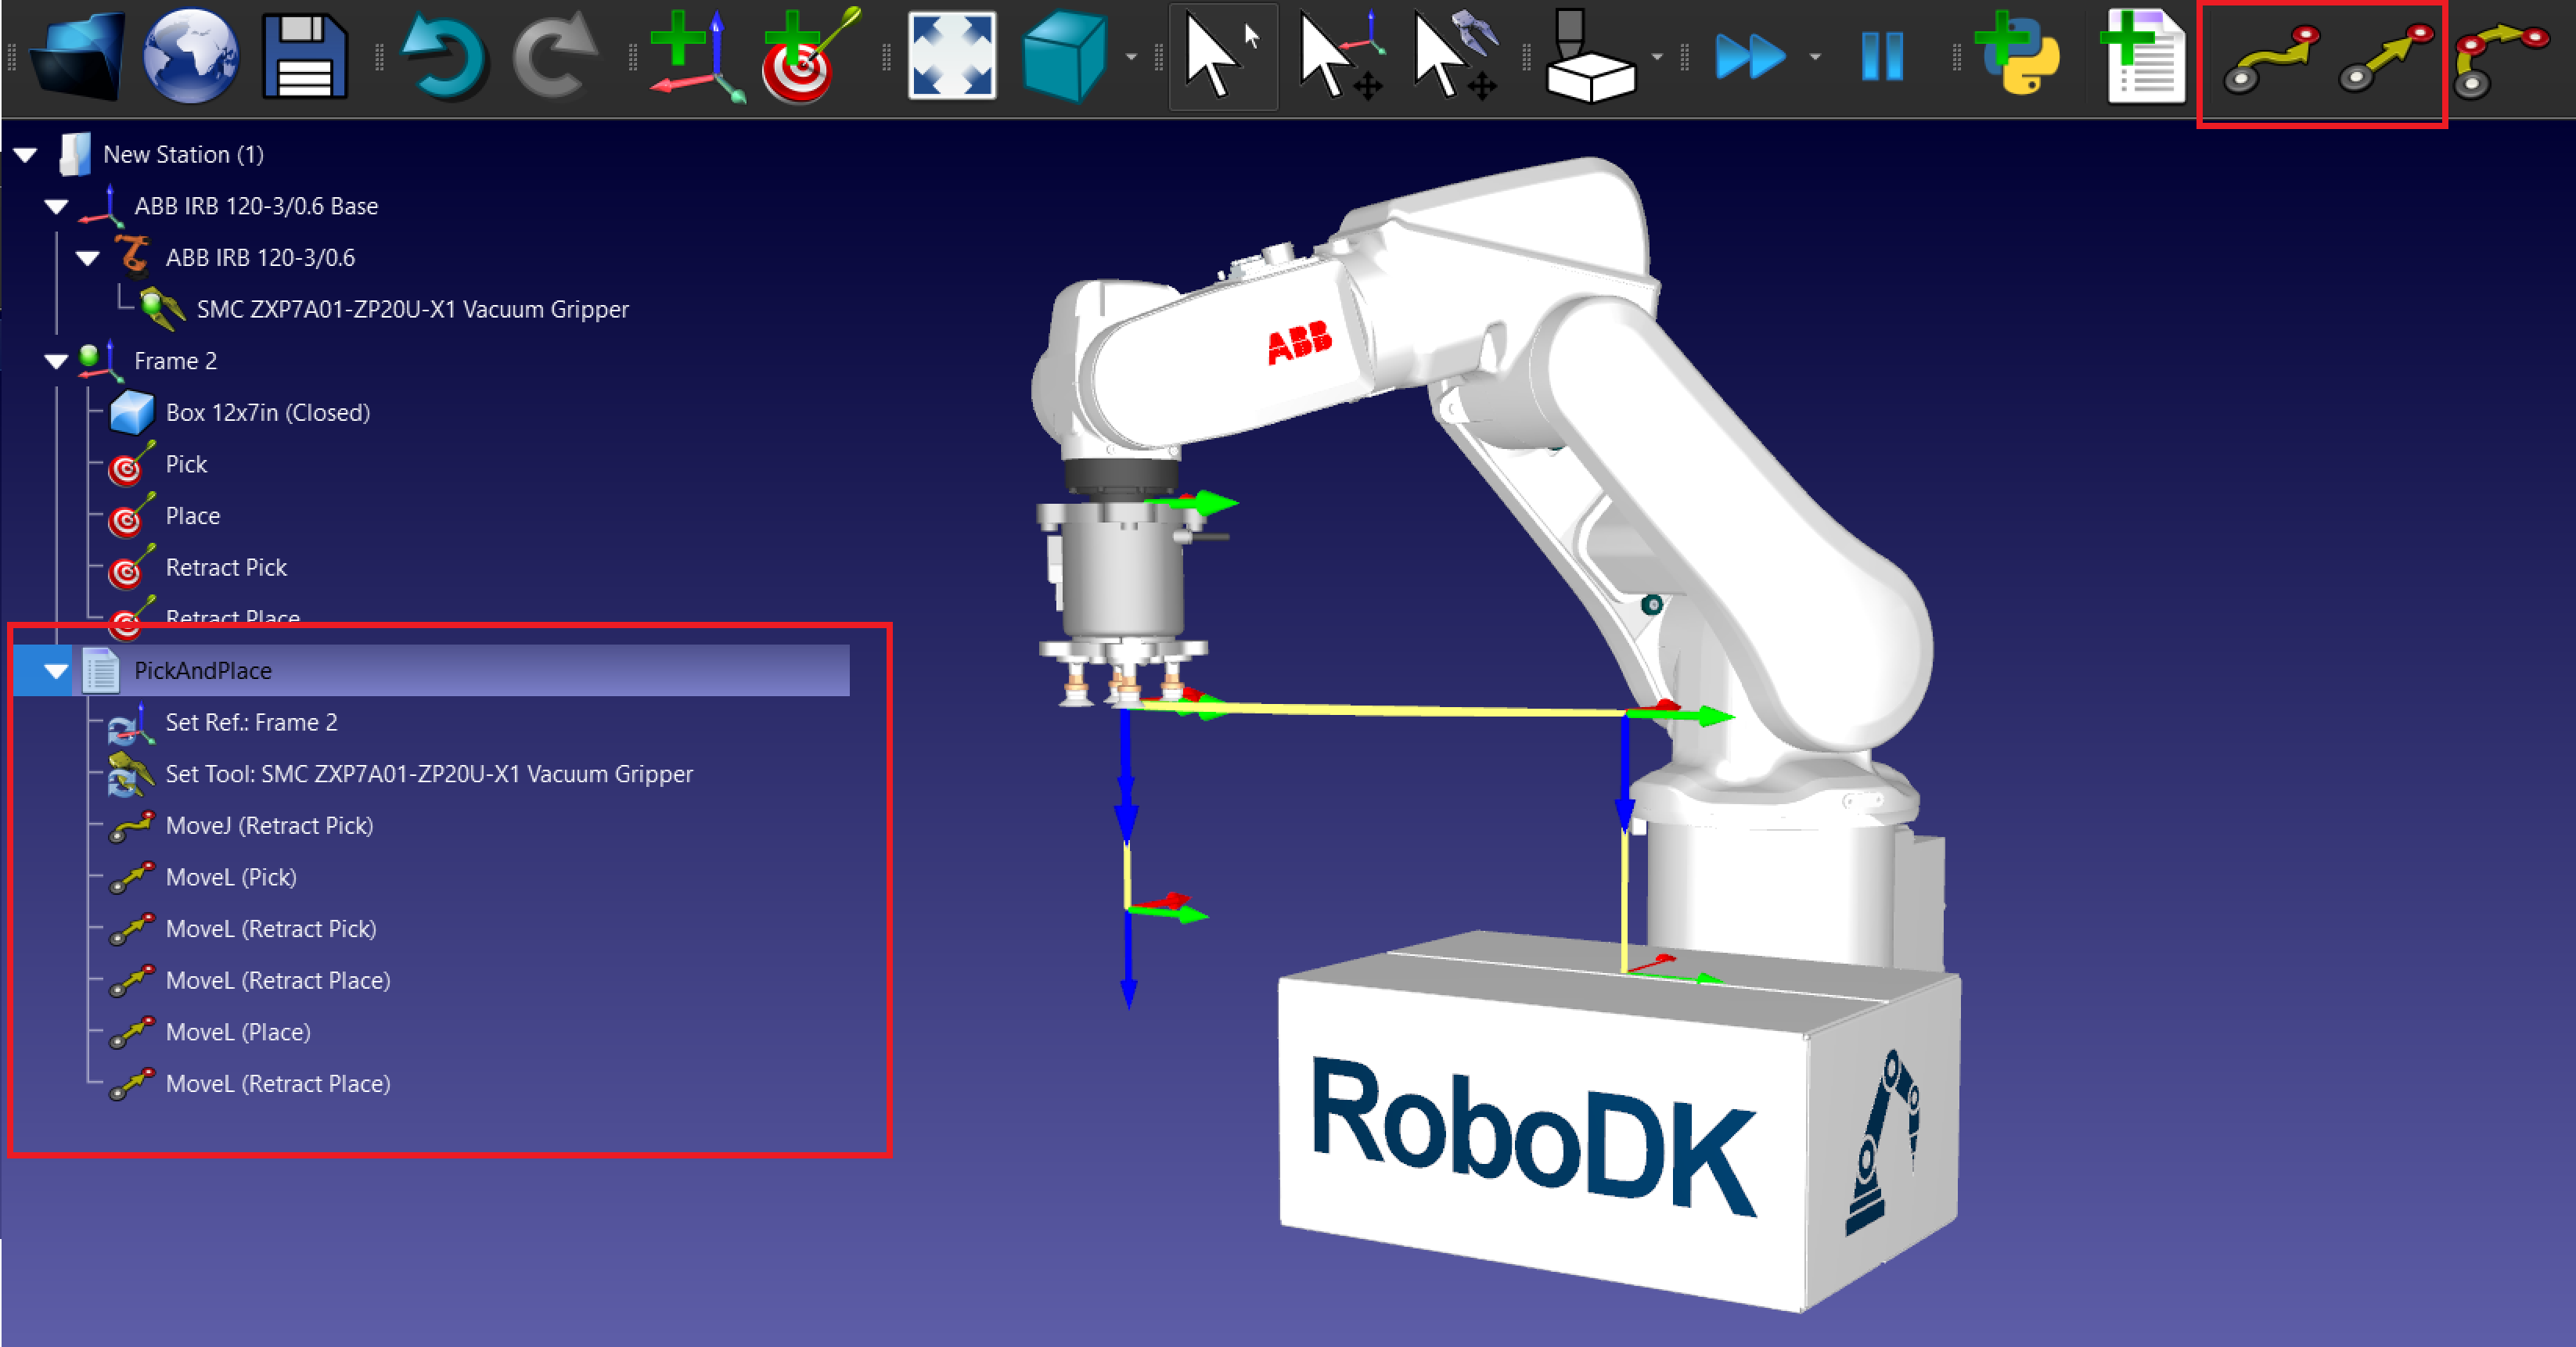
2.Afegiu un esdeveniment per agafar i col·locar l'objecte.
a.Per afegir un esdeveniment, aneu a Programa → Instrucció d'esdeveniment de simulació.
b.Afegiu un esdeveniment amb l'acció Enganxar objecte per agafar la caixa després del MoveL (Agafar).
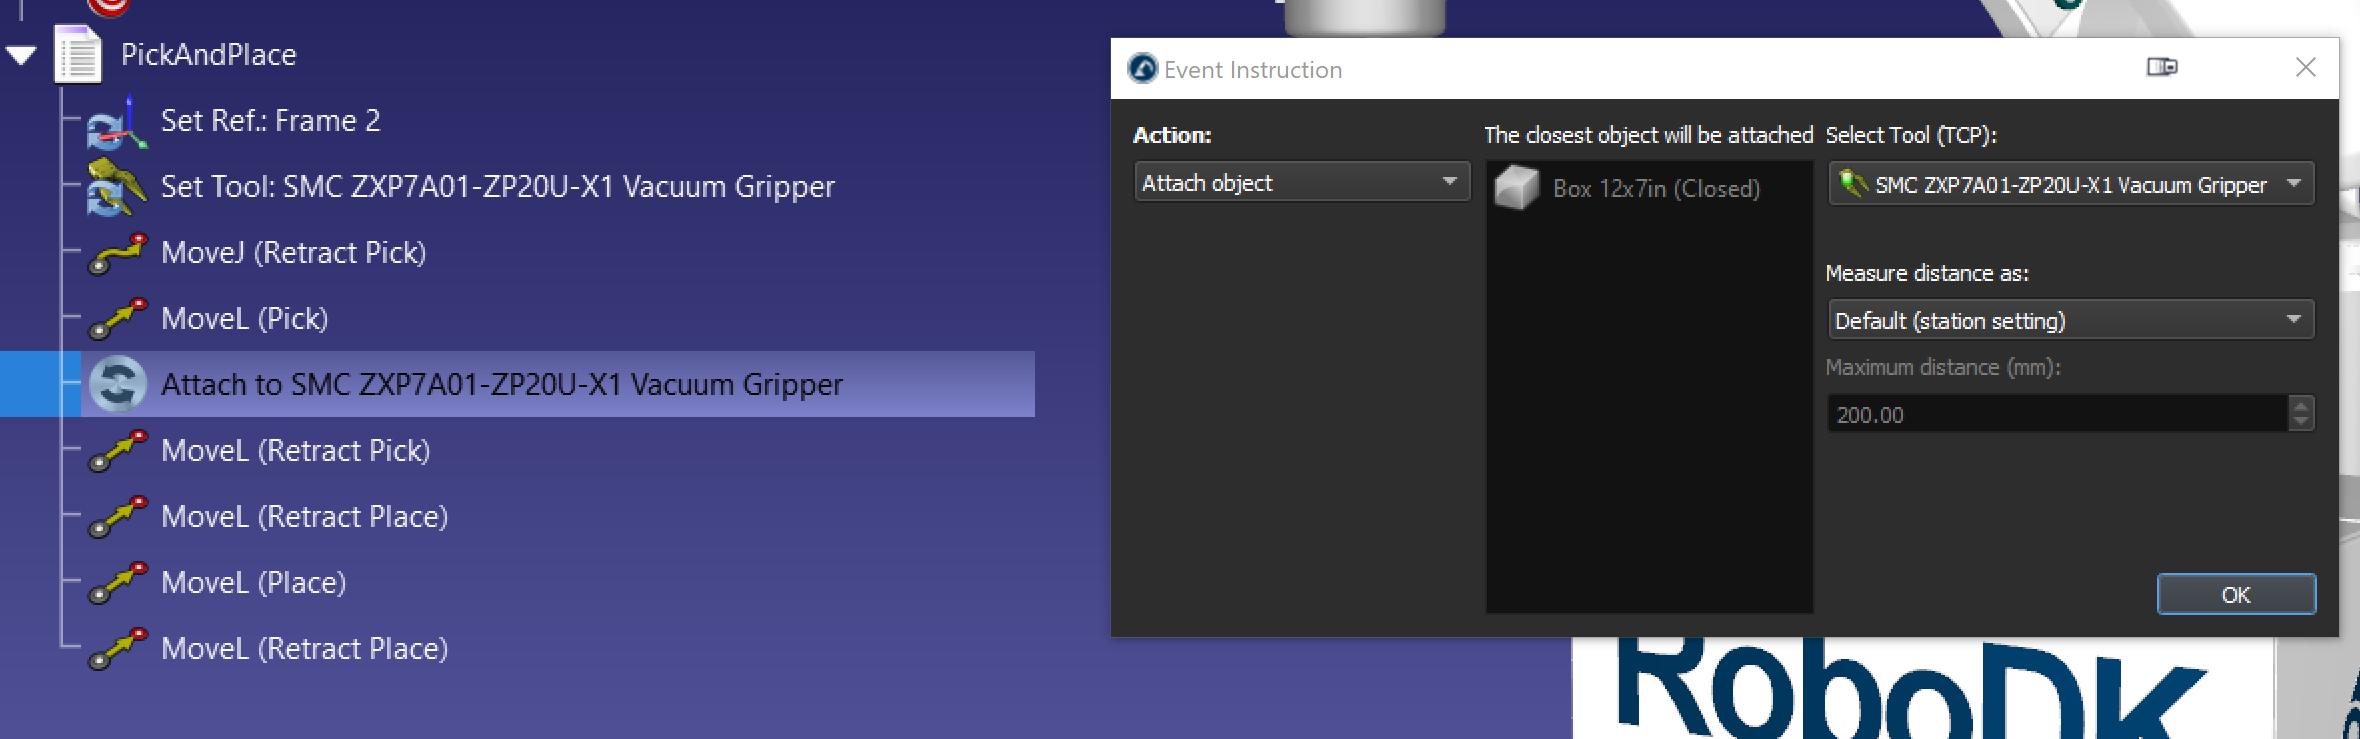
c.Afegiu un esdeveniment amb l'acció Desenganxar objecte per col·locar la caixa després del MoveL (Col·locar). L'opció Enganxar al pare permet enganxar l'objecte a un pare nou un cop s'ha desenganxat de la pinça.
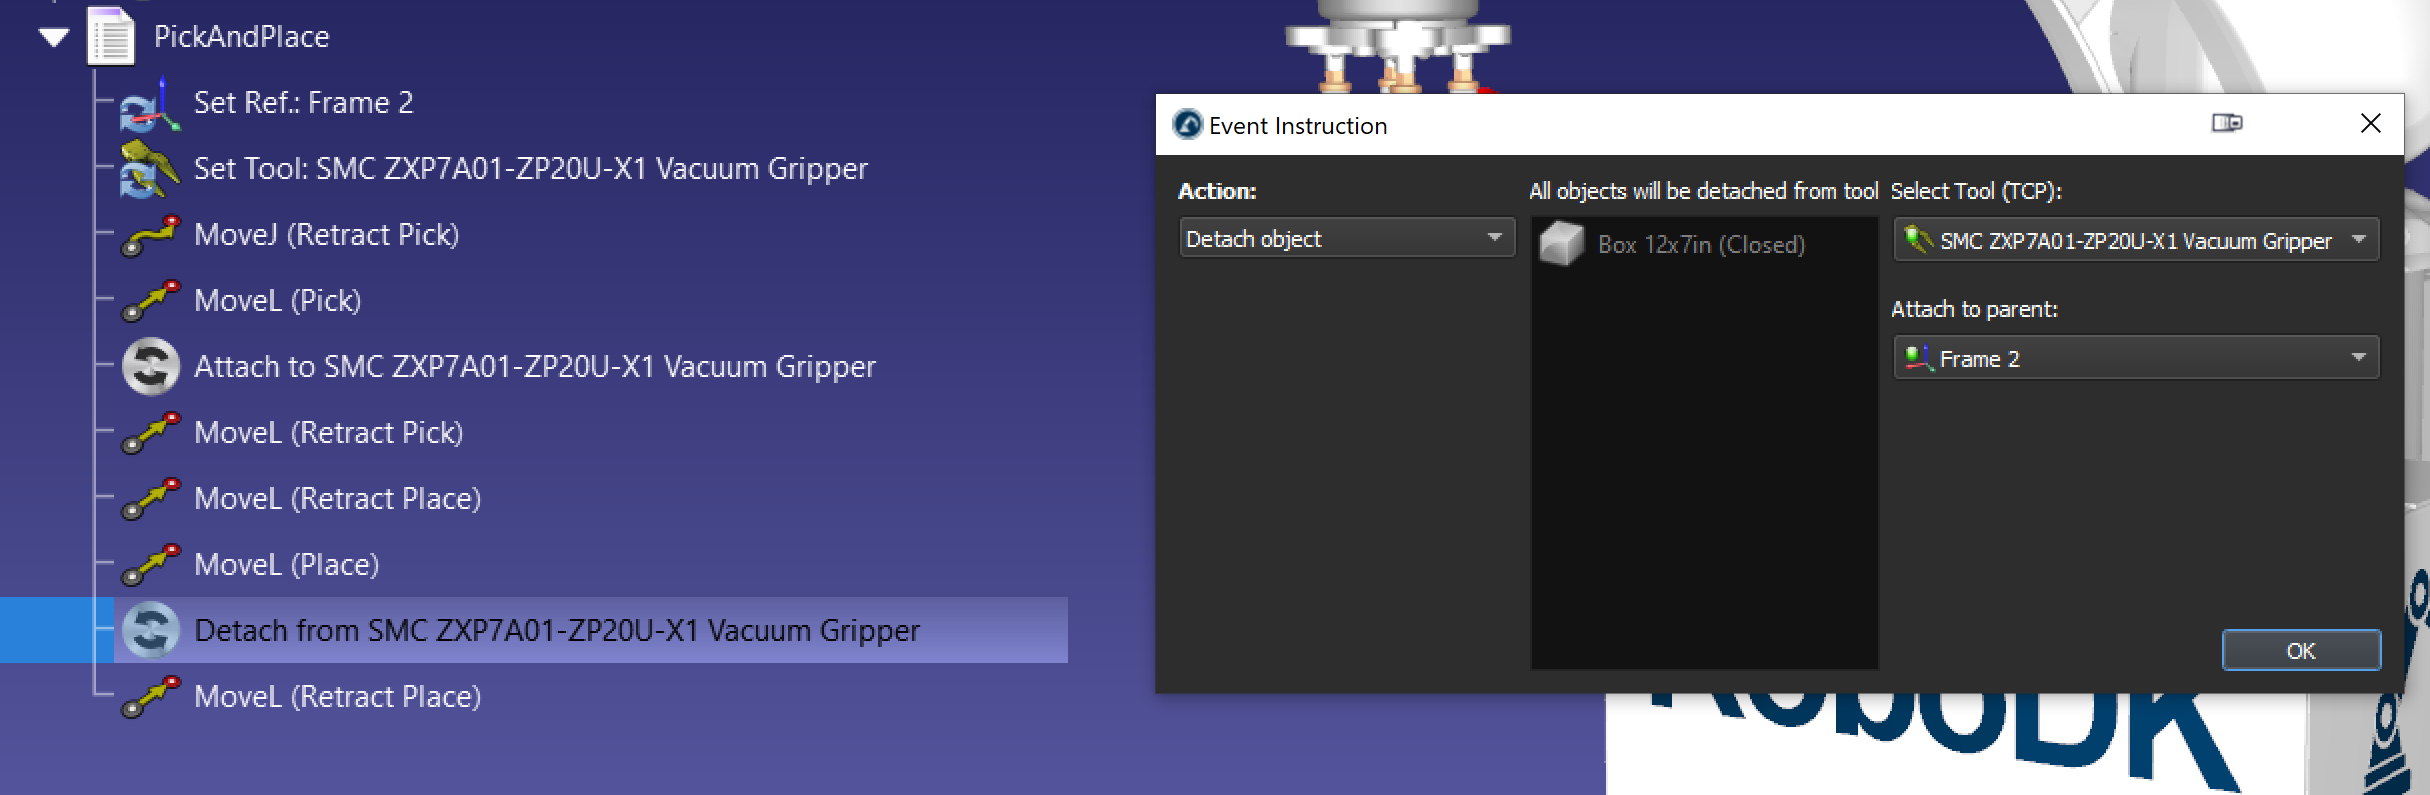
d.És bona pràctica crear també un programa separat amb l'acció d'esdeveniment "Estableix la posició de l'objecte" per reiniciar la caixa a la seva posició d'origen si cal.
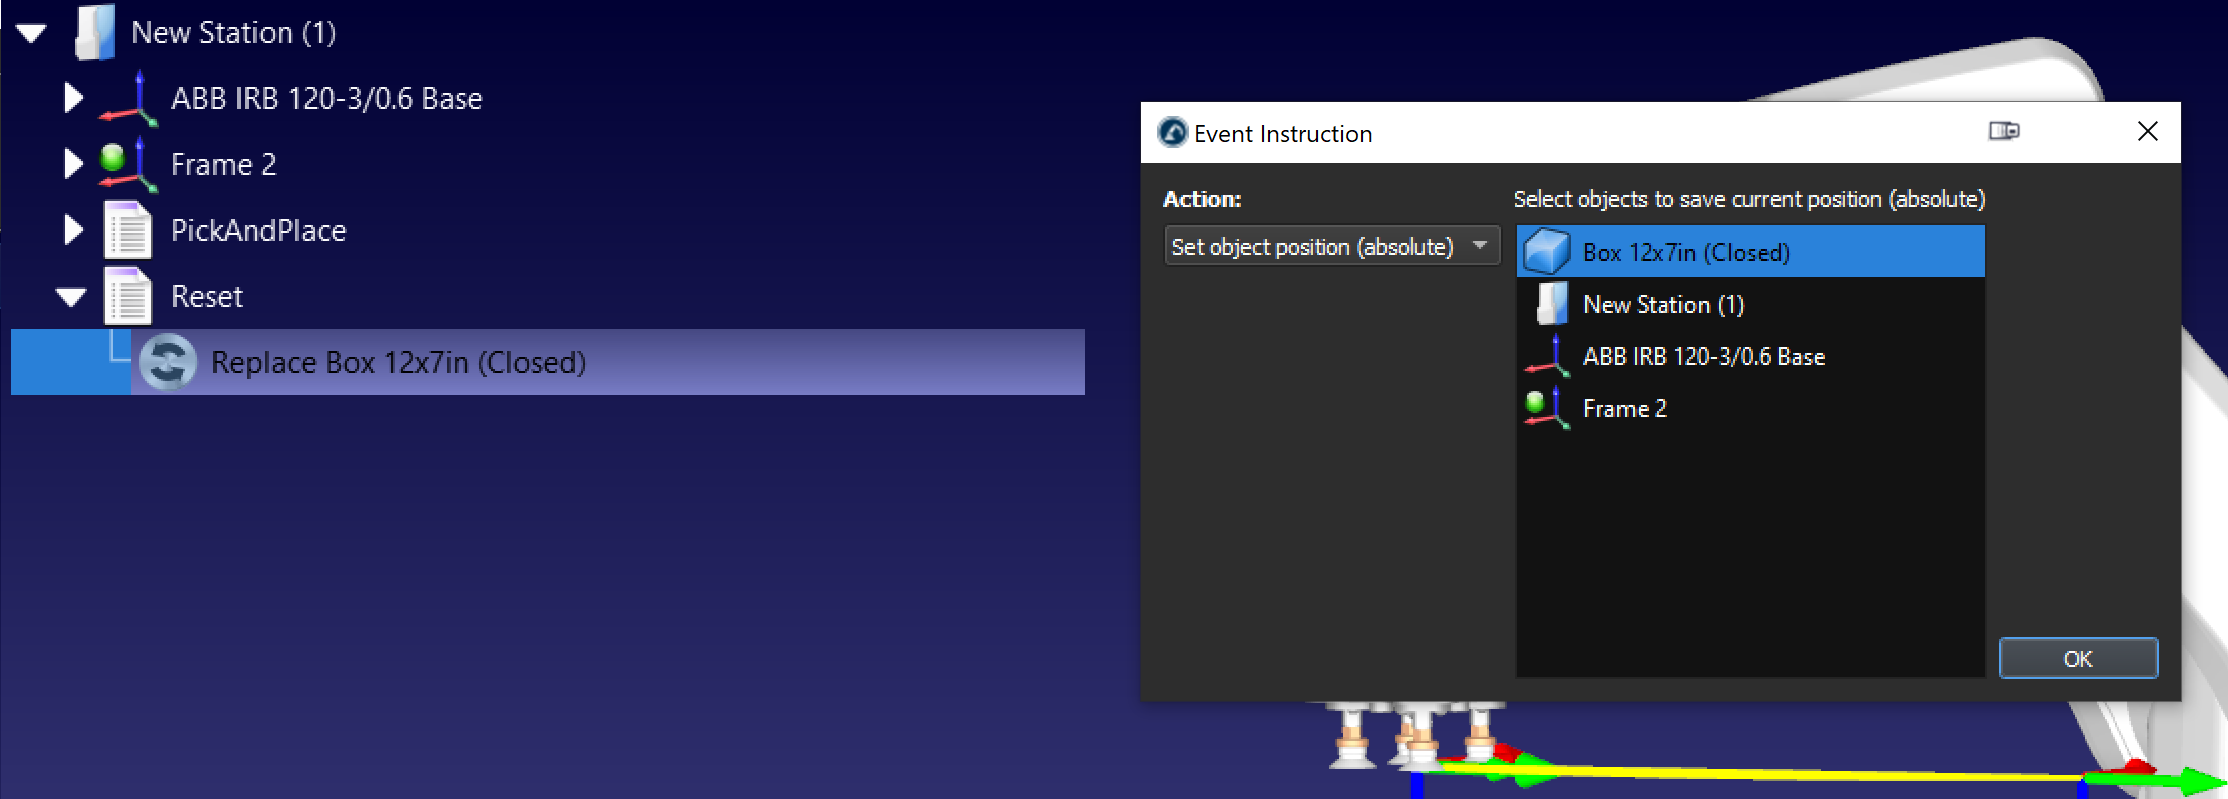
Seguint aquests passos, podeu crear amb èxit una estació bàsica de recollida i col·locació a RoboDK.
Recollida i col·locació i muntatge
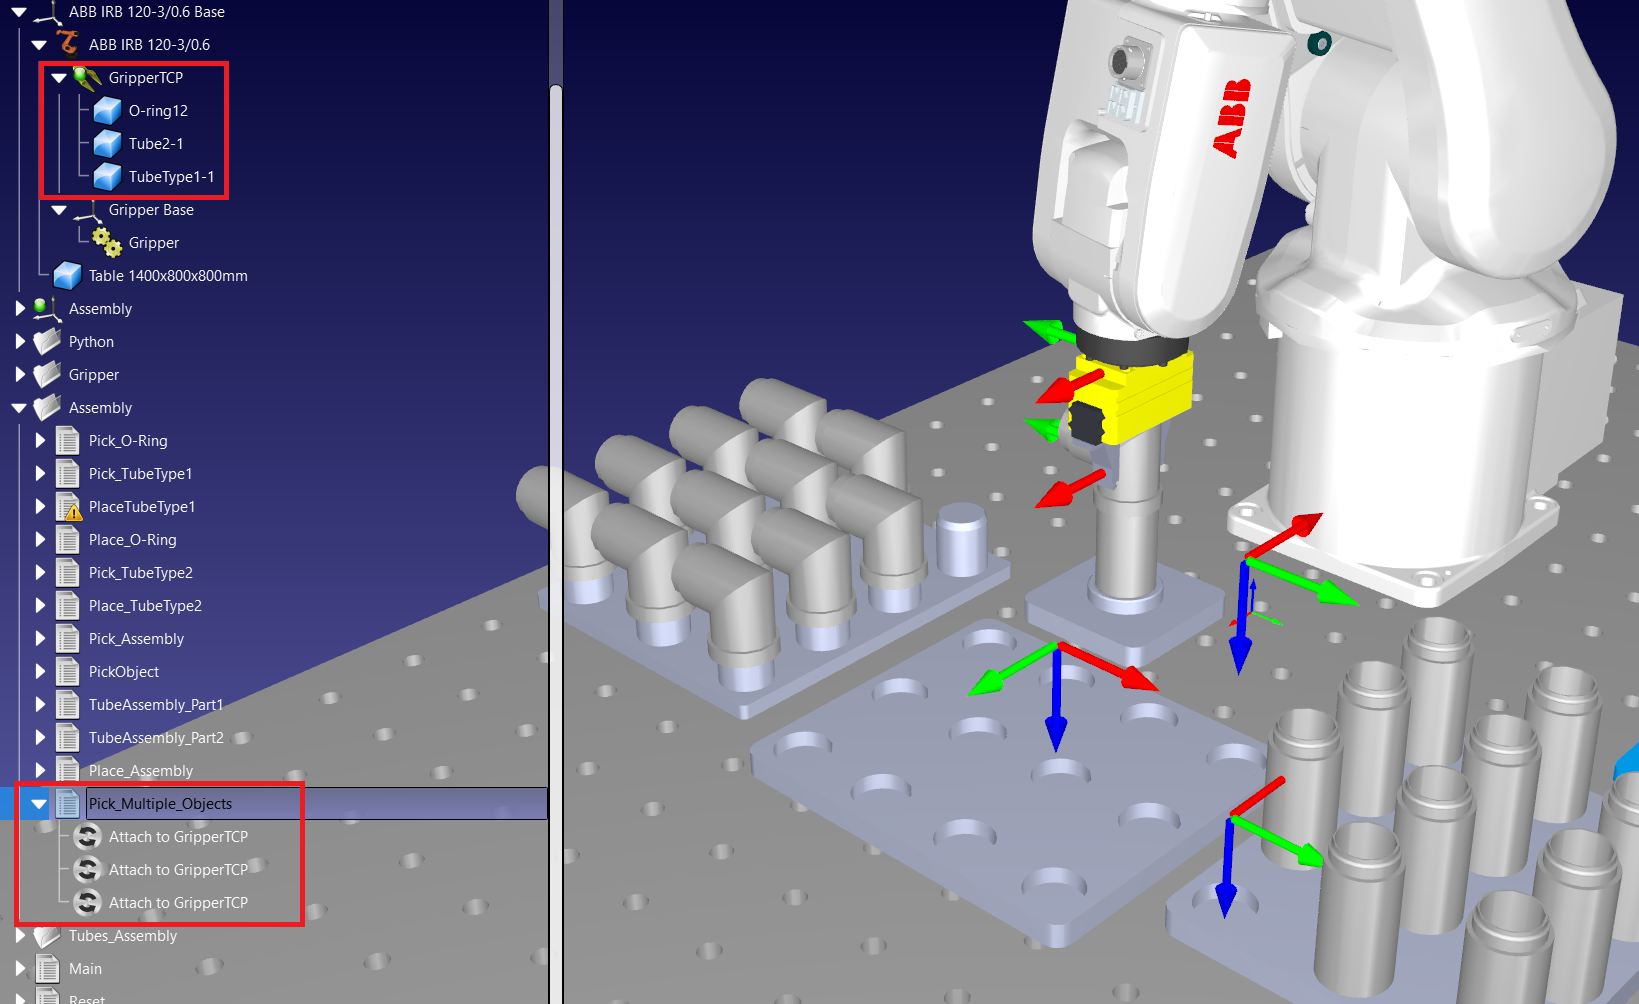
Les aplicacions de recollida i col·locació es poden utilitzar per automatitzar una operació de muntatge. Fent servir l'esdeveniment «adjuntar objecte» diverses vegades, podeu recollir diversos objectes alhora i crear una recollida de muntatge. Per exemple, si teniu 3 objectes al muntatge, podeu utilitzar l'esdeveniment 3 vegades, com es mostra a la imatge següent.
Recollida i col·locació utilitzant l'Add-in de paletització
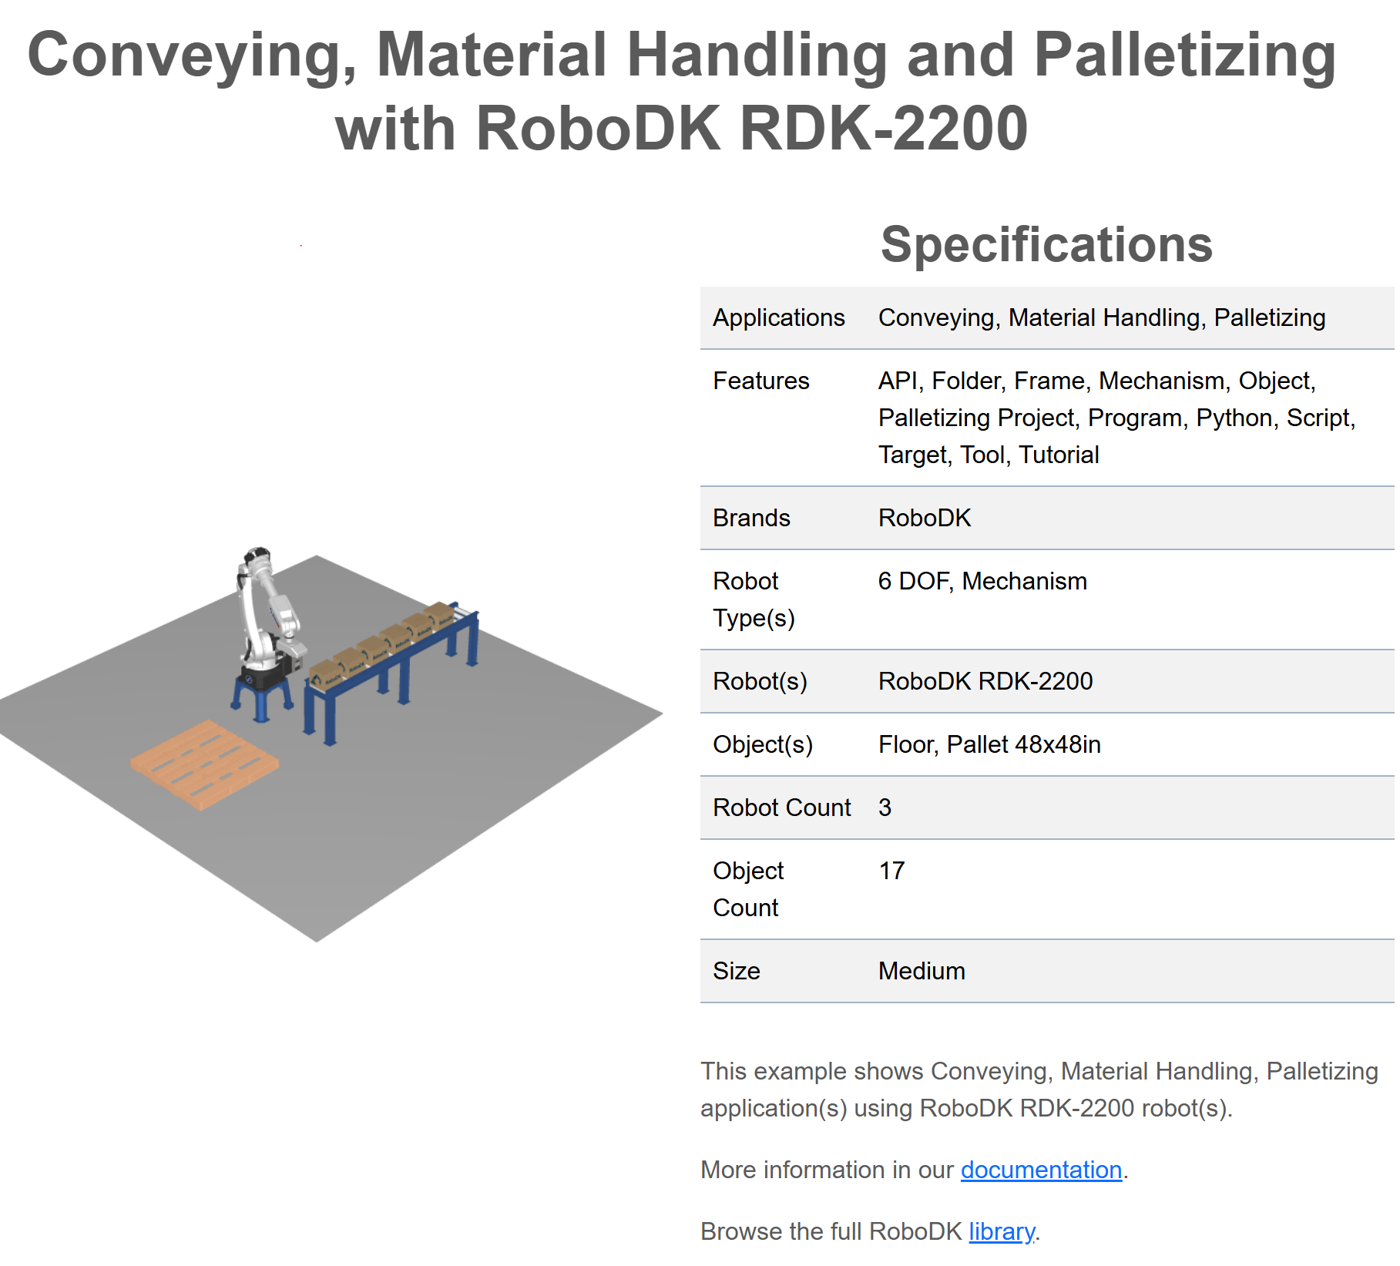
Si teniu una operació repetitiva de recollida i col·locació que impliqui un patró de paletització, podeu utilitzar el nostre plug-in de paletització per simplificar la tasca. Només heu d'utilitzar l'enllaç següent i descarregar el nostre plug-in de paletització: Palletizing | Add-in Marketplace. Seguiu la nostra documentació sobre la paletització per obtenir més informació sobre el plug-in de paletització.
Recollida i col·locació mitjançant l'API
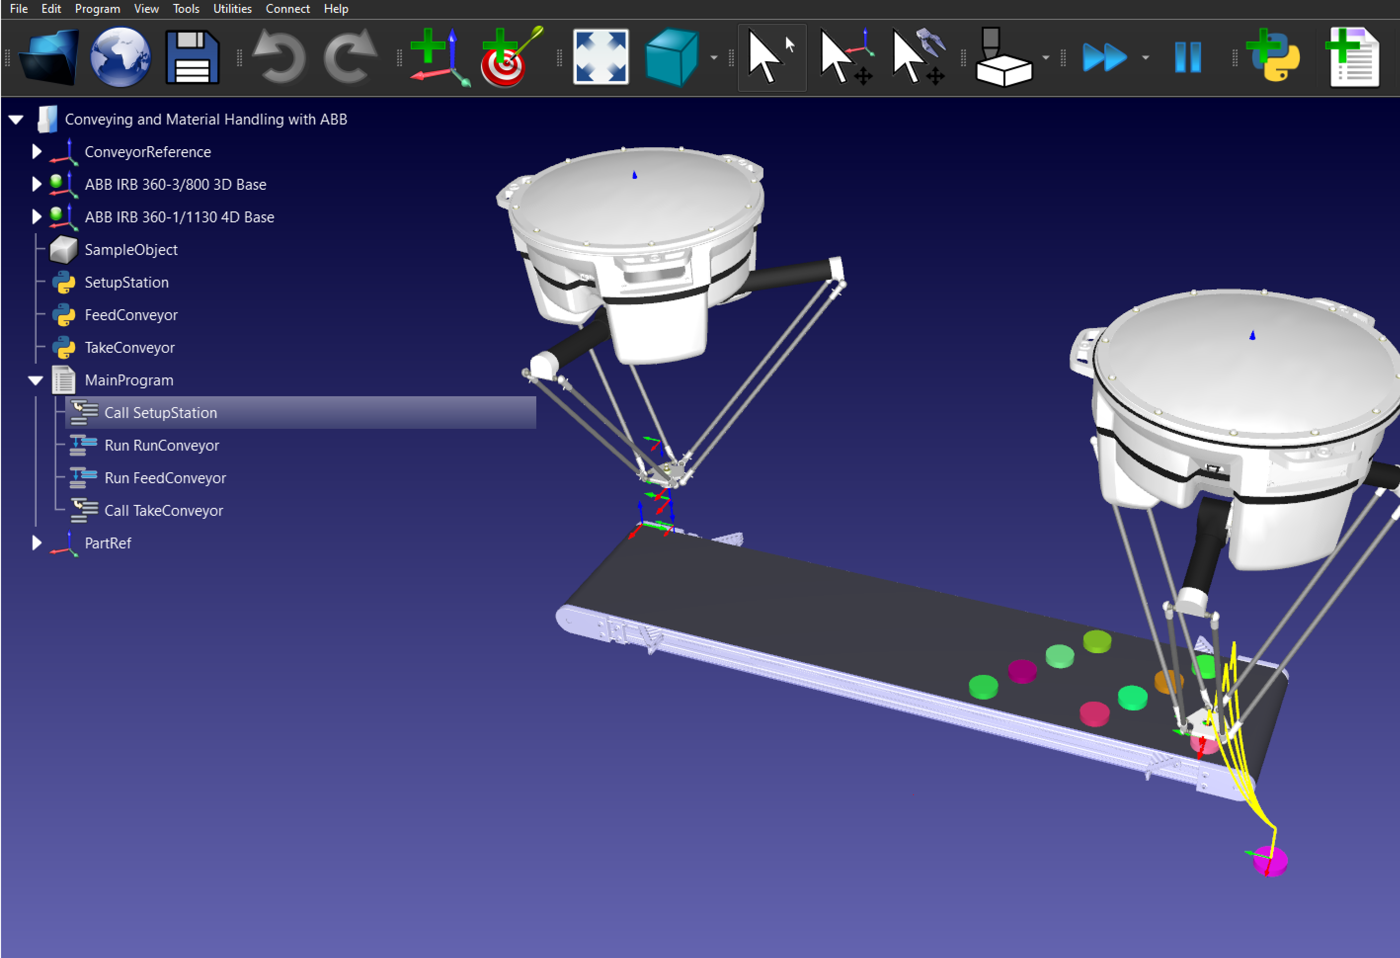
Si necessiteu operacions de recollida i col·locació més avançades, com ara recollir grans muntatges o agafar objectes d'una cinta transportadora en moviment, podeu utilitzar l'API per programar les vostres aplicacions de recollida i col·locació.
Aquest exemple utilitza l'API de RoboDK amb Python per agafar i col·locar objectes en una cinta transportadora mòbil. El podeu descarregar de la nostra biblioteca.
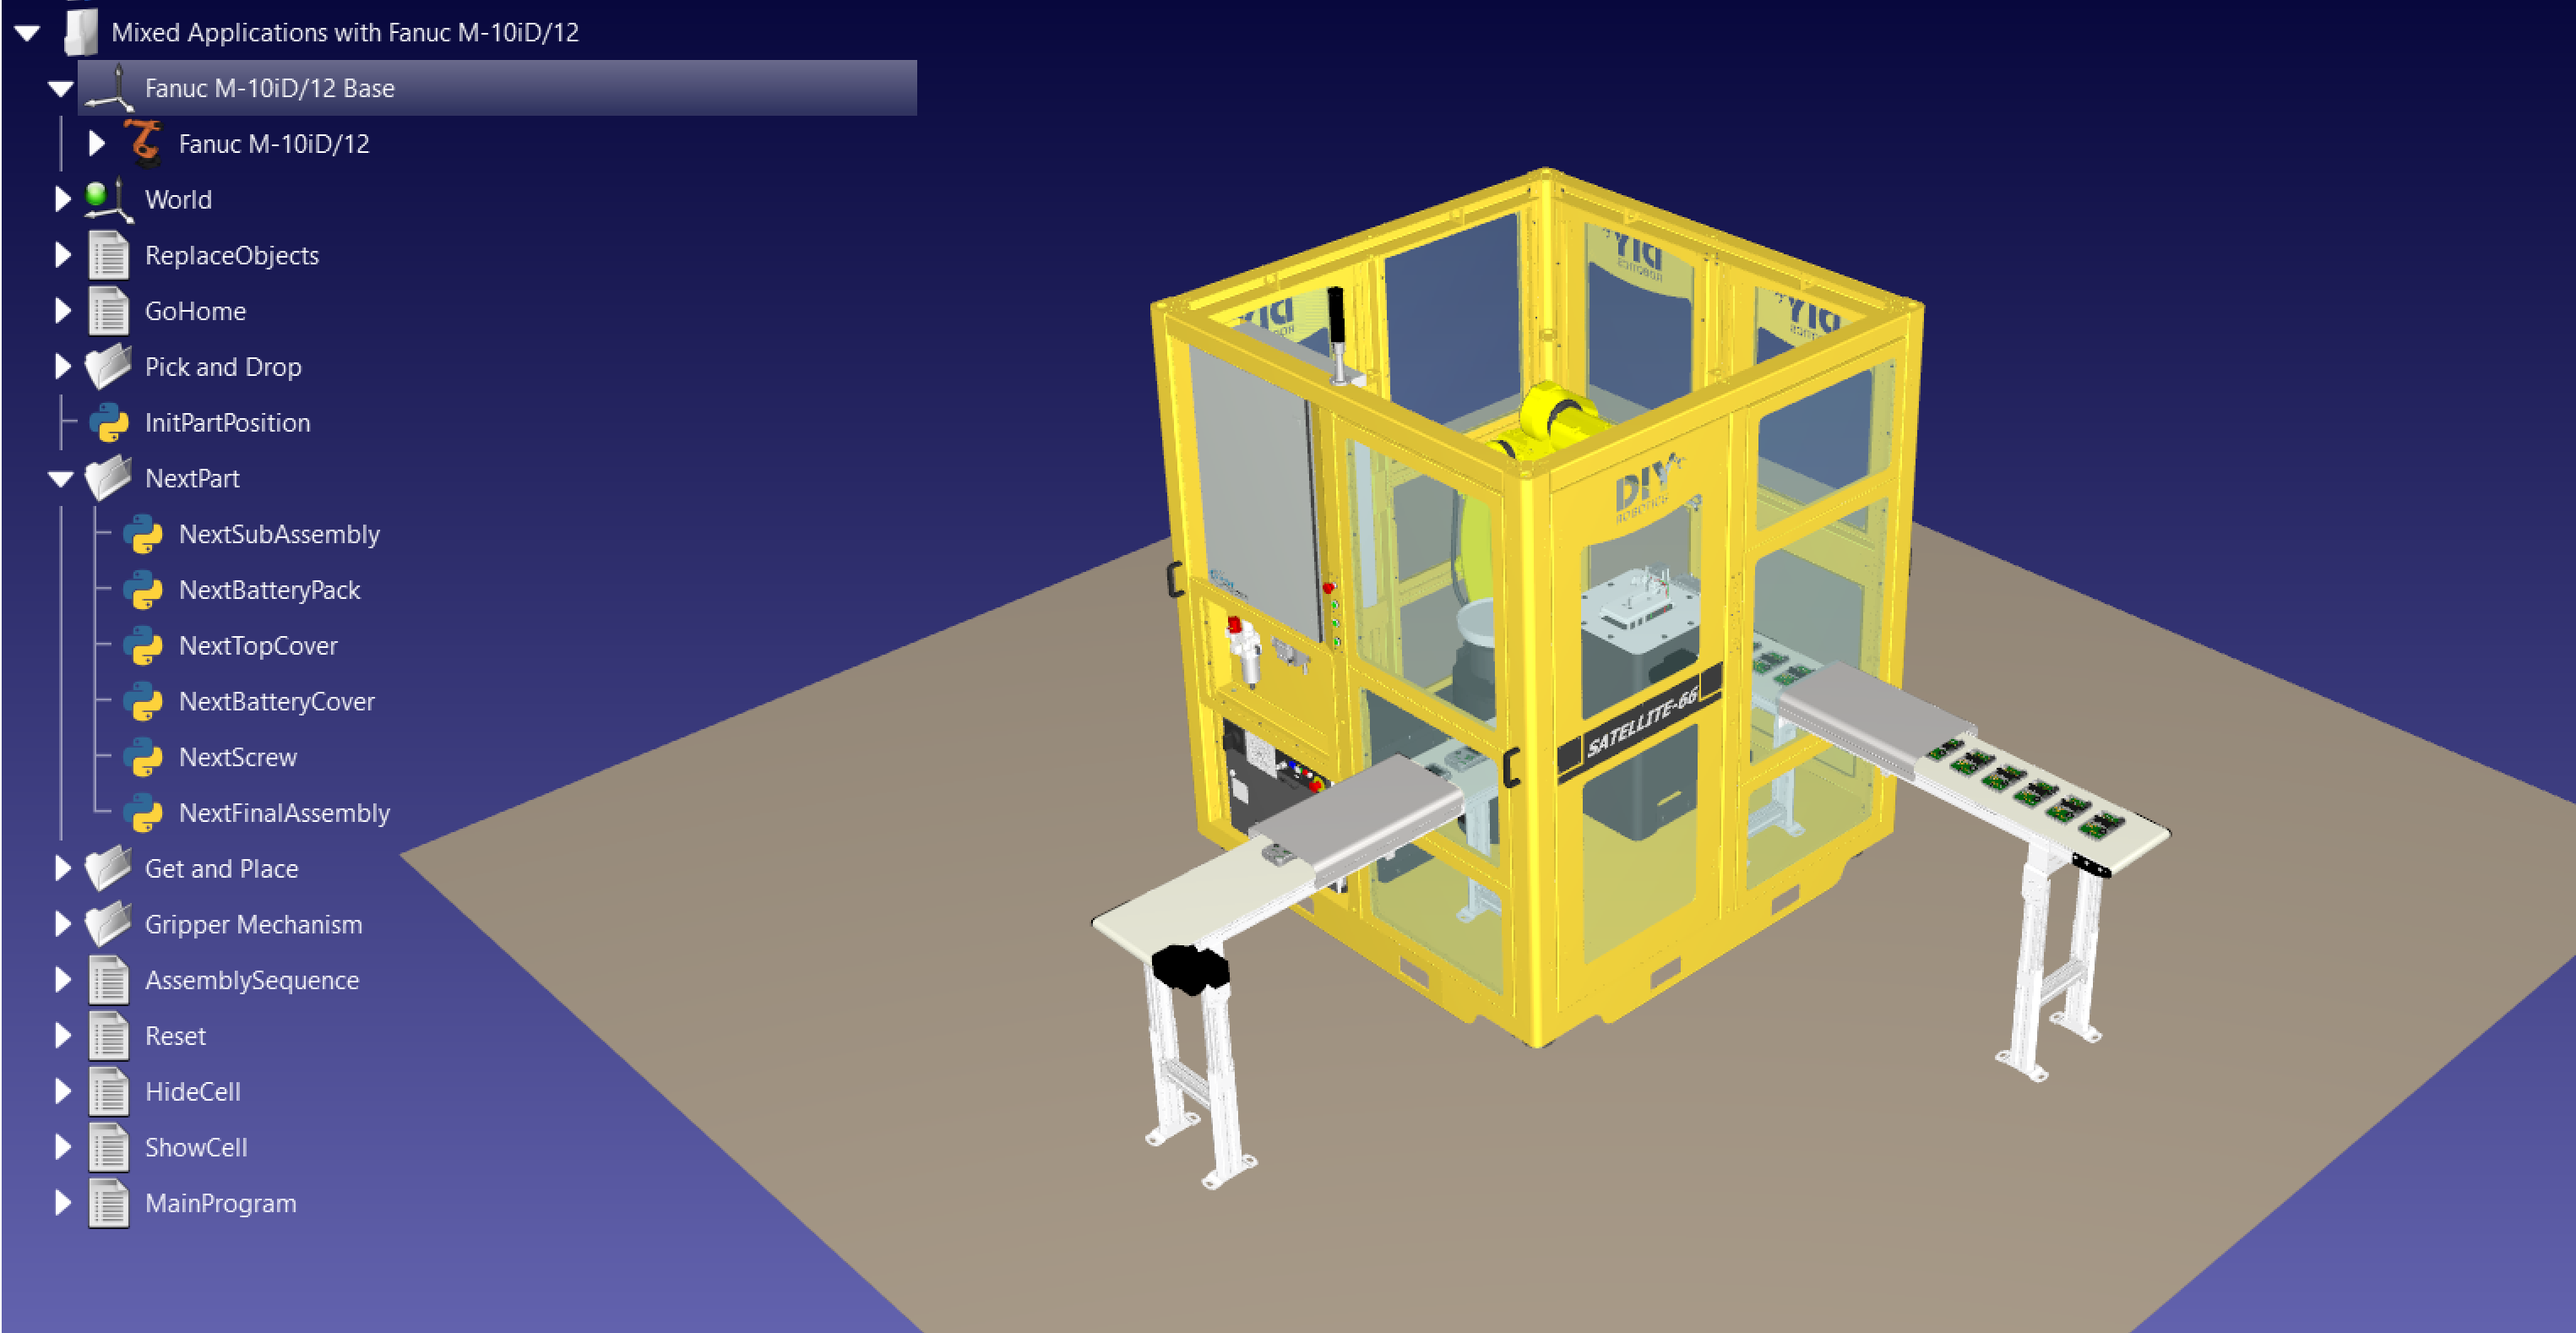
També podeu fer una ullada a aquesta estació de muntatge que utilitza diverses peces per crear un muntatge final, amb moltes operacions de recollida i col·locació: Aplicacions mixtes amb Fanuc M-10iD/12.