Crear objectius de recollida i col·locació
Seguiu aquests passos per crear un objectiu bàsic a RoboDK per a l'aplicació de recollida i col·locació
7.Afegir objectius de recollida i col·locació:
a.Moveu el robot a la posició de recollida desitjada.
b.Seleccioneu Programa → Ensenya objectiu per desar la posició.
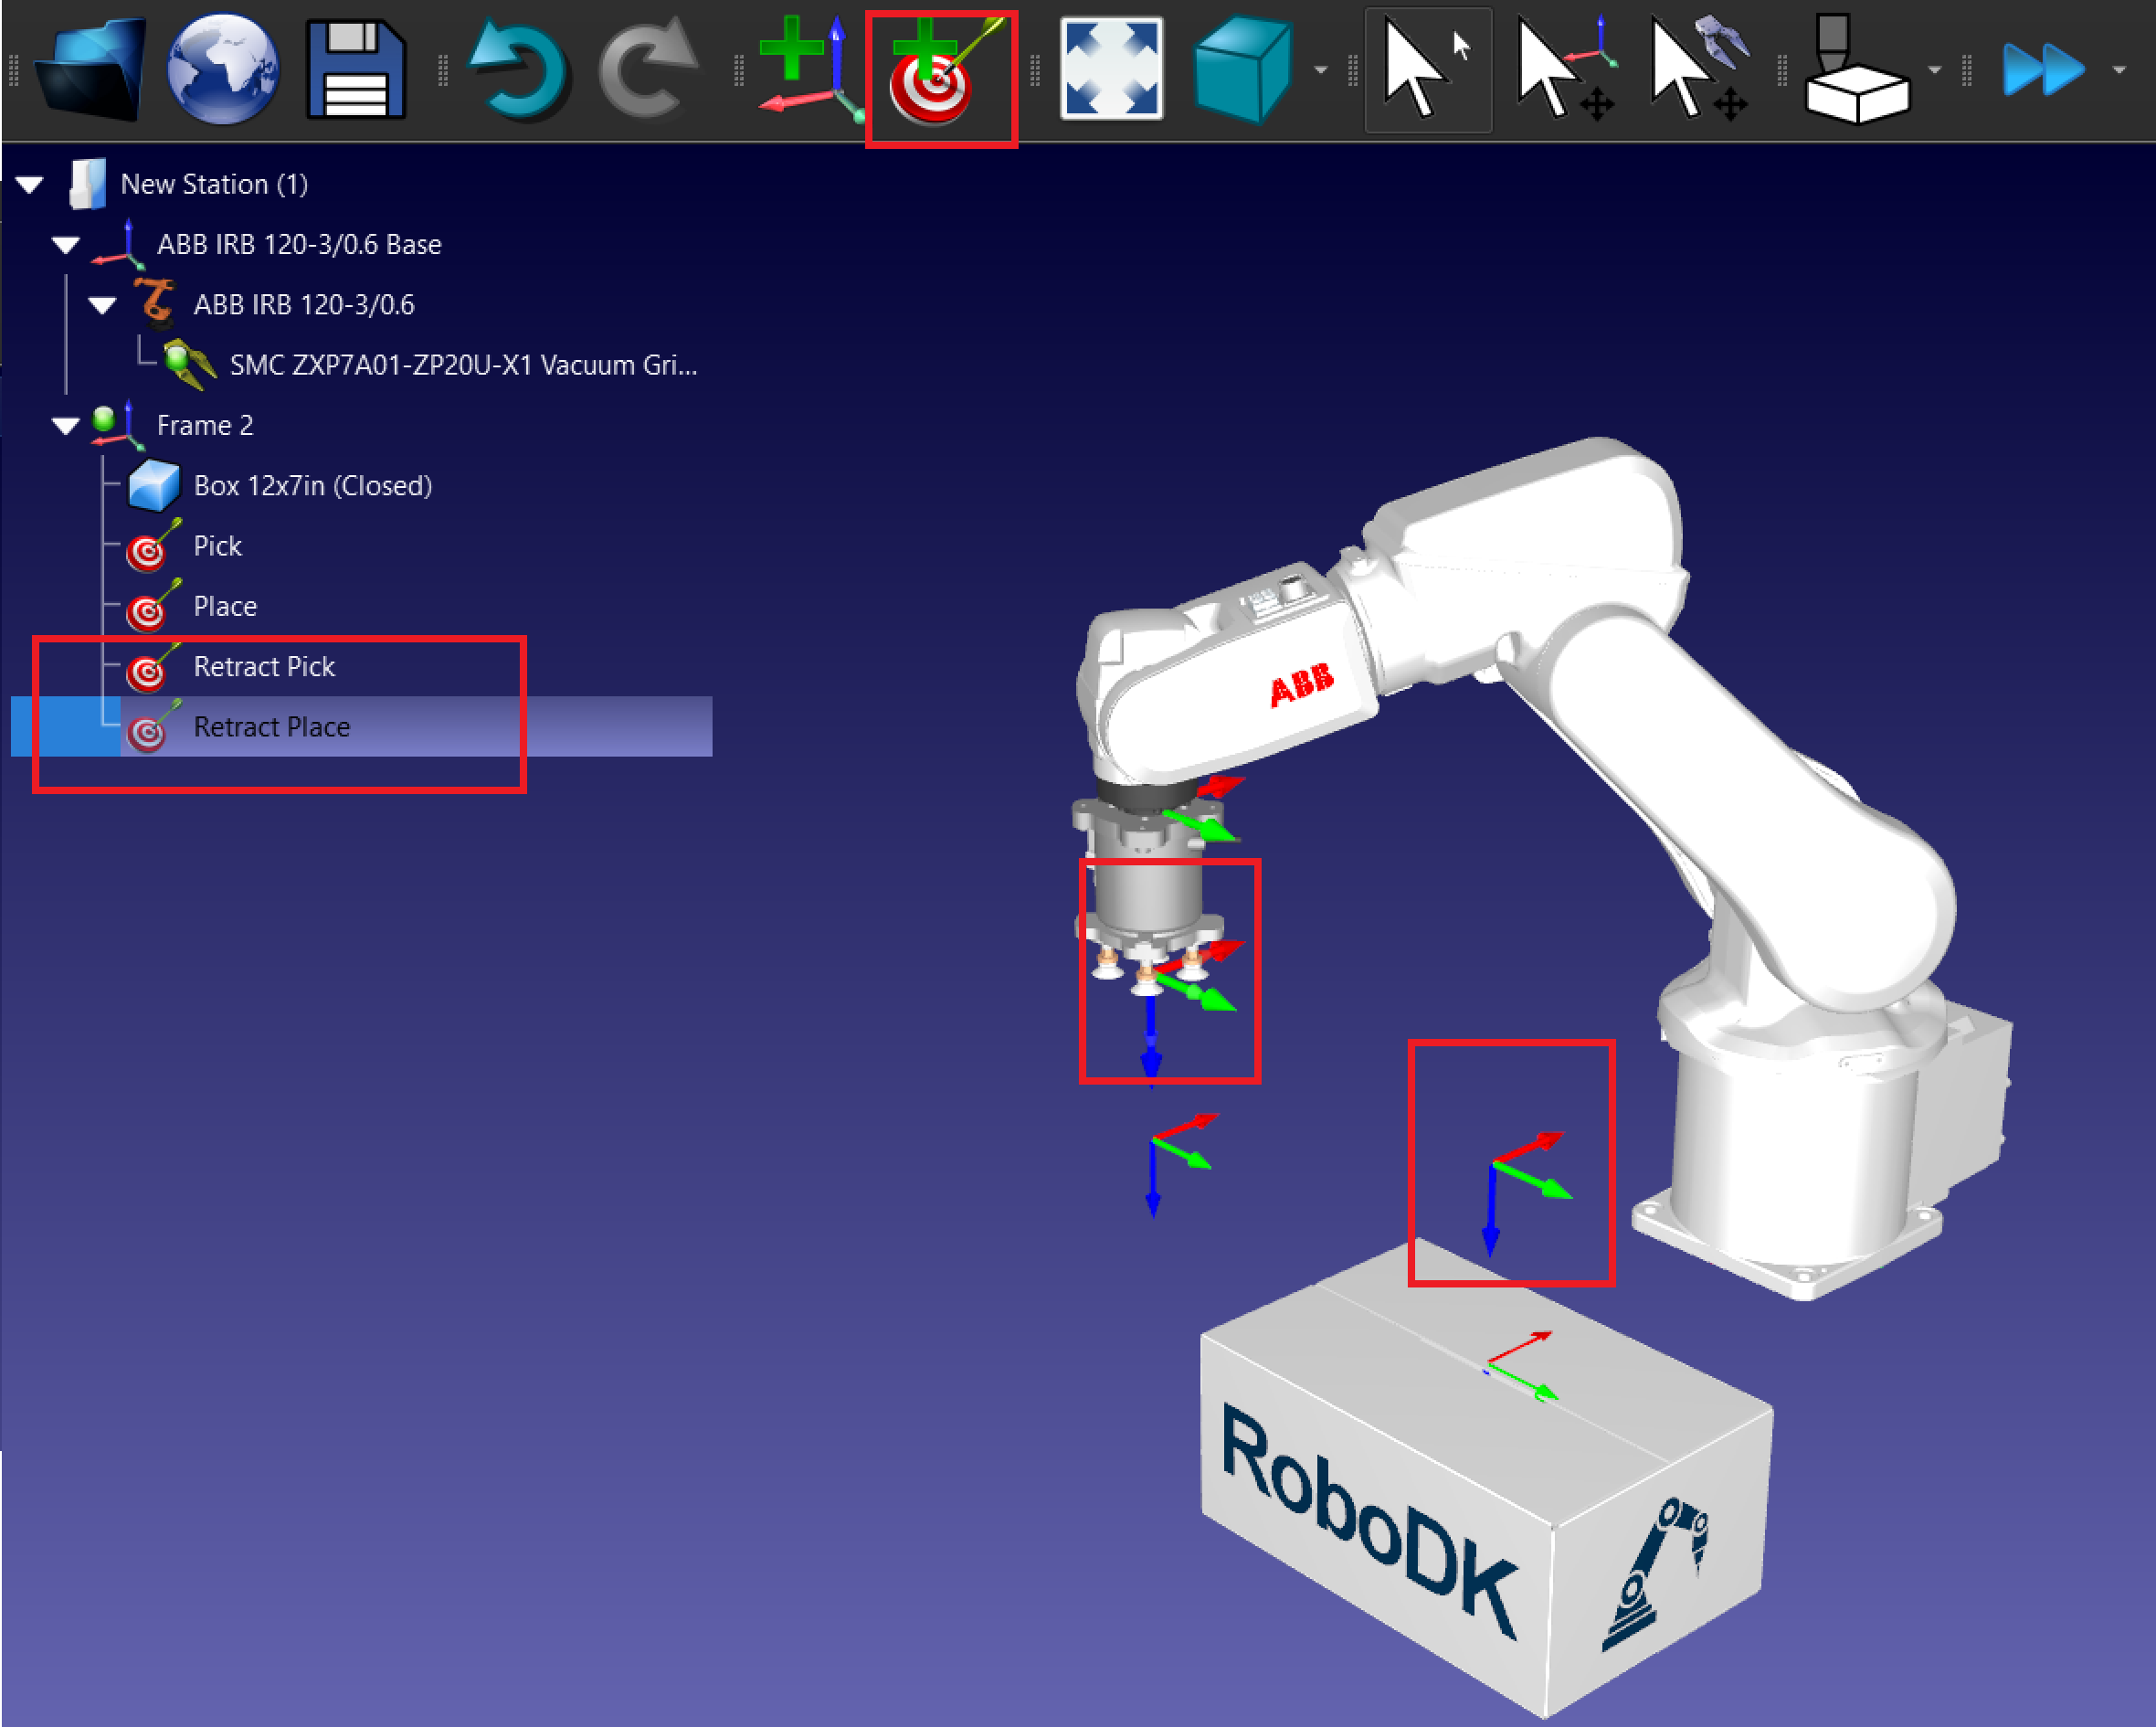
c.Repetiu per a les posicions de recollida, retracció de recollida, col·locació i retracció de col·locació.
8.Organitzar els objectius:
a.Reanomeneu els objectius per a més claredat (p. ex., Approach_Pick, Pick, Place). Premeu F2 per reanomenar els objectius.
b.No oblideu crear els objectius sota els sistemes de referència corresponents a l'arbre de l'estació.
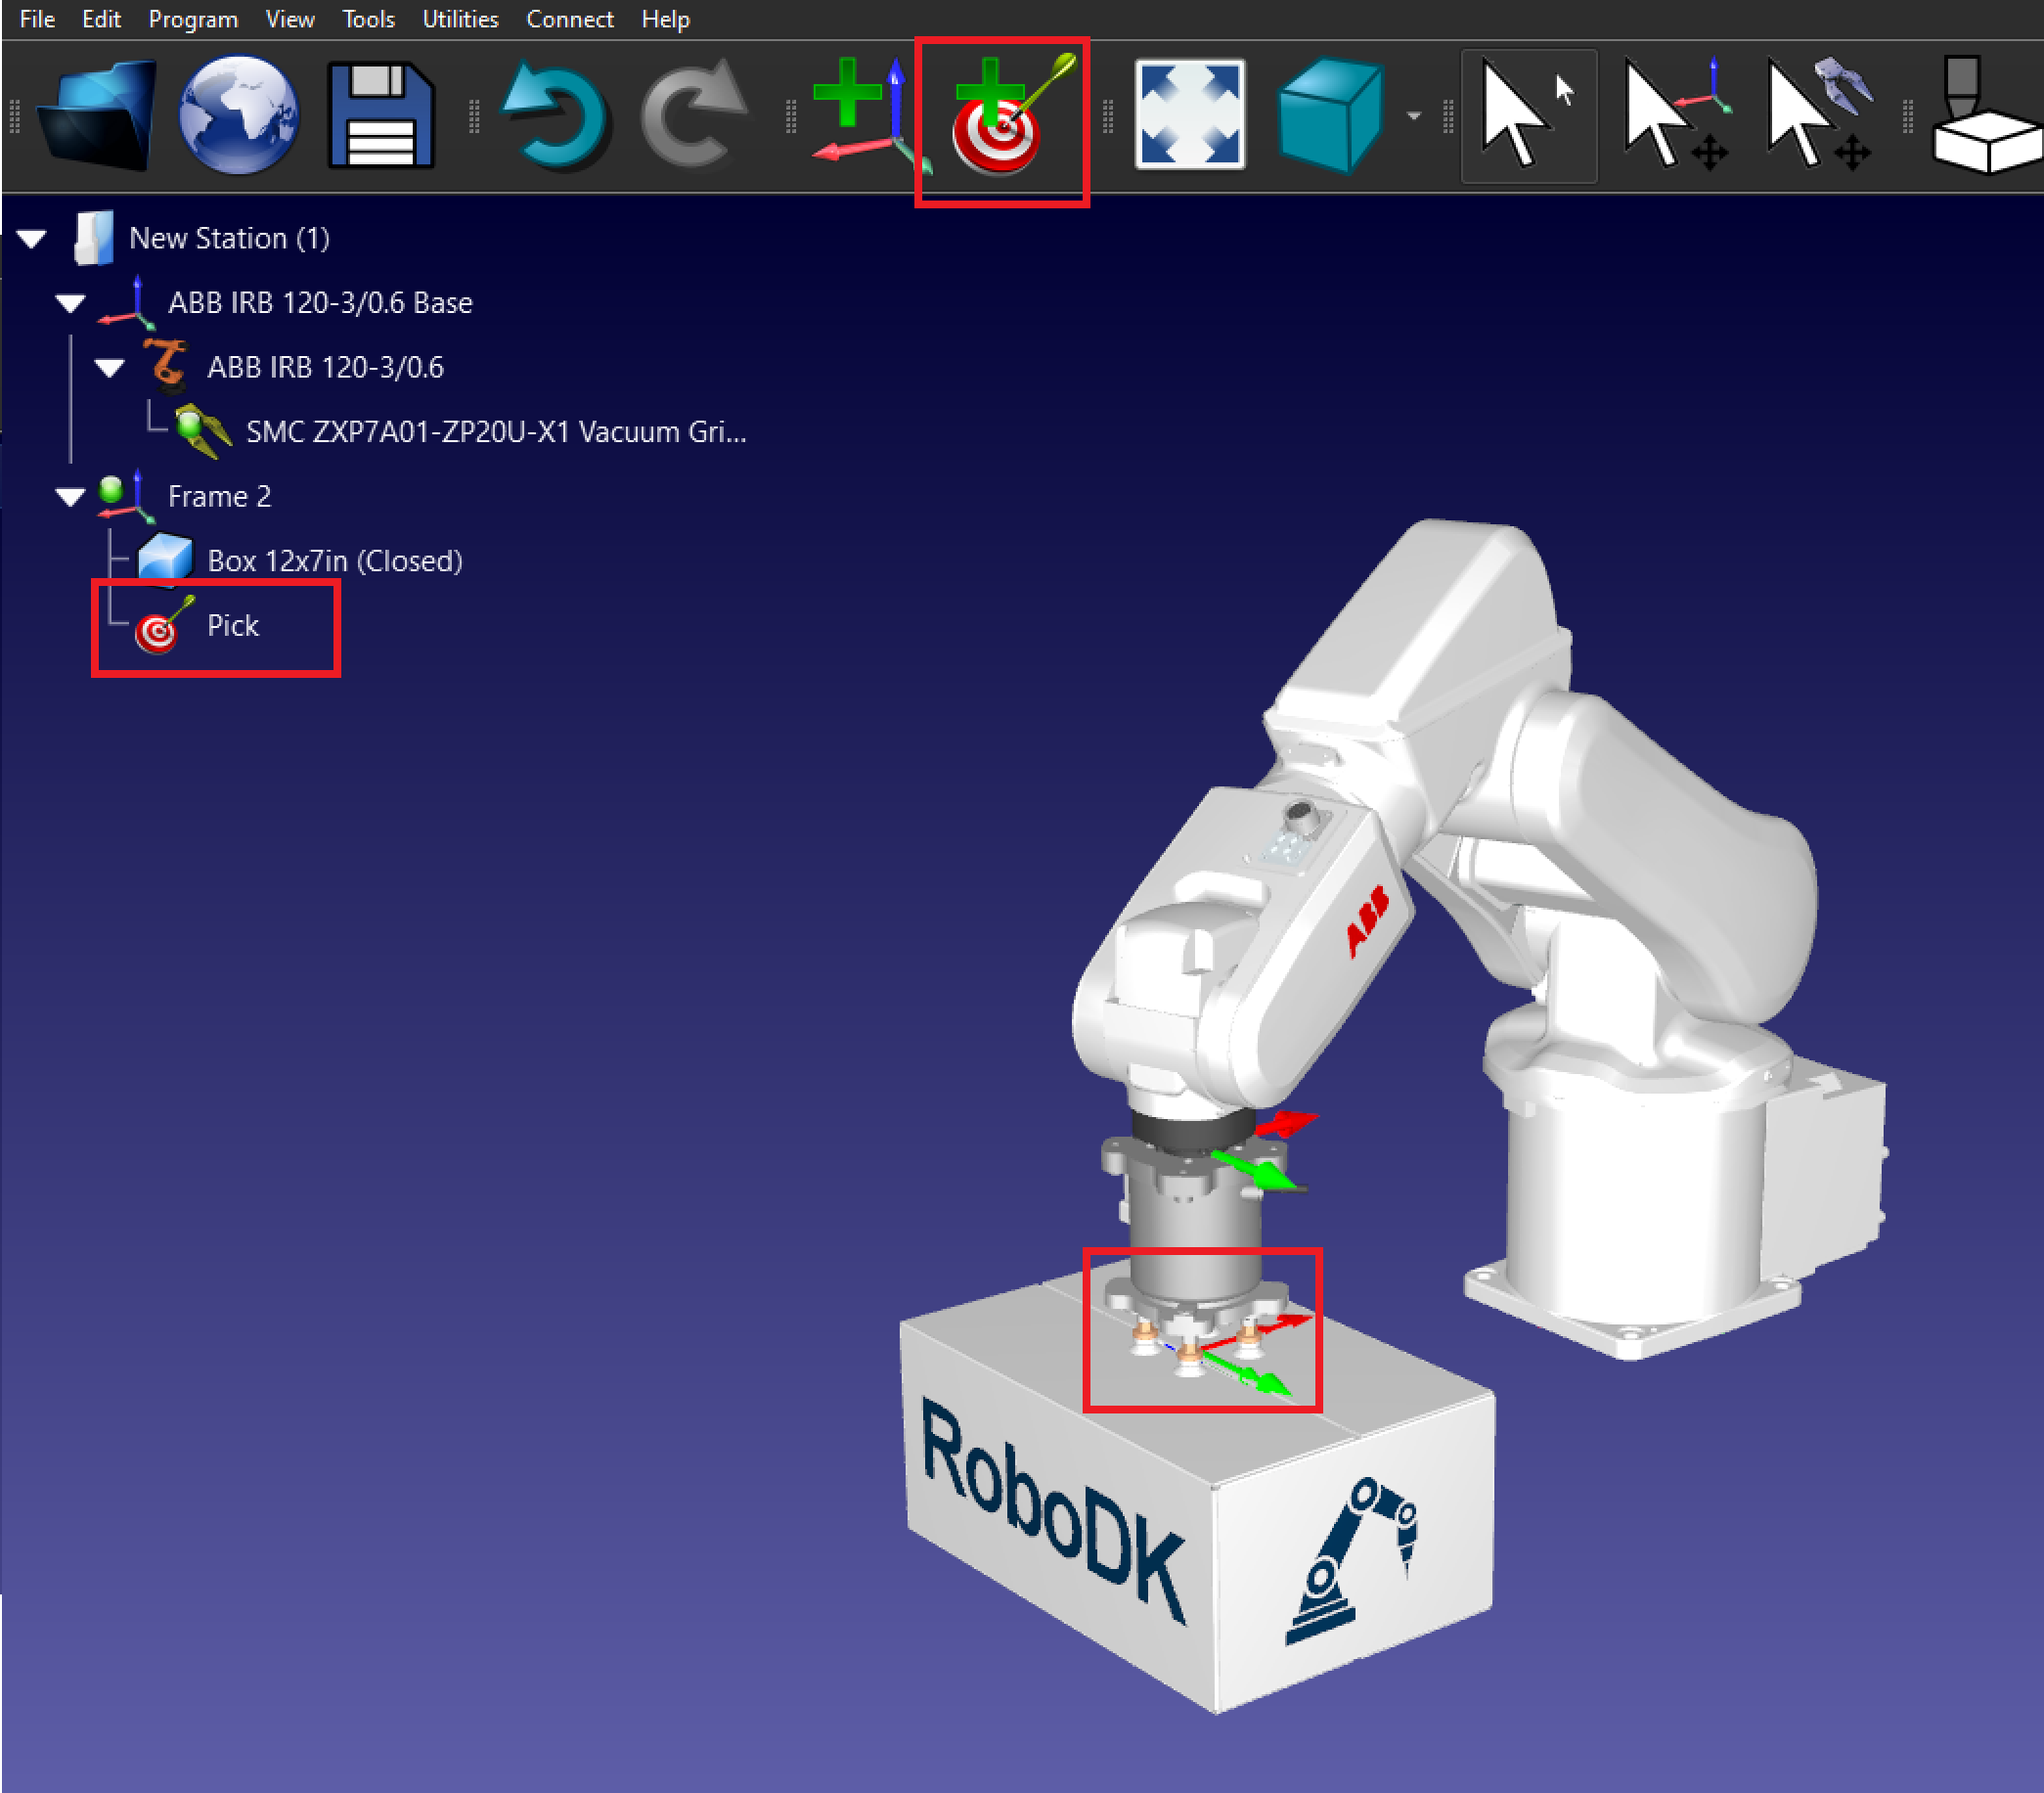
9.Creeu l'objectiu Pick: Col·loqueu el robot sobre la caixa i creeu un objectiu anomenat Pick.
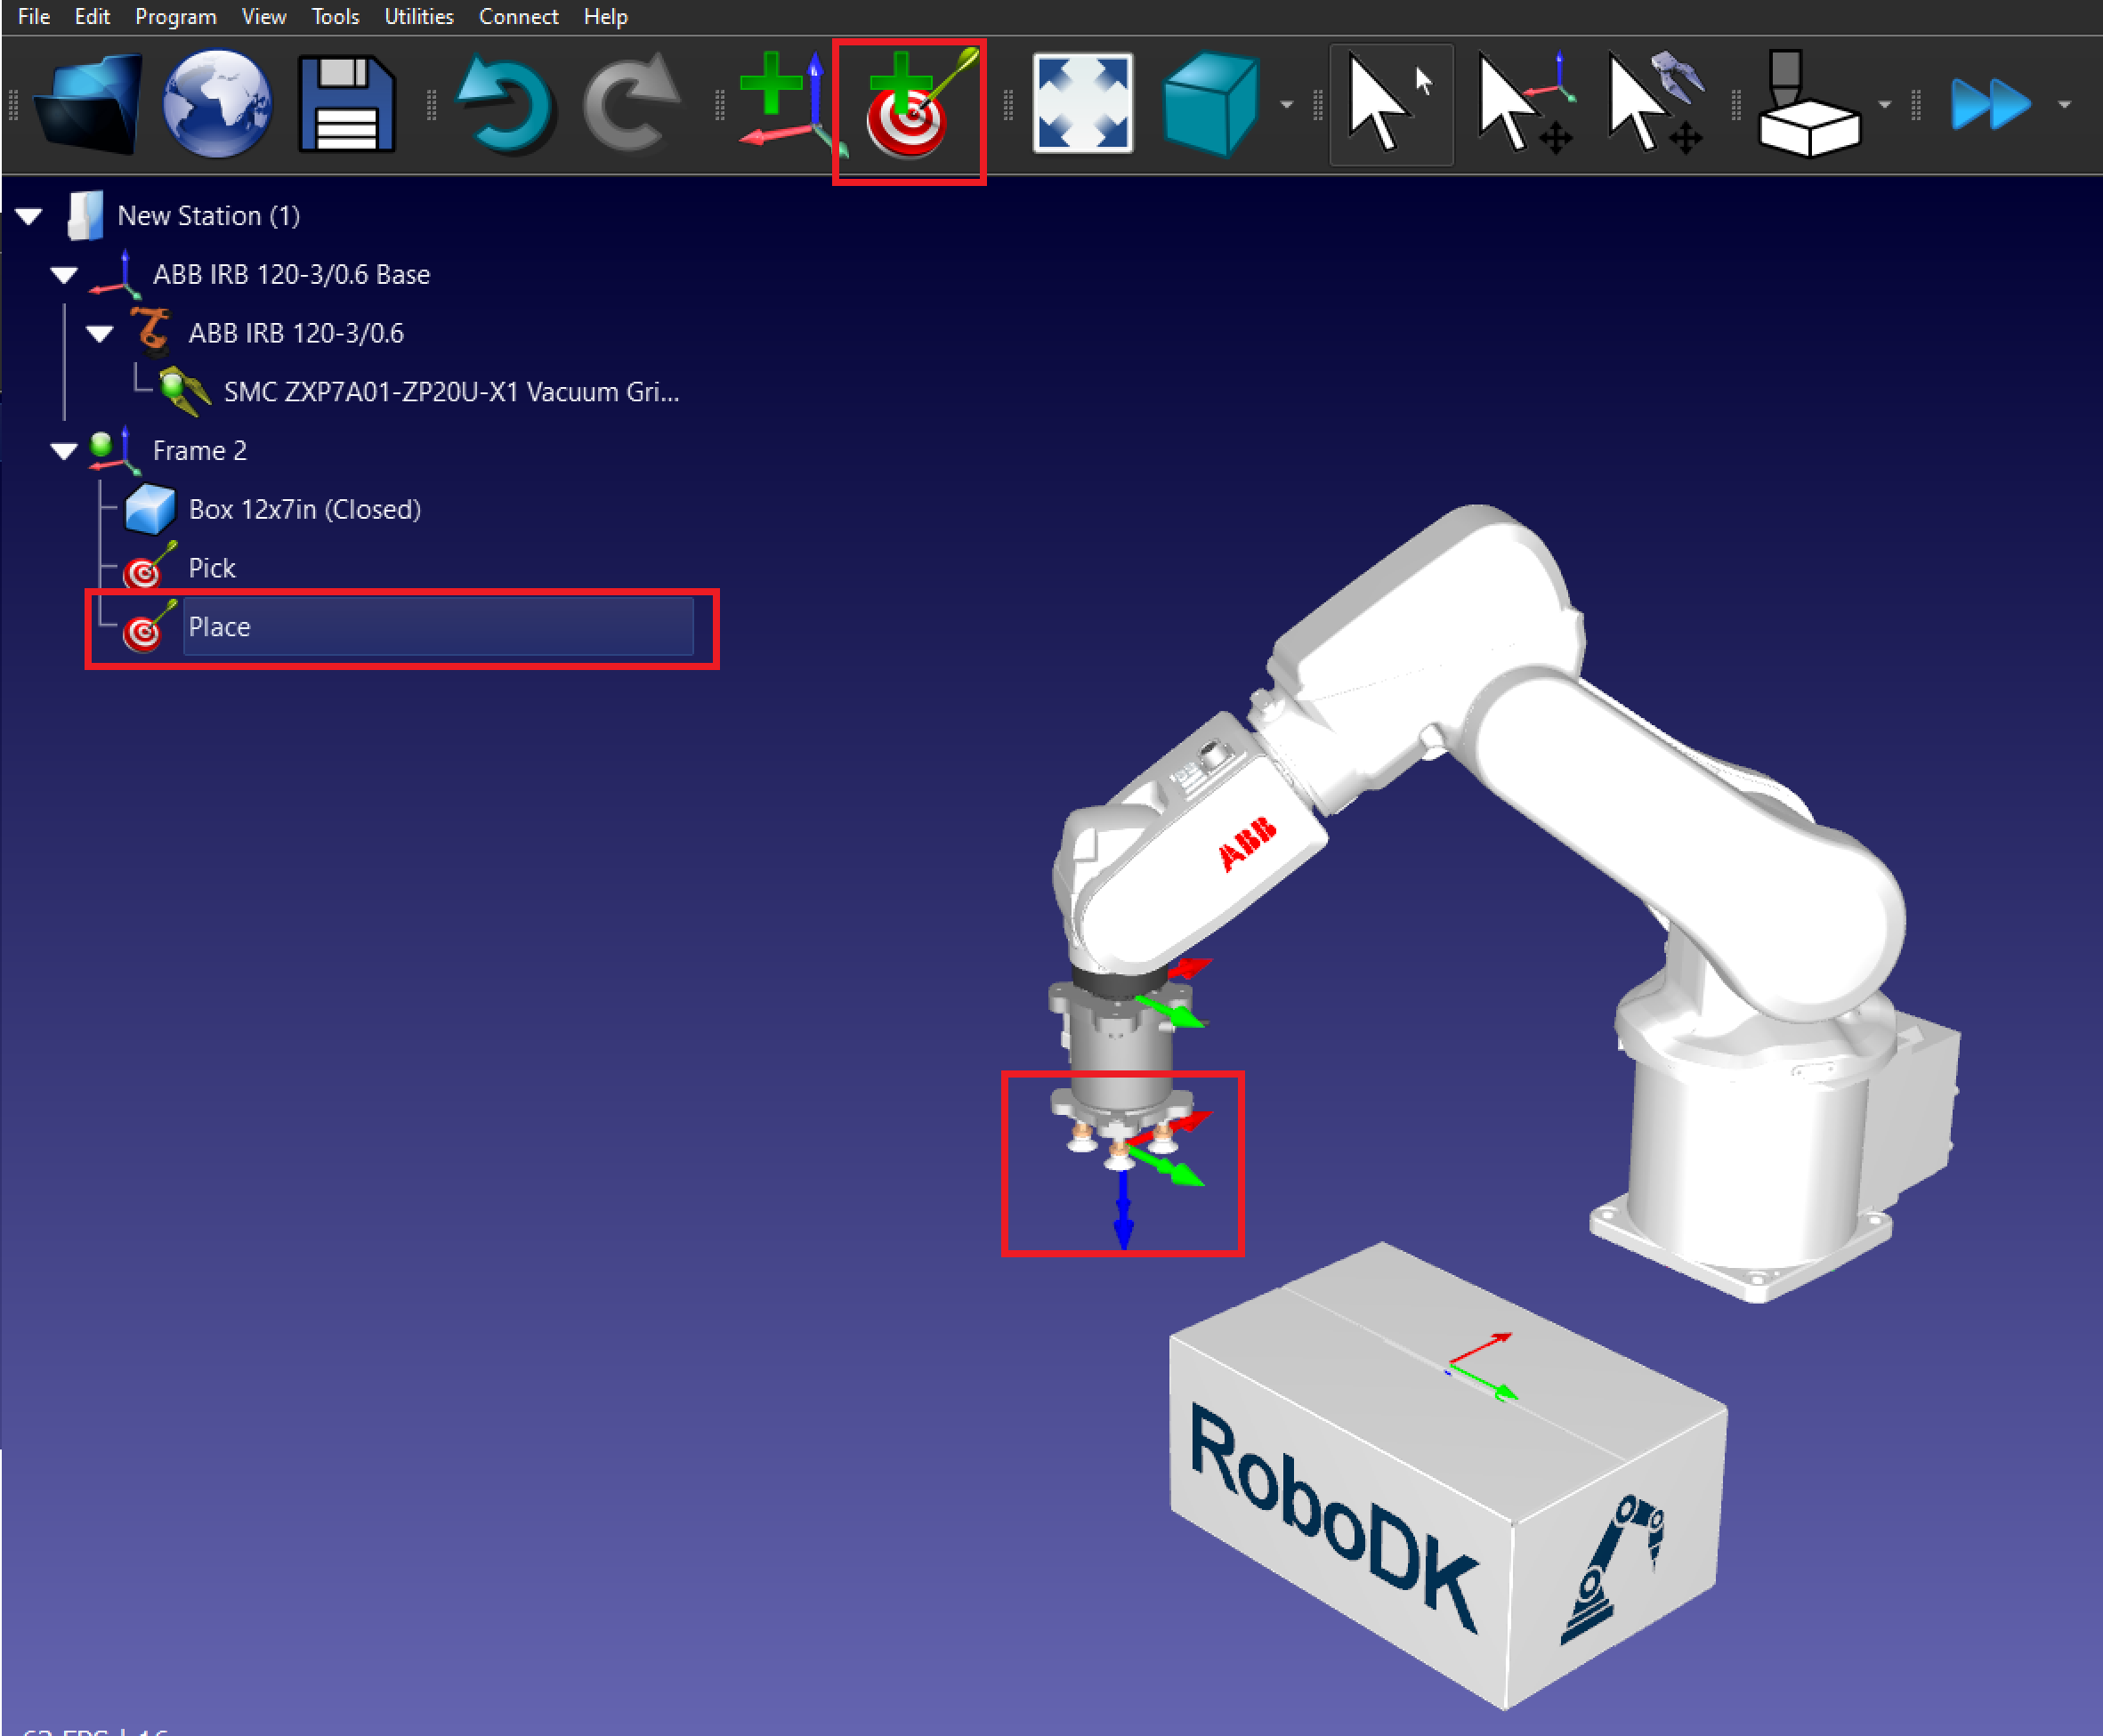
10.Creeu l'objectiu Place: Moveu el robot al lloc on voleu col·locar la caixa i creeu un objectiu anomenat Place.
11.Creeu els objectius de retracció:
a.Moveu el robot a l'objectiu Pick i desplaceu-lo cap amunt en l'eix Z.
b.Creeu un nou objectiu anomenat Pick Retract.
c.Repetiu amb l'objectiu Place.