Creeu un programa de recollida i col·locació
Seguiu aquests passos per crear un programa bàsic de recollida i col·locació a RoboDK amb un braç robotitzat de 6 eixos que utilitza una pinça de buit per moure una caixa.
1.Programeu l'operació de recollida i col·locació:
a.Creeu un programa nou: aneu a Programa ➔ Afegeix programa i anomeneu-lo PickAndPlace.
b.Afegiu instruccions de moviment:
i.Afegiu instruccions MoveJ o MoveL per a cada objectiu.
ii.Moveu primer el robot a l'objectiu de retracció i, després, creeu un MoveL cap a l'objectiu de recollida i de tornada a l'objectiu de retracció.
iii.Repetiu-ho amb l'objectiu de col·locació.
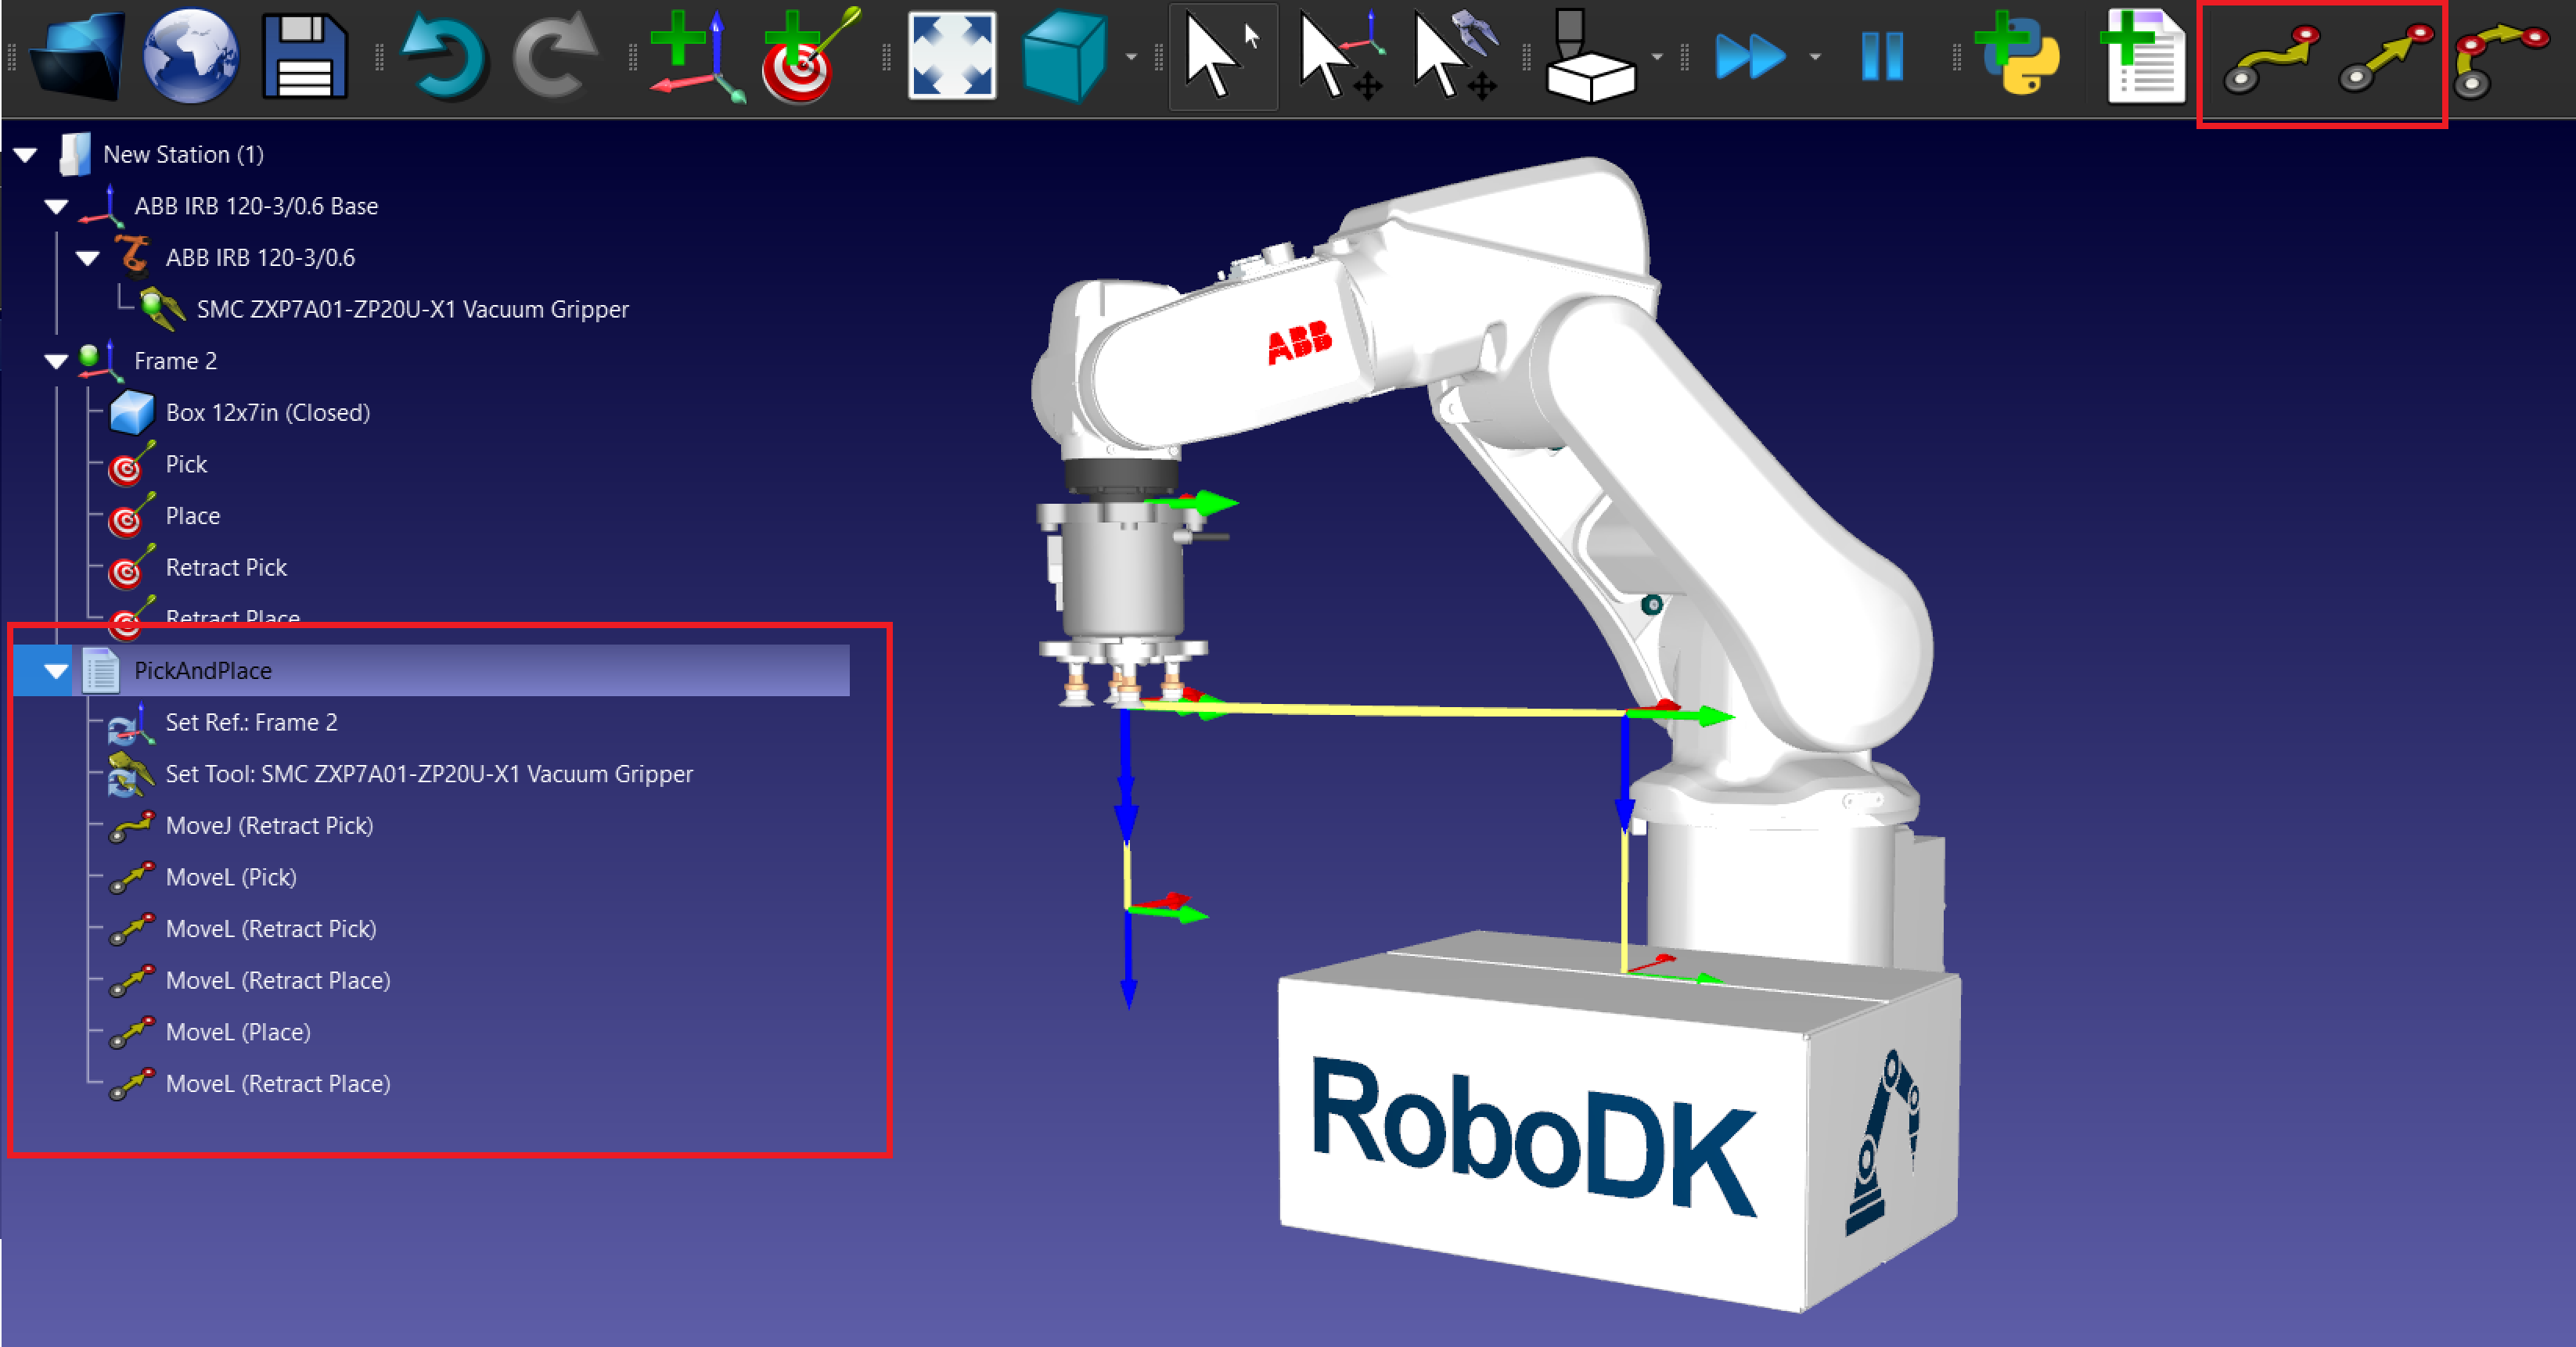
2.Afegiu un esdeveniment per agafar i col·locar l'objecte.
a.Per afegir un esdeveniment, aneu a Programa → Instrucció d'esdeveniment de simulació.
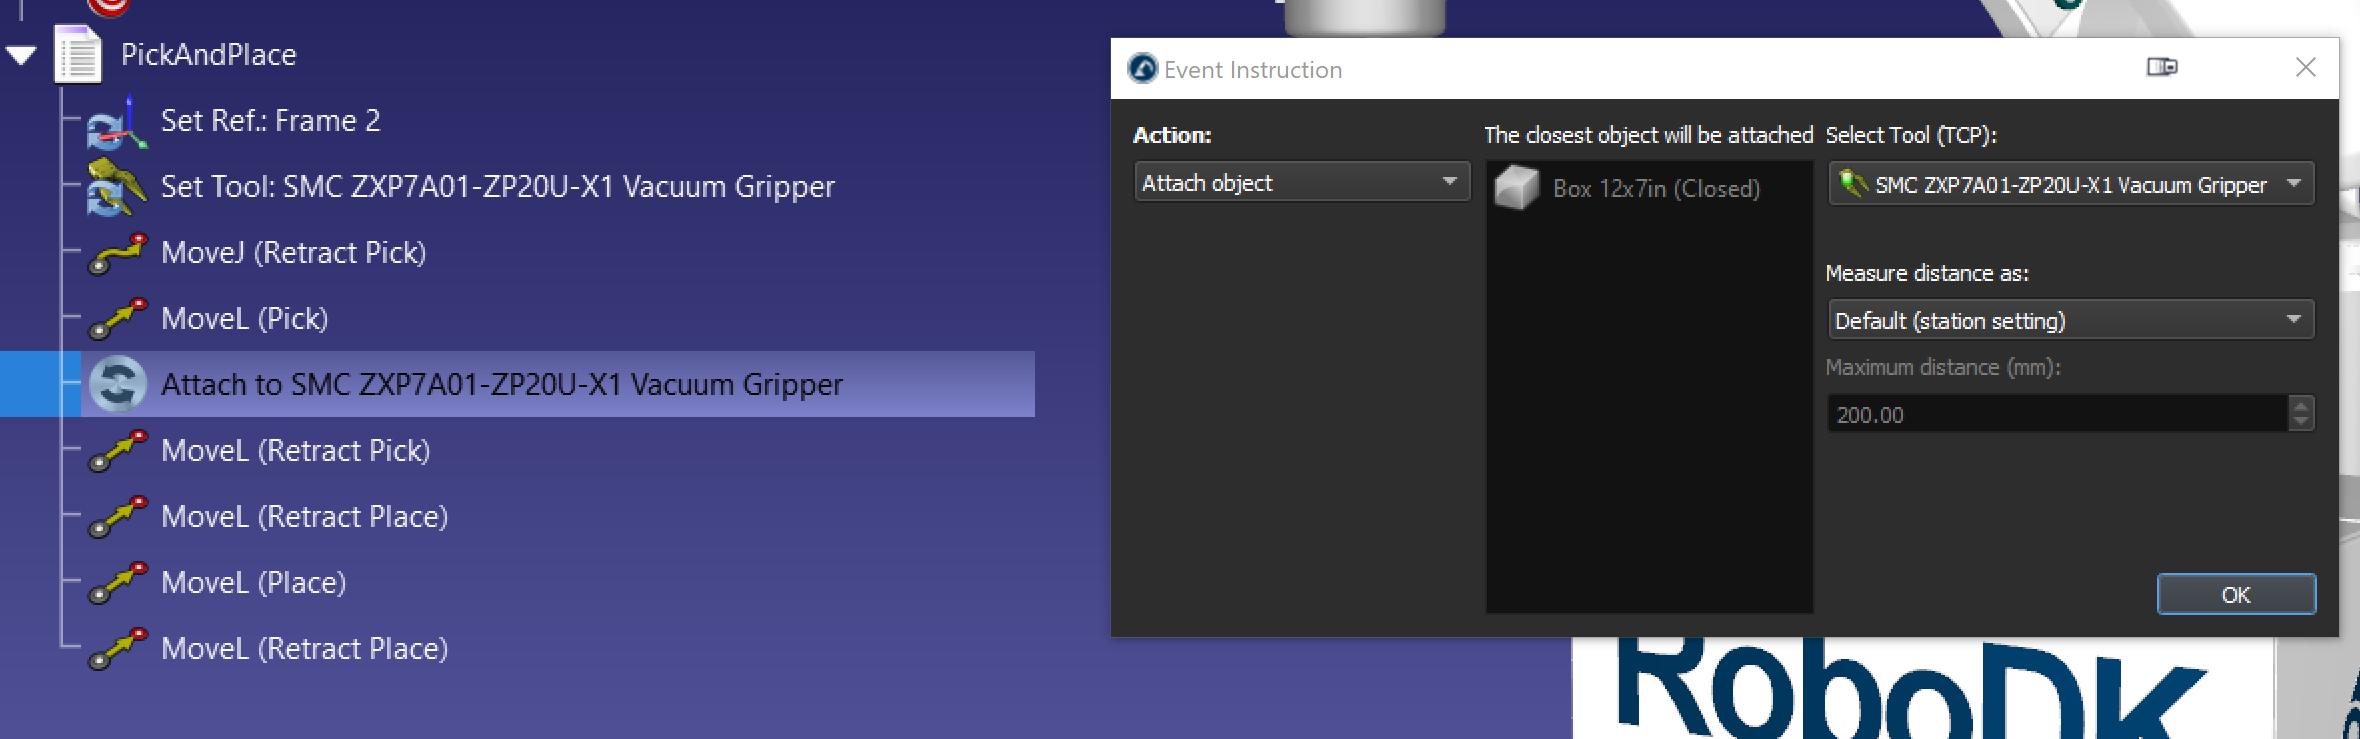
b.Afegiu un esdeveniment amb l'acció Enganxar objecte per agafar la caixa després del MoveL (Agafar).
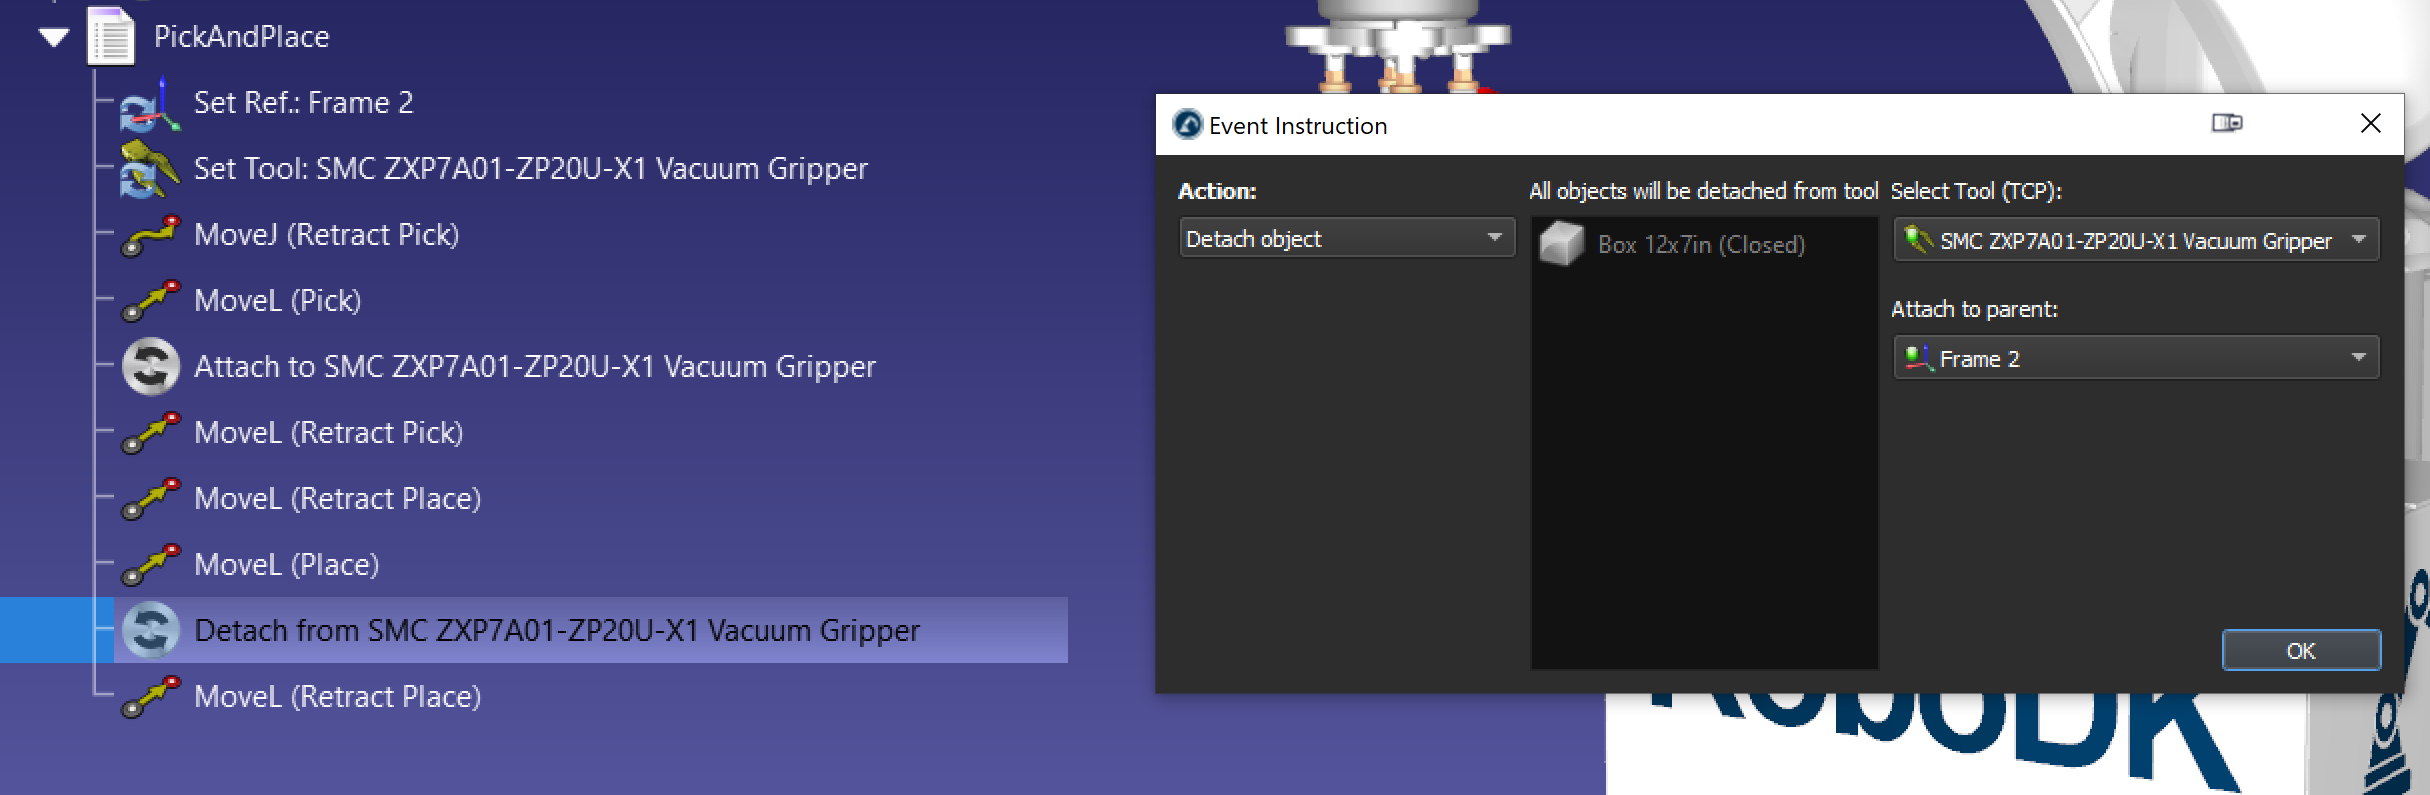
c.Afegiu un esdeveniment amb l'acció Desenganxar objecte per col·locar la caixa després del MoveL (Col·locar). L'opció Enganxar al pare permet enganxar l'objecte a un pare nou un cop s'ha desenganxat de la pinça.
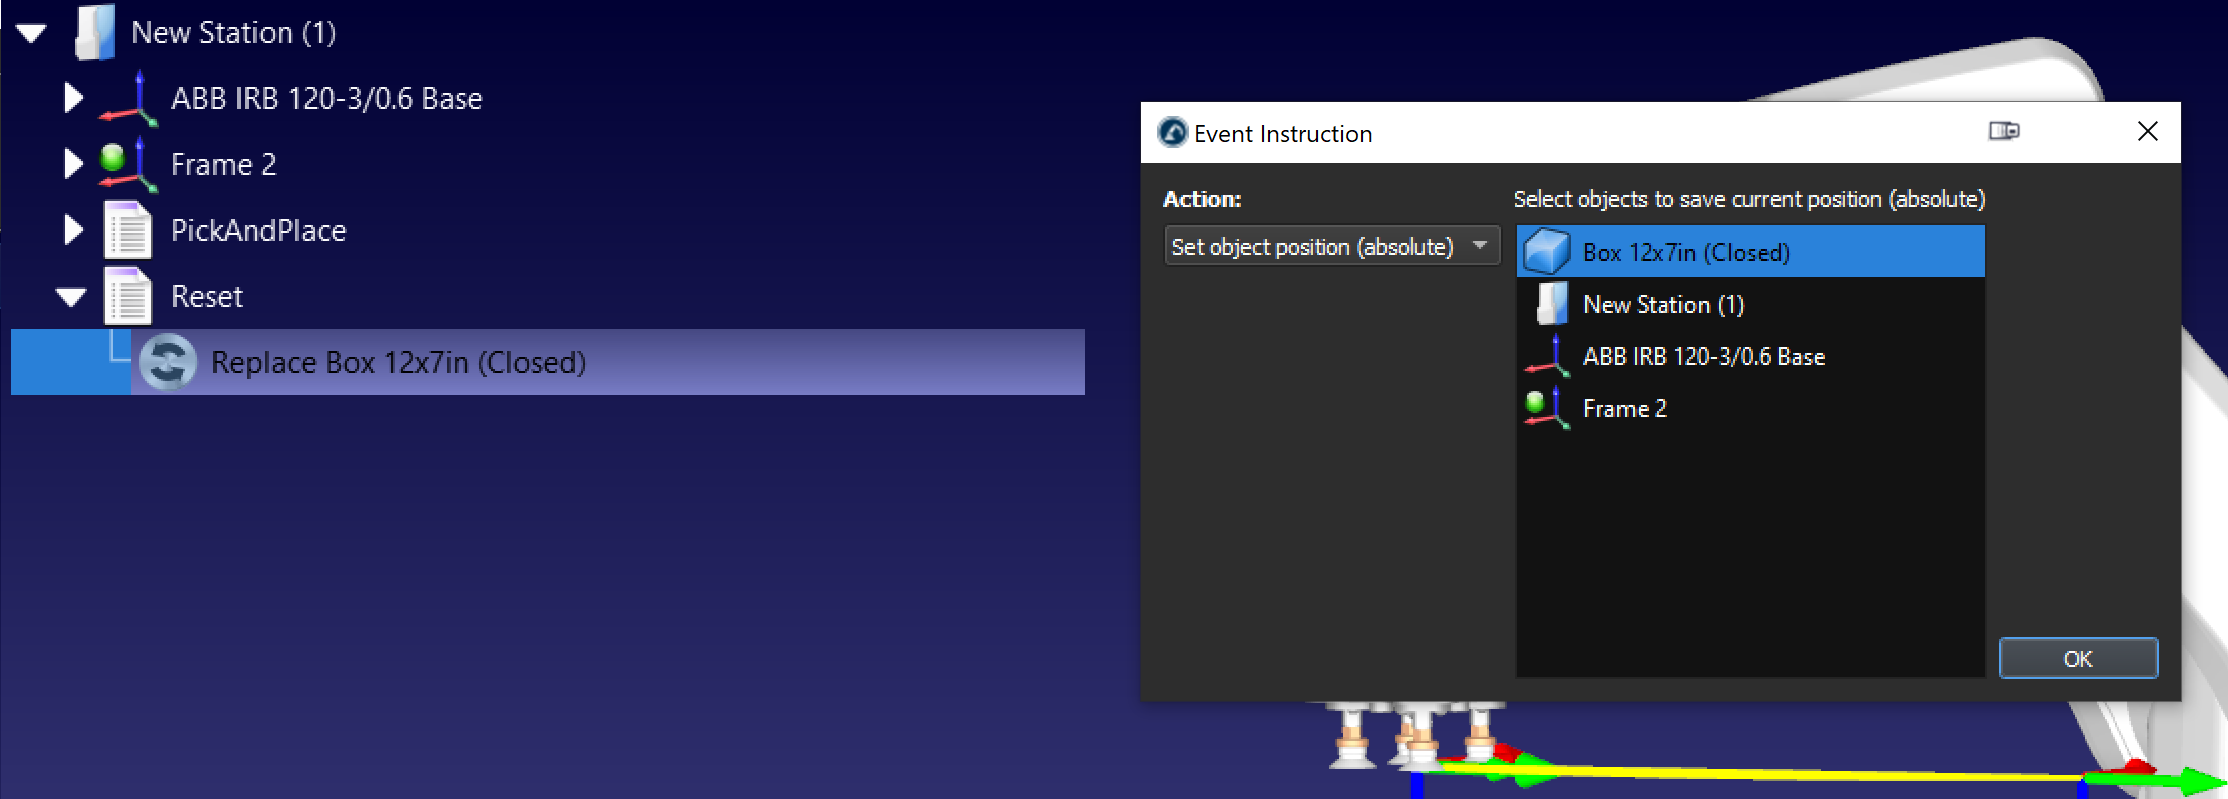
d.És bona pràctica crear també un programa separat amb l'acció d'esdeveniment "Estableix la posició de l'objecte" per reiniciar la caixa a la seva posició d'origen si cal.
Seguint aquests passos, podeu crear amb èxit una estació bàsica de recollida i col·locació a RoboDK.


