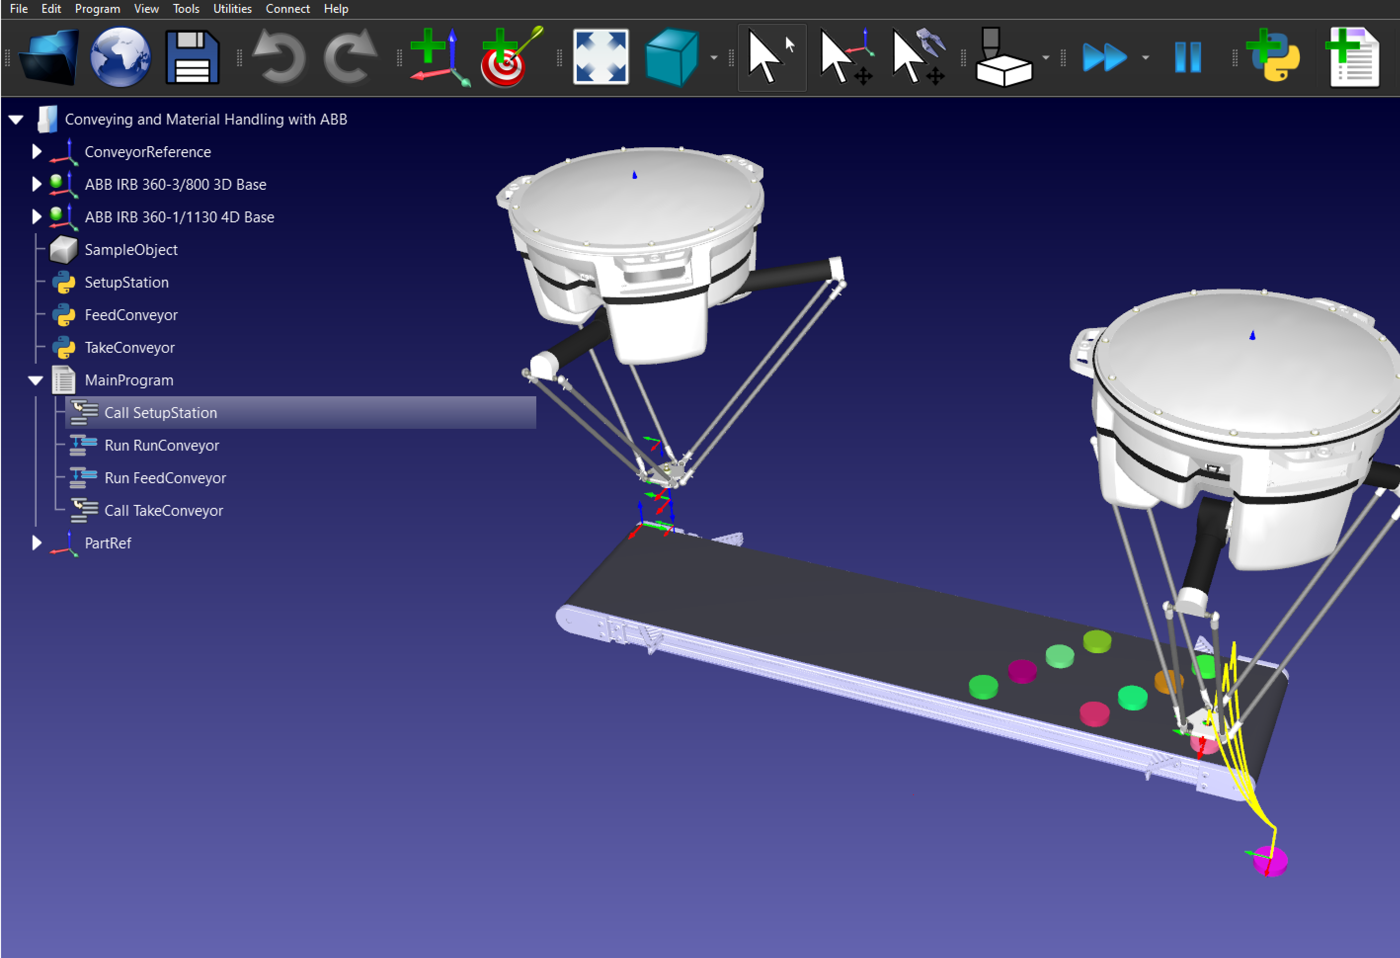
Recollida i col·locació mitjançant l'API
Si necessiteu operacions de recollida i col·locació més avançades, com ara recollir grans muntatges o agafar objectes d'una cinta transportadora en moviment, podeu utilitzar l'API per programar les vostres aplicacions de recollida i col·locació.
Aquest exemple utilitza l'API de RoboDK amb Python per agafar i col·locar objectes en una cinta transportadora mòbil. El podeu descarregar de la nostra biblioteca.
Consell: Podeu trobar més informació sobre l'API de RoboDK aquí.
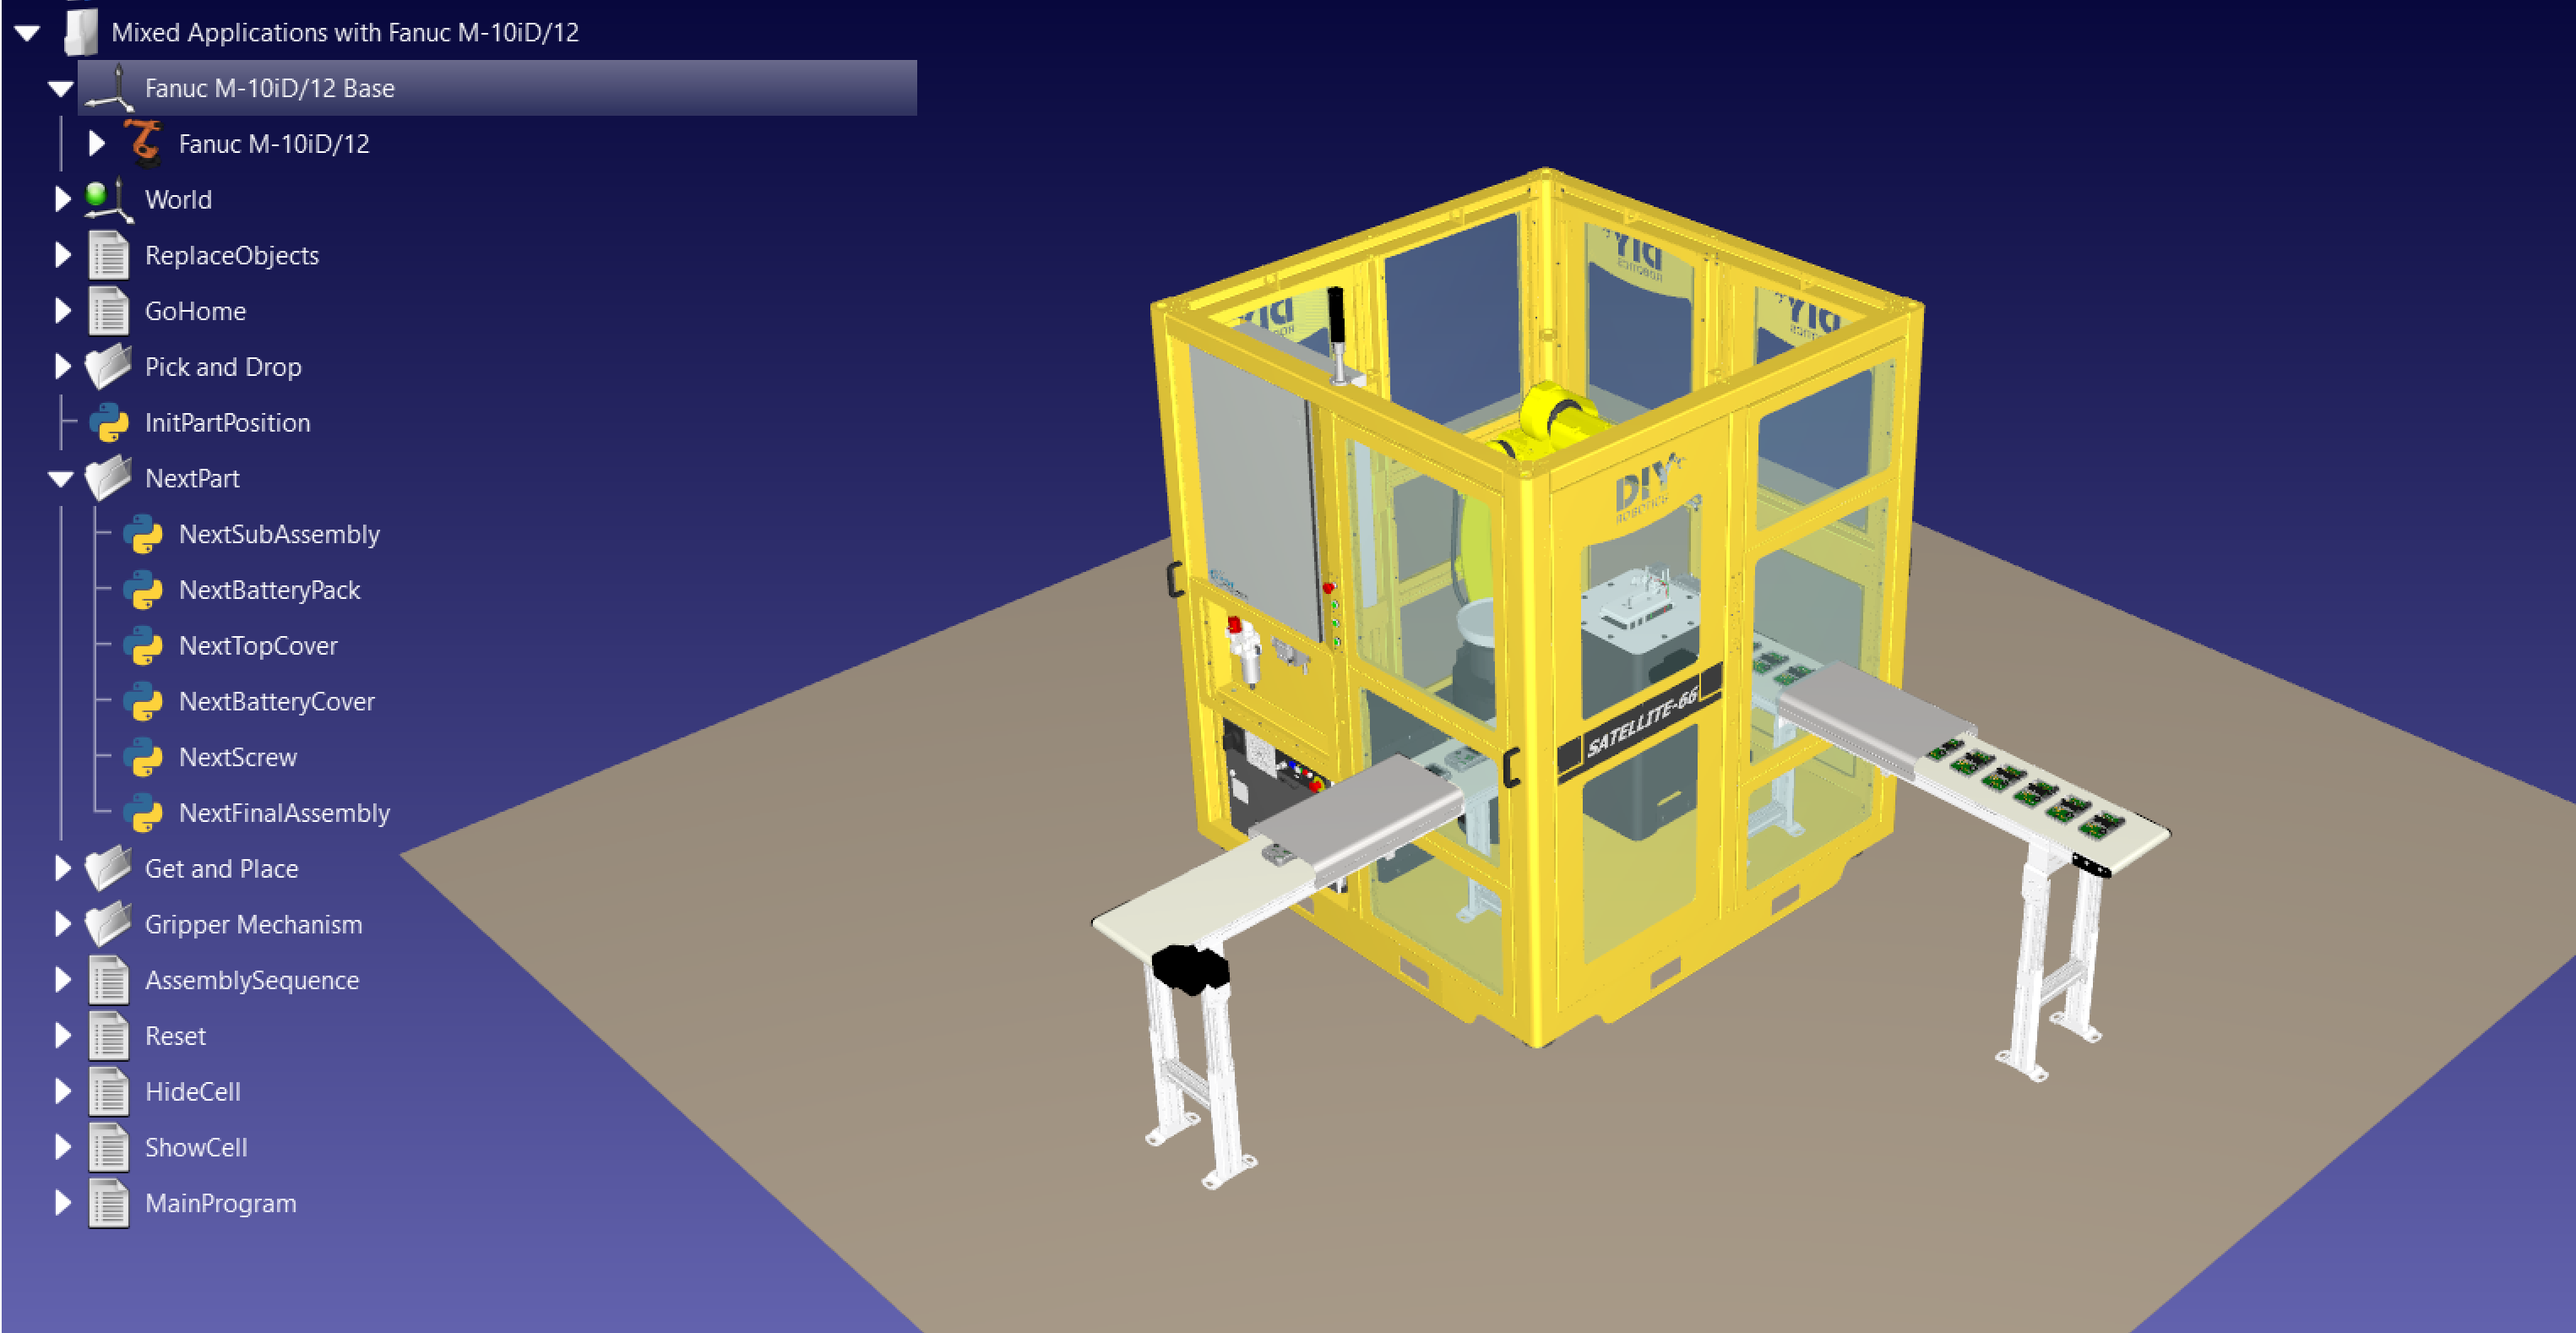
També podeu fer una ullada a aquesta estació de muntatge que utilitza diverses peces per crear un muntatge final, amb moltes operacions de recollida i col·locació: Aplicacions mixtes amb Fanuc M-10iD/12.