Estació RoboDK
Un cop tenim la trajectòria d'eina del robot a punt a RoboDK, hem d'assegurar-nos que la cel·la robòtica virtual coincideixi amb la configuració real. A RoboDK, ens assegurem d'utilitzar l'eina i el sistema de referència correctes per a l'operació de fabricació abans de generar el programa del robot.
En aquest exemple hem seleccionat el sistema de referència Deburring i l'eina Spindle. Seleccioneu Actualitzar ➔Simular.
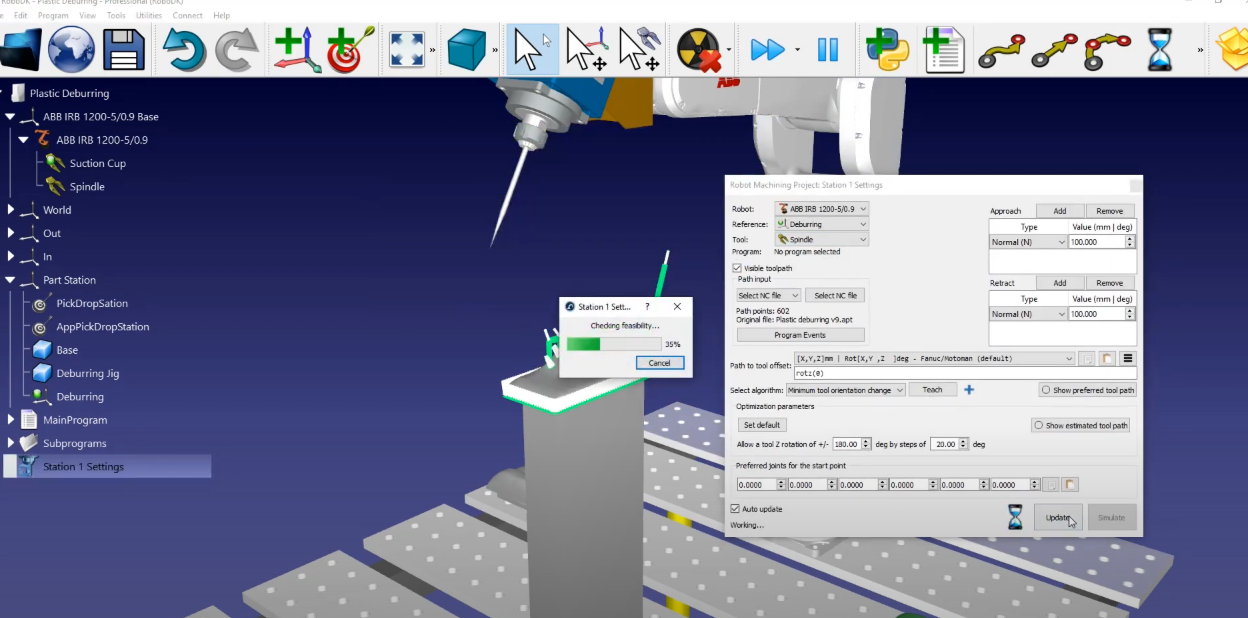
Si voleu reordenar o canviar el sentit d'una secció de trajectòria, seguiu aquests passos:
1.Els projectes CAM normalment ja inclouen els moviments d'aproximació i retracció, així que podem eliminar els nostres: simplement aneu a "Approach" i "Retract" i seleccioneu Remove. Seleccioneu Update i després Simulate.
2.En aquest exemple, els paràmetres per defecte produeixen un resultat vàlid. L'única configuració addicional que potser voldrem canviar és activar i desactivar el cap de l'eina (spindle): obriu Program Events ➔afegiu una subrutina a "Path Approach" i "Path Retract" marcant cada opció i escriviu "Spindle (1)" a Path Approach i "Spindle (0)" a Path Retract. Això suposa que teniu una funció definida al controlador que pot acceptar un paràmetre per activar o desactivar el cap de l'eina.
3.Seleccioneu Actualitza.
Ara hem de modificar el nom del programa que hem creat, "Station 1", i iniciar el "Main Program"
L'últim que hem de fer és generar el programa del robot. Com que estem utilitzant un robot ABB, haurem d'exportar un fitxer mod per al controlador de robots ABB que utilitza el llenguatge de programació propietari RAPID d'ABB.
1.Assegureu-vos d'utilitzar el postprocessador correcte: seleccioneu Estació → seleccioneu Postprocessador ➔ABB RAPID IRC 5.
2.Feu clic amb el botó dret al programa Station1 i seleccioneu Genera el programa del robot.
Hauríeu de veure automàticament el programa del robot en un editor de text. Hi podreu veure tots els comandaments de moviment específics i la sintaxi que requereix el controlador de robots ABB.


