Soldadura per punts
La soldadura per punts és una de les tasques més comunes que requereixen l'ús de programari de simulació de robots. Aquesta guia us mostra com podeu simular i programar un robot per a la soldadura per punts automatitzada de panells de la carrosseria d'un cotxe.
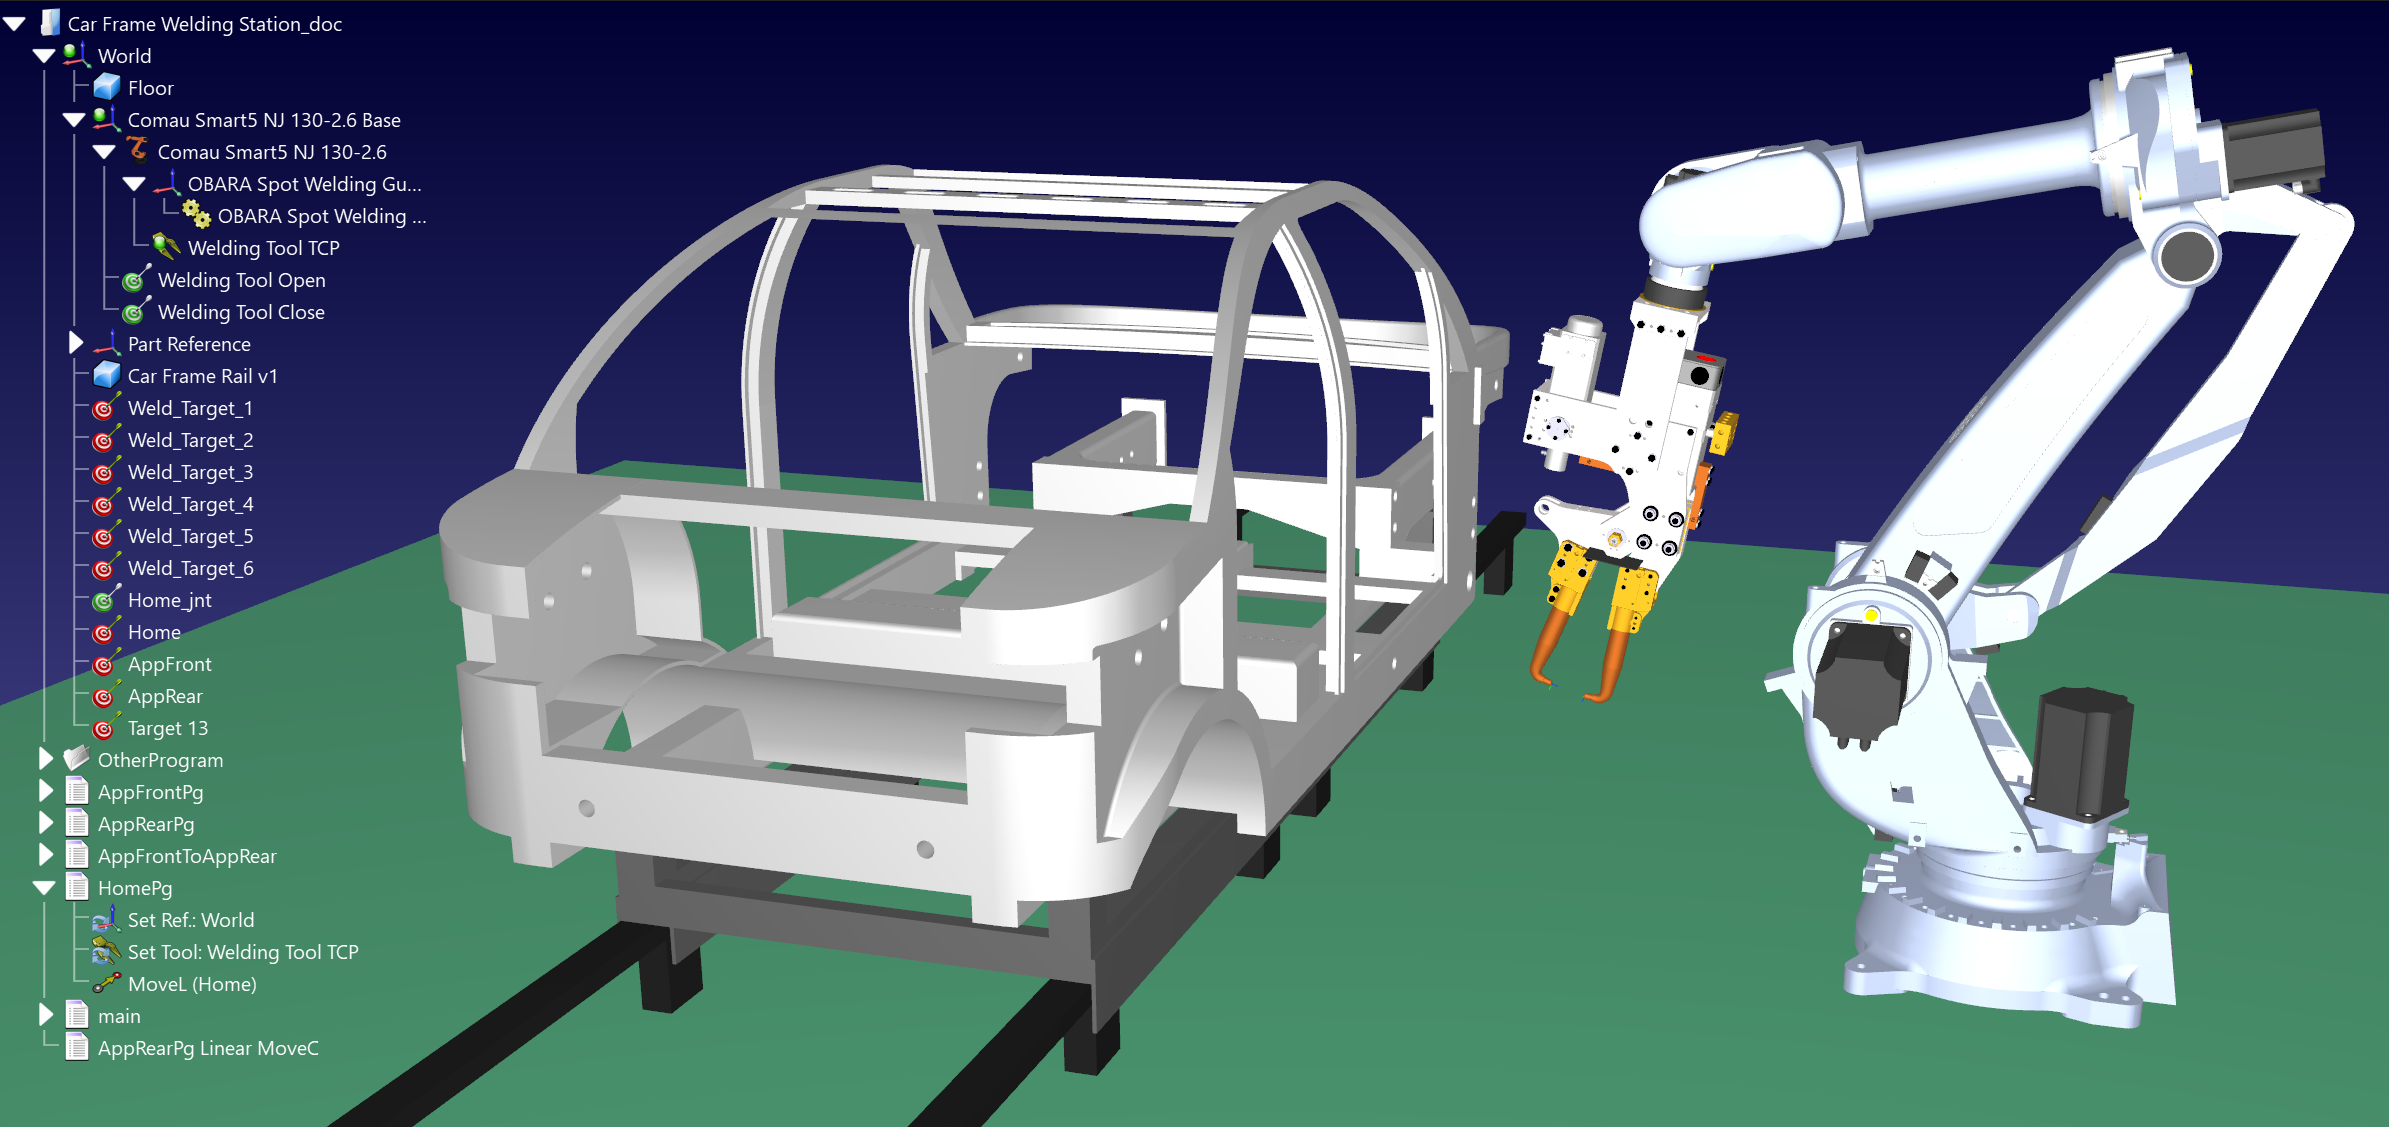
Podeu trobar la mostra disponible a la nostra biblioteca d'exemples: enllaç a l'estació de soldadura per punts.
Requisits
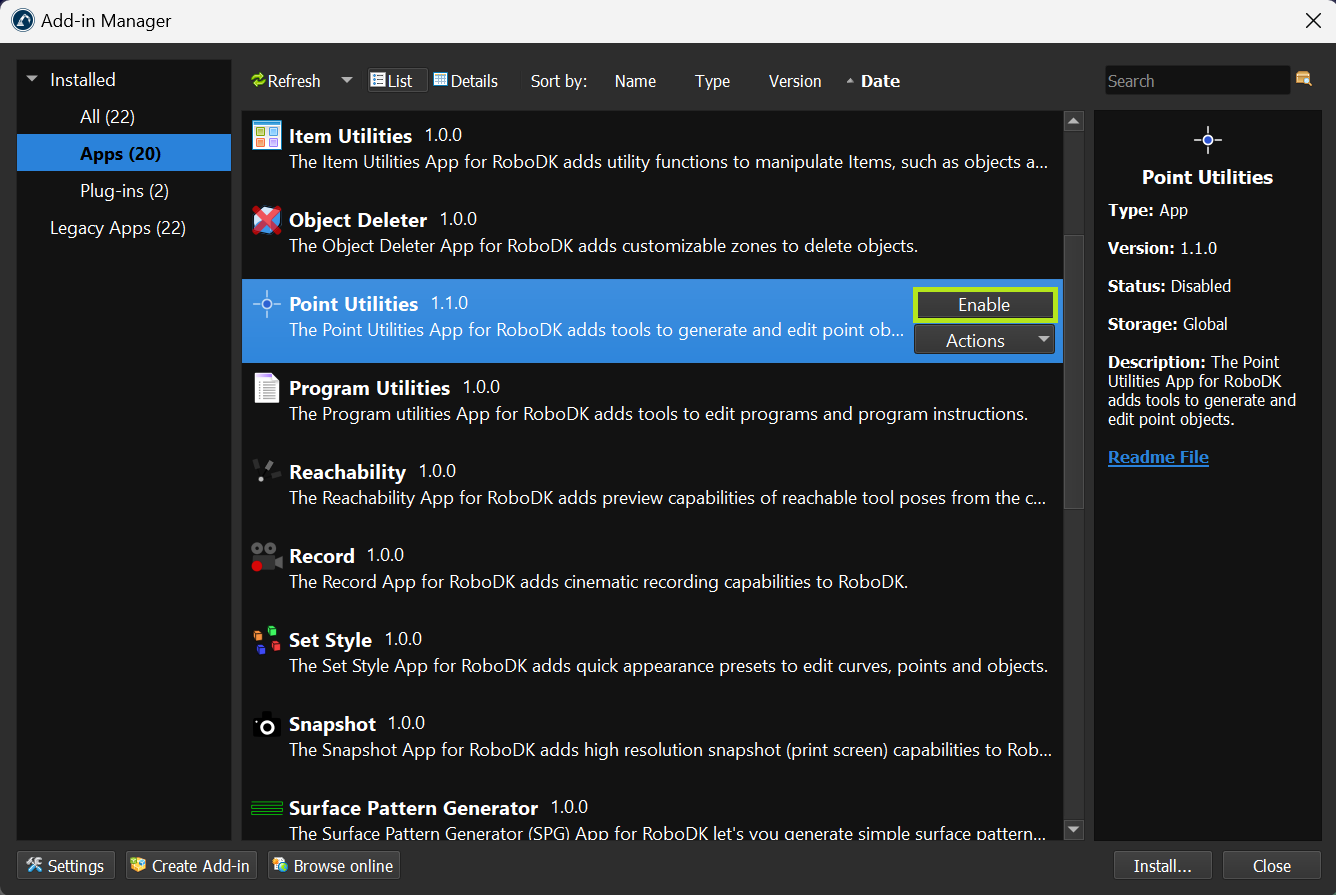
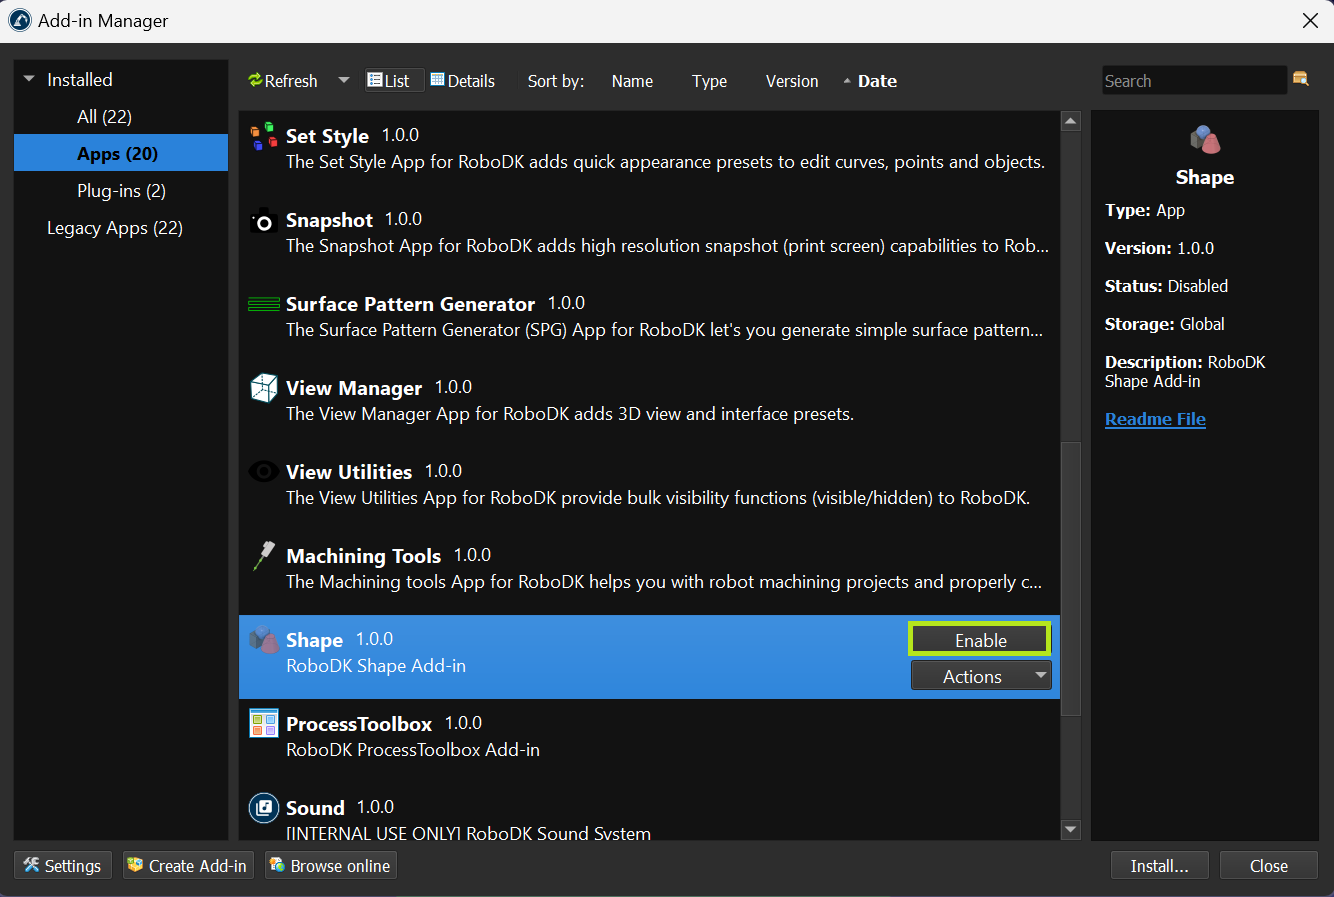
Hauríeu d'utilitzar RoboDK v5.5.4 o una versió posterior per crear correctament l'exemple de soldadura per punts. Aquesta versió de RoboDK inclou els Add-ins Point Utilities i Shape Add-In, que faciliten la creació del projecte de soldadura per punts.
Flux de treball
Aquesta secció us guiarà per crear una simulació de soldadura per punts, incloent-hi la generació automàtica d'una trajectòria lliure de col·lisions mitjançant el plug-in Collision Free Planner.
Aquesta secció desglossa el procés de creació del projecte de soldadura per punts en els passos següents:
1.Carregar tots els models, robots i eines necessaris.
2.Configurar l'eina (TCP).
3.Crear objectius.
4.Crear i comprovar les trajectòries del robot.
5.Analitzar la trajectòria.
6.Organitzar la seqüència del programa.
7.Generar programes de robot.
Components de l'estació
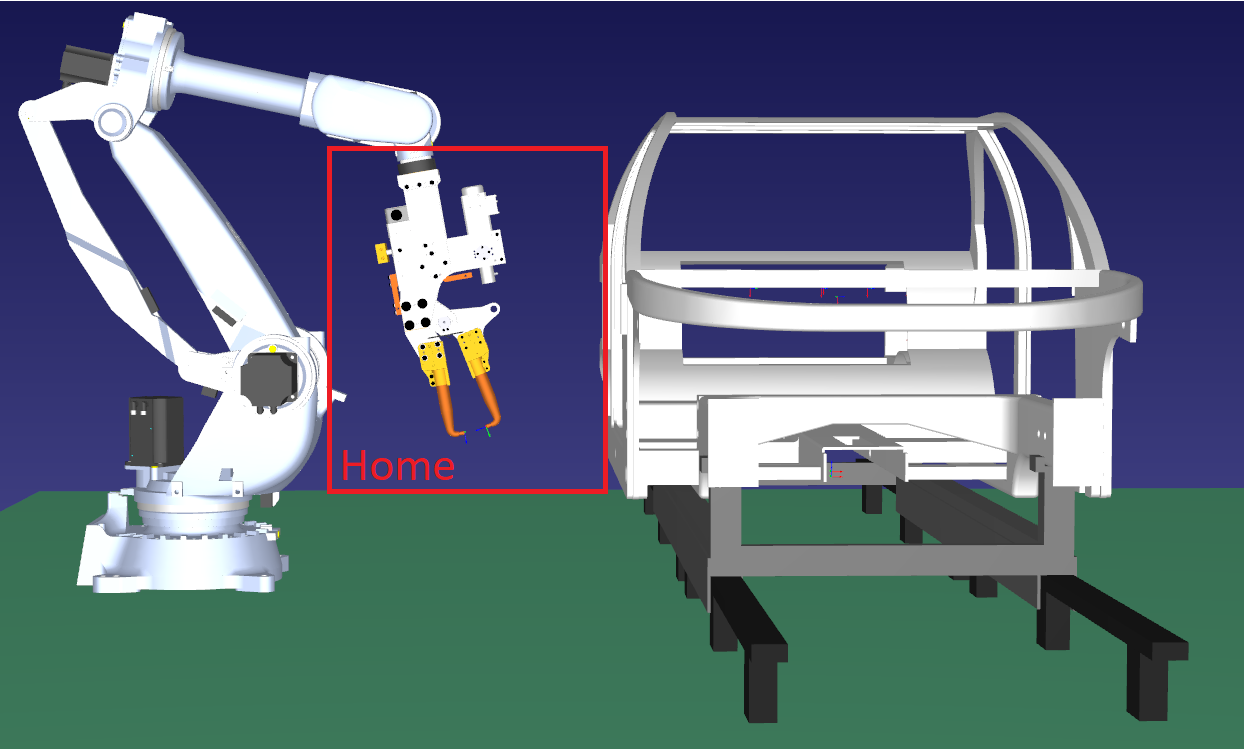
Primer hauríeu de carregar un robot i una pistola de soldadura per punts com a eina del robot.
Podeu utilitzar els components següents de la biblioteca en línia de RoboDK:
1.Robot: Comau Smart5 NJ 130-2.6
2.Eina: Pistola de soldadura per punts OBARA
El pedestal i l'utillatge es carregaran mitjançant fitxers locals, i per crear el terra farem servir l'Add-in Shape. Podeu consultar la nostra Guia de començament i la documentació de l'Add-in Shape per a més detalls.
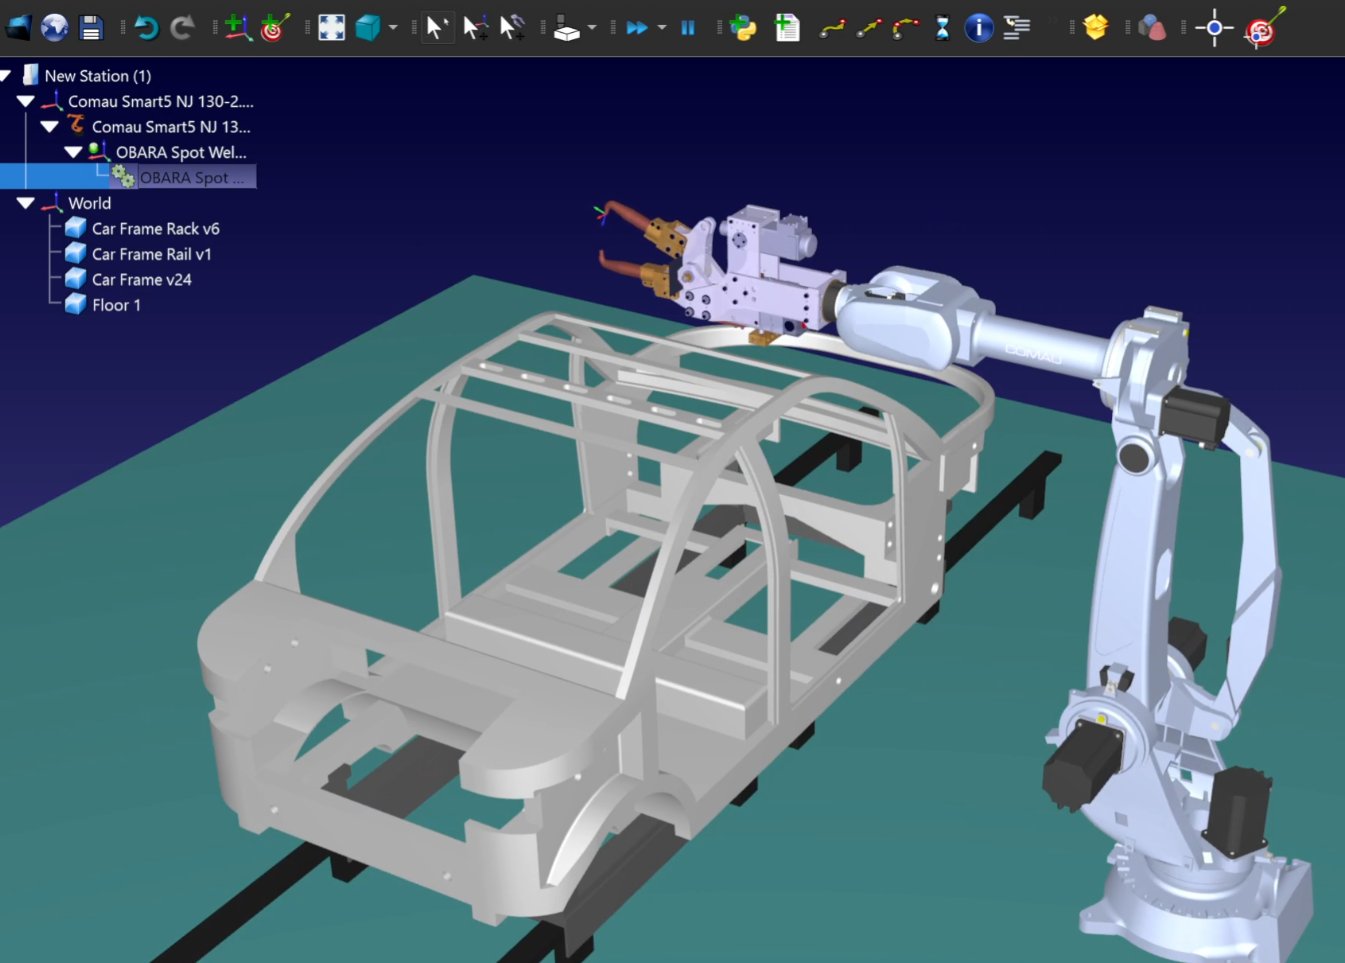
Pistola de soldadura per punts
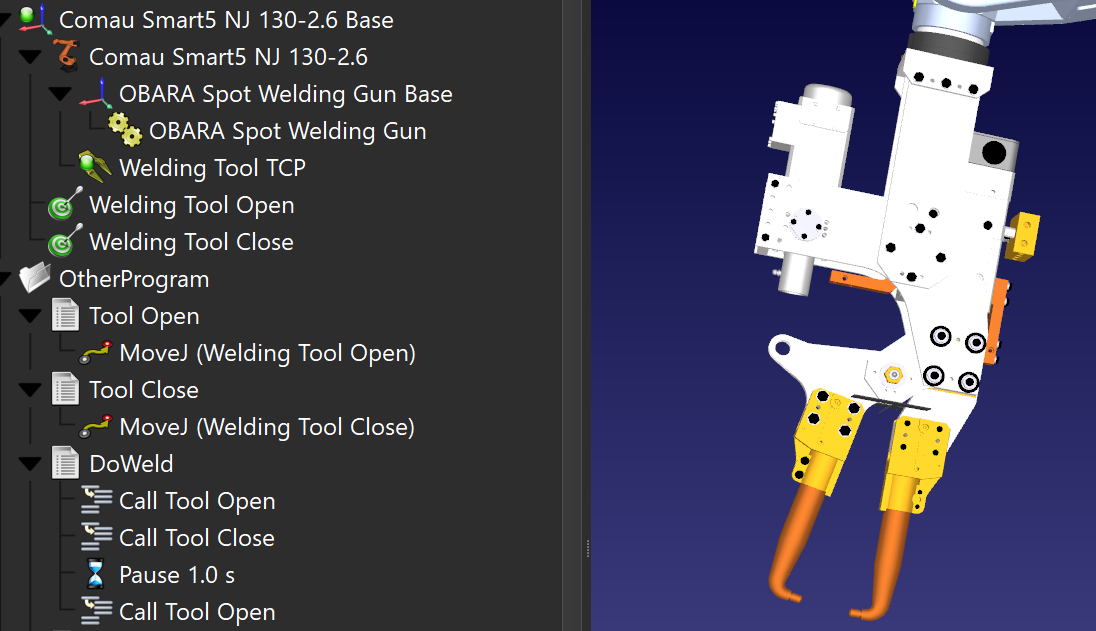
Aquesta secció mostra com podeu animar el moviment de la pistola de soldadura per punts i crear el punt central de l'eina (TCP).
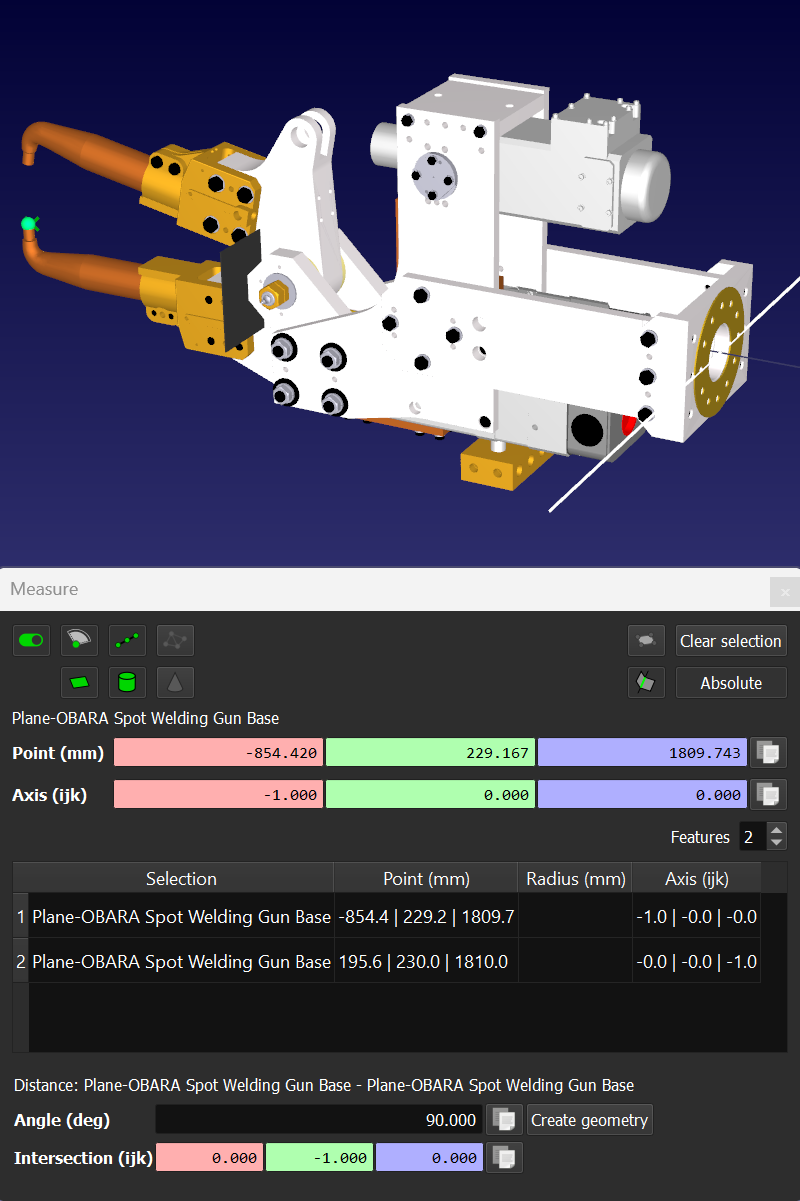
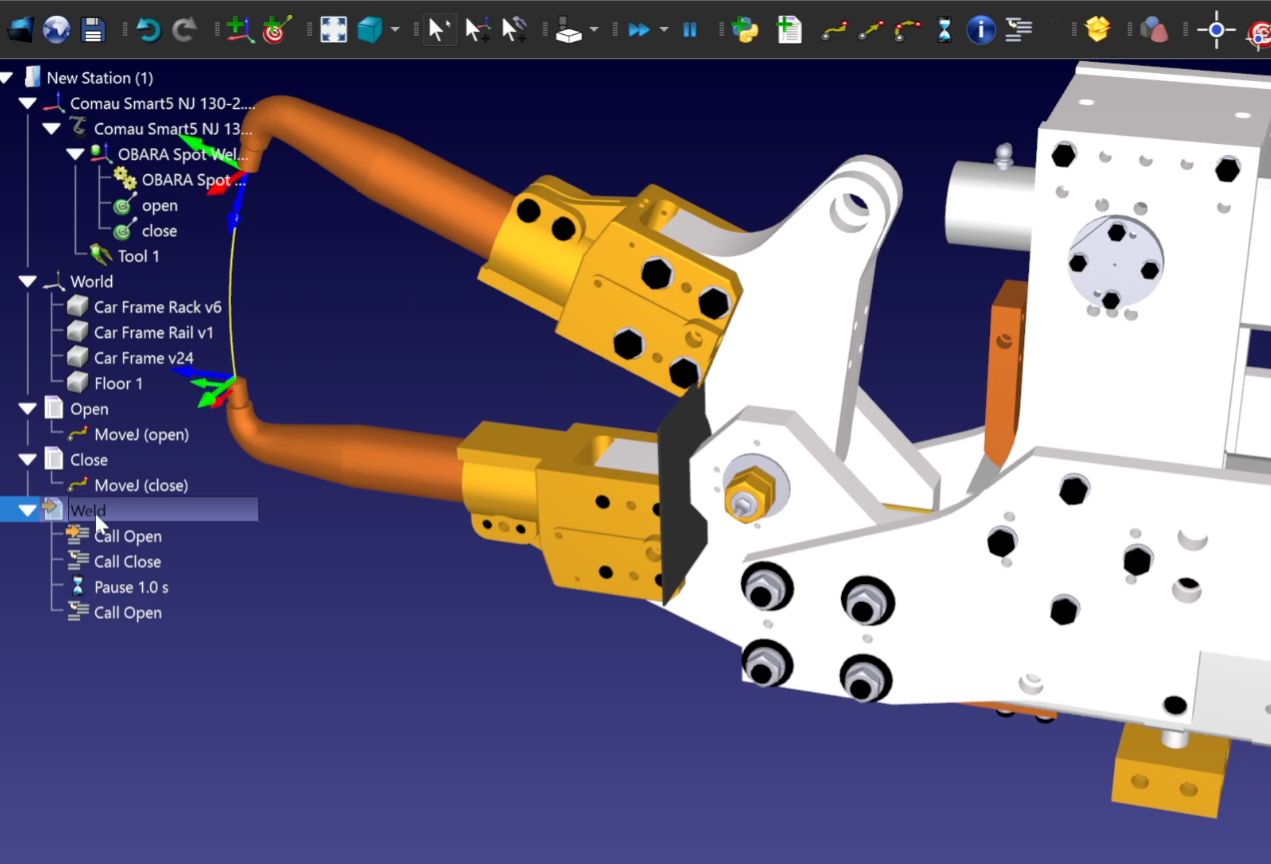
Per afegir una pistola de soldadura per punts amb una peça de subjecció mòbil, cal definir el TCP corresponent i adjuntar el mecanisme per separat. Podeu mesurar la posició del punt TCP en relació amb la brida seleccionant Eines-Mesurar.
Podeu crear dos objectius d'articulació per obrir i tancar la pistola de soldadura per punts. Aquests objectius es poden utilitzar en programes per simular el procés de soldadura per punts:
Punts de soldadura per punts
Aquesta secció mostra com crear els punts de soldadura per punts al bastidor del cotxe on moure la pistola de soldadura per punts.
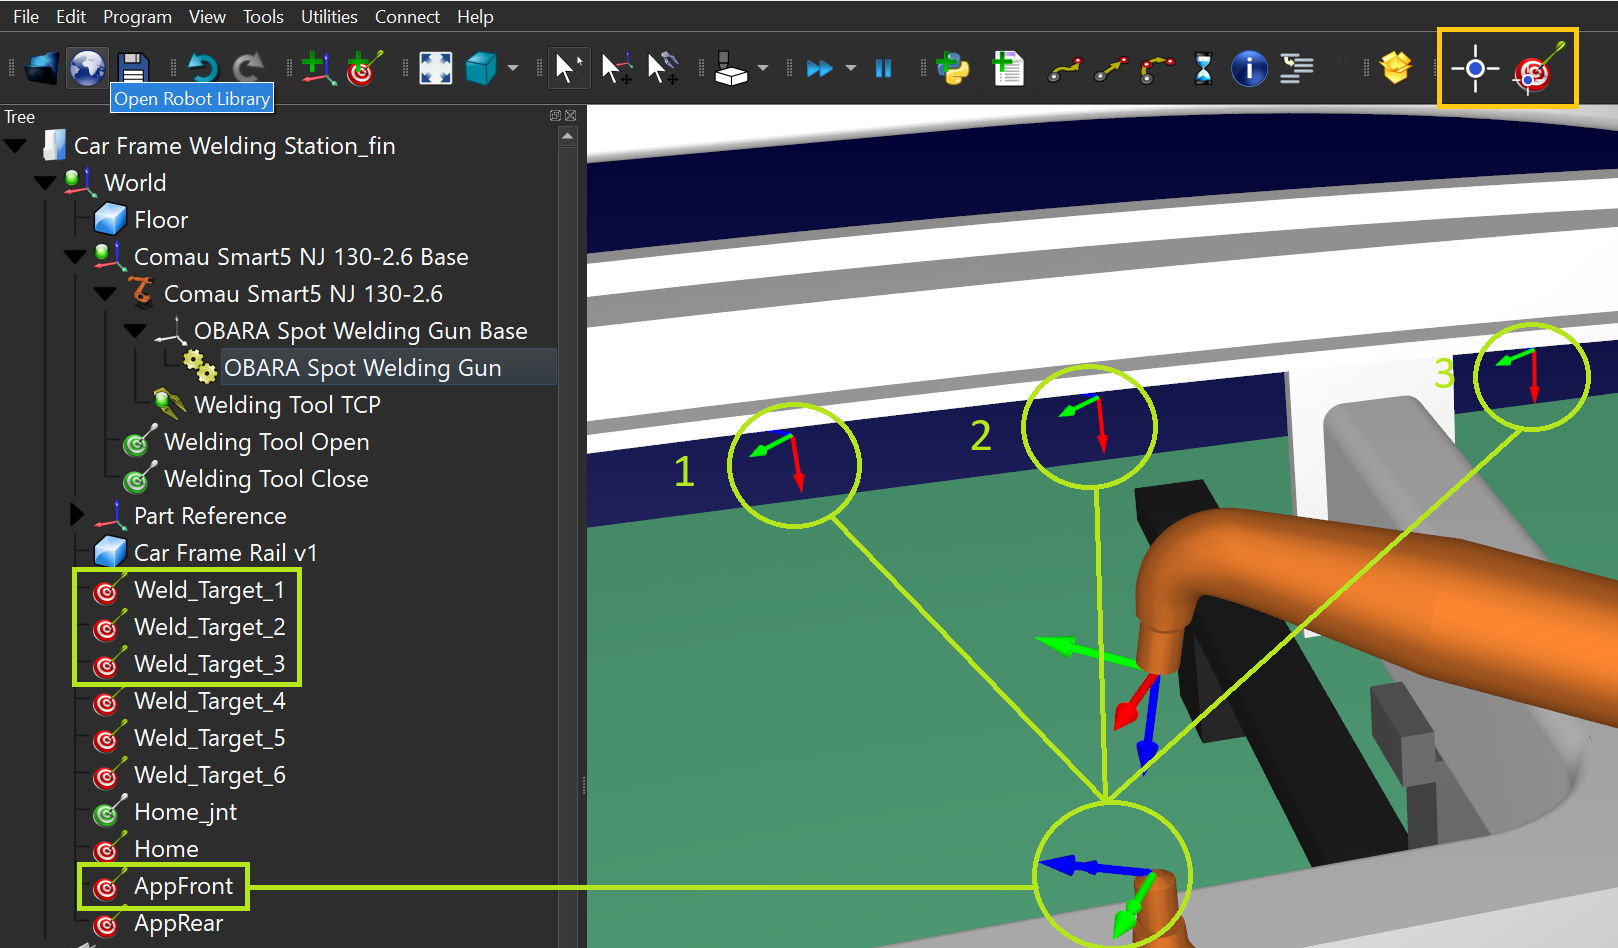
Suposem que necessiteu soldar per punts la part davantera i posterior del bastidor del cotxe. Mitjançant l'add-in Point Utilities, podeu col·locar punts de soldadura directament sobre superfícies. Després de convertir els punts en objectius (aquesta és una funció integrada de l'add-in Point Utilities), podeu realinear l'orientació dels objectius en relació amb els angles del TCP:
Planificació de la trajectòria
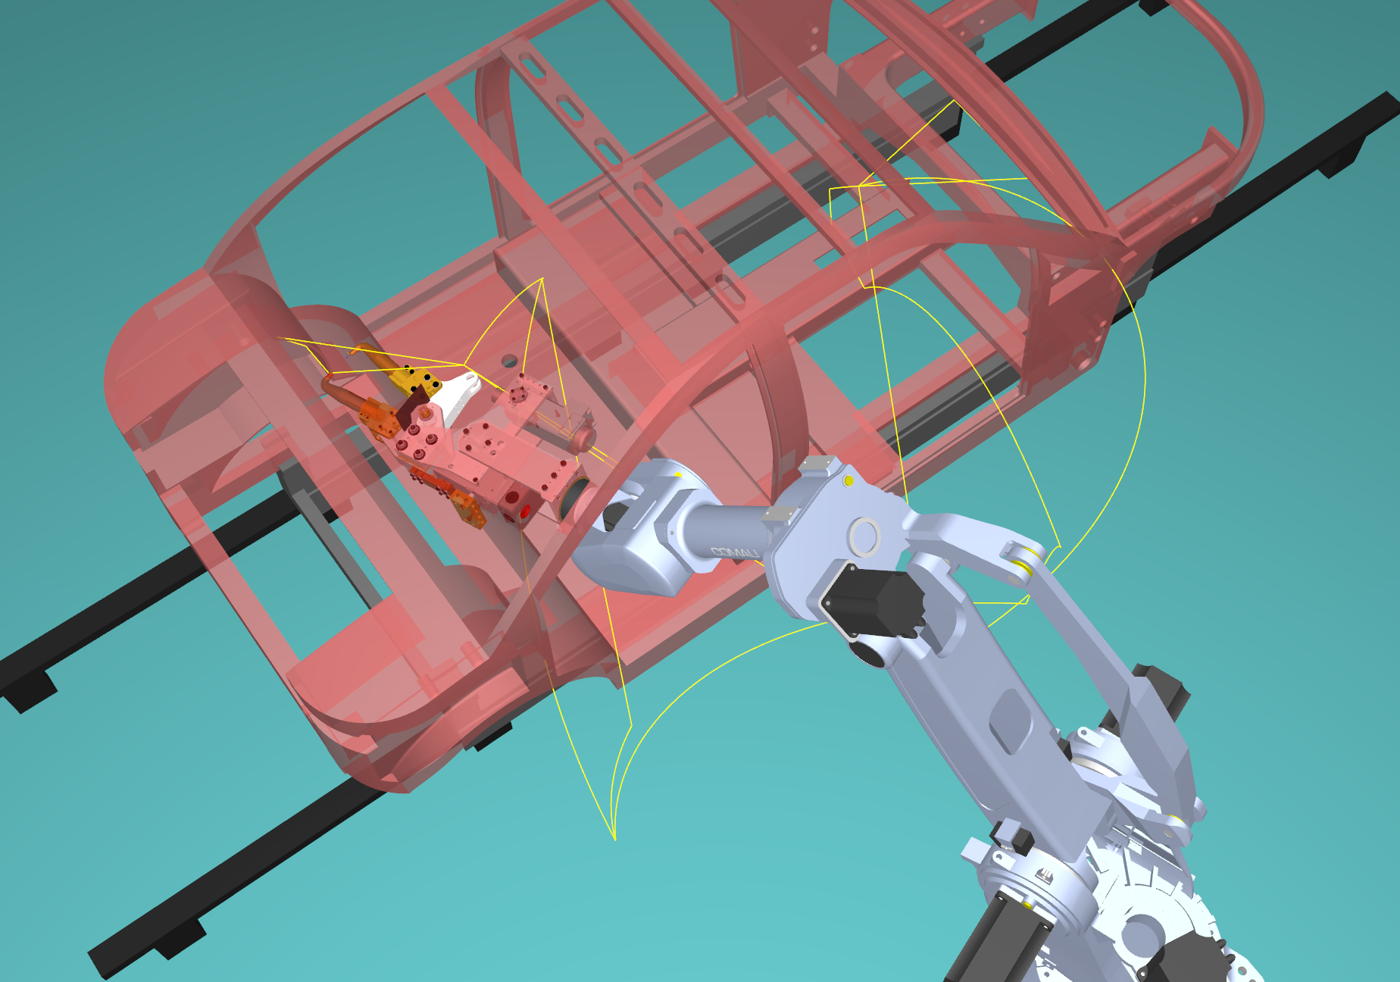
Aquesta secció mostra com podeu crear una trajectòria sense col·lisions entre dos punts dins del bastidor del cotxe.
El bastidor del vehicle té una biga de força que impedeix un accés fàcil de davant a darrere; cal crear dos objectius d'aproximació que permetin passar per dins del bastidor.
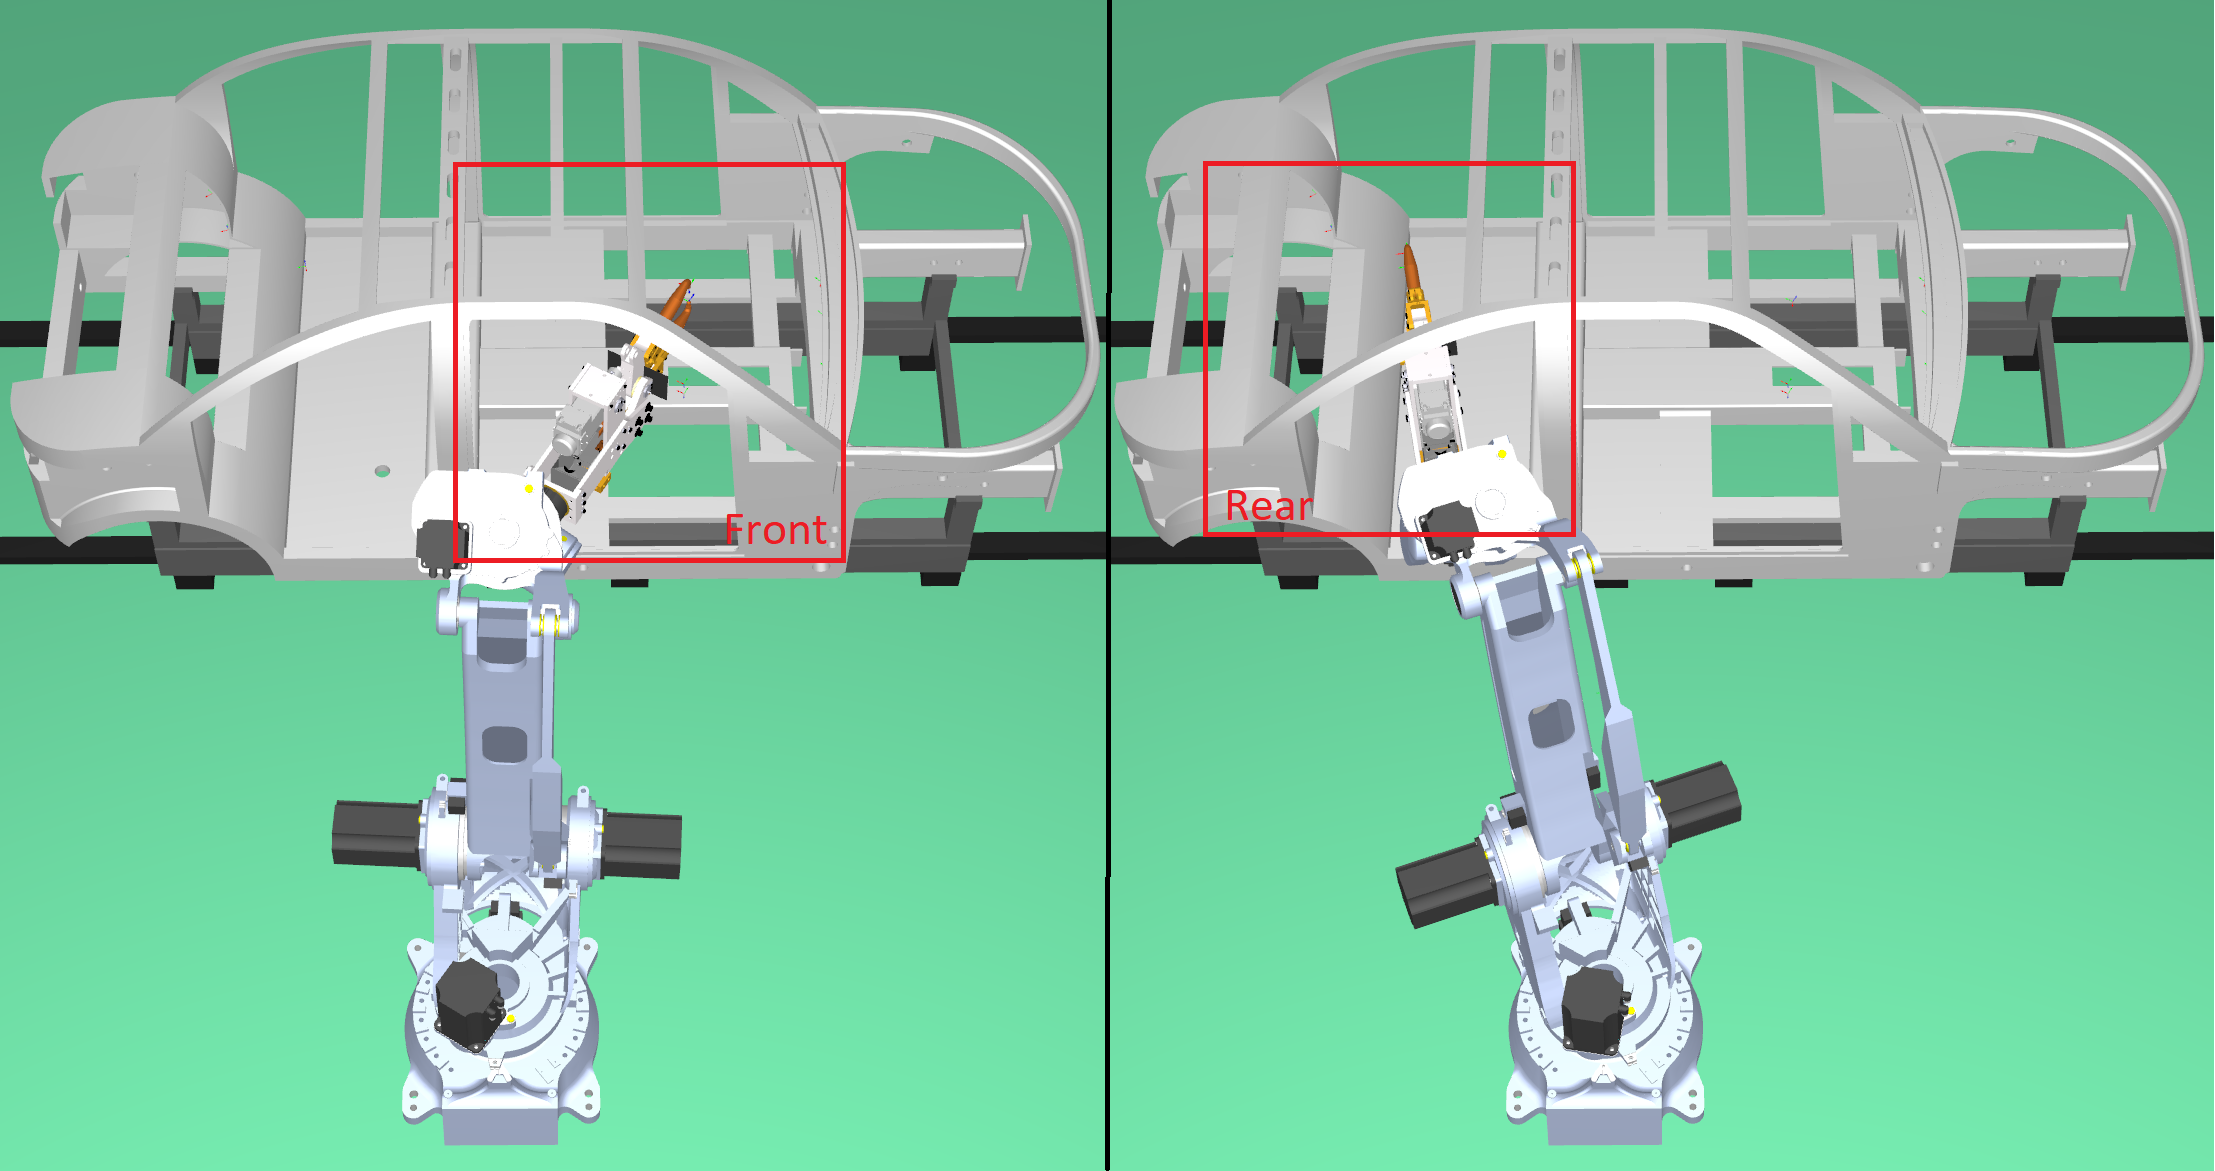
També cal crear un objectiu intermedi entre els dos objectius d'aproximació. Podem crear objectius d'aproximació basats en la posició de l'eina per als objectius de soldadura per punts.
Detecció de col·lisions
Un cop tingueu una trajectòria, podeu comprovar si hi ha col·lisions i assegurar-vos que heu definit correctament el vostre mapa de col·lisions.
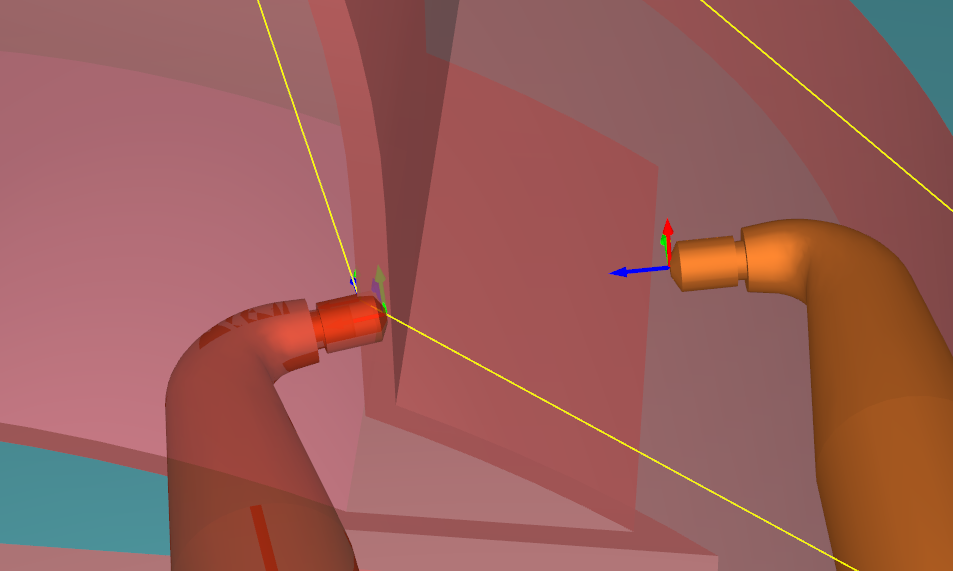
Podeu comprovar si hi ha alguna peça que entri en col·lisió seleccionant Eines -> Comprova col·lisions. Això activa/desactiva la detecció de col·lisions.
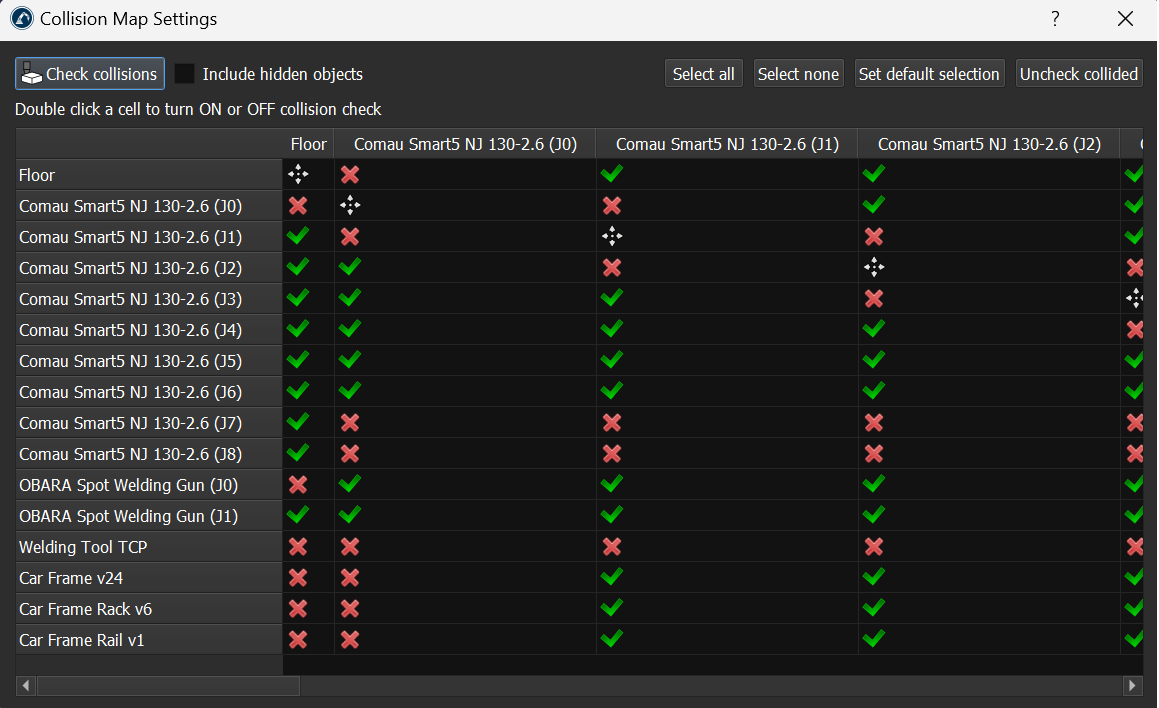
A continuació, podeu configurar el mapa de col·lisions seleccionant Eines -> Mapa de col·lisions.
Seqüència de programes
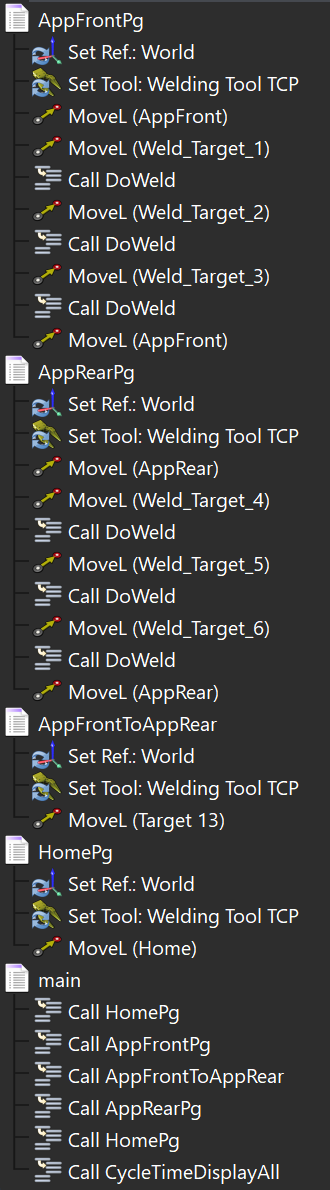
Aquesta secció us ajuda a crear la seqüència de soldadura per punts dividida en un programa principal i subprogrames per mantenir la simulació i els programes generats organitzats.
És bona pràctica dividir la simulació en diversos programes per fer-la més còmoda per a futures modificacions i/o col·laboració en equip. Per a aquesta estació, fem servir un programa principal amb diverses rutines:
Estimació del temps de cicle
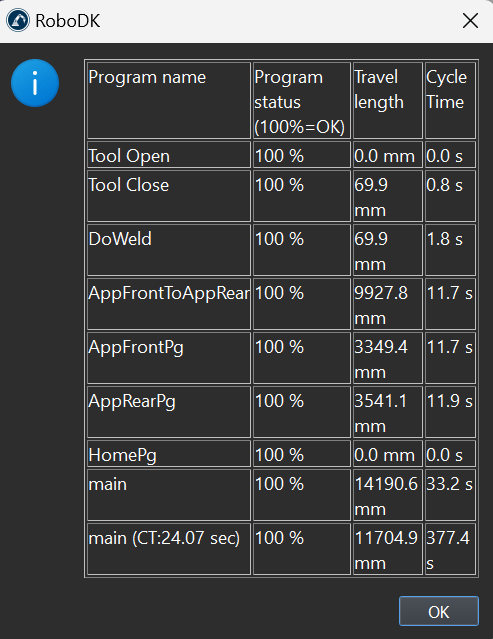
Aquesta secció mostra com podeu calcular i mostrar l'estimació del temps de cicle de la simulació de soldadura per punts.
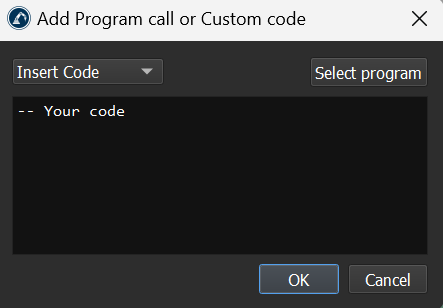
Podeu afegir fàcilment l'estimació de temps al vostre programa simplement carregant l'script CycleTimeDisplayAll.py des de la carpeta C:\RoboDK\Library\Scripts. A continuació, el podeu cridar des del programa principal:
Genera el programa de robot
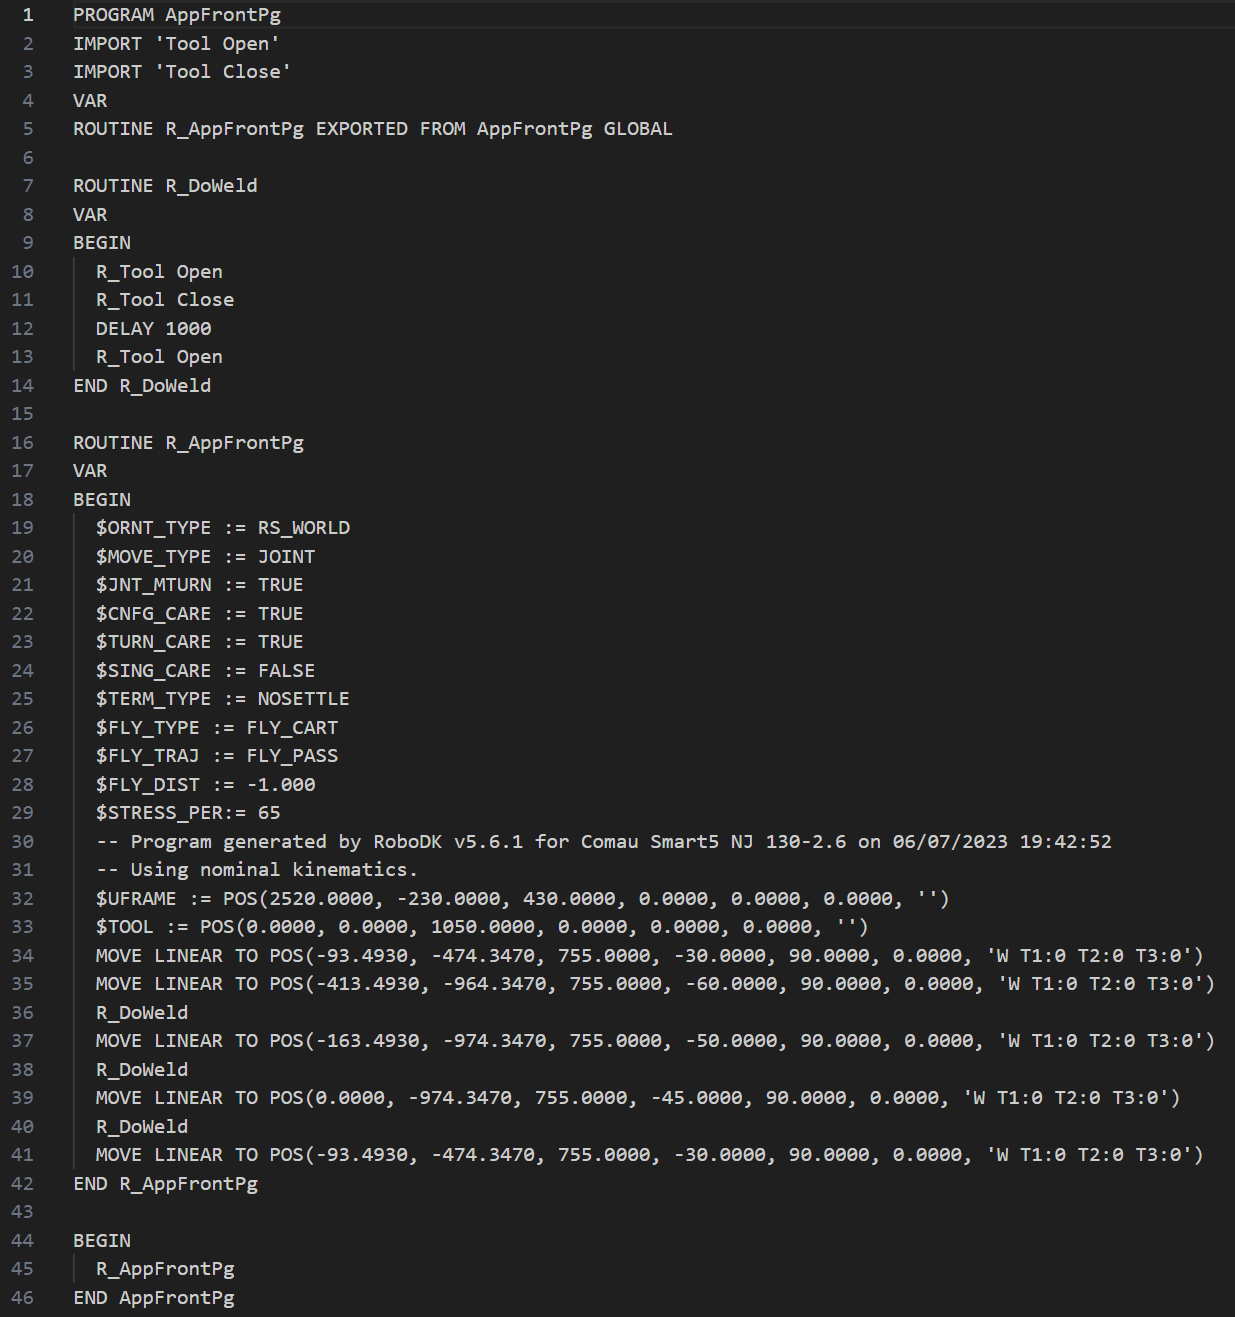
Un cop tingueu una seqüència de simulació vàlida per a la vostra aplicació de soldadura per punts, podeu generar el programa amb només uns quants clics.
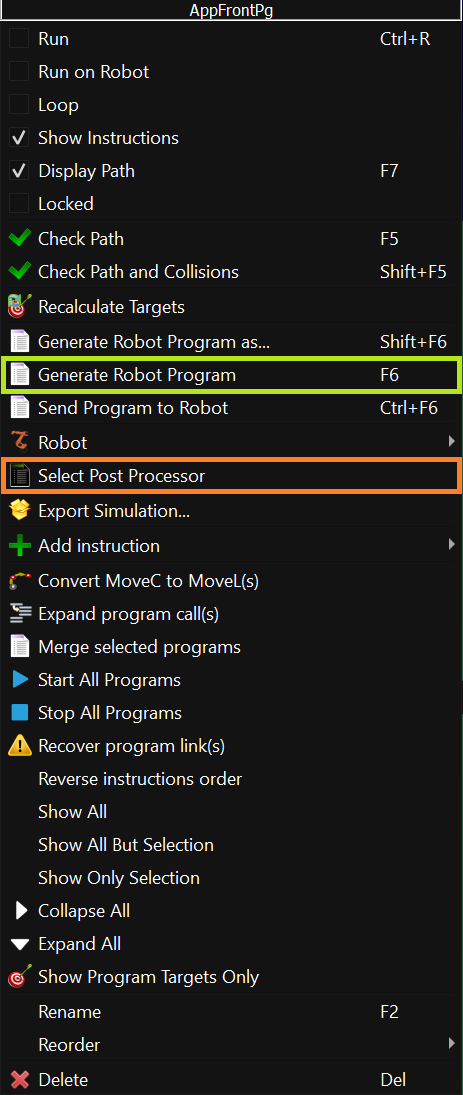
Seleccioneu el programa que voleu generar per al vostre robot fent clic amb el botó dret al programa i seleccionant Genera programa de robot.