Aliniar objecte amb referència
Aquesta secció explica com es pot alinear el sistema de referència (sistema de coordenades) d'un objecte respecte a la seva pròpia geometria. Aquesta secció permet moure el sistema de referència d'un objecte a una ubicació que es pot identificar en una configuració real.
Seguiu aquests passos per alinear virtualment el sistema de referència d'un objecte segons punts específics de la geometria de l'objecte:
1.Carregueu l'objecte
2.Seleccioneu l'estació activa
3.Seleccioneu Programa→ Afegeix sistema de
Assegureu-vos que el sistema de referència estigui directament connectat a l'arrel de l'estació (i no a altres sistemes de referència).
4.Feu clic amb el botó dret al sistema de referència i seleccioneu
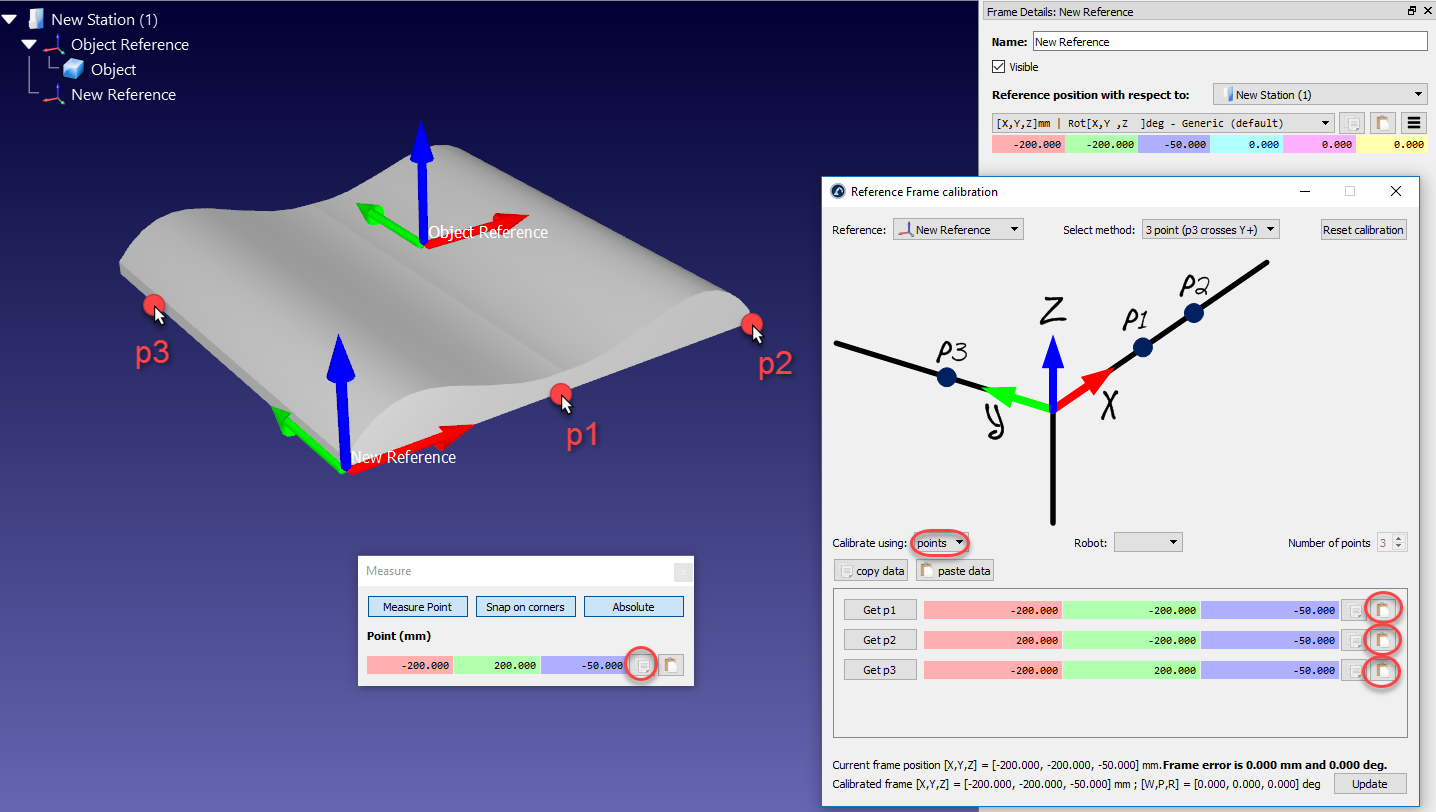
El procediment és molt similar a la secció anterior. La principal diferència és que hem de seleccionar els punts de l'objecte virtual en lloc de l'objecte real.
5.Seleccioneu el mètode de calibratge desitjat.
Per exemple: el mètode de 3 punts (amb el tercer punt creuant l'eix Y+).
6.Seleccioneu Calibrar mitjançant punts
7.Seleccioneu Eines➔Mesura per obrir l'Eina de mesurament
8.Seleccioneu el botó Absolut a l'Eina de mesurament perquè els punts es mesurin respecte a l'Estació (referència absoluta)
9.Seleccioneu els 3 punts a l'objecte virtual (un per un) i introduïu-los a la finestra de calibratge del sistema de referència
10.Seleccioneu Actualitza. El sistema de referència hauria d'aparèixer a la ubicació desitjada.
11.Feu clic amb el botó dret a l'objecte i seleccioneu Canvia suport. A continuació, seleccioneu el nou sistema de referència. La posició absoluta de l'objecte no canviarà. No obstant això, la posició relativa de l'objecte respecte al nou sistema de referència es definirà correctament.
12.L'objecte i la seva pròpia referència estan a punt per a la programació fora de línia: arrossegueu i deixeu anar el nou sistema de referència al sistema de referència del robot.