Aliniar referències de robot
Aquesta secció explica com es poden programar dos o més robots fora de línia mentre comparteixen un sistema de referència comú.
En una aplicació típica de programació fora de línia, la posició de l'objecte s'actualitza respecte al robot. No obstant això, quan s'utilitzen dos o més robots per a la mateixa aplicació, la posició de cada robot s'ha d'actualitzar respecte a una referència comuna (un objecte de referència o un sistema de referència comú).
Seguiu aquests passos per actualitzar la posició de dos o més robots respecte a un sistema de referència:
1.Assegureu-vos que els sistemes de referència dels robots i el sistema de referència de l'objecte no depenguin els uns dels altres. Si hi ha una dependència, cal col·locar els sistemes de referència adjunts a l'element de l'estació.
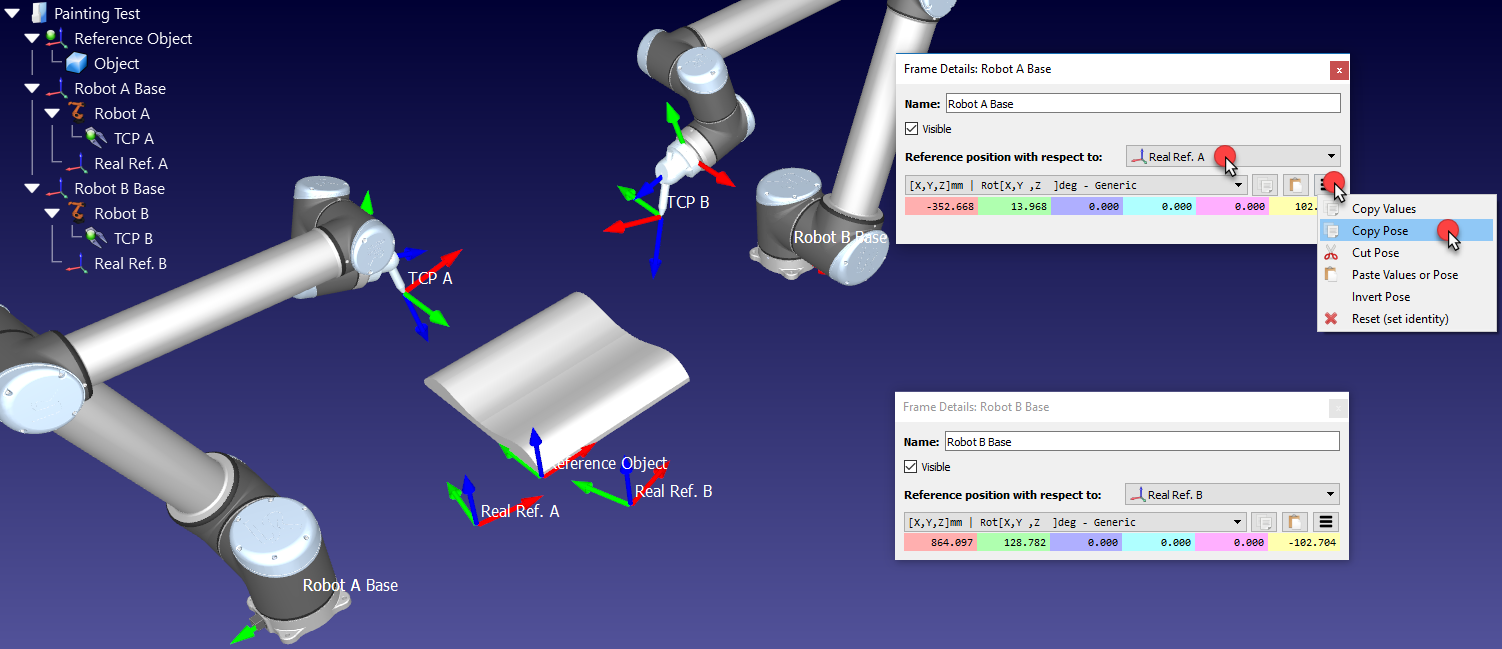
2.Afegiu un nou sistema de referència acoblat a cada un dels marcs de base del robot, com si anéssiu a definir un nou sistema de referència individual per a cada robot (Real Ref. A i Real Ref. B).
Aquesta referència representarà la ubicació real de la peça respecte a cada robot.
3.Calibreu cadascun d'aquests sistemes de referència (Real Ref. A i Real Ref. B) per separat, utilitzant el procediment estàndard de calibratge de referència (mètode de tres punts, per exemple)
En aquest moment veurem 3 sistemes de referència que haurien de coincidir, però no ho fan. El sistema de referència de cada robot s'ha d'actualitzar per solucionar aquest problema:
4.Feu doble clic en una de les referències del robot, com ara Robot A Base, per obrir la finestra del sistema de referència
5.Copieu la posició de la referència de la base del robot respecte a la referència calibrada d'aquest robot (Real Ref. A), seleccionant el botó de copiar
6.A la mateixa finestra, canvieu la Posició de referència respecte a (llista desplegable) a Objecte de referència
7.Enganxeu la posició copiada. El robot es mourà i la Real Ref. A coincidirà amb el sistema de referència de l'objecte de referència.
8.Repetiu els passos 4-7 d'aquest procediment per als altres robots, si n'hi ha
Al final d'aquest procediment, tots els sistemes de referència haurien de coincidir i la relació entre totes les referències calibrades i l'objecte de referència hauria de ser la mateixa.